Engenharia de veículos autônomos: navegação da Zurich UAS Racing com o Ellipse-D
A Zurich UAS Racing resolveu desafios críticos de desvio de posição que antes tornavam a operação sem motorista impossível para eles. Esse avanço na engenharia de veículos autônomos agora permite que a equipe inicie sua jornada rumo à modalidade de autocross na famosa competição Formula Student.
O Ellipse-D nos permite obter uma posição absoluta do nosso carro na pista. Uma posição precisa é essencial para a operação do nosso sistema autônomo. Um dos nossos maiores problemas tem sido o desvio de posição ao longo do tempo. Com o Ellipse-D, poderemos enfrentar a modalidade de autocross, o que antes era impossível para nós. | Finn Scheller, Líder de Controle da equipe Zurich UAS Racing.
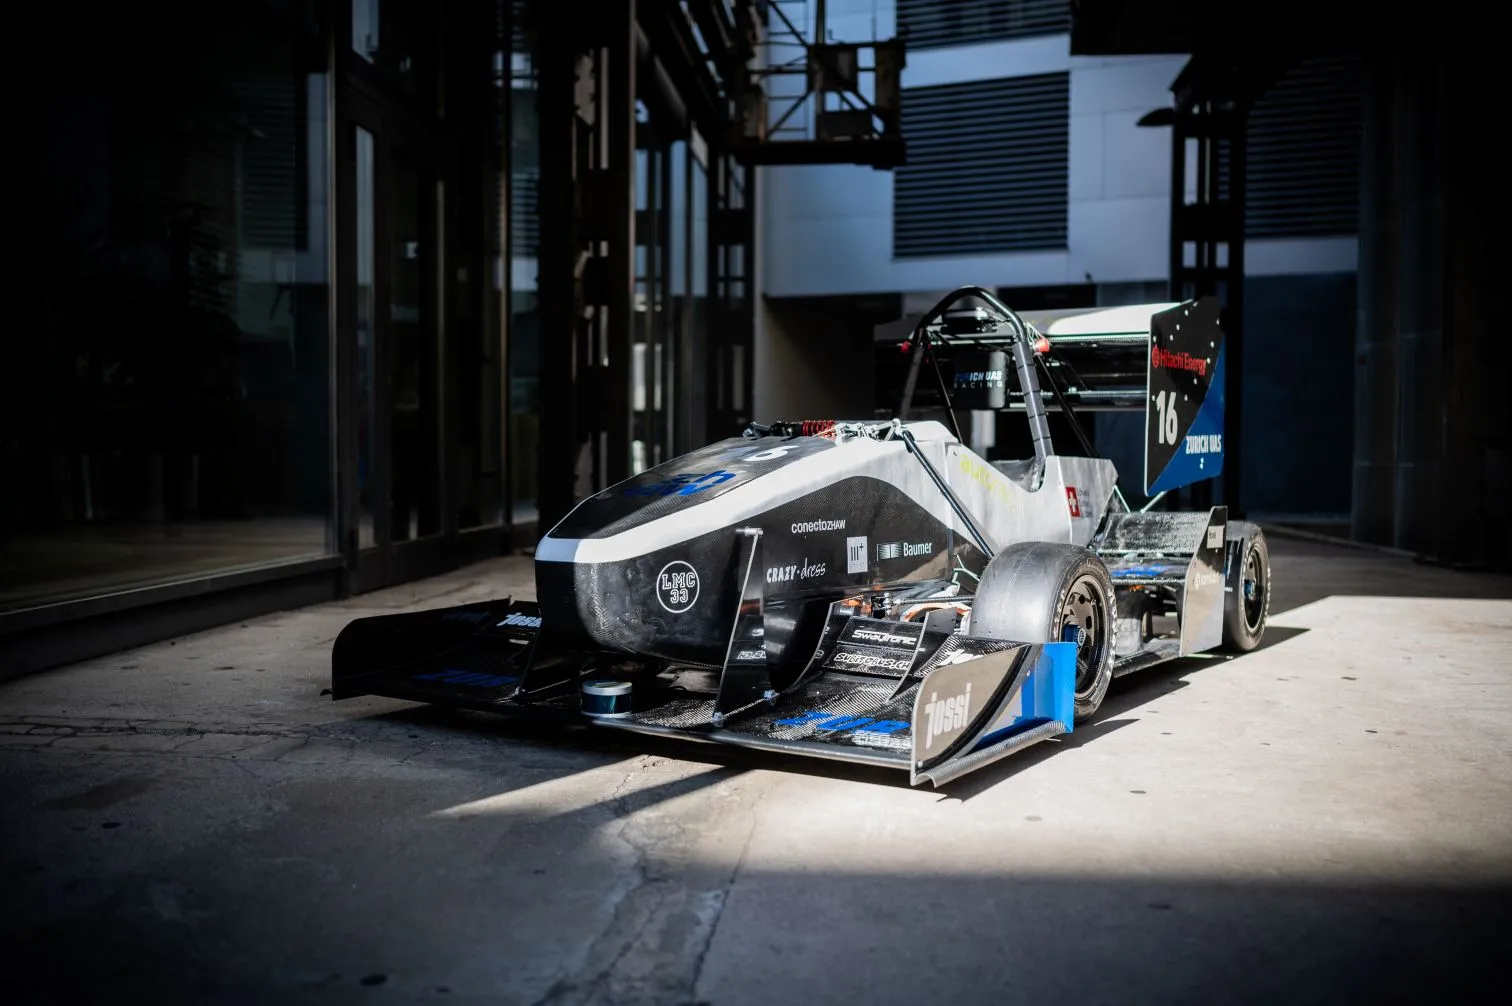
O histórico da equipe em engenharia de veículos autônomos
A Zurich UAS Racing (ZUR) é uma equipe apaixonada da Formula Student da Universidade de Ciências Aplicadas de Zurique em Winterthur, Suíça. Fundada em 2019, esta ambiciosa associação estudantil compete na maior competição de engenharia do mundo, a Formula Student, construindo carros elétricos e autônomos para correr contra universidades de todo o globo.
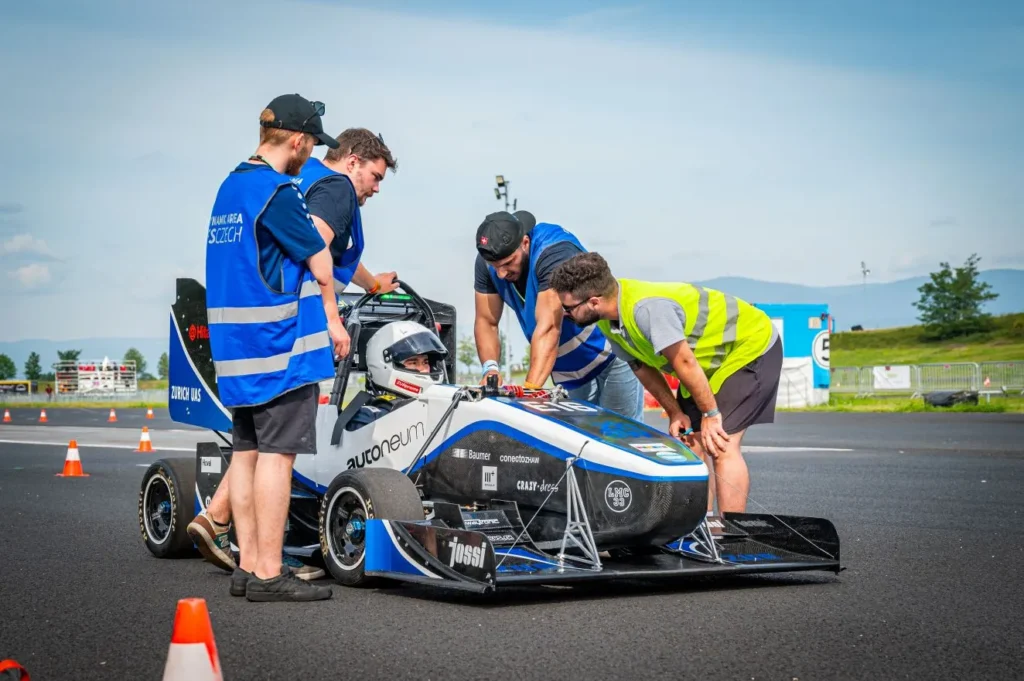
A equipe cresceu para mais de 70 estudantes motivados de vários cursos, todos unidos pelo objetivo de otimizar o desempenho em corridas e avançar na engenharia de veículos autônomos.
Formula Student
A competição Formula Student, amplamente reconhecida internacionalmente, desafia equipes de estudantes a projetar e construir carros de corrida estilo fórmula, competindo em várias disciplinas, incluindo projeto de engenharia, análise de custos e provas dinâmicas na pista.
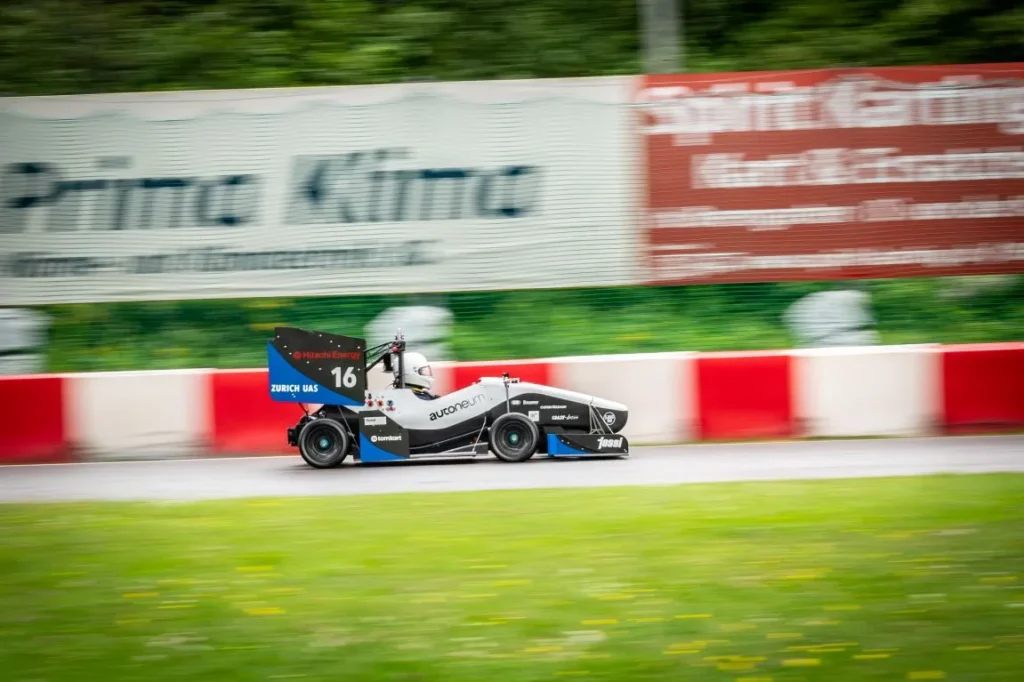
O carro: ZUR04
A jornada da ZUR começou com seu primeiro carro funcional em 2021, participando com sucesso em eventos de veículos elétricos (EV) desde 2022. Seu carro de corrida autônomo, o ZUR04, representa a vanguarda da engenharia de veículos autônomos estudantis com quatro motores elétricos de cubo de roda que produzem 140 kW de potência total, permitindo aceleração de 0 a 100 km/h em apenas 2,5 segundos.
O veículo foi projetado para corridas tripuladas e autônomas, com desempenho comparável ao de carros de corrida profissionais. Seu sistema sem motorista está atualmente em fase de testes.
Requisitos técnicos da Zurich UAS Racing
A ZUR precisava de um Inertial Navigation System (INS) avançado que pudesse se integrar perfeitamente ao seu sistema de corrida autônoma, atendendo aos rigorosos requisitos de competições de alta velocidade.
O principal desafio deles era alcançar um posicionamento confiável no ambiente dinâmico das corridas, onde os sistemas de localização tradicionais frequentemente falham devido à deriva de posição ao longo do tempo.
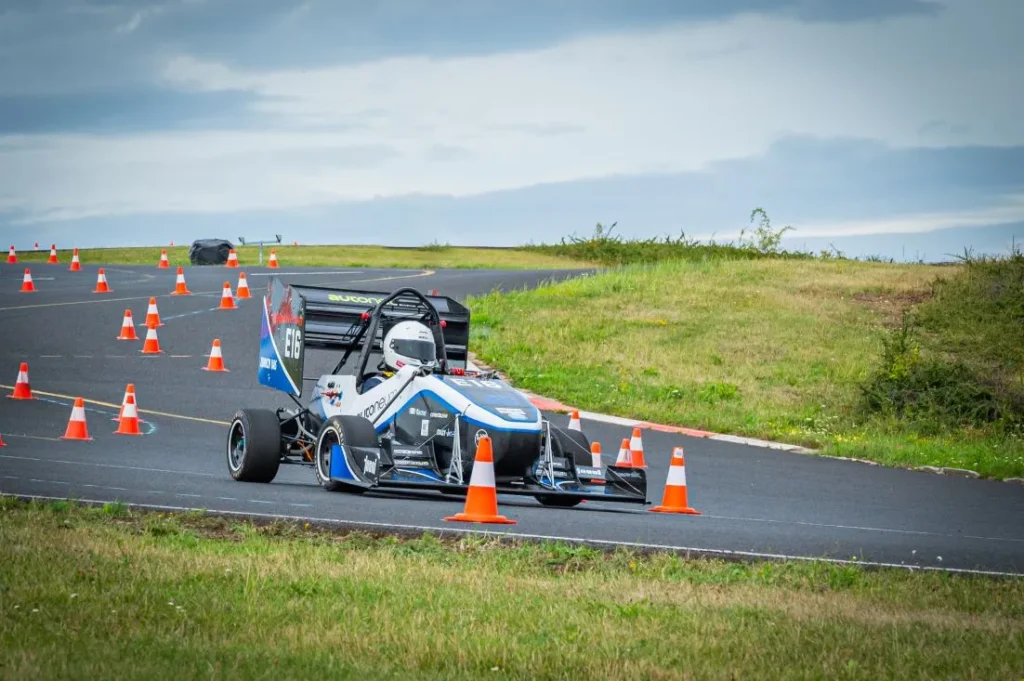
O sistema precisava fornecer uma precisão de posição absoluta, essencial para a operação do sistema sem motorista, particularmente para a desafiadora disciplina de autocross, que exige navegação precisa por arranjos complexos de cones.
Portanto, em suma, estes eram os problemas críticos:
- Deriva de posição: deriva significativa ao longo do tempo, impedindo uma localização precisa.
- Limitação no autocross: impossibilidade de competir na modalidade de autocross devido a problemas de posicionamento.
- Insights de dados limitados: dados insuficientes sobre a dinâmica do veículo para otimização de software.
E estes eram os requisitos principais:
- Localização precisa: Necessidade de posição absoluta na pista.
- Integração com ROS: Integração perfeita com o sistema autônomo baseado em ROS existente.
- Solução compacta: Unidade leve com boa relação peso-potência.
- Documentação aberta: Recursos técnicos de fácil acesso.
- Alta dinâmica: Capacidade de lidar com condições extremas de corrida.
Após avaliar o cenário da ZUR, recomendamos nosso Ellipse-D, um sistema de navegação inercial (INS) projetado especificamente para aplicações exigentes onde a precisão e a confiabilidade são fundamentais.
Nossa solução para corrida autônoma: Ellipse-D
O Ellipse-D é o menor sistema RTK GNSS/INS de antena dupla, fornecendo posicionamento centimétrico e direção precisa para aplicações de corrida dinâmica.
Esta tecnologia representa um avanço significativo em soluções de engenharia para veículos autônomos, oferecendo à equipe:
- Alta precisão: Precisão de posicionamento centimétrica essencial para a navegação precisa na pista e desvio de obstáculos em corridas autônomas.
- Orientação por antena dupla: Desempenho superior em ambientes desafiadores onde a interferência magnética de motores elétricos e sistemas eletrônicos comprometeria os sistemas tradicionais baseados em bússola.
- Conformidade com corridas: Design compacto e construção robusta, ideal para aplicações de corrida de alta dinâmica, com excepcional resistência a vibrações e variações de temperatura.
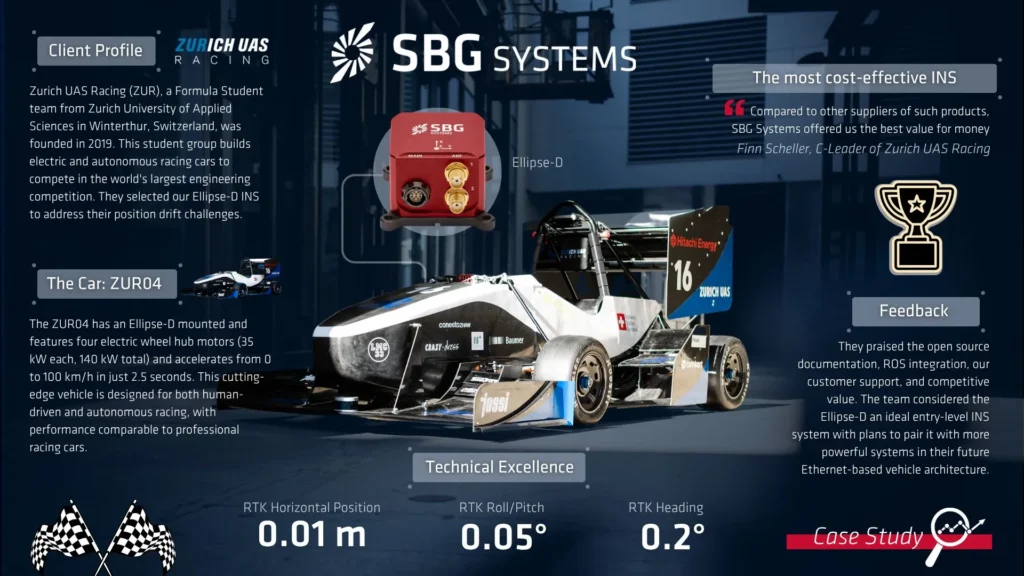
Por fim, o quarto ponto essencial para a aspiração da ZUR foi a integração com o ROS que, nas palavras deles, combinado com os outros recursos, tornou todo o conjunto a solução mais econômica disponível no mercado:
“O principal fator de decisão para nós foi a documentação de código aberto e a biblioteca de interfaces. O suporte completo por meio do ROS também é uma grande vantagem para nós, já que nosso carro já roda em ROS. Portanto, a integração foi fácil. Também apreciamos o apoio da SBG Systems à nossa equipe para melhorar nosso desempenho graças aos seus produtos. Comparada a outros fornecedores de tais produtos, a SBG Systems nos ofereceu o melhor custo-benefício,” ressalta Scheller.
Integração e desempenho avançados
O processo de integração demonstrou a versatilidade do Ellipse-D e a eficácia da abordagem de suporte da SBG Systems. Conectado às plataformas de computação RaspberryPi e NVIDIA Jetson, o sistema utiliza tanto a biblioteca sbgECom quanto o pacote ROS2 para acesso e processamento abrangentes de dados.
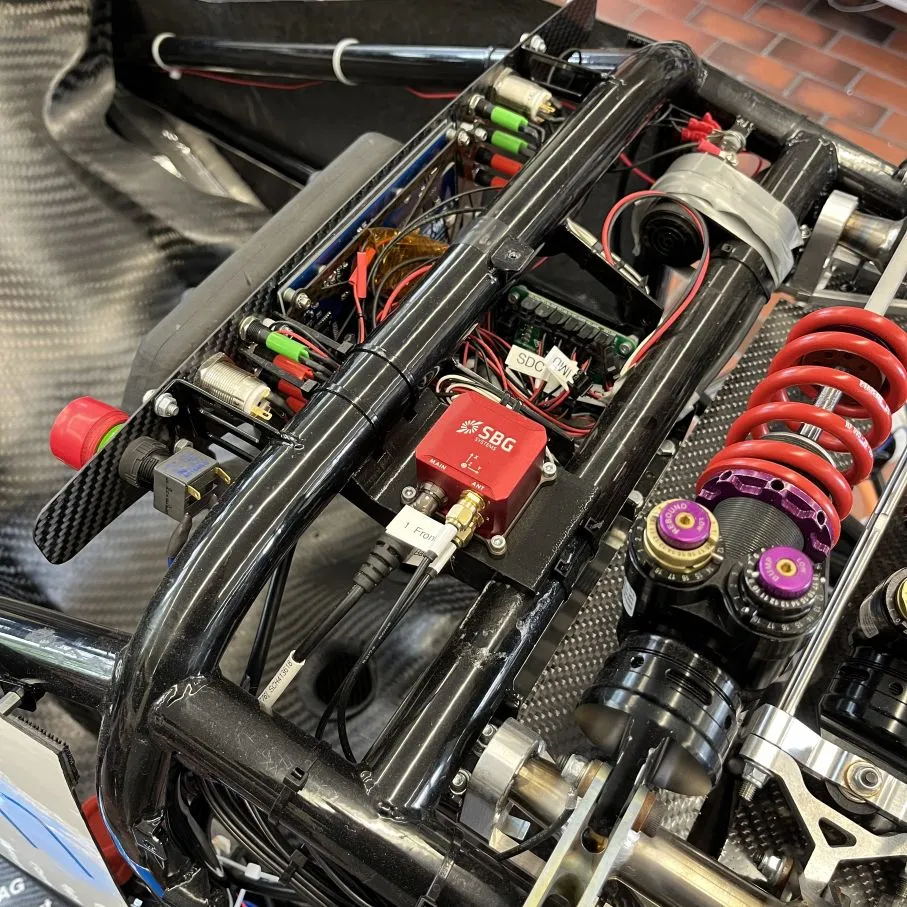
Essa arquitetura permite a distribuição de dados de navegação em tempo real por todo o sistema autônomo, mantendo a flexibilidade necessária para o desenvolvimento de algoritmos personalizados.
A equipe também está aproveitando os recursos do Ellipse-D para desenvolver algoritmos avançados de vetorização de torque que utilizam os dados do INS. Eles também construíram um rover e uma estação base baseados em GNSS RTK para fornecer dados de referência (ground truth) precisos da pista.
Além de integrar o INS em seu carro sem motorista ZUR04, com testes de pista programados para este verão, a equipe incorporou o INS em seu recém-construído carro de corrida, ZUR05. O Ellipse-D também será um componente chave no veículo autônomo da próxima temporada, o ZUR06.
As três principais escolhas da Zurich UAS Racing
A ZUR destacou três aspectos marcantes de que mais gostam ao trabalhar com a SBG Systems.
- Código aberto (Open-source): Primeiramente, eles apreciaram a abordagem de código aberto que se alinha com sua missão educacional e metodologia de desenvolvimento. A documentação transparente e as bibliotecas de interface permitem que os alunos compreendam e modifiquem o sistema de acordo com suas necessidades específicas, proporcionando oportunidades de aprendizado inestimáveis na engenharia de veículos autônomos.
- Excelente documentação: A equipe valorizou a documentação de produto abrangente e publicamente disponível que simplificou o processo de integração. Ao contrário de muitos sistemas comerciais que fornecem detalhes técnicos limitados, a abordagem da SBG Systems permitiu uma compreensão e implementação rápidas.
- Boa comunicação: Por fim, destacaram a comunicação e o suporte excepcionais, observando que sempre se sentiram ouvidos e receberam respostas para todas as suas dúvidas. Esse suporte ágil provou ser crucial para uma equipe estudantil que trabalhava com prazos apertados de competição.
Conclusão
A implementação abordou o desafio mais crítico da ZUR: a deriva de posição que os impedia anteriormente de competir na disciplina de autocross. Com a precisão de nível centimétrico do Ellipse-D e a determinação de rumo por dupla antena, a equipe pode agora iniciar testes com o objetivo de competir de forma autônoma na próxima temporada (verão de 2026) com seu carro de corrida de próxima geração.
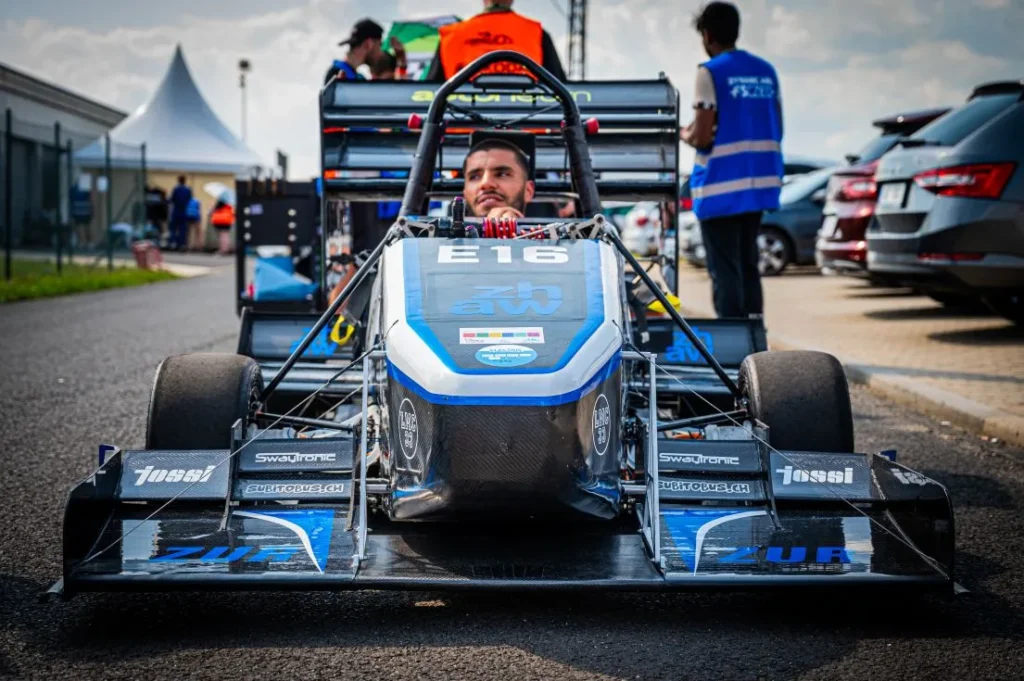
Esta colaboração exemplifica o poder das parcerias entre indústria e educação no avanço da tecnologia de veículos autônomos.
“O Ellipse é o ponto de entrada perfeito para sistemas INS. No futuro, planejamos usar sistemas mais potentes em conjunto com nosso recém-desenvolvido sistema veicular baseado em Ethernet”, conclui Scheller.
Nosso compromisso em apoiar equipes estudantis como a ZUR demonstra como o acesso a tecnologias de navegação de nível profissional capacita a próxima geração de engenheiros a expandir os limites do que é possível nas corridas autônomas.
Ellipse-D
O Ellipse-D é um sistema de navegação inercial auxiliado por GNSS compacto e de alto desempenho que fornece medições confiáveis de orientação, posição e movimento de arfagem e balanço (heave).
Ele combina uma IMU com um receptor GNSS de banda dupla e utiliza algoritmos de fusão de sensores para fornecer posicionamento preciso em ambientes desafiadores.
Oferece capacidade de antena dupla para rumo preciso em condições estáticas.

Solicitar um orçamento para o Ellipse-D
Você tem alguma dúvida?
Bem-vindo à nossa seção de perguntas frequentes! Aqui, você encontrará respostas para as dúvidas mais comuns sobre os aplicativos que apresentamos. Se não encontrar o que procura, sinta-se à vontade para entrar em contato conosco diretamente!
Como funcionam os carros autônomos?
Carros autônomos são veículos equipados com sistemas sofisticados que permitem navegar e controlar a si mesmos sem intervenção humana. Esses veículos utilizam uma combinação de sensores de direção autônoma e algoritmos para perceber o ambiente, tomar decisões e realizar tarefas de condução autônoma. O objetivo é alcançar autonomia total, onde o veículo possa lidar com todos os aspectos da direção com segurança e eficiência.
Os carros autônomos dependem de um conjunto de tecnologias-chave para perceber o seu entorno. Elas incluem:
- GNSS (Global Navigation Satellite System): para obter atualizações em tempo real sobre a posição, a velocidade e a direção do carro autônomo.
- INS (Inertial Navigation Systems): para manter a precisão em caso de interrupções no sinal de GNSS. Fornece atualizações em tempo real sobre a posição, a velocidade e a direção do carro autônomo.
- LiDAR (Light Detection and Ranging): uso de feixes de laser para criar um mapa 3D detalhado do ambiente do veículo. Essa tecnologia ajuda o carro a detectar e medir objetos ao seu redor, incluindo outros veículos, pedestres e placas de sinalização.
- Radar (Radio Detection and Ranging): uso de ondas de rádio para detectar a velocidade, a distância e a direção de objetos. O radar é particularmente útil em condições climáticas adversas e para detectar objetos a longas distâncias.
- Câmeras: para capturar informações visuais sobre o ambiente do veículo, incluindo marcações de faixa, semáforos e placas de trânsito. Elas são essenciais para interpretar pistas visuais complexas e tomar decisões com base em dados visuais.
Quais são os 6 graus de automação em veículos?
Os 6 níveis de carros autônomos, definidos pela Sociedade de Engenheiros Automotivos (SAE) em sua norma J3016, descrevem os graus de automação nos veículos. Aqui está um detalhamento:
- Nível 0: sem automação. Avisos ou assistência momentânea, como frenagem automática de emergência ou alertas de ponto cego, mas sem automação contínua.
- Nível 1: assistência ao motorista. Sistema automatizado único para suporte, como controle de cruzeiro adaptativo (mantendo velocidade e distância) ou assistência de permanência em faixa.
- Nível 2: automação parcial. Combinação de sistemas, como direção e aceleração/desaceleração, mas sem tomada de decisão.
- Nível 3: automação condicional. O carro lida com a maioria das tarefas de direção em condições específicas (por exemplo, direção em rodovias). O sistema pode monitorar o ambiente.
- Nível 4: alta automação. O carro opera de forma autônoma em cenários predefinidos. Nenhuma atenção do motorista é necessária nessas áreas.
- Nível 5: automação total. O veículo pode realizar todas as tarefas em qualquer ambiente que um motorista humano conseguiria gerenciar. Pode não haver volante ou pedais.
Estes níveis ilustram a progressão de veículos controlados por humanos para sistemas totalmente autônomos capazes de lidar com todas as tarefas de direção.
O “ INS ” aceita entradas de sensores auxiliares externos?
Sistemas de Navegação Inercial da nossa empresa aceitam entradas de sensores de auxílio externos, tais como sensores de dados atmosféricos, magnetômetros, odômetros, DVL e outros.
Essa integração torna o INS altamente versátil e confiável, especialmente em ambientes sem sinal de GNSS.
Esses sensores externos melhoram o desempenho geral e a precisão do INS , fornecendo dados complementares.
Qual é a diferença entre IMU e INS?
A diferença entre uma Unidade de Medição Inercial (IMU) e um Sistema de Navegação Inercial (INS) está em sua funcionalidade e complexidade.
Uma IMU fornece dados brutos sobre a aceleração linear e a velocidade angular do veículo, medidas por acelerômetros e giroscópios. Ela fornece informações sobre rolagem (roll), arfagem (pitch), Guinada (yaw) e movimento, mas não calcula dados de posição ou navegação. A IMU é projetada especificamente para transmitir dados essenciais sobre movimento e orientação para processamento externo a fim de determinar posição ou velocidade.
Por outro lado, um INS combina dados de IMU com algoritmos avançados para calcular a posição, a velocidade e a orientação de um veículo ao longo do tempo. Ele incorpora algoritmos de navegação como o filtro de Kalman para fusão e integração de sensores. Um INS fornece dados de navegação em tempo real, incluindo posição, velocidade e orientação, sem depender de sistemas de posicionamento externos como o GNSS.
Esse sistema de navegação é normalmente utilizado em aplicações que exigem soluções de navegação abrangentes, particularmente em ambientes negados de GNSS, como UAVs militares, navios e submarinos.
Qual é a diferença entre AHRS e INS?
A principal diferença entre um Sistema de Referência de Atitude e Proa (AHRS) e um Sistema de Navegação Inercial (INS) está em sua funcionalidade e no escopo dos dados que fornecem.
O AHRS fornece informações de orientação — especificamente, a atitude (pitch, roll) e o heading (yaw) de um veículo ou dispositivo. Ele normalmente usa uma combinação de sensores, incluindo giroscópios, acelerômetros e magnetômetros, para calcular e estabilizar a orientação. O AHRS emite a posição angular em três eixos (pitch, roll e yaw), permitindo que um sistema compreenda sua orientação no espaço. Ele é frequentemente usado na aviação, em UAVs, robótica e sistemas marítimos para fornecer dados precisos de atitude e heading, o que é fundamental para o controle e a estabilização de veículos.
Um INS não apenas fornece dados de orientação (como um AHRS), mas também rastreia a posição, a velocidade e a aceleração de um veículo ao longo do tempo. Ele utiliza sensores inerciais para estimar o movimento no espaço tridimensional sem depender de referências externas como o GNSS. Ele combina os sensores encontrados no AHRS (giroscópios, acelerômetros), mas também pode incluir algoritmos mais avançados para rastreamento de posição e velocidade, frequentemente integrando-se a dados externos como o GNSS para maior precisão.
Em resumo, o AHRS foca na orientação (atitude e heading), enquanto o INS fornece um conjunto completo de dados de navegação, incluindo posição, velocidade e orientação.
