Techniek van autonome voertuigen: de navigatie van Zurich UAS Racing met Ellipse-D
Zurich UAS Racing heeft cruciale problemen met positieverschuiving opgelost die het rijden zonder bestuurder voorheen onmogelijk maakten. Dankzij deze doorbraak op het gebied van autonome voertuigtechniek kan het team nu de stap zetten naar de autocross-discipline in de beroemde Formula Student-wedstrijd.
Ellipse -D stelt ons in staat om de absolute positie van onze auto op het circuit te bepalen. Een nauwkeurige positiebepaling is essentieel voor de werking van ons zelfrijdende systeem. Een van onze grootste problemen was de positieverschuiving na verloop van tijd. Met de Ellipse-D kunnen we de autocross-discipline aanpakken, wat voorheen onmogelijk voor ons was. | Finn Scheller, C-Leader van het Zurich UAS Racing Team.
De ervaring van het team op het gebied van de ontwikkeling van autonome voertuigen
Zurich UAS Racing (ZUR) is een gedreven Formula Student-team van de Hogeschool van Zürich in Winterthur, Zwitserland. Deze ambitieuze studentenvereniging, opgericht in 2019, neemt deel aan ’s werelds grootste technische wedstrijd, Formula Student, en bouwt elektrische en autonome auto’s om het op te nemen tegen universiteiten van over de hele wereld.
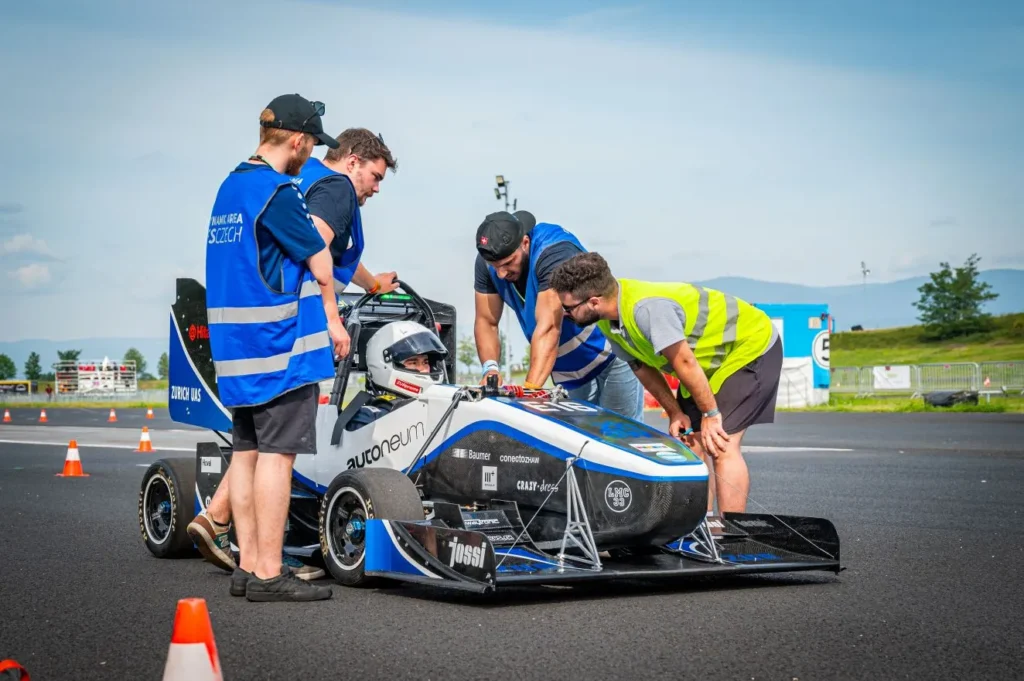
Het team is uitgegroeid tot meer dan 70 gemotiveerde studenten uit verschillende opleidingen, die allemaal hetzelfde doel nastreven: het optimaliseren van de raceprestaties en het bevorderen van de ontwikkeling van autonome voertuigen.
Formula Student
De internationaal zeer gewaardeerde Formula Student-wedstrijd daagt studententeams uit om formule-raceauto’s te ontwerpen en te bouwen, waarmee ze deelnemen aan verschillende onderdelen, waaronder technisch ontwerp, kostenanalyse en dynamische circuitwedstrijden.
De auto: ZUR04
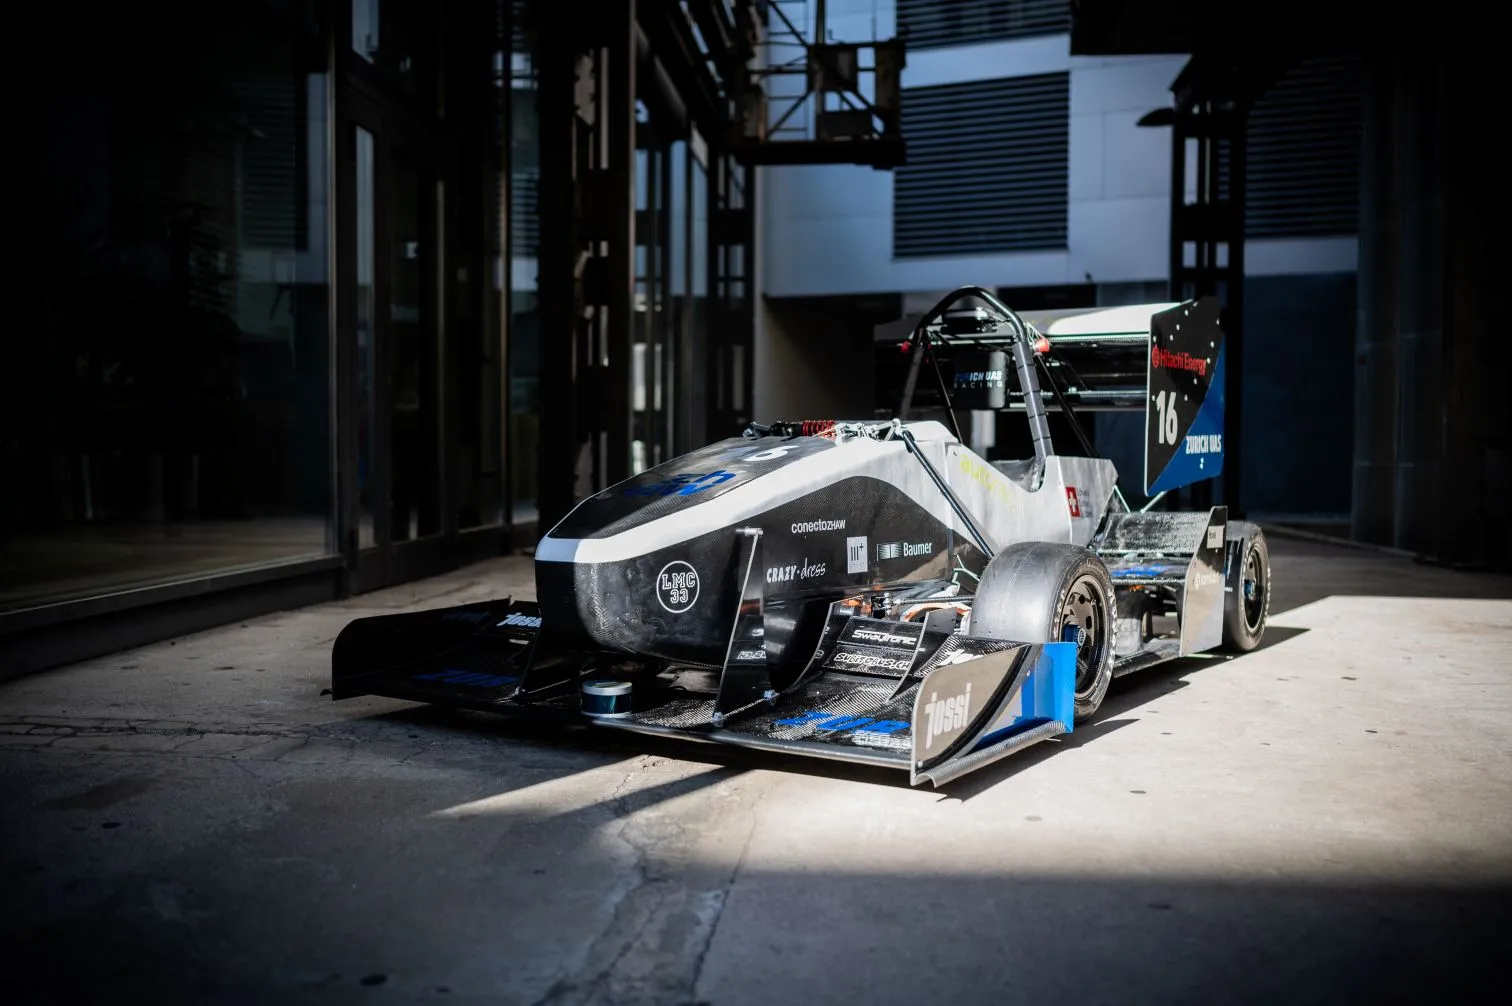
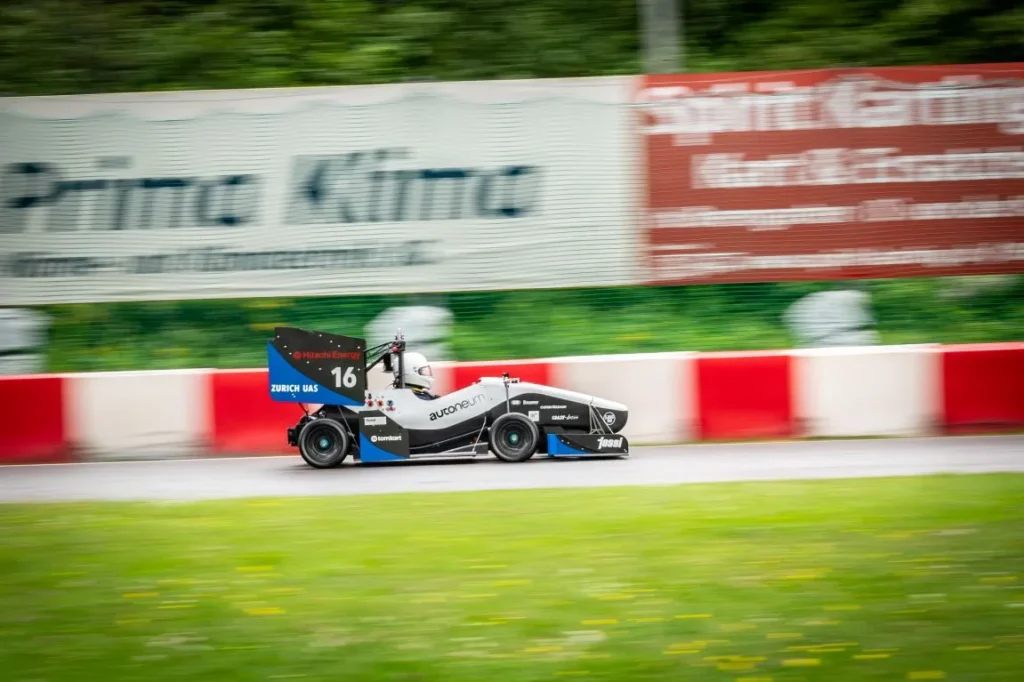
De reis van ZUR begon in 2021 met hun eerste rijdende auto, waarmee ze sinds 2022 met succes deelnemen aan evenementen voor elektrische voertuigen (EV’s). Hun zelfrijdende raceauto, de ZUR04, vertegenwoordigt het allernieuwste op het gebied van autonome voertuigtechniek door studenten, met vier elektrische wielnaafmotoren die een totaal vermogen van 140 kW leveren, waardoor de auto in slechts 2,5 seconden van 0 naar 100 km/u accelereert.
Het voertuig is ontworpen voor zowel door mensen bestuurde als autonome races, met prestaties die vergelijkbaar zijn met die van professionele raceauto’s. Het zelfrijdende systeem bevindt zich momenteel in de testfase.
Technische vereisten van Zurich UAS Racing
ZUR had behoefte aan een geavanceerd inertiële navigatiesysteem (INS) dat naadloos kon worden geïntegreerd in hun autonome racesysteem en tegelijkertijd voldeed aan de strenge eisen van wedstrijden op hoge snelheid.
Hun grootste uitdaging was het realiseren van betrouwbare positiebepaling in de dynamische raceomgeving, waar traditionele lokalisatiesystemen vaak falen als gevolg van positieverschuivingen in de loop van de tijd.
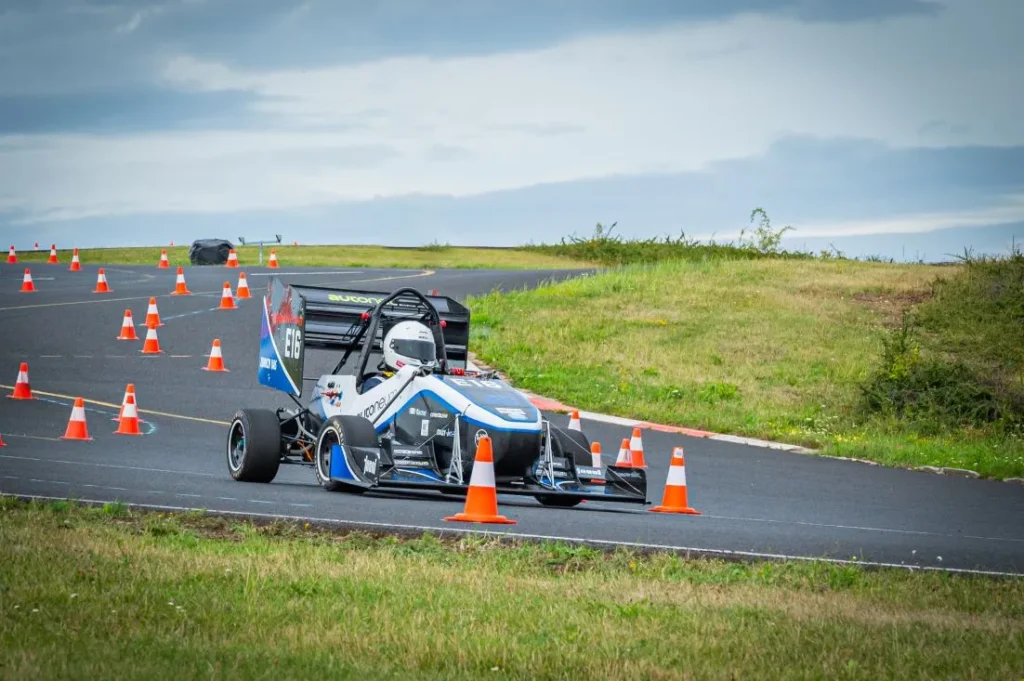
Het systeem moest absolute positienauwkeurigheid bieden, wat essentieel is voor de werking van hun bestuurderloze systeem, met name voor de uitdagende autocross-discipline die nauwkeurige navigatie door complexe kegelopstellingen vereist.
Kortom, dit waren de cruciale kwesties:
- Positieafwijking: aanzienlijke afwijking in de loop van de tijd, waardoor nauwkeurige lokalisatie onmogelijk wordt.
- Beperking bij autocross: kan vanwege positioneringsproblemen niet deelnemen aan de autocross-discipline.
- Beperkte inzichten op basis van gegevens: onvoldoende gegevens over de voertuigdynamica voor software-optimalisatie.
En dit waren de belangrijkste vereisten:
- Nauwkeurige lokalisatie: de absolute positie op het spoor moet bekend zijn.
- ROS-integratie: Naadloze integratie met bestaande, op ROS gebaseerde autonome systemen.
- Compacte oplossing: Lichtgewicht apparaat met een goede vermogen-gewichtsverhouding.
- Open documentatie: Gemakkelijk toegankelijke technische bronnen.
- Hoge dynamiek: Geschikt voor extreme raceomstandigheden.
Na het scenario van ZUR te hebben geëvalueerd, hebben we onze „Ellipse-D” aanbevolen, een traagheidsnavigatiesysteem (INS) dat speciaal is ontworpen voor veeleisende toepassingen waarbij precisie en betrouwbaarheid van het grootste belang zijn.
Onze oplossing voor autonoom racen: Ellipse-D
Ellipse-D is het kleinste RTK-systeem met twee antennes GNSS/INS , dat positionering op centimeter-niveau en nauwkeurige koersbepaling biedt voor dynamische race-toepassingen.
Deze technologie betekent een aanzienlijke vooruitgang op het gebied van technische oplossingen voor autonome voertuigen en biedt het team:
- Hoge precisie: een positioneringsnauwkeurigheid op centimeterschaal is essentieel voor nauwkeurige baannavigatie en het ontwijken van obstakels bij autonome races.
- Koersbepaling met twee antennes: superieure prestaties in veeleisende omgevingen waar magnetische interferentie van elektromotoren en elektronische systemen de werking van traditionele, op kompassen gebaseerde systemen zou verstoren.
- Geschiktheid voor racegebruik: Compact ontwerp en robuuste constructie, ideaal voor zeer dynamische race-toepassingen, met uitstekende trillingsbestendigheid en temperatuurbestendigheid.
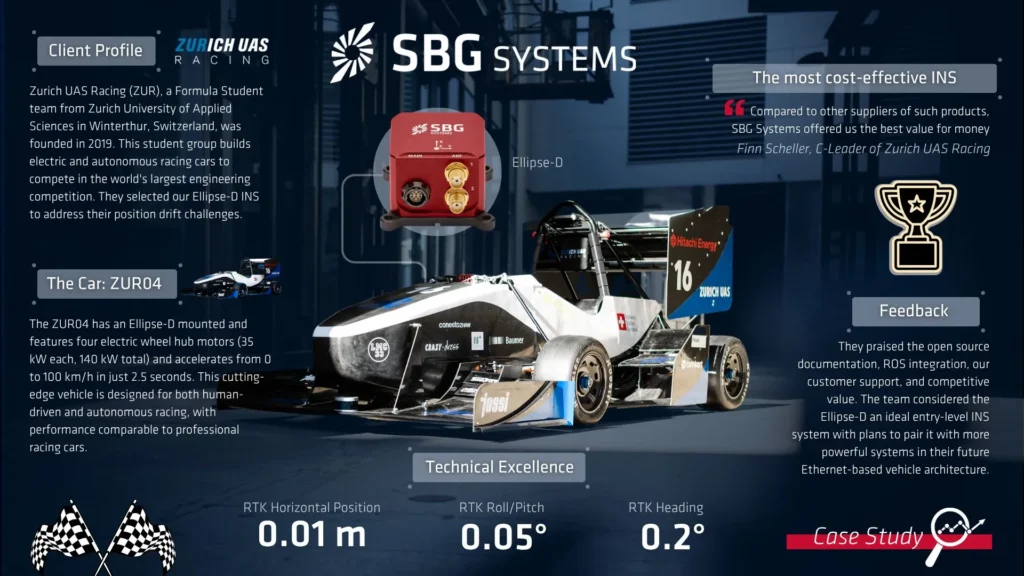
Ten slotte was het vierde punt dat essentieel was voor de ambitie van ZUR de ROS-integratie, die – in hun eigen woorden – in combinatie met de andere functies ervoor zorgde dat het totale pakket de meest kosteneffectieve oplossing op de markt was:
“Het belangrijkste pluspunt voor ons was de open-source documentatie en de interfacebibliotheek. De volledige ondersteuning via ROS is voor ons ook een groot voordeel, aangezien onze auto al op ROS draait. De integratie verliep dus vlot. We waardeerden ook de ondersteuning die SBG System ons team bood om onze prestaties te verbeteren dankzij hun producten. In vergelijking met andere leveranciers van dergelijke producten bood SBG Systems ons de beste prijs-kwaliteitverhouding,” benadrukt Scheller.
Geavanceerde integratie en prestaties
Het integratieproces toonde de veelzijdigheid van de Ellipse-D aan, evenals de effectiviteit van de ondersteuningsaanpak van SBG Systems. Het systeem is aangesloten op zowel een Raspberry Pi als een NVIDIA Jetson-computerplatform en maakt gebruik van zowel de sbgECom-bibliotheek als het ROS2-pakket voor uitgebreide gegevenstoegang en -verwerking.
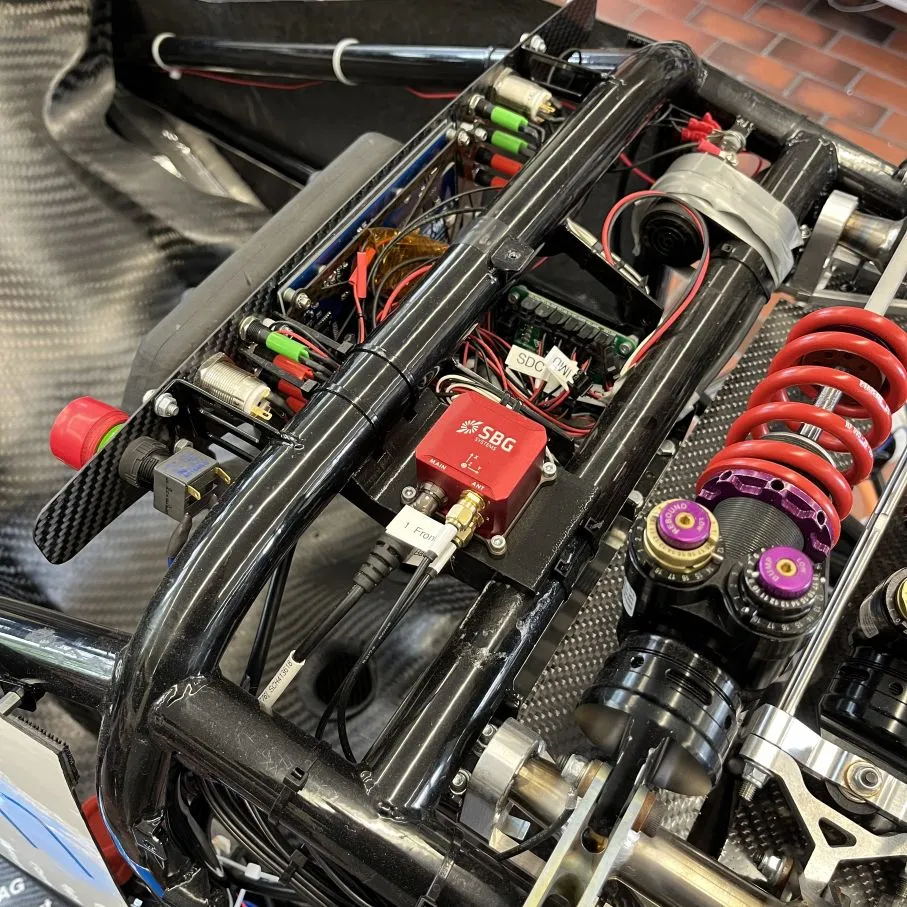
Deze architectuur maakt realtime distributie van navigatiegegevens binnen het autonome systeem mogelijk, terwijl de flexibiliteit behouden blijft die nodig is voor de ontwikkeling van op maat gemaakte algoritmen.
Het team maakt ook gebruik van de mogelijkheden van de Ellipse-D om geavanceerde algoritmen voor koppelvectoring te ontwikkelen die gebruikmaken van de INS gegevens. Daarnaast hebben ze een GNSS RTK-gebaseerde rover en basisstation gebouwd om nauwkeurige grondwaarheid van het parcours te leveren.
Naast de integratie van de INS in hun zelfrijdende auto ZUR04, waarvoor deze zomer testritten op het circuit gepland staan, heeft het team de INS ook ingebouwd in hun nieuw gebouwde raceauto, de ZUR05. De Ellipse-D zal ook een belangrijk onderdeel vormen van het zelfrijdende voertuig van volgend seizoen, de ZUR06.
De top drie van Zurich UAS Racing
ZUR benadrukte drie opvallende aspecten die ze zo waarderen aan de samenwerking met SBG Systems.
- Open source: Ten eerste waardeerden ze de open-sourceaanpak, die aansluit bij hun onderwijsmissie en ontwikkelingsmethodologie. Dankzij de transparante documentatie en interfacebibliotheken kunnen studenten het systeem begrijpen en aanpassen aan hun specifieke behoeften, wat onschatbare leermogelijkheden biedt op het gebied van de ontwikkeling van autonome voertuigen.
- Uitstekende documentatie: Het team waardeerde de uitgebreide en vrij toegankelijke productdocumentatie, die hun integratieproces aanzienlijk vereenvoudigde. In tegenstelling tot veel commerciële systemen die slechts beperkte technische details bieden, zorgde de aanpak van SBG Systemservoor dat het systeem snel begrepen en geïmplementeerd kon worden.
- Goede communicatie: Tot slot benadrukten ze de uitstekende communicatie en ondersteuning, waarbij ze opmerkten dat ze zich altijd gehoord voelden en antwoord kregen op al hun vragen. Deze responsieve ondersteuning bleek van cruciaal belang voor een studententeam dat moest werken binnen strakke deadlines voor de wedstrijd.
Conclusie
De implementatie bood een oplossing voor de grootste uitdaging van ZUR: positieafwijkingen die hen voorheen beletten deel te nemen aan de autocross-discipline. Dankzij de nauwkeurigheid op centimeterschaal en de koersbepaling via twee antennes van de ‘ Ellipse-D’ kan het team nu proefritten uitvoeren met als doel om in het volgende seizoen (zomer 2026) met hun raceauto van de volgende generatie zonder bestuurder aan de start te verschijnen.
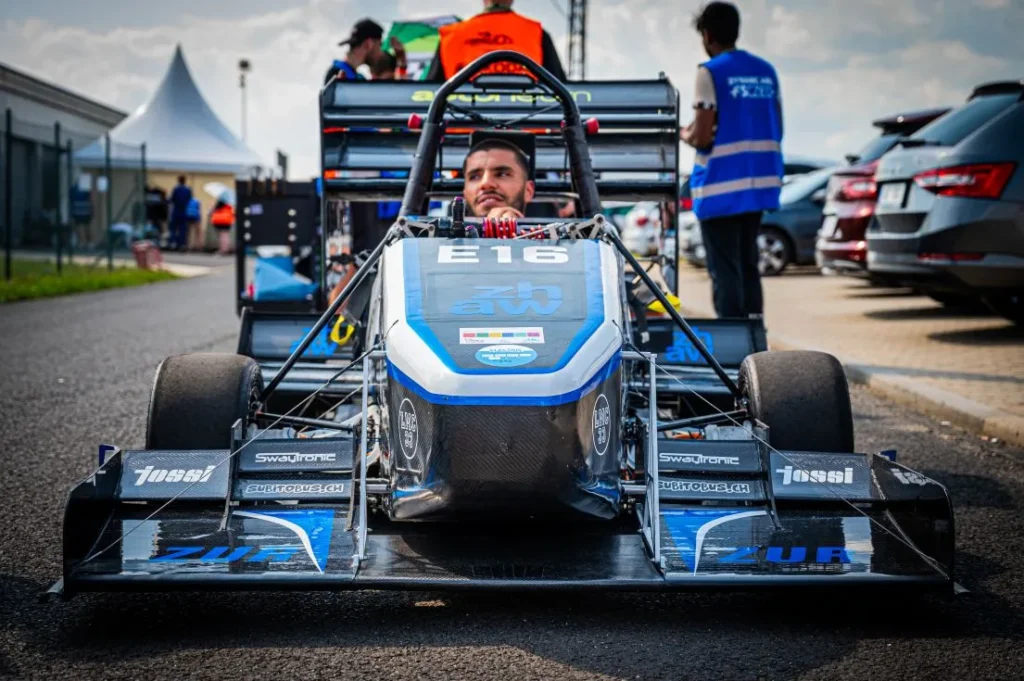
Deze samenwerking illustreert de kracht van partnerschappen tussen het bedrijfsleven en het onderwijs bij het bevorderen van de technologie voor autonome voertuigen.
“Ellipse is de perfecte instap in INS -systemen. In de toekomst zijn we van plan om krachtigere systemen te gebruiken in combinatie met ons nieuw ontwikkelde, op Ethernet gebaseerde voertuigsysteem,” concludeert Scheller.
Onze inzet om studententeams zoals ZUR te ondersteunen, laat zien hoe het bieden van toegang tot navigatietechnologie van professionele kwaliteit de volgende generatie ingenieurs in staat stelt de grenzen van wat mogelijk is in de autonome racerij te verleggen.
Ellipse-D
Ellipse-D is een compact, krachtig, op de GNSS gebaseerd traagheidsnavigatiesysteem dat betrouwbare metingen van oriëntatie, positie en heffing levert.
Het combineert een IMU met een dual-band GNSS -ontvanger en maakt gebruik van sensorfusie-algoritmen om nauwkeurige positionering te bieden in uitdagende omgevingen.
Het beschikt over dual-antenne-functionaliteit voor nauwkeurige koersbepaling in statische omstandigheden.

Vraag een offerte aan voor Ellipse-D
Heeft u vragen?
Welkom bij onze rubriek met veelgestelde vragen! Hier vind je antwoorden op de meest gestelde vragen over de apps die we presenteren. Als je niet vindt wat je zoekt, neem dan gerust rechtstreeks contact met ons op!
Hoe werken zelfrijdende auto’s?
Zelfrijdende auto’s zijn voertuigen die zijn uitgerust met geavanceerde systemen waarmee ze zonder menselijke tussenkomst zelfstandig kunnen navigeren en sturen. Deze voertuigen maken gebruik van een combinatie van sensoren en algoritmen voor autonoom rijden om hun omgeving waar te nemen, beslissingen te nemen en taken op het gebied van autonoom rijden uit te voeren. Het doel is om volledige autonomie te bereiken, waarbij het voertuig alle aspecten van het rijden veilig en efficiënt kan afhandelen.
Zelfrijdende auto’s maken gebruik van een reeks belangrijke technologieën om hun omgeving waar te nemen. Hiertoe behoren:
- GNSS (Global Navigation Satellite System): om realtime updates te ontvangen over de positie, snelheid en rijrichting van de zelfrijdende auto.
- INS (Inertiële navigatiesystemen): om de nauwkeurigheid te waarborgen in het geval van GNSS signaalstoringen. Het systeem geeft realtime updates over de positie, snelheid en rijrichting van de zelfrijdende auto.
- LiDAR (Light Detection and Ranging): het gebruik van laserstralen om een gedetailleerde 3D-kaart van de omgeving van het voertuig te maken. Deze technologie helpt de auto om objecten in de omgeving te detecteren en te meten, waaronder andere voertuigen, voetgangers en verkeersborden.
- Radar (Radio Detection and Ranging): het gebruik van radiogolven om de snelheid, afstand en richting van objecten te bepalen. Radar is met name nuttig bij slechte weersomstandigheden en voor het detecteren van objecten op grotere afstanden.
- Camera’s: om visuele informatie over de omgeving van het voertuig vast te leggen, waaronder rijstrookmarkeringen, verkeerslichten en verkeersborden. Ze zijn onmisbaar voor het interpreteren van complexe visuele signalen en het nemen van beslissingen op basis van visuele gegevens.
Wat zijn de 6 automatiseringsniveaus in voertuigen?
De zes niveaus van zelfrijdende auto’s, zoals vastgelegd door de Society of Automotive Engineers (SAE) in hun J3016-norm, beschrijven de mate van automatisering in voertuigen. Hier volgt een overzicht:
- Niveau 0: geen automatisering. Waarschuwingen of kortstondige ondersteuning, zoals automatische noodremming of dodehoekwaarschuwingen, maar geen langdurige automatisering.
- Niveau 1: rijhulp. Eén geautomatiseerd systeem ter ondersteuning, zoals adaptieve cruisecontrol (het handhaven van snelheid en afstand) of rijbaanassistentie.
- Niveau 2: gedeeltelijke automatisering. Combinatie van systemen, zoals besturing en versnelling/vertraging, maar geen besluitvorming.
- Niveau 3: voorwaardelijke automatisering. De auto neemt de meeste rijtaken over onder specifieke omstandigheden (bijvoorbeeld bij het rijden op de snelweg). Het systeem kan de omgeving in de gaten houden.
- Niveau 4: hoge mate van automatisering. De auto rijdt zelfstandig in vooraf gedefinieerde scenario’s. In deze situaties is geen aandacht van de bestuurder vereist.
- Niveau 5: volledige automatisering. Het voertuig kan alle taken uitvoeren in elke omgeving waarin een menselijke bestuurder zou kunnen rijden. Er hoeven geen stuurwiel of pedalen aanwezig te zijn.
Deze niveaus geven de ontwikkeling weer van door mensen bestuurde voertuigen naar volledig autonome systemen die alle rijtaken kunnen uitvoeren.
Accepteert een INS invoer van externe hulpsensoren?
Inertial Navigation Systems van ons bedrijf accepteren invoer van externe hulpsensoren, zoals luchtdagsensoren, magnetometers, odometers, DVL en andere.
Deze integratie maakt de INS uiterst veelzijdig en betrouwbaar, met name in omgevingen zonder GNSS-ontvangst.
Deze externe sensoren verbeteren de algehele prestaties en nauwkeurigheid van de INS door complementaire gegevens te leveren.
Wat is het verschil tussen een IMU en een INS?
Het verschil tussen een Inertial Measurement Unit (IMU) en een Inertial Navigation System (INS) zit in hun functionaliteit en complexiteit.
Een IMU (traagheidsmetingsunit) levert ruwe data over de lineaire versnelling en hoeksnelheid van het voertuig, gemeten door versnellingsmeters en gyroscopen. Het levert informatie over rol, stampen, gieren en beweging, maar berekent geen positie- of navigatiedata. De IMU is specifiek ontworpen om essentiële gegevens over beweging en oriëntatie door te sturen voor externe verwerking om de positie of snelheid te bepalen.
Aan de andere kant combineert een INS (traagheidsnavigatiesysteem) IMU-data met geavanceerde algoritmen om de positie, snelheid en oriëntatie van een voertuig in de tijd te berekenen. Het bevat navigatiealgoritmen zoals Kalman-filtering voor sensorfusie en integratie. Een INS levert realtime navigatiedata, inclusief positie, snelheid en oriëntatie, zonder te vertrouwen op externe positiesystemen zoals GNSS.
Dit navigatiesysteem wordt doorgaans gebruikt in toepassingen die uitgebreide navigatieoplossingen vereisen, met name in omgevingen waar GNSS niet beschikbaar is, zoals militaire drones (UAV's), schepen en onderzeeërs.
Wat is het verschil tussen AHRS en INS?
Het belangrijkste verschil tussen een Attitude and Heading Reference System (AHRS) en een Inertial Navigation System (INS) ligt in hun functionaliteit en de omvang van de gegevens die ze verstrekken.
Een AHRS levert oriëntatie-informatie—specifiek de stand (stamp, rol) en koers (gier) van een voertuig of apparaat. Het gebruikt typisch een combinatie van sensoren, waaronder gyroscopen, accelerometers en magnetometers, om de oriëntatie te berekenen en te stabiliseren. De AHRS voert de hoekpositie uit in drie assen (stamp, rol en gier), waardoor een systeem zijn oriëntatie in de ruimte begrijpt. Het wordt vaak gebruikt in de luchtvaart, UAV's, robotica en maritieme systemen om nauwkeurige stand- en koersgegevens te leveren, wat cruciaal is voor voertuigbesturing en -stabilisatie.
Een INS levert niet alleen oriëntatiegegevens (zoals een AHRS), maar volgt ook de positie, snelheid en versnelling van een voertuig in de tijd. Het gebruikt traagheidssensoren om beweging in de 3D-ruimte te schatten zonder te vertrouwen op externe referenties zoals GNSS. Het combineert de sensoren die in een AHRS worden aangetroffen (gyroscopen, accelerometers), maar kan ook geavanceerdere algoritmen bevatten voor positie- en snelheidstracking, en integreert vaak met externe gegevens zoals GNSS voor een grotere nauwkeurigheid.
Kort gezegd richt de AHRS zich op oriëntatie (stand en koers), terwijl een INS een volledig pakket aan navigatiegegevens biedt, inclusief positie, snelheid en oriëntatie.
