Teknik för självkörande fordon: Zurich UAS Racings navigationssystem med Ellipse-D
Zurich UAS Racing har löst de kritiska utmaningarna med positionsavvikelser som tidigare gjorde det omöjligt för dem att köra fordonet utan förare. Detta genombrott inom tekniken för autonoma fordon gör det nu möjligt för teamet att påbörja sin resa mot autocross-disciplinen i den berömda Formula Student-tävlingen.
Ellipse -D gör det möjligt för oss att få en absolut position för vår bil på banan. En exakt position är avgörande för driften av vårt förarlösa system. Ett av våra största problem har varit positionsavvikelser över tid. Med Ellipse-D kommer vi att kunna ta oss an autocross-disciplinen, vilket tidigare var omöjligt för oss. | Finn Scheller, C-ledare för Zurich UAS Racing Team.
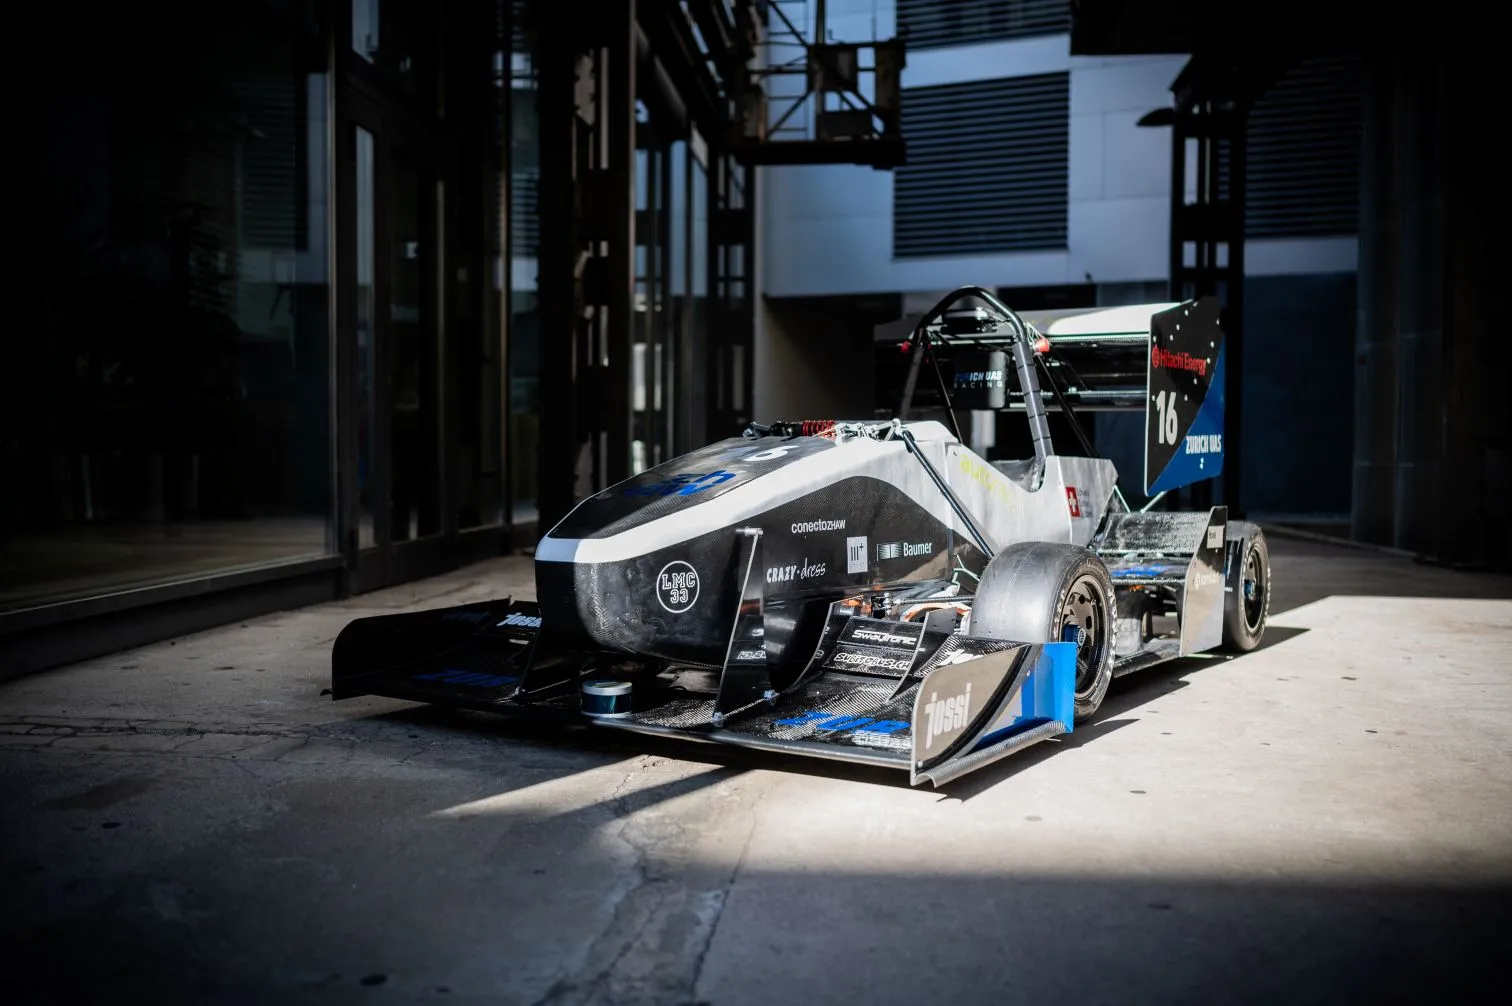
Teamets bakgrund inom utveckling av självkörande fordon
Zurich UAS Racing (ZUR) är ett engagerat Formula Student-team från Zürichs högskola för tillämpad vetenskap i Winterthur, Schweiz. Denna ambitiösa studentförening, som grundades 2019, deltar i världens största ingenjörstävling, Formula Student, där man bygger elektriska och autonoma bilar för att tävla mot universitet från hela världen.
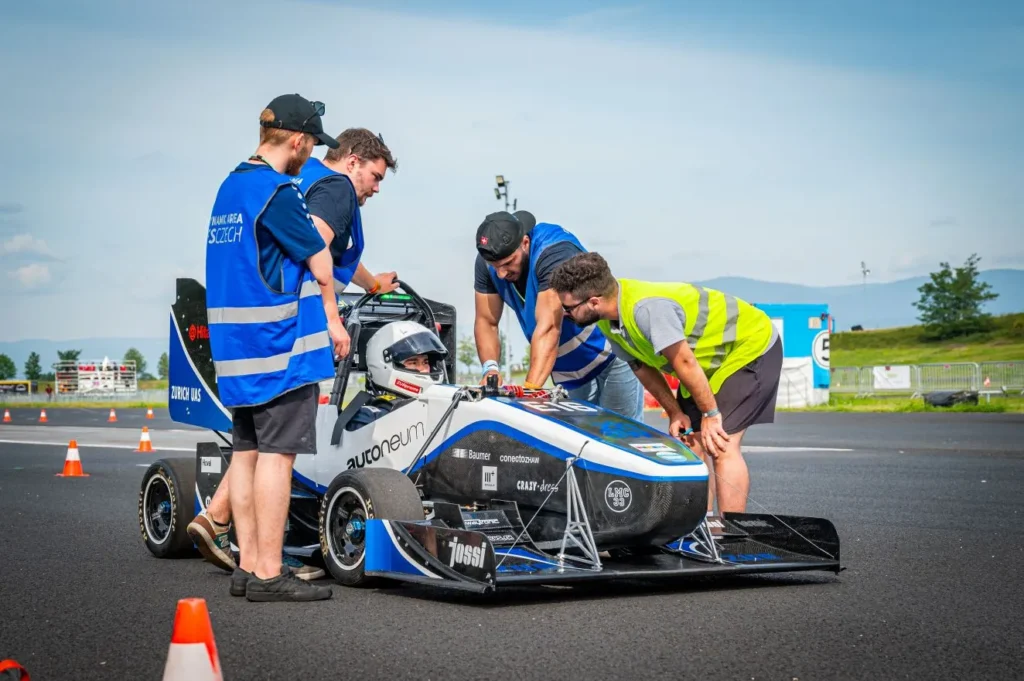
Teamet har vuxit till över 70 motiverade studenter från olika utbildningsprogram, som alla förenas av målet att optimera tävlingsprestandan och driva utvecklingen av tekniken för självkörande fordon framåt.
Formula Student
Den internationellt högt ansedda tävlingen Formula Student utmanar studentlag att konstruera och bygga formelbilar, som sedan tävlar i olika discipliner, bland annat teknisk konstruktion, kostnadsanalys och dynamiska banprov.
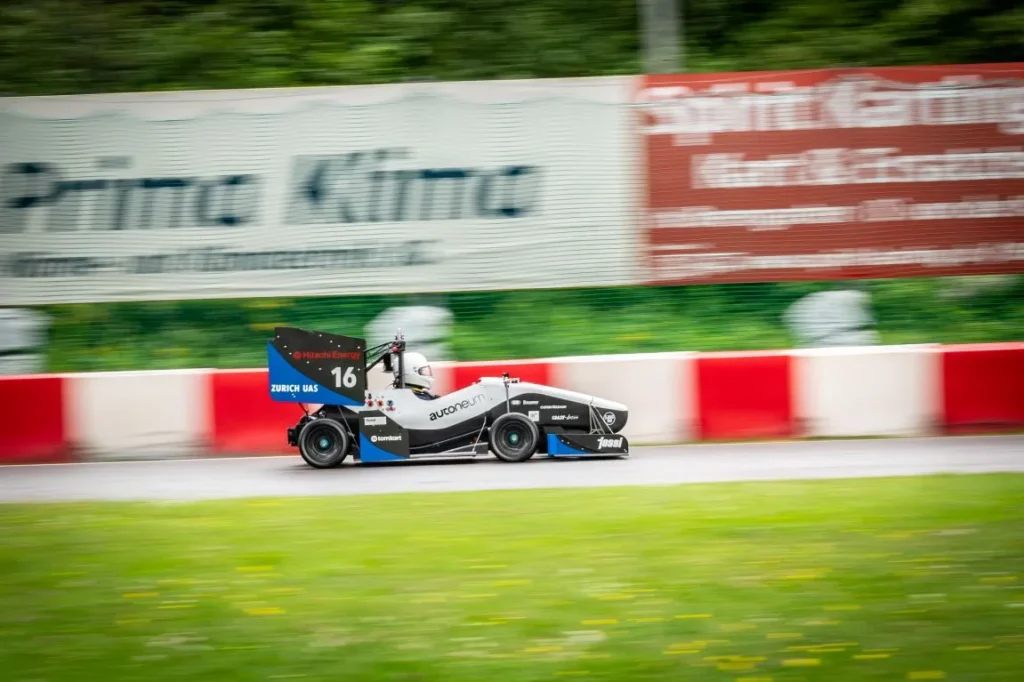
Bilen: ZUR04
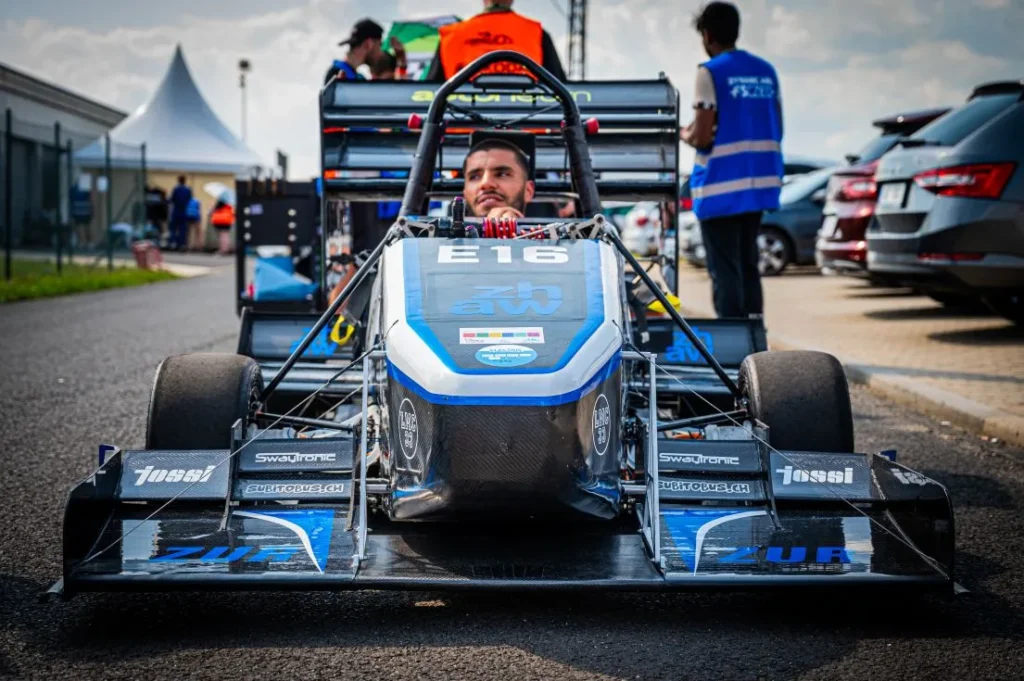
ZUR:s resa inleddes med deras första fungerande bil år 2021, och sedan 2022 har de framgångsrikt deltagit i tävlingar för elfordon (EV). Deras förarlösa racerbil, ZUR04, representerar det allra senaste inom studenternas utveckling av autonoma fordon, med fyra elektriska hjulnavmotorer som ger en total effekt på 140 kW, vilket möjliggör en acceleration från 0 till 100 km/h på bara 2,5 sekunder.
Fordonet är konstruerat för både mänskligt styrd och autonom racing, med prestanda som kan jämföras med professionella racerbilar. Dess förarlösa system befinner sig för närvarande i testfasen.
Zurich UAS Racings tekniska krav
ZUR behövde ett avancerat tröghetsnavigeringssystem (INS) som smidigt kunde integreras med deras autonoma tävlingssystem och samtidigt uppfylla de höga kraven inom höghastighetstävlingar.
Deras största utmaning var att uppnå tillförlitlig positionering i den dynamiska tävlingsmiljön, där traditionella lokaliseringssystem ofta misslyckas på grund av positionsavvikelser över tid.
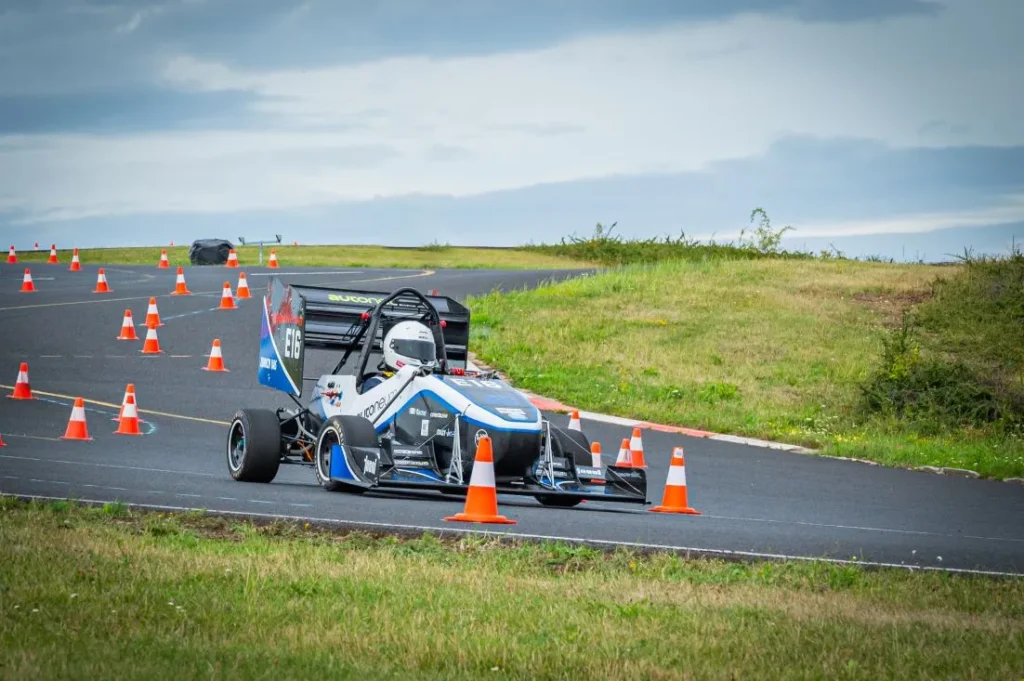
Systemet måste tillhandahålla den absoluta positionsnoggrannhet som är avgörande för driften av deras förarlösa system, särskilt inom den utmanande autocross-disciplinen som kräver precis navigering genom komplexa konuppställningar.
Sammanfattningsvis var detta alltså de avgörande frågorna:
- Positionsavvikelse: betydande avvikelse över tid som förhindrar exakt lokalisering.
- Begränsning vid autocross: kan inte tävla i autocross på grund av placeringsproblem.
- Begränsade insikter från data: otillräckliga data om fordonsdynamik för optimering av programvaran.
Och detta var de viktigaste kraven:
- Exakt lokalisering: Krav på absolut position på spåret.
- ROS-integration: Smidig integration med befintliga ROS-baserade autonoma system.
- Kompakt lösning: Lätt enhet med bra effekt-vikt-förhållande.
- Öppen dokumentation: Lättillgängliga tekniska resurser.
- Hög dynamik: Förmåga att klara extrema tävlingsförhållanden.
Efter att ha utvärderat ZUR:s scenario rekommenderade vi vårt Ellipse-D, ett tröghetsnavigeringssystem (INS) som är särskilt utformat för krävande tillämpningar där precision och tillförlitlighet är avgörande.
Vår lösning för autonom racing: Ellipse-D
Ellipse-D är det minsta RTK-systemet med dubbla antenner GNSS/INS , som erbjuder positionering med centimeterprecision och exakt kursbestämning för dynamiska tävlingsapplikationer.
Denna teknik innebär ett betydande framsteg inom tekniska lösningar för autonoma fordon och erbjuder teamet:
- Hög precision: Positionsnoggrannhet på centimeternivå är avgörande för exakt bannavigering och undvikande av hinder vid autonom racing.
- Kursmätning med dubbla antenner: Överlägsen prestanda i krävande miljöer där magnetiska störningar från elmotorer och elektroniska system skulle påverka traditionella kompassbaserade system negativt.
- Lämplig för tävlingsbruk: Kompakt utformning och robust konstruktion som är idealisk för högdynamiska tävlingsapplikationer, med enastående vibrationsdämpning och temperaturbeständighet.
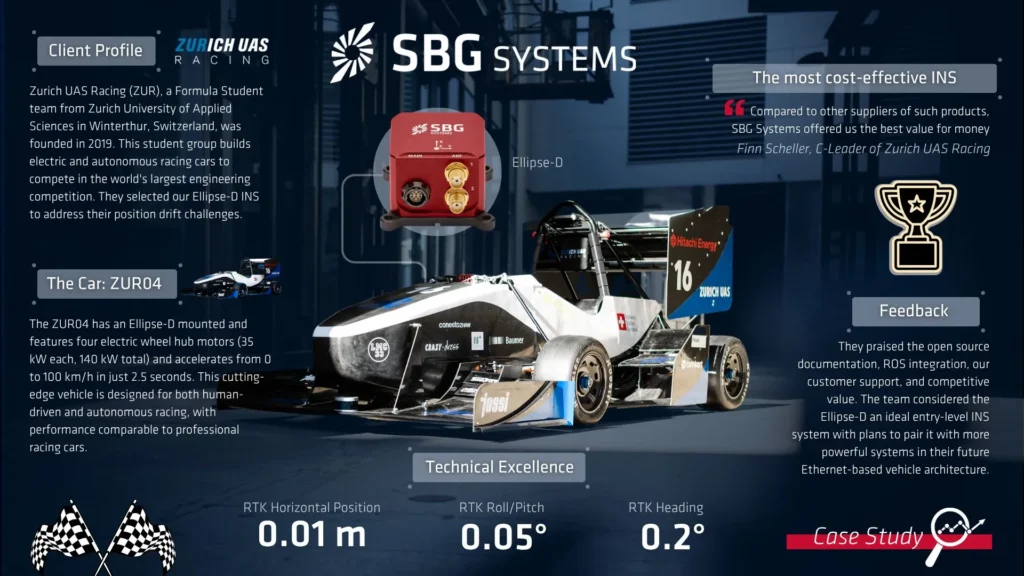
Slutligen var den fjärde punkten som var avgörande för ZUR:s ambition integrationen av ROS, som – enligt deras egna ord – i kombination med de övriga funktionerna gjorde helhetslösningen till den mest kostnadseffektiva lösningen på marknaden:
”Det som främst övertygade oss var dokumentationen och gränssnittsbiblioteket för öppen källkod. Det fullständiga stödet via ROS är också en stor fördel för oss, eftersom vår bil redan körs med ROS. Därför gick integrationen smidigt. Vi uppskattade också SBG Systems stöd till vårt team för att förbättra våra prestationer tack vare deras produkter. Jämfört med andra leverantörer av sådana produkter erbjöd SBG Systems oss det bästa pris-prestandaförhållandet”, betonar Scheller.
Avancerad integration och prestanda
Integrationsprocessen visade på mångsidigheten hos ” Ellipse-D” och effektiviteten i SBG Systems:s supportstrategi. Systemet är anslutet till både en Raspberry Pi och en NVIDIA Jetson-datorplattform och använder både sbgECom-biblioteket och ROS2-paketet för omfattande datatillgång och databehandling.
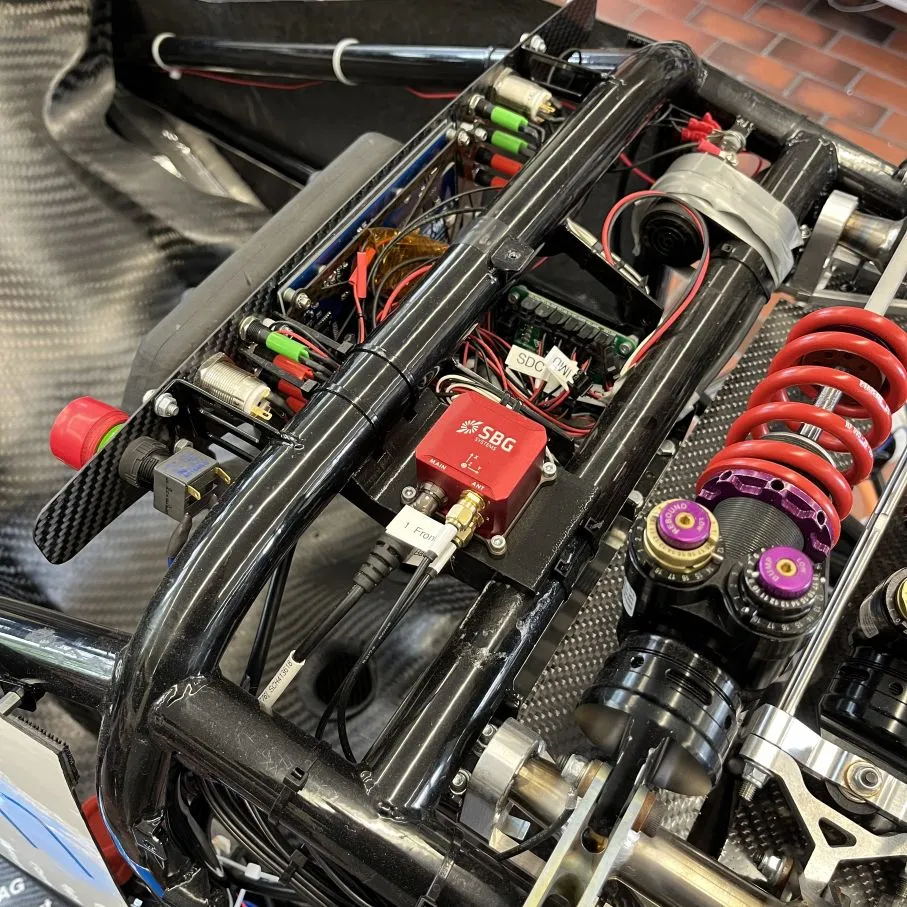
Denna arkitektur möjliggör distribution av navigationsdata i realtid genom hela det autonoma systemet, samtidigt som den bibehåller den flexibilitet som krävs för utveckling av anpassade algoritmer.
Teamet utnyttjar dessutom funktionerna i Ellipse-D för att utveckla avancerade algoritmer för vridmomentfördelning som använder data från INS . De har även byggt en RTK-baserad rover och basstation från GNSS för att tillhandahålla exakta markreferensdata för spårningen.
Förutom att integrera INS i sin förarlösa bil ZUR04, vars banprov är planerade till i sommar, har teamet införlivat INS i sin nybyggda racerbil, ZUR05. Ellipse-D kommer också att vara en nyckelkomponent i nästa säsongs förarlösa fordon, ZUR06.
Zurich UAS Racings tre främsta val
ZUR lyfte fram tre särskilt framstående aspekter som de uppskattar i sitt samarbete med SBG Systems.
- Öppen källkod: För det första uppskattade de tillvägagångssättet med öppen källkod, som ligger i linje med deras pedagogiska uppdrag och utvecklingsmetodik. Den öppna dokumentationen och gränssnittsbiblioteken gör det möjligt för studenterna att förstå och anpassa systemet efter sina specifika behov, vilket ger ovärderliga inlärningsmöjligheter inom utveckling av självkörande fordon.
- Utmärkt dokumentation: Teamet uppskattade den omfattande och fritt tillgängliga produktdokumentationen, som underlättade deras integrationsprocess. Till skillnad från många kommersiella system som endast tillhandahåller begränsad teknisk information möjliggjorde SBG Systems:s tillvägagångssätt en snabb förståelse och implementering.
- God kommunikation: Slutligen lyfte de fram den utmärkta kommunikationen och supporten, och påpekade att de alltid kände sig hörda och fick svar på alla sina frågor. Denna lyhörda support visade sig vara avgörande för ett studentteam som arbetade under strama tidsfrister inför tävlingen.
Slutsats
Implementeringen löste ZUR:s största utmaning: positionsavvikelser som tidigare hindrat dem från att tävla i autocross. Tack vare ” Ellipse-D:s” centimeterprecision och kursbestämning med dubbla antenner kan teamet nu inleda testkörningar med målet att tävla förarlöst under nästa säsong (sommaren 2026) med sin nästa generations tävlingsbil.
Detta samarbete är ett bra exempel på hur samarbeten mellan näringsliv och utbildningsväsendet kan driva utvecklingen av tekniken för autonoma fordon framåt.
”Ellipse ” är den perfekta inkörsporten till INS -system. I framtiden planerar vi att använda mer kraftfulla system i kombination med vårt nyutvecklade Ethernet-baserade fordonssystem”, avslutar Scheller.
Vårt engagemang för att stödja studentlag som ZUR visar hur tillgång till professionell navigationsteknik gör det möjligt för nästa generation ingenjörer att flytta gränserna för vad som är möjligt inom autonom racing.
Ellipse-D
Ellipse-D är ett kompakt, högpresterande tröghetsnavigeringssystem med stöd av ” GNSS ” som ger tillförlitliga mätningar av orientering, position och lyftning.
Systemet kombinerar en IMU med en dubbelbandsmottagare GNSS och använder sensorfusionsalgoritmer för att leverera exakt positionering i utmanande miljöer.
Det erbjuder dubbelantennfunktion för exakt kursbestämning under statiska förhållanden.

Begär en offert på Ellipse-D
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om de tillämpningar vi visar upp. Om du inte hittar det du söker är du välkommen att kontakta oss direkt!
Hur fungerar självkörande bilar?
Självkörande bilar är fordon utrustade med sofistikerade system som gör att de kan navigera och styra sig själva utan mänsklig inblandning. Dessa fordon använder en kombination av sensorer och algoritmer för autonom körning för att uppfatta sin omgivning, fatta beslut och utföra köruppgifter. Målet är att uppnå full autonomi, där fordonet kan hantera alla aspekter av körningen på ett säkert och effektivt sätt.
Självkörande bilar förlitar sig på en rad nyckelteknologier för att uppfatta sin omgivning. Dessa inkluderar:
- GNSS (Global Navigation Satellite System): för att få uppdateringar i realtid om den självkörande bilens position, hastighet och riktning.
- INS (Inertial Navigation Systems): för att bibehålla noggrannheten vid eventuella bortfall av GNSS-signaler. Det ger uppdateringar i realtid om den självkörande bilens position, hastighet och riktning.
- LiDAR (Light Detection and Ranging): användning av laserstrålar för att skapa en detaljerad 3D-karta över fordonets omgivning. Denna teknik hjälper bilen att upptäcka och mäta objekt runt omkring sig, inklusive andra fordon, fotgängare och vägmärken.
- Radar (Radio Detection and Ranging): användning av radiovågor för att upptäcka föremåls hastighet, avstånd och riktning. Radar är särskilt användbart under svåra väderförhållanden och för att upptäcka föremål på längre avstånd.
- Kameror: för att fånga visuell information om fordonets omgivning, inklusive filmarkeringar, trafiksignaler och vägmärken. De är väsentliga för att tolka komplexa visuella intryck och fatta beslut baserat på visuella data.
Vilka är de sex automatiseringsnivåerna i fordon?
De sex nivåerna för självkörande bilar, som definieras av Society of Automotive Engineers (SAE) i standarden J3016, beskriver graden av automatisering i fordon. Här följer en översikt:
- Nivå 0: ingen automatisering. Varningar eller tillfällig assistans, såsom automatisk nödbromsning eller varningar för döda vinklar, men ingen kontinuerlig automatisering.
- Nivå 1: förarstöd. Ett enda automatiserat system för stöd, till exempel adaptiv farthållare (som håller hastigheten och avståndet) eller filhållningsassistans.
- Nivå 2: delvis automatisering. Kombination av system, till exempel styrning och acceleration/bromsning, men utan beslutsfattande.
- Nivå 3: villkorlig automatisering. Bilen sköter de flesta köruppgifterna under specifika förhållanden (t.ex. körning på motorväg). Systemet kan övervaka omgivningen.
- Nivå 4: hög automatiseringsgrad. Bilen kör självständigt i fördefinierade situationer. Föraren behöver inte vara uppmärksam i dessa situationer.
- Nivå 5: fullständig automatisering. Fordonet kan utföra alla uppgifter i alla miljöer som en mänsklig förare skulle kunna hantera. Det behöver inte finnas någon ratt eller några pedaler.
Dessa nivåer illustrerar utvecklingen från fordon som styrs av människor till helt autonoma system som kan sköta alla köruppgifter.
Tar INS emot indata från externa stödsensorer?
Tröghetsnavigeringssystem (INS) från vårt företag tar emot indata från externa stödsensorer, såsom flygdatasensorer, magnetometrar, vägmätare (odometrar), DVL och andra.
Denna integration gör INS mycket mångsidigt och tillförlitligt, särskilt i GNSS-fria miljöer.
Dessa externa sensorer förbättrar den övergripande prestandan och noggrannheten hos INS genom att tillhandahålla kompletterande data.
Vad är skillnaden mellan IMU och INS?
Skillnaden mellan en tröghetsmätare (IMU) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och komplexitet.
En IMU tillhandahåller rådata om fordonets linjära acceleration och vinkelhastighet, uppmätt med accelerometrar och gyroskop. Den levererar information om rullning, stigning, sidoförskjutning och rörelse, men beräknar inte position eller navigeringsdata. IMU:n är särskilt utformad för att vidarebefordra väsentlig information om rörelse och orientering för extern bearbetning för att fastställa position eller hastighet.
Å andra sidan kombinerar ett INS IMU-data med avancerade algoritmer för att beräkna ett fordons position, hastighet och orientering över tid. Det innehåller navigeringsalgoritmer som Kalman-filter för sensorfusion och integration. Ett INS levererar navigeringsdata i realtid, inklusive position, hastighet och orientering, utan att förlita sig på externa positioneringssystem som GNSS.
Detta navigeringssystem används vanligtvis i tillämpningar som kräver omfattande navigeringslösningar, i synnerhet i GNSS-störda miljöer, såsom militära UAV:er, fartyg och ubåtar.
Vad är skillnaden mellan AHRS och INS?
Huvudskillnaden mellan ett referenssystem för attityd och kurs (AHRS) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och omfattningen av de data de tillhandahåller.
AHRS tillhandahåller orienteringsinformation – närmare bestämt attityd (hjul- och krängningsvinkel, pitch och roll) samt kurs (yaw) för ett fordon eller en enhet. Det använder vanligtvis en kombination av sensorer, inklusive gyroskop, accelerometrar och magnetometrar, för att beräkna och stabilisera orienteringen. AHRS matar ut vinkelpositionen i tre axlar (pitch, roll och yaw), vilket gör att ett system kan förstå sin orientering i rymden. Det används ofta inom flyg, UAV:er, robotteknik och marina system för att tillhandahålla noggrann attityd- och kursdata, vilket är avgörande för fordonskontroll och stabilisering.
Ett INS tillhandahåller inte bara orienteringsdata (som ett AHRS) utan spårar också ett fordons position, hastighet och acceleration över tid. Det använder tröghetssensorer för att uppskatta rörelse i 3D-rymden utan att förlita sig på externa referenser som GNSS. Det kombinerar de sensorer som finns i AHRS (gyroskop, accelerometrar) men kan även innehålla mer avancerade algoritmer för positions- och hastighetsspårning, ofta integrerat med extern data som GNSS för förbättrad noggrannhet.
Sammanfattningsvis fokuserar AHRS på orientering (attityd och kurs), medan INS tillhandahåller en fullständig uppsättning navigeringsdata, inklusive position, hastighet och orientering.
