Utvikling av autonome kjøretøy: Zurich UAS Racings navigasjonssystem med « Ellipse-D»
Zurich UAS Racing har løst kritiske utfordringer knyttet til posisjonsavvik, som tidligere gjorde det umulig for dem å kjøre uten fører. Dette gjennombruddet innen utvikling av autonome kjøretøy gjør det nå mulig for teamet å begynne sin reise mot autocross-disiplinen i den berømte Formula Student-konkurransen.
Ellipse -D gir oss muligheten til å fastslå bilens absolutte posisjon på banen. En nøyaktig posisjon er avgjørende for driften av vårt førerløse system. Et av våre største problemer har vært posisjonsavvik over tid. Med « Ellipse-D» vil vi kunne ta fatt på autocross-disiplinen, noe som tidligere var umulig for oss. | Finn Scheller, C-leder for Zurich UAS Racing Team.
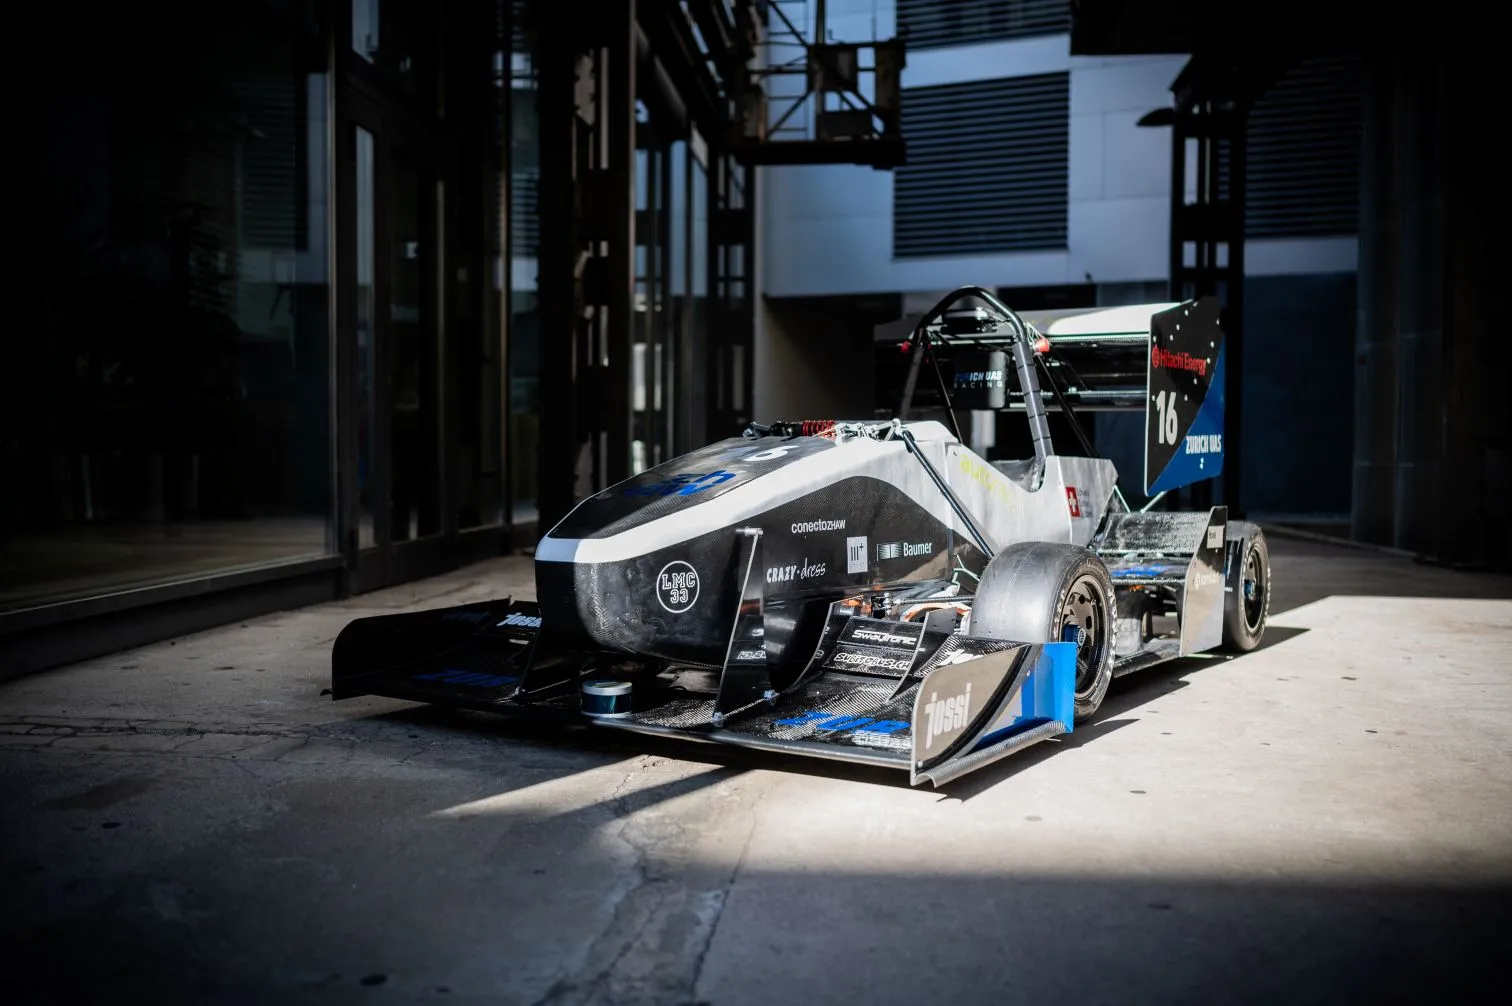
Teamets bakgrunn innen utvikling av autonome kjøretøy
Zurich UAS Racing (ZUR) er et engasjert Formula Student-lag fra Zürichs høyskole for anvendt vitenskap i Winterthur, Sveits. Denne ambisiøse studentforeningen ble stiftet i 2019 og deltar i verdens største ingeniørkonkurranse, Formula Student, hvor de bygger elektriske og autonome biler for å konkurrere mot universiteter fra hele verden.
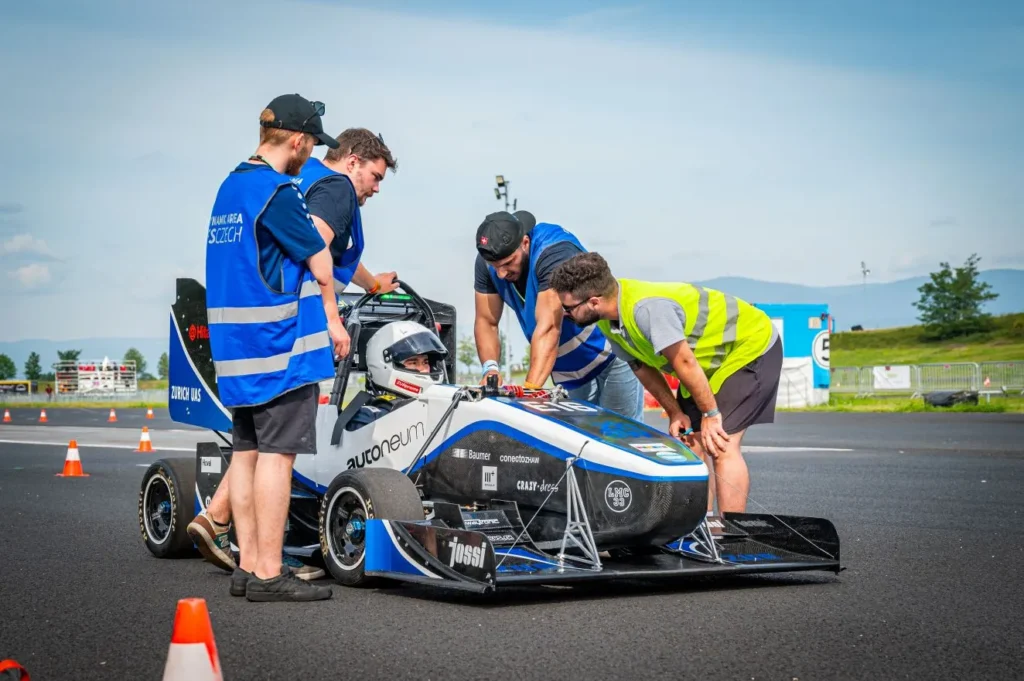
Teamet har vokst til over 70 motiverte studenter fra ulike studieprogrammer, som alle er forent av målet om å optimalisere konkurranseprestasjonene og fremme utviklingen av autonome kjøretøy.
Formula Student
Den internasjonalt høyt ansette Formula Student-konkurransen utfordrer studentlag til å designe og bygge formel-racerbiler, som deretter konkurrerer i ulike disipliner, blant annet teknisk design, kostnadsanalyse og dynamiske banekonkurranser.
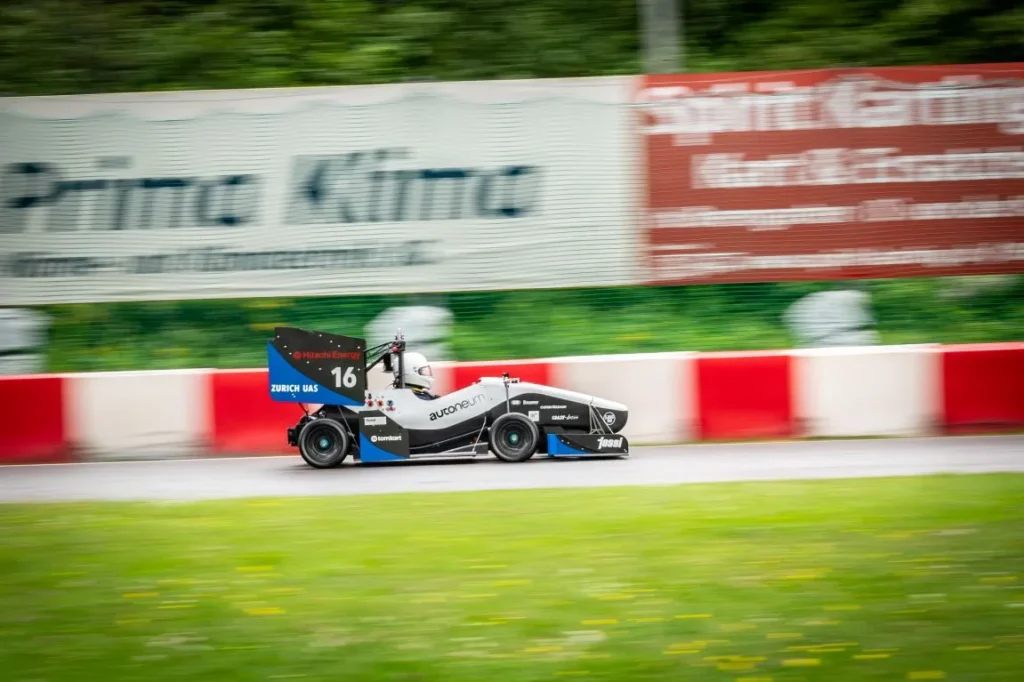
Bilen: ZUR04
ZURs reise begynte med deres første fungerende bil i 2021, og siden 2022 har de deltatt med suksess i arrangementer for elektriske kjøretøy (EV). Deres førerløse racerbil, ZUR04, representerer det aller nyeste innen studentutvikling av autonome kjøretøy, med fire elektriske hjulnavmotorer som gir en samlet effekt på 140 kW, noe som muliggjør en akselerasjon fra 0 til 100 km/t på bare 2,5 sekunder.
Kjøretøyet er designet for både menneskestyrt og autonom racing, med ytelse som kan måle seg med profesjonelle racerbiler. Det førerløse systemet er for tiden i testfasen.
De tekniske kravene til Zurich UAS Racing
ZUR trengte et avansert inertialnavigasjonssystem (INS) som kunne integreres sømløst med deres autonome racingsystem, samtidig som det oppfylte de strenge kravene til konkurranser med høye hastigheter.
Deres største utfordring var å oppnå pålitelig posisjonering i det dynamiske miljøet under racing, der tradisjonelle lokaliseringssystemer ofte svikter på grunn av posisjonsavvik over tid.
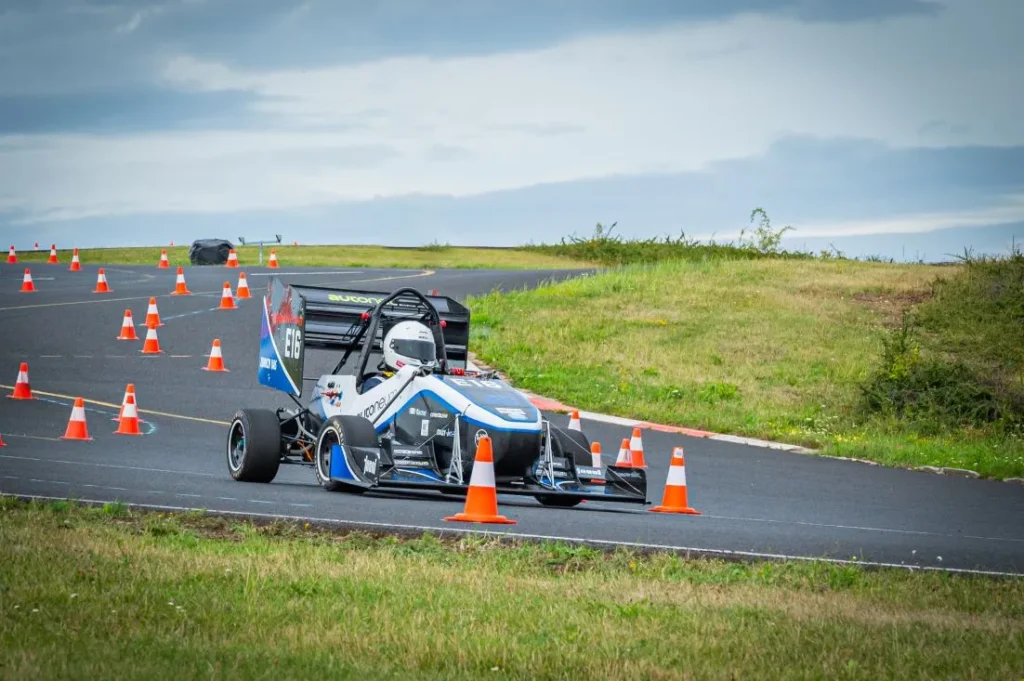
Systemet måtte gi den absolutte posisjonsnøyaktigheten som er avgjørende for driften av deres førerløse system, særlig for den krevende autocross-disiplinen som krever presis navigering gjennom komplekse kjegleoppsett.
Kort sagt var dette de avgjørende utfordringene:
- Posisjonsavdrift: betydelig avdrift over tid som hindrer nøyaktig posisjonsbestemmelse.
- Begrensning i autocross: kan ikke delta i autocross-grenen på grunn av plasseringsproblemer.
- Begrenset innsikt i data: utilstrekkelige data om kjøredynamikk for optimalisering av programvaren.
Og dette var de viktigste kravene:
- Nøyaktig lokalisering: Krav om absolutt posisjon på sporet.
- ROS-integrasjon: Sømløs integrasjon med eksisterende ROS-baserte autonome systemer.
- Kompakt løsning: Lett enhet med godt kraft-til-vekt-forhold.
- Åpen dokumentasjon: Lett tilgjengelige tekniske ressurser.
- Høy dynamikk: Evne til å takle ekstreme løpsforhold.
Etter å ha vurdert ZURs scenario anbefalte vi vårt «Ellipse-D», et inertialnavigasjonssystem (INS) som er spesielt utviklet for krevende bruksområder der presisjon og pålitelighet er av avgjørende betydning.
Vår løsning for autonome racerbiler: Ellipse-D
Ellipse-D er det minste RTK-systemet med to antenner GNSS/INS , som gir posisjonering med centimeterpresisjon og nøyaktig kursbestemmelse for dynamiske racingapplikasjoner.
Denne teknologien representerer et betydelig fremskritt innen tekniske løsninger for autonome kjøretøy, og gir teamet følgende fordeler:
- Høy presisjon: Posisjonsnøyaktighet på centimeternivå er avgjørende for presis banenavigering og hindringsunngåelse i autonome bilracer.
- Kursmåling med to antenner: Overlegen ytelse i krevende miljøer der magnetisk forstyrrelse fra elektriske motorer og elektroniske systemer ville svekke tradisjonelle kompassbaserte systemer.
- Egnethet for racing: Kompakt design og robust konstruksjon som er ideell for svært dynamiske racingapplikasjoner, med enestående vibrasjonshåndtering og temperaturbestandighet.
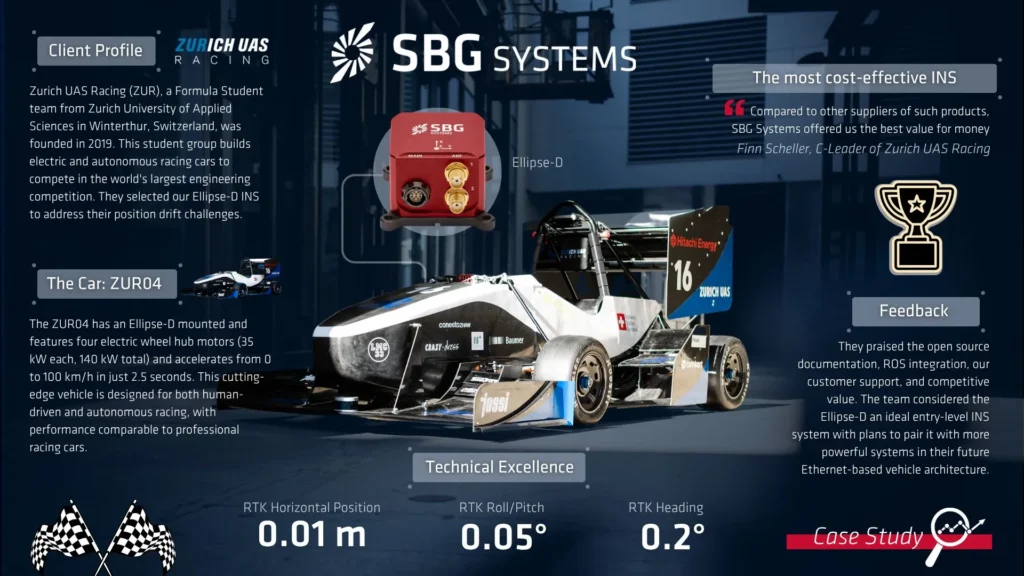
Til slutt var det fjerde punktet som var avgjørende for ZURs målsetning, ROS-integrasjonen, som – for å bruke deres egne ord – sammen med de andre funksjonene gjorde hele pakken til den mest kostnadseffektive løsningen på markedet:
«Det viktigste salgsargumentet for oss var dokumentasjonen og grensesnittbiblioteket for åpen kildekode. Den fullstendige støtten gjennom ROS er også en stor fordel for oss, siden bilen vår allerede kjører på ROS. Derfor var integrasjonen enkel. Vi satte også pris på SBG Systems støtte til teamet vårt for å forbedre ytelsen vår takket være produktene deres. Sammenlignet med andre leverandører av slike produkter ga SBG Systems oss best valuta for pengene,» understreker Scheller.
Avansert integrasjon og ytelse
Integrasjonsprosessen viste hvor allsidig « Ellipse-D» er, og hvor effektiv støtteapproachen til SBG Systemser. Systemet er koblet til både en Raspberry Pi og en NVIDIA Jetson-databehandlingsplattform, og benytter både sbgECom-biblioteket og ROS2-pakken for omfattende datatilgang og -behandling.
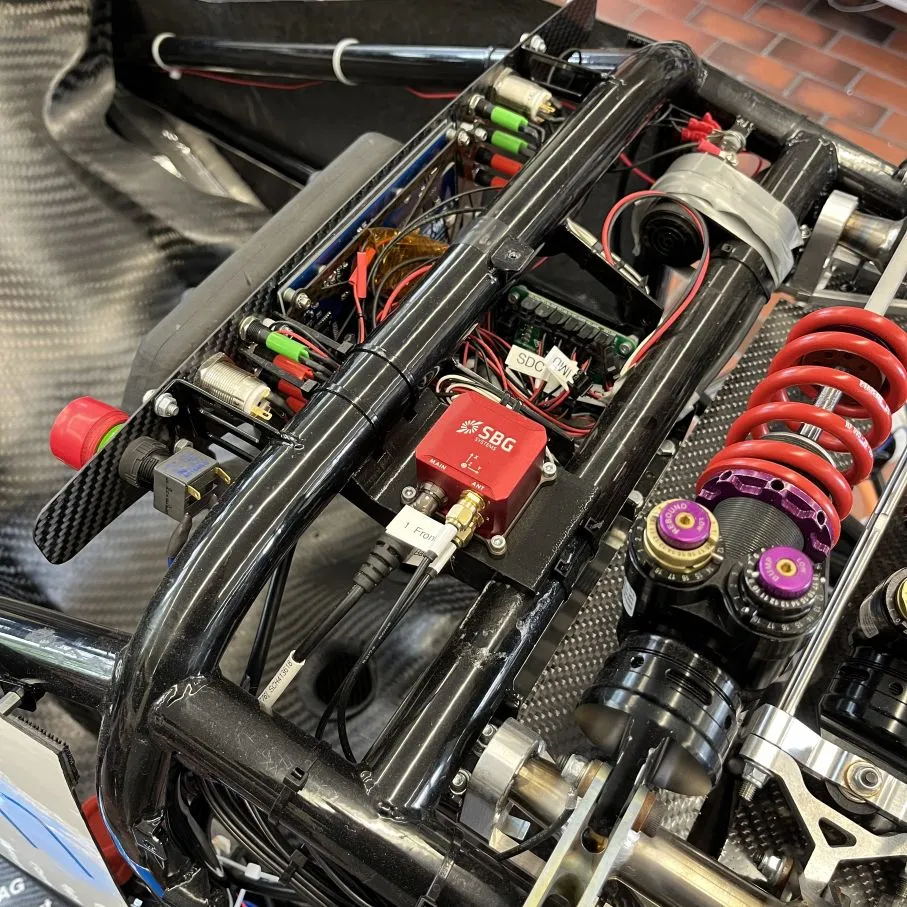
Denne arkitekturen muliggjør distribusjon av navigasjonsdata i sanntid gjennom hele det autonome systemet, samtidig som den opprettholder den fleksibiliteten som kreves for utvikling av tilpassede algoritmer.
Teamet utnytter også funksjonene til « Ellipse-D» for å utvikle avanserte algoritmer for dreiemomentvektoring som benytter data fra « INS ». De har også bygget en RTK-basert rover og basestasjon fra « GNSS » for å levere presise referansedata for banen.
I tillegg til å integrere INS i sin førerløse bil ZUR04, med banetester planlagt til denne sommeren, har teamet innlemmet INS i sin nybygde racerbil, ZUR05. Ellipse-D vil også være en nøkkelkomponent i neste sesongs førerløse kjøretøy, ZUR06.
De tre beste valgene til Zurich UAS Racing
ZUR fremhevet tre særlige aspekter de setter stor pris på ved samarbeidet med SBG Systems.
- Åpen kildekode: For det første satte de pris på tilnærmingen med åpen kildekode, som er i tråd med deres pedagogiske formål og utviklingsmetodikk. Den oversiktlige dokumentasjonen og grensesnittbibliotekene gjør det mulig for studentene å forstå og tilpasse systemet etter sine spesifikke behov, noe som gir uvurderlige læringsmuligheter innen utvikling av autonome kjøretøy.
- Utmerket dokumentasjon: Teamet satte stor pris på den omfattende og fritt tilgjengelige produktdokumentasjonen, som gjorde integrasjonsprosessen enklere. I motsetning til mange kommersielle systemer som gir begrensede tekniske detaljer, gjorde SBG Systemssin tilnærming det mulig å raskt forstå og implementere løsningen.
- God kommunikasjon: Til slutt fremhevet de den utmerkede kommunikasjonen og støtten, og påpekte at de alltid følte seg hørt og fikk svar på alle spørsmålene sine. Denne imøtekommende støtten viste seg å være avgjørende for et studentteam som jobbet under stramme tidsfrister i konkurransen.
Konklusjon
Implementeringen løste ZURs største utfordring: posisjonsavvik som tidligere hadde hindret dem i å delta i autocross-grenen. Takket være « Ellipse-D»s nøyaktighet på centimeternivå og kursbestemmelse med to antenner, kan teamet nå starte testkjøringer med mål om å konkurrere uten fører i neste sesong (sommeren 2026) med sin neste generasjons racerbil.
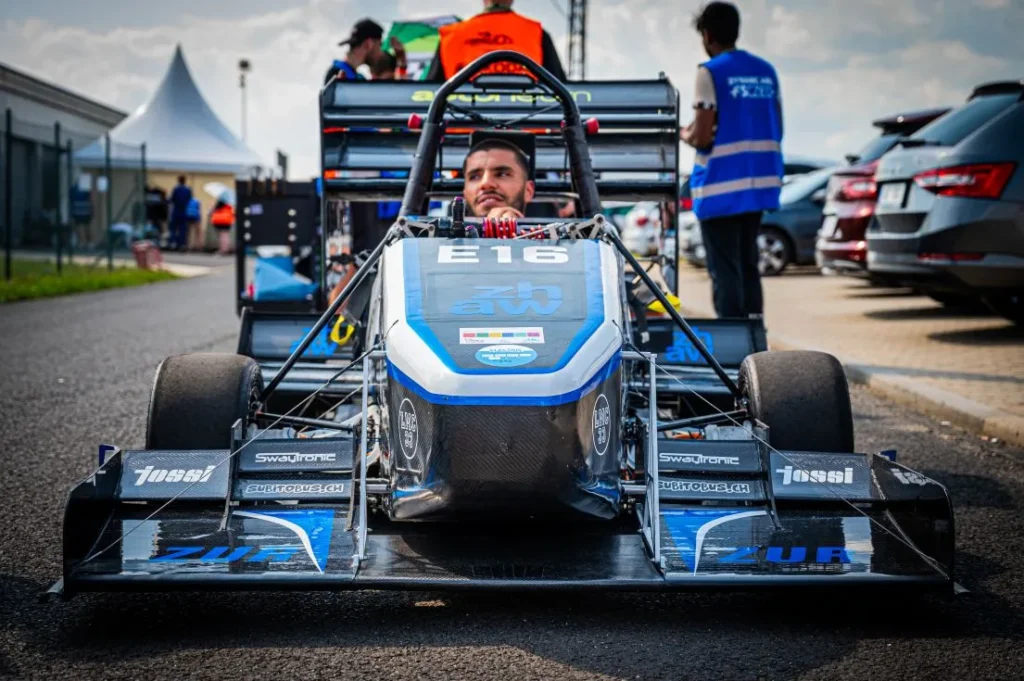
Dette samarbeidet er et godt eksempel på hvor viktig partnerskap mellom næringsliv og utdanningssektoren er for å fremme utviklingen av teknologi for autonome kjøretøy.
«Ellipse » er det perfekte utgangspunktet for å komme i gang med INS -systemer. I fremtiden planlegger vi å ta i bruk kraftigere systemer i kombinasjon med vårt nyutviklede Ethernet-baserte kjøretøysystem, avslutter Scheller.
Vår forpliktelse til å støtte studentlag som ZUR viser hvordan tilgang til profesjonell navigasjonsteknologi gjør det mulig for neste generasjon ingeniører å utvide grensene for hva som er mulig innen autonom racing.
Ellipse-D
Ellipse-D er et kompakt, høytytende inertialnavigasjonssystem med « GNSS »-støtte som gir pålitelige målinger av orientering, posisjon og heving.
Systemet kombinerer en « IMU » med en dual-band « GNSS »-mottaker og bruker sensorfusjonsalgoritmer for å levere nøyaktig posisjonering i utfordrende miljøer.
Det har to antenner for presis kursbestemmelse under statiske forhold.

Be om et tilbud på « Ellipse-D»
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på de vanligste spørsmålene om appene vi presenterer. Hvis du ikke finner det du leter etter, kan du gjerne ta kontakt med oss direkte!
Hvordan fungerer selvkjørende biler?
Selvkjørende biler er kjøretøy utstyrt med avanserte systemer som gjør at de kan navigere og styre seg selv uten menneskelig innblanding. Disse kjøretøyene bruker en kombinasjon av sensorer og algoritmer for autonom kjøring til å oppfatte omgivelsene, ta beslutninger og utføre oppgaver knyttet til selvkjøring. Målet er å oppnå full autonomi, der kjøretøyet kan håndtere alle aspekter ved kjøringen på en sikker og effektiv måte.
Selvkjørende biler er avhengige av en rekke nøkkelteknologier for å oppfatte omgivelsene. Disse omfatter:
- GNSS (Global Navigation Satellite System): for å motta sanntidsoppdateringer om den selvkjørende bilens posisjon, hastighet og kjøreretning.
- INS (Inertialnavigasjonssystemer): for å opprettholde nøyaktigheten i tilfelle signalbrudd fr GNSS . Systemet gir sanntidsoppdateringer om den selvkjørende bilens posisjon, hastighet og retning.
- LiDAR (Light Detection and Ranging): bruk av laserstråler for å lage et detaljert 3D-kart over kjøretøyets omgivelser. Denne teknologien hjelper bilen med å oppdage og måle objekter i nærheten, blant annet andre kjøretøy, fotgjengere og veiskilt.
- Radar (Radio Detection and Ranging): bruk av radiobølger til å måle hastighet, avstand og retning til objekter. Radar er særlig nyttig under ugunstige værforhold og for å oppdage objekter på lengre avstander.
- Kameraer: for å registrere visuell informasjon om kjøretøyets omgivelser, blant annet kjørefeltmarkeringer, trafikklys og veiskilt. De er avgjørende for å tolke komplekse visuelle signaler og ta beslutninger basert på visuelle data.
Hva er de seks automatiseringsnivåene i kjøretøy?
De seks nivåene for selvkjørende biler, som er definert av Society of Automotive Engineers (SAE) i standarden J3016, beskriver graden av automatisering i kjøretøy. Her er en oversikt:
- Nivå 0: ingen automatisering. Advarsler eller kortvarig assistanse, som automatisk nødbremsing eller advarsler om blindsoner, men ingen vedvarende automatisering.
- Nivå 1: førerstøtte. Ett enkelt automatisert system som gir støtte, for eksempel adaptiv fartsholder (opprettholder hastighet og avstand) eller kjørefeltassistent.
- Nivå 2: delvis automatisering. En kombinasjon av systemer, for eksempel styring og akselerasjon/bremsing, men uten beslutningstaking.
- Nivå 3: betinget automatisering. Bilen tar seg av de fleste kjøreoppgavene under bestemte forhold (f.eks. kjøring på motorvei). Systemet kan overvåke omgivelsene.
- Nivå 4: høy automatisering. Bilen kjører selvstendig i forhåndsdefinerte situasjoner. Det kreves ingen oppmerksomhet fra føreren i disse situasjonene.
- Nivå 5: full automatisering. Kjøretøyet kan utføre alle oppgaver i alle miljøer som en menneskelig sjåfør ville kunne håndtere. Det trenger ikke å være noe ratt eller pedaler.
Disse nivåene illustrerer utviklingen fra menneskestyrte kjøretøy til fullt autonome systemer som er i stand til å håndtere alle kjøreoppgaver.
Godtar « INS » signaler fra eksterne hjelpesensorer?
Inertialnavigasjonssystemene fra vårt selskap mottar data fra eksterne hjelpesensorer, som for eksempel luftdatasensorer, magnetometre, odometre, DVL og andre.
Denne integrasjonen gjør « INS » svært allsidig og pålitelig, spesielt i miljøer der tilgang til GNSS er nektet.
Disse eksterne sensorene forbedrer den generelle ytelsen og nøyaktigheten til INS ved å levere supplerende data.
Hva er forskjellen mellom IMU og INS?
Forskjellen mellom en inertialmåleenhet (IMU) og et inertialnavigasjonssystem (INS) ligger i deres funksjonalitet og kompleksitet.
En « IMU » (inertial measuring unit) leverer rådata om kjøretøyets lineære akselerasjon og vinkelhastighet, målt av akselerometre og gyroskoper. Den gir informasjon om rulling, stigning, gir og bevegelse, men beregner ikke posisjon eller navigasjonsdata. « IMU » er spesielt utviklet for å videreformidle essensielle data om bevegelse og orientering til ekstern behandling for å bestemme posisjon eller hastighet.
På den annen side kombinerer et « INS » (inertial navigation system) IMU data med avanserte algoritmer for å beregne et kjøretøys posisjon, hastighet og orientering over tid. Det inneholder navigasjonsalgoritmer som Kalman-filtrering for sensorfusjon og -integrasjon. Et INS leverer navigasjonsdata i sanntid, inkludert posisjon, hastighet og orientering, uten å være avhengig av eksterne posisjoneringssystemer som GNSS.
Dette navigasjonssystemet brukes vanligvis i applikasjoner som krever omfattende navigasjonsløsninger, særlig i miljøer uten tilgang til GNSS, for eksempel militære UAV-er, skip og ubåter.
Hva er forskjellen mellom AHRS og INS?
Hovedforskjellen mellom et holdnings- og kursreferansesystem (AHRS) og et inertialnavigasjonssystem (INS) ligger i funksjonaliteten og omfanget av dataene de leverer.
AHRS gir informasjon om orientering – nærmere bestemt holdningen (pitch, roll) og kursen (yaw) til et kjøretøy eller en enhet. Systemet bruker vanligvis en kombinasjon av sensorer, blant annet gyroskoper, akselerometre og magnetometre, for å beregne og stabilisere orienteringen. AHRS et gir ut vinkelposisjonen langs tre akser (pitch, roll og yaw), slik at et system kan forstå sin orientering i rommet. Det brukes ofte innen luftfart, UAV-er, robotikk og marine systemer for å gi nøyaktige data om stilling og kurs, noe som er avgjørende for kjøretøyets styring og stabilisering.
Et « INS » leverer ikke bare orienteringsdata (som AHRS), men sporer også kjøretøyets posisjon, hastighet og akselerasjon over tid. Det bruker treghetssensorer til å beregne bevegelse i 3D-rommet uten å være avhengig av eksterne referanser som GNSS. Det kombinerer sensorene som finnes i AHRS (gyroskoper, akselerometre), men kan også omfatte mer avanserte algoritmer for posisjons- og hastighetssporing, og integreres ofte med eksterne data som GNSS for økt nøyaktighet.
Kort sagt fokuserer « AHRS » på orientering (stilling og kurs), mens « INS » gir et komplett sett med navigasjonsdata, inkludert posisjon, hastighet og orientering.
