Entwicklung autonomer Fahrzeuge: Navigation des Zurich UAS Racing Teams mit der Ellipse-D
Zurich UAS Racing hat kritische Positiondrift-Probleme gelöst, die zuvor einen fahrerlosen Betrieb unmöglich machten. Dieser Durchbruch in der Entwicklung autonomer Fahrzeuge ermöglicht es dem Team nun, den Einstieg in die Autocross-Disziplin beim bekannten Wettbewerb Formula Student zu wagen.
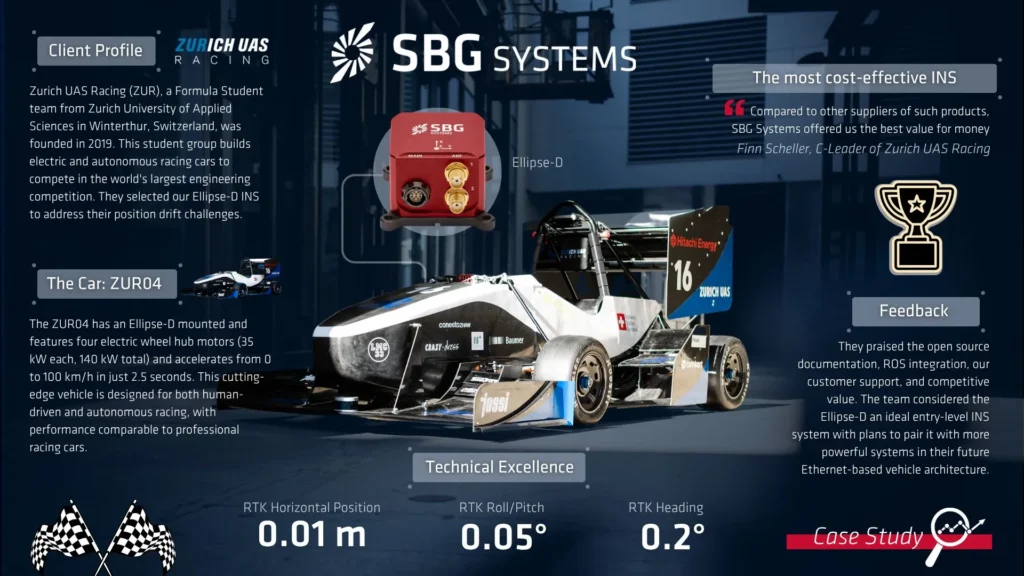
Die Ellipse-D ermöglicht es uns, die absolute Position unseres Fahrzeugs auf der Strecke zu bestimmen. Eine präzise Position ist für den Betrieb unseres fahrerlosen Systems unerlässlich. Eines unserer größten Probleme war die Positionsabweichung (Drift) über die Zeit. Mit der Ellipse-D können wir nun die Autocross-Disziplin angehen, was zuvor für uns undenkbar war. | Finn Scheller, C-Leader des Zurich UAS Racing Teams.
Der Hintergrund des Teams im Bereich der Entwicklung autonomer Fahrzeuge
Zurich UAS Racing (ZUR) ist ein engagiertes Formula-Student-Team der Zürcher Fachhochschule in Winterthur, Schweiz. Der 2019 gegründete, ehrgeizige Studentenverein nimmt am weltweit größten Ingenieurswettbewerb, der Formula Student, teil und baut Elektro- und autonome Fahrzeuge, um gegen Universitäten aus aller Welt anzutreten.
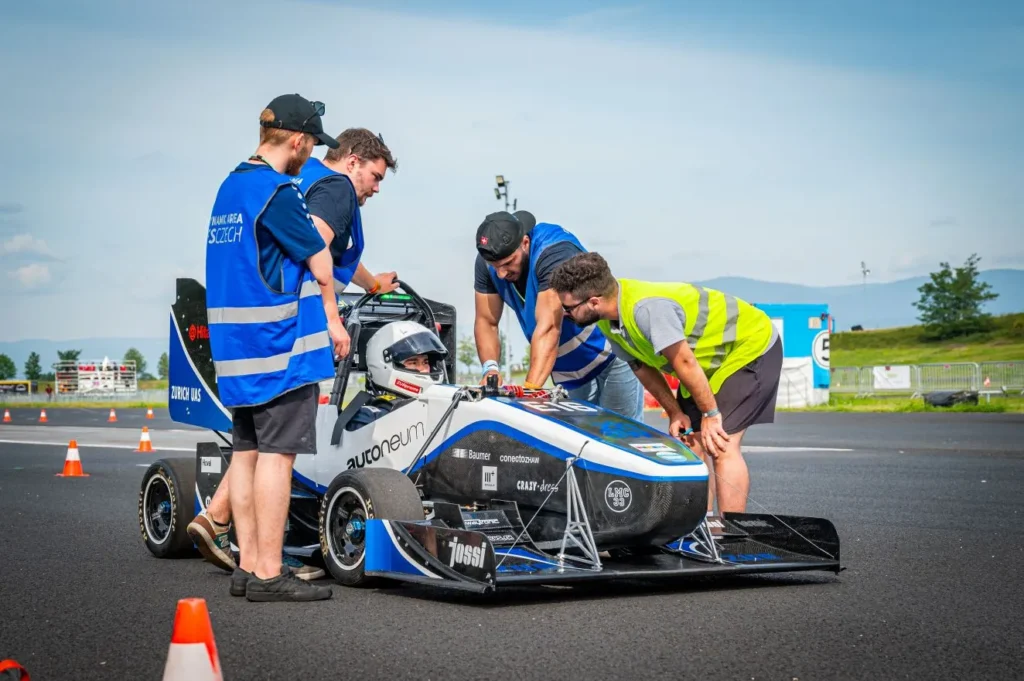
Das Team ist mittlerweile auf über 70 motivierte Studierende aus verschiedenen Studiengängen angewachsen, die alle das gemeinsame Ziel verfolgen, die Rennleistung zu optimieren und die Entwicklung autonomer Fahrzeuge voranzutreiben.
Formula Student
Der international hoch angesehene „Formula Student“-Wettbewerb fordert Studententeams heraus, Formel-Rennwagen zu entwerfen und zu bauen, die in verschiedenen Disziplinen – darunter technisches Design, Kostenanalyse und dynamische Rennstreckenwettbewerbe – gegeneinander antreten.
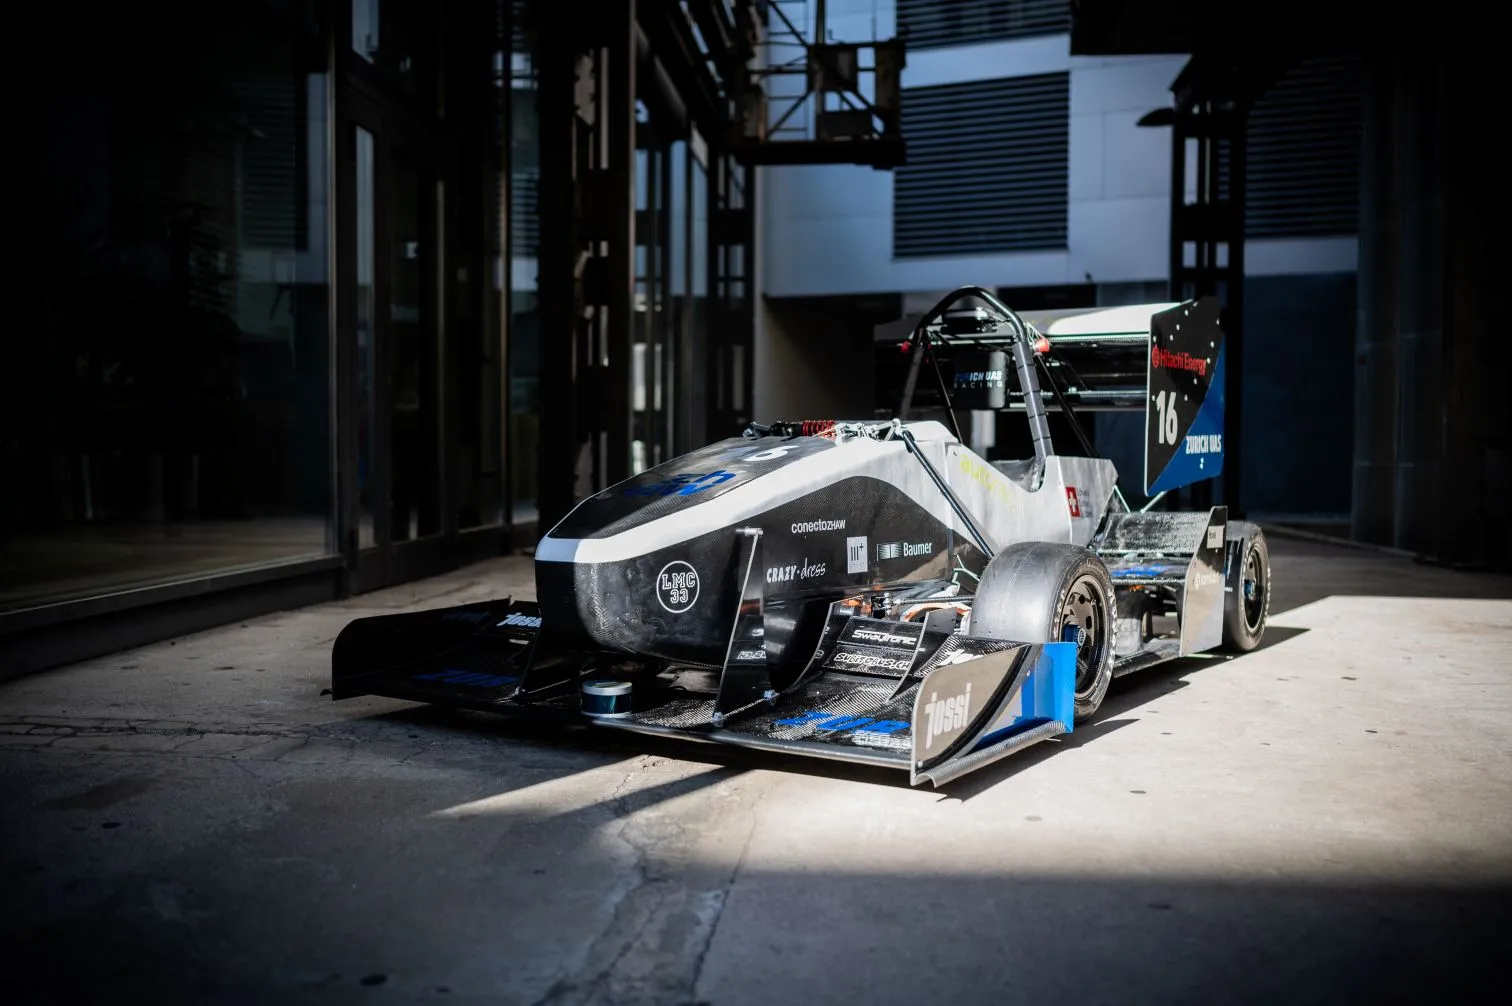
Das Auto: ZUR04
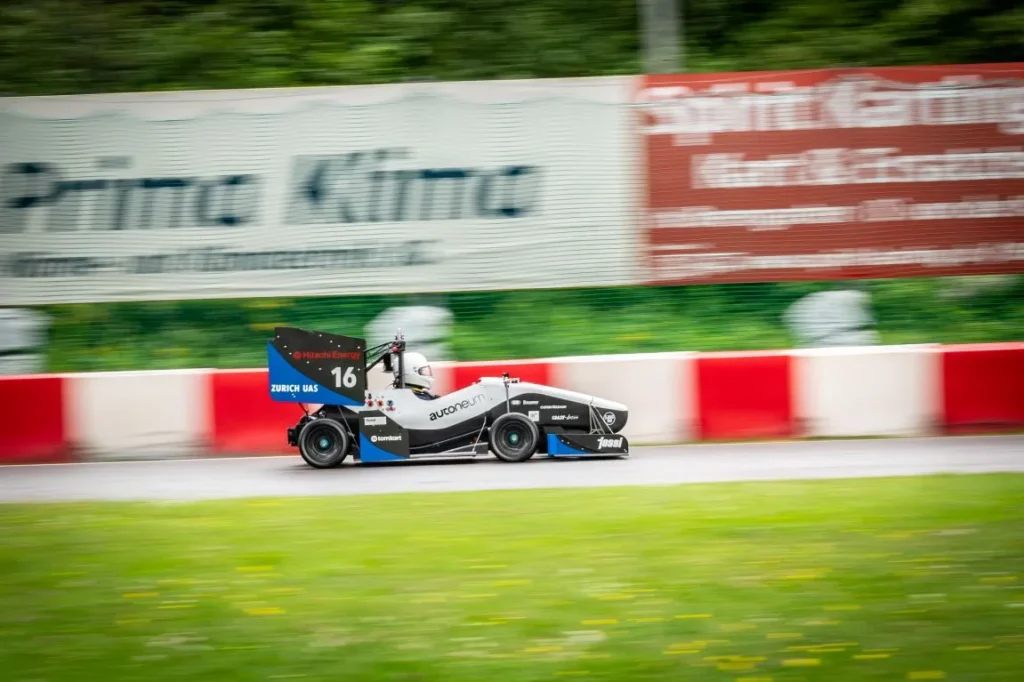
Die Reise von ZUR begann 2021 mit ihrem ersten funktionsfähigen Auto; seit 2022 nehmen sie erfolgreich an Elektrofahrzeug-Events (EV) teil. Ihr fahrerloses Rennfahrzeug, der ZUR04, repräsentiert den neuesten Stand der studentischen Autonome-Fahrzeugtechnik mit vier elektrischen Radnabenmotoren, die eine Gesamtleistung von 140 kW erzeugen und eine Beschleunigung von 0 auf 100 km/h in nur 2,5 Sekunden ermöglichen.
Das Fahrzeug ist sowohl für den maniven als auch für den autonomen Rennbetrieb konzipiert und bietet eine Leistung, die mit professionellen Rennwagen vergleichbar ist. Das fahrerlose System befindet sich derzeit in der Testphase.
Technische Anforderungen von Zurich UAS Racing
ZUR benötigte ein fortschrittliches Inertialnavigationssystem (INS), das sich nahtlos in ihr autonomes Rennsystem integrieren lässt und gleichzeitig die anspruchsvollen Anforderungen des Hochgeschwindigkeitsrennsports erfüllt.
Ihre Hauptaufgabe bestand darin, eine zuverlässige Positionsbestimmung in der dynamischen Rennumgebung zu erreichen, in der herkömmliche Lokalisierungssysteme aufgrund von Positionsdrift im Laufe der Zeit oft versagen.
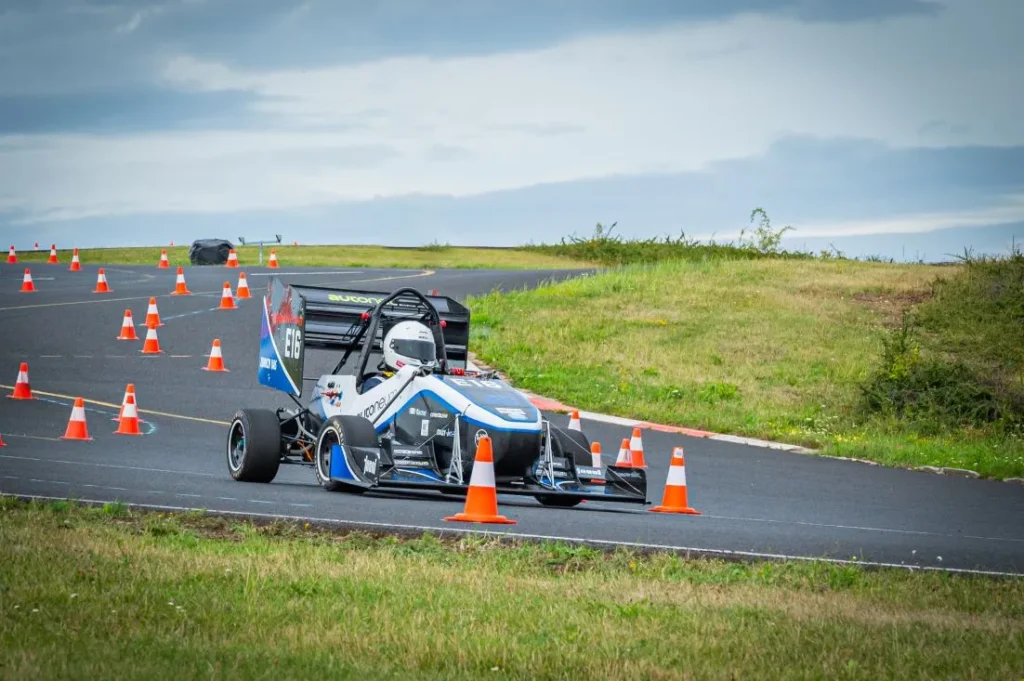
Das System musste eine absolute Positionsgenauigkeit liefern, die für den Betrieb ihres fahrerlosen Systems unerlässlich ist, insbesondere für die anspruchsvolle Autocross-Disziplin, die eine präzise Navigation durch komplexe Pylonen-Anordnungen erfordert.
Zusammenfassend waren dies die entscheidenden Probleme:
- Positionsabweichung: Erhebliche Abweichung im Laufe der Zeit, die eine genaue Ortung verhindert.
- Einschränkung beim Autocross: Kann aufgrund von Platzierungsproblemen nicht an Autocross-Wettbewerben teilnehmen.
- Begrenzte Dateneinblicke: Unzureichende Daten zur Fahrzeugdynamik für die Softwareoptimierung.
Und das waren die wichtigsten Anforderungen:
- Präzise Ortung: Notwendigkeit einer absoluten Position auf der Strecke.
- ROS-Integration: Nahtlose Integration in bestehende ROS-basierte autonome Systeme.
- Kompakte Lösung: Leichtes Gerät mit gutem Leistungsgewicht.
- Offene Dokumentation: Leicht zugängliche technische Ressourcen.
- Hohe Dynamik: Eignung für extreme Rennbedingungen.
Nach der Evaluierung des Szenarios von ZUR haben wir unsere Ellipse-D empfohlen – ein Inertialnavigationssystem (INS), das speziell für anspruchsvolle Anwendungen entwickelt wurde, bei denen Präzision und Zuverlässigkeit an erster Stelle stehen.
Unsere Lösung für autonomes Racing: Ellipse-D
Ellipse-D ist das kleinste RTK GNSS/INS-System mit Dual-Antenne und liefert zentimetergenaue Positionsbestimmungen sowie präzise Steuerkurse für dynamische Rennanwendungen.
Diese Technologie stellt einen bedeutenden Fortschritt bei Lösungen für autonome Fahrzeuge dar und bietet dem Team folgende Vorteile:
- Hohe Präzision: Eine Positionierungsgenauigkeit im Zentimeterbereich ist für die präzise Navigation auf der Rennstrecke und die Hindernisvermeidung im autonomen Rennsport unerlässlich.
- Kursbestimmung mit zwei Antennen: Hervorragende Leistung in anspruchsvollen Umgebungen, in denen magnetische Störungen durch Elektromotoren und elektronische Systeme herkömmliche kompassbasierte Systeme beeinträchtigen würden.
- Eignung für den Rennsport: Kompakte Bauweise und robuste Konstruktion, ideal für hochdynamische Rennsportanwendungen, mit hervorragender Schwingungsdämpfung und Temperaturbeständigkeit.
Schließlich war der vierte Punkt, der für die Ziele von ZUR von entscheidender Bedeutung war, die ROS-Integration, die – wie das Unternehmen selbst erklärte – in Kombination mit den anderen Funktionen das Gesamtpaket zur kostengünstigsten Lösung auf dem Markt machte:
„Unser Hauptargument waren die Open-Source-Dokumentation und die Schnittstellenbibliothek. Auch die volle Unterstützung durch ROS ist für uns ein großer Vorteil, da unser Fahrzeug bereits mit ROS läuft. Die Integration war daher problemlos. Wir haben auch geschätzt, dass SBG Systems unser Team dabei unterstützt hat, unsere Leistung dank ihrer Produkte zu steigern. Im Vergleich zu anderen Anbietern solcher Produkte bot uns SBG Systems das beste Preis-Leistungs-Verhältnis“, betont Scheller.
Erweiterte Integration und Leistung
Der Integrationsprozess verdeutlichte die Vielseitigkeit der Ellipse-D und die Wirksamkeit des Support-Ansatzes von SBG Systems. Das System ist sowohl an einen RaspberryPi als auch an eine NVIDIA Jetson-Rechenplattform angeschlossen und nutzt sowohl die sbgECom-Bibliothek als auch das ROS2-Paket für einen umfassenden Datenzugriff und eine umfassende Datenverarbeitung.
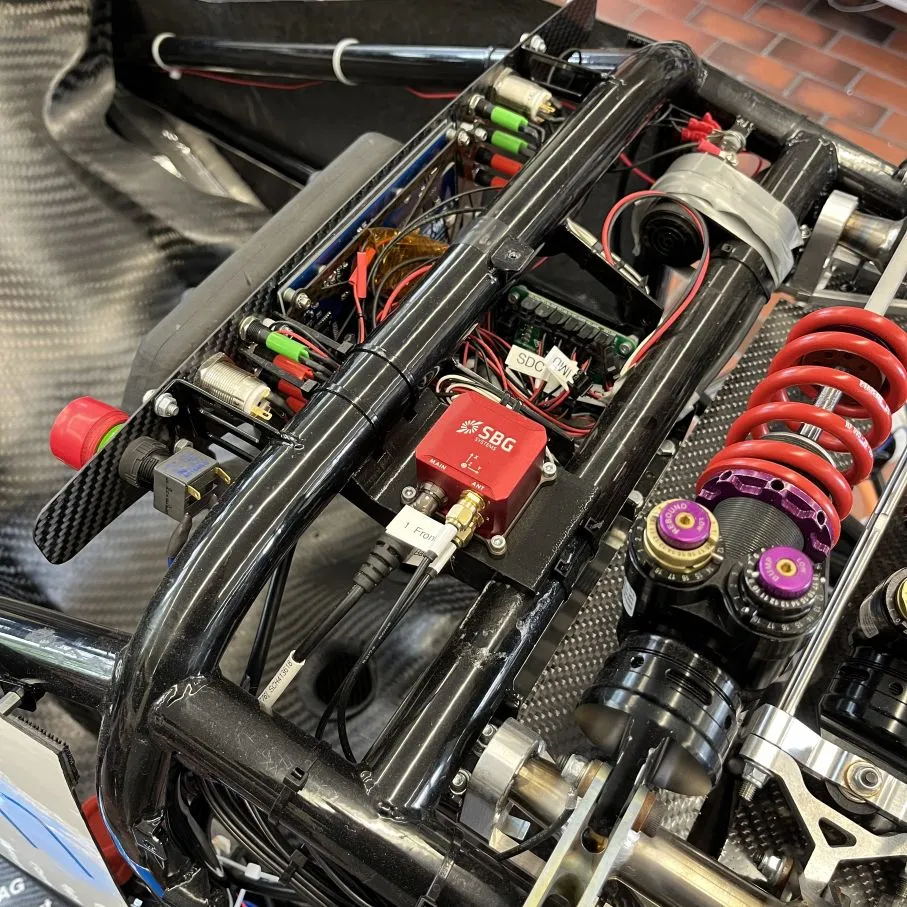
Diese Architektur ermöglicht die Verteilung von Navigationsdaten in Echtzeit im gesamten autonomen System und bewahrt gleichzeitig die Flexibilität, die für die Entwicklung eigener Algorithmen erforderlich ist.
Das Team nutzt zudem die Funktionen der Ellipse-D, um fortschrittliche Torque-Vectoring-Algorithmen zu entwickeln, die auf den INS-Daten basieren. Darüber hinaus haben sie einen GNSS-RTK-basierten Rover und eine Basisstation gebaut, um präzise Ground-Truth-Daten für die Strecke zu ermitteln.
Neben der Integration des INS in ihr fahrerloses Auto ZUR04, dessen Streckentests für diesen Sommer angesetzt sind, hat das Team das INS auch in seinen neu gebauten Rennwagen ZUR05 integriert. Die Ellipse-D wird zudem eine Schlüsselkomponente im fahrerlosen Fahrzeug der nächsten Saison, dem ZUR06, sein.
Die drei Favoriten von Zurich UAS Racing
ZUR hob drei herausragende Aspekte hervor, die sie an der Zusammenarbeit mit SBG Systems besonders schätzen.
- Open Source: Zunächst schätzten sie den Open-Source-Ansatz, der mit ihrem Bildungsauftrag und ihrer Entwicklungsmethodik im Einklang steht. Die transparente Dokumentation und die Schnittstellenbibliotheken ermöglichen es den Studierenden, das System zu verstehen und an ihre spezifischen Bedürfnisse anzupassen, was ihnen unschätzbare Lernmöglichkeiten im Bereich der Entwicklung autonomer Fahrzeuge bietet.
- Ausgezeichnete Dokumentation: Das Team schätzte die umfassende und frei zugängliche Produktdokumentation, die den Integrationsprozess vereinfachte. Im Gegensatz zu vielen kommerziellen Systemen, die nur begrenzte technische Details liefern, ermöglichte der Ansatz von SBG Systems ein schnelles Verständnis und eine schnelle Implementierung.
- Gute Kommunikation: Schließlich hoben sie die hervorragende Kommunikation und Betreuung hervor und betonten, dass sie sich stets gehört fühlten und Antworten auf alle ihre Fragen erhielten. Diese reaktionsschnelle Betreuung erwies sich für ein Studententeam, das unter engen Wettbewerbsfristen arbeitete, als entscheidend.
Fazit
Die Implementierung löste ZURs größte Herausforderung: die Positionsdrift, die sie zuvor daran gehindert hatte, in der Autocross-Disziplin anzutreten. Dank der zentimetergenauen Genauigkeit der Ellipse-D und der Dual-Antennen-Kursbestimmung kann das Team nun Testläufe starten, mit dem Ziel, in der nächsten Saison (Sommer 2026) mit ihrem Rennwagen der nächsten Generation fahrerlos anzutreten.
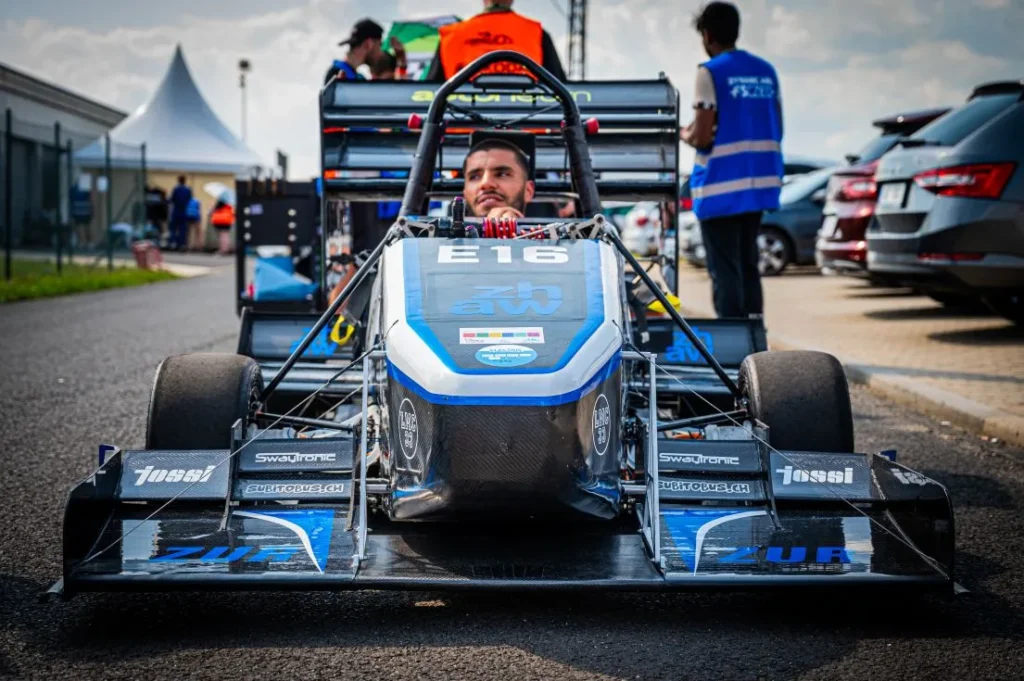
Diese Zusammenarbeit verdeutlicht das Potenzial von Industriepartnerschaften im Bildungsbereich zur Förderung der Technologie für autonome Fahrzeuge.
„Die Ellipse ist der perfekte Einstieg in INS-Systeme. Für die Zukunft planen wir den Einsatz leistungsstärkerer Systeme in Verbindung mit unserem neu entwickelten, auf Ethernet basierenden Fahrzeugsystem“, fasst Scheller zusammen.
Unser Engagement für die Unterstützung von Studententeams wie ZUR zeigt, wie der Zugang zu professioneller Navigationstechnologie der nächsten Generation von Ingenieuren ermöglicht, die Grenzen des Machbaren im autonomen Rennsport zu verschieben.
Ellipse-D
Die Ellipse-D ist ein kompaktes, leistungsstarkes GNSS-gestütztes Inertialnavigationssystem, das zuverlässige Messungen von Ausrichtung, Position und Seegang (Heave) liefert.
Sie kombiniert eine IMU mit einem Dual-Band-GNSS-Empfänger und nutzt Sensorfusionsalgorithmen, um eine präzise Positionierung in anspruchsvollen Umgebungen zu gewährleisten.
Sie bietet eine Dual-Antennen-Funktionalität für einen präzisen Kurs (Heading) unter statischen Bedingungen.

Angebot für Ellipse-D anfordern
Haben Sie Fragen?
Willkommen in unserem FAQ-Bereich! Hier finden Sie Antworten auf die häufigsten Fragen zu den von uns vorgestellten Anwendungen. Sollten Sie nicht fündig werden, können Sie sich gerne direkt an uns wenden!
Wie funktionieren selbstfahrende Autos?
Selbstfahrende Autos sind Fahrzeuge, die mit hochentwickelten Systemen ausgestattet sind, die es ihnen ermöglichen, sich ohne menschliches Eingreifen selbstständig zu navigieren und zu steuern. Diese Fahrzeuge nutzen eine Kombination aus Sensoren für autonomes Fahren und Algorithmen, um ihre Umgebung wahrzunehmen, Entscheidungen zu treffen und Aufgaben des autonomen Fahrens auszuführen. Das Ziel ist es, vollständige Autonomie zu erreichen, bei der das Fahrzeug alle Aspekte des Fahrens sicher und effizient bewältigen kann.
Autonome Fahrzeuge stützen sich auf eine Reihe von Schlüsseltechnologien, um ihre Umgebung wahrzunehmen. Dazu gehören:
- GNSS (Global Navigation Satellite System): Zur Erfassung von Echtzeit-Updates über Position, Geschwindigkeit und Richtung des autonomen Fahrzeugs.
- INS (Inertiale Navigationssysteme): Zur Aufrechterhaltung der Genauigkeit im Falle von GNSS-Signalausfällen. Es liefert Echtzeit-Updates zu Position, Geschwindigkeit und Richtung des selbstfahrenden Autos.
- LiDAR (Light Detection and Ranging): Einsatz von Laserstrahlen zur Erstellung einer detaillierten 3D-Karte der Umgebung des Fahrzeugs. Diese Technologie hilft dem Auto dabei, Objekte in seiner Umgebung zu erkennen und zu vermessen, darunter andere Fahrzeuge, Fußgänger und Verkehrszeichen.
- Radar (Radio Detection and Ranging): Nutzung von Radiowellen zur Ermittlung von Geschwindigkeit, Entfernung und Richtung von Objekten. Radar ist besonders bei widrigen Wetterbedingungen und zur Erkennung von Objekten in größerer Entfernung nützlich.
- Kameras: Zur Erfassung visueller Informationen über die Umgebung des Fahrzeugs, darunter Fahrbahnmarkierungen, Ampeln und Verkehrszeichen. Sie sind unverzichtbar für die Interpretation komplexer visueller Hinweise und die Entscheidungsfindung auf der Grundlage visueller Daten.
Was sind die 6 Automatisierungsstufen bei Fahrzeugen?
Die 6 Stufen autonomer Fahrzeuge, die von der Society of Automotive Engineers (SAE) in ihrer Norm J3016 definiert wurden, beschreiben den Automatisierungsgrad von Fahrzeugen. Hier eine Übersicht:
- Stufe 0: keine Automatisierung. Warnungen oder kurzzeitige Unterstützung, wie z. B. automatische Notbremsung oder Warnungen vor toten Winkeln, jedoch keine dauerhafte Automatisierung.
- Stufe 1: Fahrerassistenz. Ein einzelnes automatisiertes System zur Unterstützung, wie beispielsweise eine adaptive Geschwindigkeitsregelung (zur Aufrechterhaltung von Geschwindigkeit und Abstand) oder ein Spurhalteassistent.
- Stufe 2: Teilautomatisierung. Kombination von Systemen, wie z. B. Lenkung und Beschleunigung/Verzögerung, jedoch ohne Entscheidungsfindung.
- Stufe 3: Bedingte Automatisierung. Das Fahrzeug übernimmt unter bestimmten Bedingungen (z. B. beim Fahren auf der Autobahn) die meisten Fahraufgaben. Das System kann die Umgebung überwachen.
- Stufe 4: Hoher Automatisierungsgrad. Das Fahrzeug fährt in vordefinierten Szenarien selbstständig. In diesen Bereichen ist keine Aufmerksamkeit des Fahrers erforderlich.
- Stufe 5: Vollautomatisierung. Das Fahrzeug kann alle Aufgaben in jeder Umgebung ausführen, die auch ein menschlicher Fahrer bewältigen könnte. Es müssen weder ein Lenkrad noch Pedale vorhanden sein.
Diese Stufen veranschaulichen den Übergang von vom Menschen gesteuerten Fahrzeugen zu vollständig autonomen Systemen, die alle Fahraufgaben übernehmen können.
Akzeptiert „ INS “ Eingaben von externen Hilfsensoren?
Inertial Navigation Systems unseres Unternehmens akzeptieren Eingaben von externen Unterstützungssensoren wie Air-Data-Sensoren, Magnetometern, Odometern, DVL und anderen.
Diese Integration macht das INS äußerst vielseitig und zuverlässig, insbesondere in GNSS-Gegenständen nicht verfügbaren Umgebungen.
Diese externen Sensoren verbessern die Gesamtleistung und Genauigkeit des „ INS “, indem sie ergänzende Daten liefern.
Was ist der Unterschied zwischen IMU und INS?
Der Unterschied zwischen einer Inertial Measurement Unit (IMU) und einem Trägernavigationssystem (INS) liegt in ihrer Funktionalität und Komplexität.
Eine IMU (Trägheitsmesseinheit) liefert Rohdaten zur Linearbeschleunigung und Winkelgeschwindigkeit des Fahrzeugs, gemessen von Beschleunigungsmessern und Gyroskopen. Sie liefert Informationen über Roll-, Nick- und Gierwinkel sowie Bewegungen, berechnet jedoch keine Positions- oder Navigationsdaten. Die IMU ist speziell darauf ausgelegt, wesentliche Daten zu Bewegung und Orientierung für eine externe Verarbeitung zur Bestimmung von Position oder Geschwindigkeit weiterzuleiten.
Andererseits kombiniert ein INS (Trägernavigationssystem) IMU-Daten mit fortschrittlichen Algorithmen, um die Position, Geschwindigkeit und Orientierung eines Fahrzeugs im Laufe der Zeit zu berechnen. Es integriert Navigationsalgorithmen wie die Kalman-Filterung zur Sensorfusion und -integration. Ein INS liefert Echtzeit-Navigationsdaten, einschließlich Position, Geschwindigkeit und Orientierung, ohne auf externe Positionierungssysteme wie GNSS angewiesen zu sein.
Dieses Navigationssystem wird typischerweise in Anwendungen eingesetzt, die umfassende Navigationslösungen erfordern, insbesondere in GNSS-abgedeckten oder -freien Umgebungen wie militärischen UAVs, Schiffen und U-Booten.
Worin besteht der Unterschied zwischen AHRS und INS?
Der Hauptunterschied zwischen einem Attitude and Heading Reference System (AHRS) und einem Inertial Navigation System (INS) liegt in ihrer Funktionalität und dem Umfang der bereitgestellten Daten.
Ein AHRS liefert Orientierungsinformationen – genauer gesagt die Lage (Nick-, Rollwinkel) und den Kurs (Gierwinkel) eines Fahrzeugs oder Geräts. Es verwendet typischerweise eine Kombination aus Sensoren wie Gyroskopen, Beschleunigungsmessern und Magnetometern, um die Orientierung zu berechnen und zu stabilisieren. Das AHRS gibt die Winkelposition in drei Achsen (Nick-, Roll- und Gierwinkel) aus, sodass ein System seine Ausrichtung im Raum erfassen kann. Es wird häufig in der Luftfahrt, bei UAVs, in der Robotik und in Schiffssystemen eingesetzt, um genaue Lage- und Kursdaten bereitzustellen, die für die Fahrzeugsteuerung und -stabilisierung unerlässlich sind.
Ein INS liefert nicht nur Lagedaten (wie ein AHRS), sondern verfolgt auch die Position, Geschwindigkeit und Beschleunigung eines Fahrzeugs im Laufe der Zeit. Es nutzt Inertialsensoren, um die Bewegung im 3D-Raum abzuschätzen, ohne auf externe Referenzen wie GNSS angewiesen zu sein. Es kombiniert die in einem AHRS vorhandenen Sensoren (Gyroskope, Beschleunigungsmesser), kann jedoch auch fortschrittlichere Algorithmen für die Positions- und Geschwindigkeitsverfolgung enthalten und wird zur Erhöhung der Genauigkeit häufig mit externen Daten wie GNSS integriert.
Zusammenfassend lässt sich sagen, dass sich das AHRS auf die Orientierung (Lage und Kurs) konzentriert, während das INS eine vollständige Palette von Navigationsdaten einschließlich Position, Geschwindigkeit und Orientierung bereitstellt.
