GRYFNs framgångssaga: Att uppnå precision och effektivitet med Quanta Micro
GRYFN, en pionjär inom multimodala fjärranalyslösningar för forskningsmarknaden, har uppnått anmärkningsvärda driftsförbättringar genom att integrera vårt Quanta Micro (tröghetsnavigeringssystem) i sina UAV-lösningar och efterbearbeta data med hjälp av vår programvara, Qinertia.
Detta samarbete har gett slutanvändaren noggrannhet på centimeternivå, en kostnadsminskning på 10 % över fem år samt en strömlinjeformad integration i arbetsflödet.
”På en skala från 0 till 5 uppfyller eller överträffar produkten, programvaran, supporten och kostnaderna förväntningarna – en 5:a.” | Matt Bechdol, VD för GRYFN.

Företagets kärnverksamhet: Multimodal fjärranalys
GRYFN är specialiserat på forskningsklara, högprecisa och multimodala UAV-lösningar för fjärranalys som samtidigt samlar in högupplösta RGB-, LiDAR- och hyperspektrala data.
Deras flaggskepp, sensorplattformen Gobi, representerar en heltäckande strategi för multimodal datainsamling, utformad särskilt för forskare som behöver datamängder och analyser av företagsstandard för att kunna fatta beslut som leder till konkreta åtgärder inom jordbruk, miljöövervakning, tillämpningar av naturresurser eller på andra områden där exakt aktiv och passiv fjärranalys krävs.

Och just denna kvalificerade efterfrågan ledde dem till våra lösningar, så att de kunde förbättra sin plattform samtidigt som de minskade den operativa komplexiteten och kostnaderna för kunderna.
De krav som våra lösningar uppfyller
GRYFNs krävande tillämpningar krävde en tröghetsnavigeringslösning som kunde leverera precision och noggrannhet på centimeternivå för banuppgifter i realtid (RTK) och efterbearbetade (PPK) banuppgifter.
Integrationen av hyperspektral avbildning, LiDAR och RGB-sensorer på UAV-plattformar medför unika tekniska utmaningar.
Varje sensortyp samlar in data med olika hastigheter och kräver exakt positionsinformation för att möjliggöra korrekt datafusion och analys.
Det är inte förvånande att GRYFNs krav också behövde omfatta följande:
- Högkvalitativa data från GNSS –INS med en noggrannhet på minst 2 cm eller bättre för tillförlitlig direkt georeferering.
- Programvara som är enkel att integrera, med kommandoradsgränssnitt och stöd för SDK för efterbearbetningsflöden.
- En öppen licensinfrastruktur för att minska komplexiteten vid driftsättning för kunder inom distribuerad forskning.
- Kostnadseffektiva lösningar, vilket är särskilt viktigt för forskningsinstitutioner med flera olika användningsscenarier.
- En lyhörd teknisk support som snabbt hanterar integrationsproblem.
- Kompakt utformning med optimerad noggrannhet, tillförlitlighet, storlek och vikt.
”År 2023 utvärderade vi olika alternativ utifrån formfaktor, hårdvaruprestanda och integration, kostnader samt värde för kunden. Våra branschundersökningar ledde oss till fyra viktiga leverantörer, och SBG valdes ut för integrationen av vår senaste Gobi-sensorplattform”, förklarar Matt.
Quanta Micro integration och prestanda
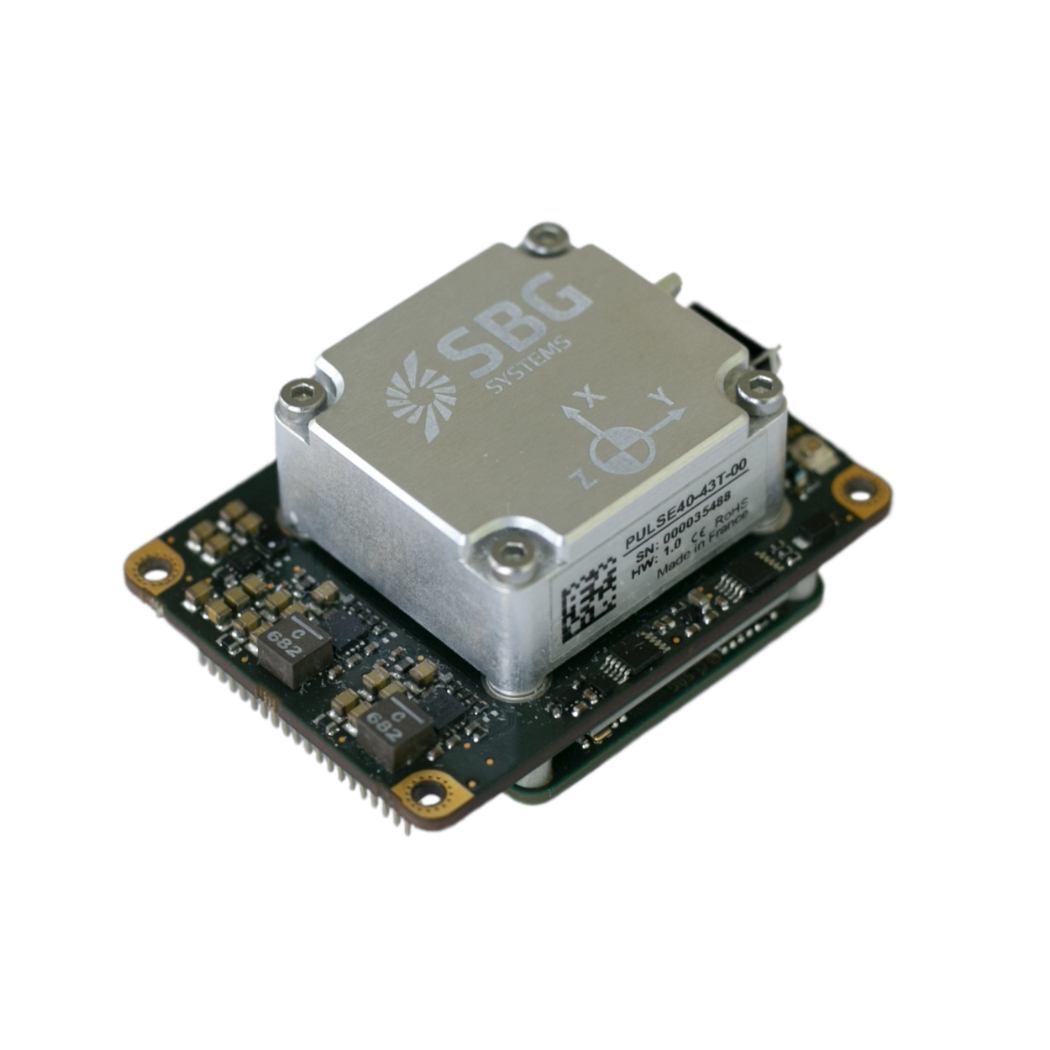
Vi tillgodosåg GRYFNs krav genom vår Quanta Micro lösning, ett ultrakompakt och högpresterande tröghetsnavigeringssystem med stöd av GNSS – speciellt utformat för fjärranalys med drönare där precision och utrymmesbegränsningar är avgörande.
- GRYFN har integrerat navigationssystemet ” Quanta ” (Micro ), som fungerar i läget med dubbla antenner och är inbyggt i ett specialtillverkat kretskort. Denna konfiguration gör det möjligt för systemet att samtidigt sända ut data från ” GNSS ” – ”INS ” till flera sensorer, vilket uppfyller GRYFNs krav på multimodal avkänning.
- Här visade sig formfaktorn hos Quanta Micro vara utmärkt för GRYFNs krav på kompakt, multimodal sensorintegration.
- Konfigurationen med två antenner förbättrade kursnoggrannheten och systemets tillförlitlighet, vilket är avgörande faktorer för en exakt bestämning av banan i forskningssammanhang.
- Vår designstrategi effektiviserade hårdvaruintegrationsprocessen, vilket gjorde det möjligt för GRYFN att fokusera på sina kärnkompetenser inom fjärranalys istället för på navigationssystemets komplexitet.
En av de främsta fördelarna som vi är stolta över att lyfta fram i varje sådant samarbete är vårt engagemang för att erbjuda ett mer nära stöd, särskilt under de faser då företaget fortfarande testar och utvärderar det bästa sättet att integrera tekniken.
”SBG-teamen var lyhörda för frågor och tekniska diskussioner när vi genomförde de inledande jämförelserna och testerna, och supporten var utmärkt”, intygar Matt.
Qinertias användarvänliga x-faktor
Dessutom ledde integrationen av vår efterbearbetningsprogramvara, Qinertia, med programvaran GRYFN Processing Tool till betydande förbättringar av arbetsflödet i GRYFNs verksamhet.
Teamet upplevde Qinertia som användarvänligt och lättanvänt, med omfattande dokumentation som innehöll tydliga instruktioner och förklaringar för varje bearbetningssteg och inställning.
Till skillnad från konkurrerande lösningar eliminerade denna programvarulösning behovet av att ladda ner RINEX-data, vilket effektiviserade bearbetningsflödet. De berömde även kvaliteten på API-dokumentationen och noterade att de behövde minimalt med support för integrationen på programvarusidan. Denna självbetjäningsfunktion minskade implementeringstiden och behovet av löpande support.

Mätbara resultat och prestationsförbättringar
GRYFNs integration med våra system har lett till mätbara driftsförbättringar på flera olika områden.
”Att det är enkelt för kunderna att ta till sig systemet har minskat supportbehovet, vilket sparar tid och resurser”, framhåller Matt.
Kort sagt har man kunnat konstatera betydande positiva effekter när det gäller kostnadsminskningar, effektivare hantering och ökad kundnöjdhet, samtidigt som man frigjort budgetmedel för andra viktiga behov.
Detta har visat sig vara särskilt värdefullt för forskningsorganisationer som arbetar med begränsade budgetar. GRYFN noterade också specifikt betydande besparingar på programvaruabonnemang i kombination med förbättrad kvalitet på banberäkningarna.
Slutsats: Utveckling av konkurrensfördelar
Quanta Micro och Qinertia har stärkt GRYFNs konkurrenskraft genom:
- Förbättrad kostnadsstruktur.
- Förbättrade prestandaegenskaper.
- En smidig kundupplevelse.

Det är alltid viktigt att betona att dessa förbättringar direkt leder till ökad kundnöjdhet och kundlojalitet.
GRYFNs fallstudie bekräftar att precisionsnavigeringsteknik kan ge både teknisk prestanda och affärsvärde när den integreras på rätt sätt i avancerade fjärranalysplattformar.
Genom detta samarbete har vi tillhandahållit ett övertygande exempel på hur man uppnår operativ excellens inom UAV-baserad datainsamling.
Quanta Micro
Quanta Micro är ett kompakt, högpresterande tröghetsnavigeringssystem med stöd av ” GNSS ” (GNSS), utformat för applikationer med begränsat utrymme som kräver exceptionell noggrannhet och tillförlitlighet.
Systemet integrerar en ” IMU ” av mätklass med en multifrekvent, fyrkonstellationsmottagare GNSS samt avancerade sensorfusionsalgoritmer för att leverera positionering på centimeternivå och exakt orientering i utmanande miljöer.
Systemet har dubbelantennfunktion för optimal kursbestämning under förhållanden med låg dynamik, samtidigt som det bibehåller enastående prestanda med en enda antenn för UAV-nyttolaster och applikationer med begränsade utrymmen.
Begär en offert på Quanta Micro
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om de tillämpningar vi visar upp. Om du inte hittar det du söker är du välkommen att kontakta oss direkt!
Vad är skillnaden mellan IMU och INS?
Skillnaden mellan en tröghetsmätare (IMU) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och komplexitet.
En IMU tillhandahåller rådata om fordonets linjära acceleration och vinkelhastighet, uppmätt med accelerometrar och gyroskop. Den levererar information om rullning, stigning, sidoförskjutning och rörelse, men beräknar inte position eller navigeringsdata. IMU:n är särskilt utformad för att vidarebefordra väsentlig information om rörelse och orientering för extern bearbetning för att fastställa position eller hastighet.
Å andra sidan kombinerar ett INS IMU-data med avancerade algoritmer för att beräkna ett fordons position, hastighet och orientering över tid. Det innehåller navigeringsalgoritmer som Kalman-filter för sensorfusion och integration. Ett INS levererar navigeringsdata i realtid, inklusive position, hastighet och orientering, utan att förlita sig på externa positioneringssystem som GNSS.
Detta navigeringssystem används vanligtvis i tillämpningar som kräver omfattande navigeringslösningar, i synnerhet i GNSS-störda miljöer, såsom militära UAV:er, fartyg och ubåtar.
Hur används drönare inom jordbruket?
Drönare används i allt högre grad inom jordbruket för att förbättra grödhanteringen och öka produktiviteten. Utrustade med högupplösta kameror och sensorer tillhandahåller jordbruksdrönare flygbilder och data om grödors hälsa, markförhållanden och fältvariationer. Detta gör det möjligt för lantbrukare att snabbt övervaka stora områden och med precision identifiera problem som angrepp av skadedjur, näringsbrister och vattenstress.
Drönare inom jordbruket används för precisionspåföring av insatsvaror som gödningsmedel, bekämpningsmedel och ogräsmedel. Genom att rikta in sig på specifika områden med noggrannhet minskar drönare svinn och minimerar miljöpåverkan. Dessutom hjälper de till med kartering för jordbruksdrönare, planering av fältlayout samt övervakning av grödans tillväxt och skörd över tid.
Sammantaget erbjuder jordbruksdrönare ett kostnadseffektivt och effektivt sätt att samla in kritisk information, fatta välgrundade beslut och genomföra riktade insatser, vilket leder till förbättrad grödhantering och resursanvändning.
Vad är georeferering inom flygmätning?
Georeferering är processen att anpassa geografisk data (såsom kartor, satellitbilder eller flygbilder) till ett känt koordinatsystem så att den placeras korrekt på jordens yta.
Detta gör att datan kan integreras med annan rumslig information, vilket möjliggör exakta platsbaserade analyser och karteringar.
Inom mätningstekniken är georeferering helt avgörande för att säkerställa att data som samlas in med verktyg som LiDAR, kameror eller sensorer på drönare karteras korrekt till verkliga koordinater.
Genom att tilldela latitud, longitud och höjd till varje datapunkt säkerställer georefereringen att den insamlade datan återspeglar exakt plats och orientering på jorden, vilket är avgörande för tillämpningar som geospatial kartering, miljöövervakning och byggplanering.
Georeferering innebär oftast att man använder styrpunkter med kända koordinater, som ofta erhålls via GNSS eller markmätning, för att passa in den insamlade datan i koordinatsystemet.
Denna process är avgörande för att skapa noggranna, tillförlitliga och användbara rumsliga dataset.
Vad är skillnaden mellan RTK och PPK?
Real-Time Kinematic (RTK) är en positioneringsteknik där korrigeringar från ” GNSS ” överförs i nära realtid, vanligtvis via en korrigeringsström i RTCM-format. Det kan dock finnas utmaningar när det gäller att säkerställa ”GNSS ”-korrigeringarna, särskilt vad gäller deras fullständighet, tillgänglighet, täckning och kompatibilitet.
Den största fördelen med PPK jämfört med RTK-efterbearbetning är att databehandlingen kan optimeras under efterbearbetningen, inklusive framåt- och bakåtbearbetning, medan avbrott eller inkompatibilitet i korrigeringarna och deras överföring vid realtidsbearbetning leder till sämre positioneringsnoggrannhet.
En första viktig fördel med efterbearbetning (PPK) enligt GNSS jämfört med realtid (RTK) är att det system som används ute på fältet inte behöver ha någon datalänk eller radio för att överföra RTCM-korrigeringarna från CORS till systemetINS/GNSS .
Den främsta begränsningen för införandet av efterbearbetning är kravet att den slutliga applikationen ska påverka miljön. Å andra sidan, om din applikation klarar den extra bearbetningstid som krävs för att ta fram en optimerad bana, kommer det att avsevärt förbättra datakvaliteten för alla dina leverabler.
