Het succesverhaal van GRYFN: precisie en efficiëntie realiseren met Quanta Micro
GRYFN, een pionier op het gebied van multimodale teledetectieoplossingen voor de onderzoeksmarkt, heeft opmerkelijke operationele verbeteringen gerealiseerd door ons Quanta Micro (inertiële navigatiesysteem) te integreren in hun UAV-oplossingen en de gegevens achteraf te verwerken met onze software, Qinertia.
Deze samenwerking heeft de eindgebruiker een nauwkeurigheid op centimeterschaal, een kostenbesparing van 10% over een periode van vijf jaar en een gestroomlijnde workflow-integratie opgeleverd.
“Op een schaal van 0 tot 5 voldoen het product, de software, de ondersteuning en de kosten aan de verwachtingen of overtreffen deze zelfs – een 5.” | Matt Bechdol, CEO van GRYFN.

De kernactiviteit van het bedrijf: multimodale teledetectie
GRYFN is gespecialiseerd in onderzoeksgerichte, uiterst nauwkeurige, multimodale UAV-oplossingen voor teledetectie die tegelijkertijd RGB-, LiDAR- en hyperspectrale gegevens met hoge resolutie verzamelen.
Hun vlaggenschip, het Gobi-sensorplatform, biedt een alomvattende aanpak voor multimodale gegevensverzameling en is speciaal ontworpen voor onderzoekers die behoefte hebben aan bedrijfsmatige datasets en analyses om tot bruikbare beslissingen te komen op het gebied van landbouw, milieumonitoring, toepassingen op het gebied van natuurlijke hulpbronnen of overal waar nauwkeurige actieve en passieve teledetectie vereist is.

En al deze gerichte vraag bracht hen bij onze oplossingen, zodat ze hun platform konden verbeteren en tegelijkertijd de operationele complexiteit en de kosten voor klanten konden verminderen.
De vereisten die aansluiten bij onze oplossingen
De veeleisende toepassingen van GRYFN vereisten een inertiële navigatieoplossing die in staat was om precisie en nauwkeurigheid op centimeterniveau te leveren voor realtime (RTK) en achteraf verwerkte (PPK) trajectgegevens.
De integratie van hyperspectrale beeldvorming, LiDAR en RGB-sensoren op UAV-platforms brengt unieke technische uitdagingen met zich mee.
Elke sensortype registreert gegevens met verschillende frequenties en vereist nauwkeurige positioneringsgegevens om een nauwkeurige gegevensfusie en -analyse mogelijk te maken.
Het is dan ook niet verwonderlijk dat de vereisten van GRYFN ook het volgende moesten omvatten:
- Hoogwaardige gegevens van GNSS-INS met een nauwkeurigheid van ten minste 2 cm of beter, voor betrouwbare directe georeferering.
- Eenvoudig te integreren software met een opdrachtregelinterface en SDK-ondersteuning voor nabewerkingsworkflows.
- Een open licentie-infrastructuur om de implementatiecomplexiteit voor klanten in het gedistribueerde onderzoek te verminderen.
- Kosteneffectieve oplossingen, die met name belangrijk zijn voor onderzoeksinstellingen met diverse implementatiescenario’s.
- Snelle technische ondersteuning om integratieproblemen snel op te lossen.
- Compact ontwerp met geoptimaliseerde nauwkeurigheid, betrouwbaarheid, afmetingen en gewicht.
“In 2023 hebben we verschillende opties geëvalueerd op basis van vormfactor, hardwareprestaties en integratie, kosten en toegevoegde waarde voor de klant. Ons onderzoek binnen de sector leidde ons naar vier belangrijke leveranciers, en SBG kwam als winnaar uit de bus voor de integratie van ons nieuwste Gobi-sensorplatform,” legt Matt uit.
Quanta Micro integratie en prestaties
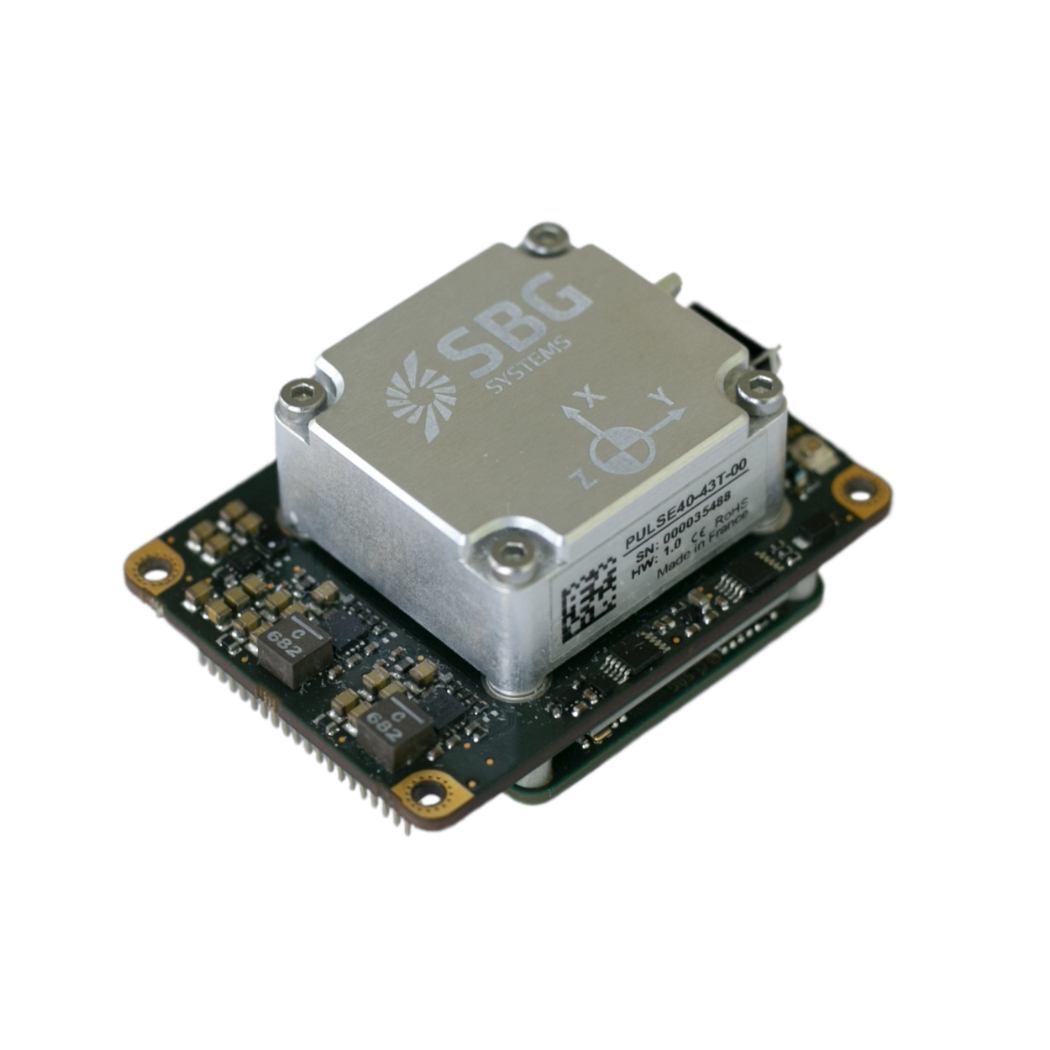
We hebben aan de eisen van GRYFN voldaan met onze Quanta Micro oplossing, een ultracompact, krachtig, op de ‘ GNSS ’ gebaseerd inertiële navigatiesysteem dat speciaal is ontworpen voor teledetectietoepassingen met drones, waarbij precisie en ruimtebeperkingen van cruciaal belang zijn.
- GRYFN heeft het navigatiesysteem Quanta Micro geïntegreerd, dat in de modus met twee antennes werkt en in een op maat gemaakte printplaat is ingebouwd. Dankzij deze configuratie kan het systeem tegelijkertijd gegevens van GNSS-INS naar meerdere sensoren verzenden, waarmee het voldoet aan de eisen van GRYFN op het gebied van multimodale detectie.
- De vormfactor van de Quanta Micro bleek hier uitstekend geschikt te zijn voor de eisen van GRYFN op het gebied van compacte, multimodale sensorintegratie.
- De configuratie met twee antennes zorgde voor een grotere nauwkeurigheid bij het bepalen van de koers en een grotere betrouwbaarheid van het systeem, wat cruciale factoren zijn voor een nauwkeurige trajectbepaling in onderzoekstoepassingen.
- Dankzij onze ontwerpaanpak werd het integratieproces van de hardware gestroomlijnd, waardoor GRYFN zich kon concentreren op zijn kerncompetenties op het gebied van teledetectie in plaats van op de complexiteit van het navigatiesysteem.
Een van de hoogtepunten die we bij elk dergelijk partnerschap met trots benadrukken, is onze toewijding om nauwere ondersteuning te bieden, met name in de fasen waarin het bedrijf nog bezig is met het testen en bepalen van de beste manier om de technologie te integreren.
“De teams van SBG reageerden snel op vragen en technische discussies tijdens onze eerste vergelijkingen en tests, en de ondersteuning was uitstekend”, getuigt Matt.
De gebruiksvriendelijke x-factor van Qinertia
Bovendien heeft de integratie van onze nabewerkingssoftware, Qinertia, met de GRYFN Processing Tool-software geleid tot aanzienlijke verbeteringen in de workflow van GRYFN.
Het team vond Qinertia gebruiksvriendelijk en overzichtelijk, met uitgebreide documentatie die beknopte instructies en uitleg biedt voor elke verwerkingsstap en instelling.
Deze softwareaanpak maakte het downloaden van RINEX-gegevens overbodig, in tegenstelling tot concurrerende oplossingen, waardoor de verwerkingsworkflow werd gestroomlijnd. Ze prezen ook de kwaliteit van de API-documentatie en merkten op dat ze minimale ondersteuning nodig hadden voor de integratie aan de softwarekant. Deze zelfbedieningsmogelijkheid verkortte de implementatietijd en verminderde de behoefte aan doorlopende ondersteuning.

Meetbare resultaten en prestatieverbeteringen
De integratie van GRYFN met onze systemen heeft op verschillende vlakken tot meetbare operationele verbeteringen geleid.
„Het gebruiksgemak voor klanten heeft de behoefte aan ondersteuning verminderd, wat tijd en aandacht bespaart”, benadrukt Matt.
Kortom, er werden aanzienlijke positieve effecten waargenomen op het gebied van kostenreductie, verwerkingsefficiëntie en klanttevredenheid, doordat er ook budget vrijkwam voor andere essentiële behoeften.
Dat bleek bijzonder waardevol voor onderzoeksorganisaties die met beperkte budgetten werken. GRYFN merkte ook specifiek aanzienlijke besparingen op bij softwareabonnementen, in combinatie met een verbeterde kwaliteit van de trajecten.
Conclusie: Ontwikkeling van concurrentievoordelen
Quanta Micro en Qinertia hebben de concurrentiepositie van GRYFN versterkt door:
- Verbeterde kostenstructuur.
- Verbeterde prestaties.
- Een gestroomlijnde klantervaring.

Het is altijd belangrijk om te benadrukken dat deze verbeteringen direct leiden tot een hogere klanttevredenheid en een betere klantenbinding.
Uit de casestudy van GRYFN blijkt dat precisienavigatietechnologie zowel technische prestaties als zakelijke waarde kan opleveren wanneer deze op de juiste manier wordt geïntegreerd in geavanceerde teledetectieplatforms.
Met deze samenwerking hebben we een overtuigend voorbeeld gegeven van hoe operationele uitmuntendheid kan worden bereikt bij het verzamelen van gegevens met behulp van UAV’s.
Quanta Micro
Quanta Micro is een compact, krachtig, op de GNSS gebaseerd inertiële navigatiesysteem, ontworpen voor toepassingen met beperkte ruimte waar uitzonderlijke nauwkeurigheid en betrouwbaarheid vereist zijn.
Het combineert een IMU van landmeetkundige kwaliteit met een multifrequente, vier-constellatie GNSS -ontvanger en geavanceerde sensorfusie-algoritmen om positionering op centimeterniveau en nauwkeurige oriëntatie te bieden in uitdagende omgevingen.
Het systeem beschikt over dual-antenne-functionaliteit voor optimale koersbepaling in omstandigheden met weinig dynamiek, terwijl het tegelijkertijd uitzonderlijke prestaties met één antenne behoudt voor UAV-nuttige ladingen en toepassingen met beperkte ruimte.
Vraag een offerte aan voor Quanta Micro
Heeft u vragen?
Welkom bij onze rubriek met veelgestelde vragen! Hier vind je antwoorden op de meest gestelde vragen over de apps die we presenteren. Als je niet vindt wat je zoekt, neem dan gerust rechtstreeks contact met ons op!
Wat is het verschil tussen een IMU en een INS?
Het verschil tussen een Inertial Measurement Unit (IMU) en een Inertial Navigation System (INS) zit in hun functionaliteit en complexiteit.
Een IMU (traagheidsmetingsunit) levert ruwe data over de lineaire versnelling en hoeksnelheid van het voertuig, gemeten door versnellingsmeters en gyroscopen. Het levert informatie over rol, stampen, gieren en beweging, maar berekent geen positie- of navigatiedata. De IMU is specifiek ontworpen om essentiële gegevens over beweging en oriëntatie door te sturen voor externe verwerking om de positie of snelheid te bepalen.
Aan de andere kant combineert een INS (traagheidsnavigatiesysteem) IMU-data met geavanceerde algoritmen om de positie, snelheid en oriëntatie van een voertuig in de tijd te berekenen. Het bevat navigatiealgoritmen zoals Kalman-filtering voor sensorfusie en integratie. Een INS levert realtime navigatiedata, inclusief positie, snelheid en oriëntatie, zonder te vertrouwen op externe positiesystemen zoals GNSS.
Dit navigatiesysteem wordt doorgaans gebruikt in toepassingen die uitgebreide navigatieoplossingen vereisen, met name in omgevingen waar GNSS niet beschikbaar is, zoals militaire drones (UAV's), schepen en onderzeeërs.
Hoe worden drones ingezet voor landbouwdoeleinden?
Drones worden steeds vaker ingezet in de landbouw om het gewasbeheer te verbeteren en de productiviteit te verhogen. Landbouwdrones zijn uitgerust met camera’s met hoge resolutie en sensoren en leveren luchtfoto’s en gegevens over de gezondheid van gewassen, de bodemgesteldheid en variaties in het veld. Hierdoor kunnen boeren snel grote gebieden in de gaten houden en problemen zoals ongedierteplagen, tekorten aan voedingsstoffen en waterstress nauwkeurig opsporen.
Drones worden in de landbouw ingezet voor het nauwkeurig toedienen van middelen zoals meststoffen, bestrijdingsmiddelen en onkruidverdelgers. Door specifieke gebieden nauwkeurig te behandelen, zorgen drones ervoor dat er minder verspild wordt en dat de impact op het milieu tot een minimum wordt beperkt. Daarnaast helpen ze bij het in kaart brengen van landbouwgebieden met drones, het plannen van de indeling van akkers en het volgen van de groei en opbrengsten van gewassen in de loop van de tijd.
Over het algemeen bieden landbouwdrones een kosteneffectieve en efficiënte manier om essentiële informatie te verzamelen, weloverwogen beslissingen te nemen en gerichte maatregelen te nemen, wat leidt tot een beter gewasbeheer en een beter gebruik van hulpbronnen.
Wat is georeferencing bij luchtfotogrammetrie?
Georeferencing is het proces waarbij geografische gegevens (zoals kaarten, satellietbeelden of luchtfoto's) worden gekoppeld aan een bekend coördinatensysteem, zodat ze nauwkeurig op het aardoppervlak kunnen worden geplaatst.
Hierdoor kunnen de gegevens worden geïntegreerd met andere ruimtelijke informatie, wat nauwkeurige locatie-gebaseerde analyse en kartering mogelijk maakt.
In de context van metingen is georeferencing essentieel om ervoor te zorgen dat de data verzameld door hulpmiddelen zoals LiDAR, camera's of sensoren op drones nauwkeurig worden gekoppeld aan coördinaten uit de echte wereld.
Door elk datapunt te voorzien van lengtegraad, breedtegraad en hoogte zorgt georeferencing ervoor dat de vastgelegde data de exact juiste locatie en oriëntatie op aarde weergeven, wat cruciaal is voor toepassingen zoals geospatiale kartering, milieumonitoring en bouwplanning.
Georeferencing omvat doorgaans het gebruik van controlepunten met bekende coördinaten, vaak verkregen via GNSS of terreinmetingen, om de verzamelde data uit te lijnen met het coördinatensysteem.
Dit proces is van vitaal belang voor het creëren van nauwkeurige, betrouwbare en bruikbare ruimtelijke datasets.
Wat is het verschil tussen RTK en PPK?
Real-Time Kinematic (RTK) is een positioneringstechniek waarbij GNSS-correcties nagenoeg in real time worden verzonden, doorgaans via een RTCM-formaat correctiestroom. Er kunnen echter uitdagingen zijn bij het waarborgen van de GNSS-correcties, met name wat betreft hun volledigheid, beschikbaarheid, dekking en compatibiliteit.
Het grote voordeel van PPK ten opzichte van RTK post-processing is dat de dataverwerking kan worden geoptimaliseerd tijdens de post-processing, inclusief voorwaartse en achterwaartse verwerking, terwijl bij real-time verwerking elke onderbreking of incompatibiliteit in de correcties en de transmissie leidt tot een lagere positioneringsnauwkeurigheid.
Een belangrijk eerste voordeel van GNSS post-processing (PPK) versus real-time (RTK) is dat het systeem dat in het veld wordt gebruikt geen datalink/radio nodig heeft om de RTCM-correcties afkomstig van de CORS naar het INS/GNSS-systeem te sturen.
De belangrijkste beperking voor de adoptie van post-processing is de vereiste dat de uiteindelijke toepassing direct moet kunnen reageren op de omgeving. Daarentegen, als uw toepassing kan omgaan met de extra verwerkingstijd die nodig is om een geoptimaliseerd traject te produceren, zal dit de datakwaliteit voor al uw te opleveren resultaten sterk verbeteren.
