GRYFNs suksesshistorie: Å oppnå presisjon og effektivitet med Quanta Micro
GRYFN, en pioner innen multimodale fjernmålingsløsninger for forskningsmarkedet, har oppnådd bemerkelsesverdige driftsmessige forbedringer ved å integrere vårt « Quanta »Micro (inertialnavigasjonssystem) i sine UAV-løsninger og etterbehandle dataene gjennom vår programvare, Qinertia.
Dette samarbeidet har gitt sluttbrukeren nøyaktighet på centimeternivå, en kostnadsreduksjon på 10 % over fem år og en strømlinjeformet integrasjon i arbeidsflyten.
«På en skala fra 0 til 5 oppfyller eller overgår produktet, programvaren, støtten og kostnadene forventningene – en 5.» | Matt Bechdol, administrerende direktør i GRYFN.

Selskapets kjernevirksomhet: Multimodal fjernmåling
GRYFN spesialiserer seg på forskningsklare, høypresisjonsløsninger for multimodal fjernmåling med droner (UAV), som samtidig innhenter RGB-, LiDAR- og hyperspektrale data i høy oppløsning.
Deres flaggskip, senseringsplattformen Gobi, representerer en helhetlig tilnærming til multimodal datainnsamling, spesielt utviklet for forskere som trenger datamengder og analyser på bedriftsnivå for å kunne ta beslutninger med praktisk anvendelse innen landbruk, miljøovervåking, utnyttelse av naturressurser eller andre områder der det stilles krav til nøyaktig aktiv og passiv fjernmåling.

Og all denne kvalifiserte etterspørselen førte dem til våre løsninger, slik at de kunne forbedre plattformen sin og samtidig redusere driftskompleksiteten og kostnadene for kundene.
Kravene som våre løsninger oppfyller
GRYFNs krevende bruksområder krevde en treghetsnavigasjonsløsning som kunne levere presisjon og nøyaktighet på centimeternivå for banedata i sanntid (RTK) og etterbehandlet (PPK).
Integrasjonen av hyperspektrale bildesensorer, LiDAR og RGB-sensorer på UAV-plattformer byr på unike tekniske utfordringer.
Hver sensortype registrerer data med ulik frekvens og krever presis posisjonsinformasjon for å muliggjøre nøyaktig datafusjon og analyse.
Det er ikke overraskende at GRYFNs krav også måtte omfatte:
- Høykvalitetsdata fra GNSS –INS med en nøyaktighet på minst 2 cm eller bedre, for pålitelig direkte georeferering.
- Programvare som er enkel å integrere, med kommandolinjegrensesnitt og SDK-støtte for etterbehandlingsarbeidsflyter.
- Åpen lisensieringsinfrastruktur for å redusere kompleksiteten ved implementering for kunder innen distribuert forskning.
- Kostnadseffektive løsninger, noe som er spesielt viktig for forskningsinstitusjoner med flere bruksscenarier.
- Rask og effektiv teknisk support for å løse integrasjonsutfordringer raskt.
- Kompakt utforming med optimalisering av nøyaktighet, pålitelighet, størrelse og vekt.
«I 2023 vurderte vi ulike alternativer ut fra formfaktor, maskinvareytelse og integrasjon, kostnader og verdi for kunden. Våre undersøkelser i bransjen førte oss til fire sentrale leverandører, og SBG vant anbudet for integrasjonen av vår nyeste Gobi-sensorplattform,» forklarer Matt.
Quanta Micro integrasjon og ytelse
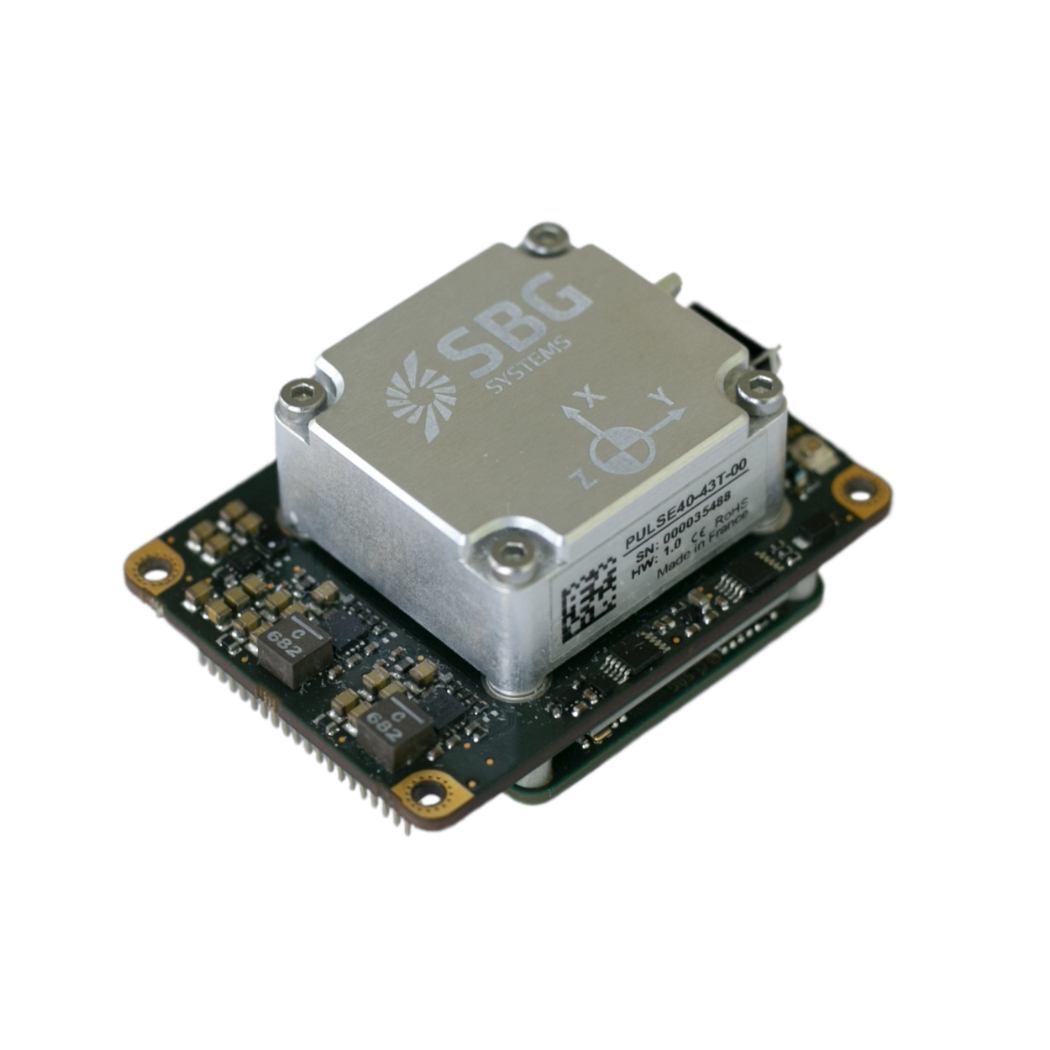
Vi imøtekom GRYFNs krav gjennom vår Quanta Micro løsning, et ultrakompakt, høytytende GNSS-støttet inertialnavigasjonssystem som er spesielt utviklet for fjernmåling med droner, der presisjon og plassbegrensninger er avgjørende.
- GRYFN har integrert et « Quanta »Micro navigasjonssystem som opererer i modus med to antenner og er integrert i et spesialtilpasset kretskort. Denne konfigurasjonen gjør det mulig for systemet å sende ut data fra « GNSS » –INS til flere sensorer samtidig, noe som oppfyller GRYFNs krav til multimodal sensing.
- Her viste formfaktoren til Quanta Micro seg å være utmerket for GRYFNs krav til kompakt, multimodal sensorintegrasjon.
- Konfigurasjonen med to antenner forbedret kursnøyaktigheten og systemets pålitelighet – avgjørende faktorer for presis bestemmelse av banen i forskningssammenheng.
- Vår designstrategi bidro til å effektivisere integrasjonsprosessen for maskinvaren, slik at GRYFN kunne konsentrere seg om sine kjernekompetanser innen fjernmåling i stedet for å måtte forholde seg til navigasjonssystemets kompleksitet.
Et av høydepunktene vi er stolte av å fremheve i hvert slikt samarbeid, er vårt engasjement for å tilby tettere støtte, særlig i faser hvor selskapet fortsatt er i ferd med å teste og finne den beste måten å integrere teknologien på.
«SBG-teamene var imøtekommende når det gjaldt spørsmål og tekniske drøftelser mens vi gjennomførte de første sammenligningene og testene, og støtten var utmerket», bekrefter Matt.
Qinertias brukervennlige x-faktor
Videre førte integrasjonen av vår etterbehandlingsprogramvare, Qinertia, med programvaren GRYFN Processing Tool til betydelige forbedringer i arbeidsflyten for GRYFNs drift.
Teamet opplevde Qinertia som brukervennlig og oversiktlig, med omfattende dokumentasjon som ga konsise instruksjoner og forklaringer for hvert behandlingstrinn og hver innstilling.
Denne programvareløsningen eliminerte behovet for å laste ned RINEX-data, i motsetning til konkurrerende løsninger, noe som strømlinjeformet behandlingsarbeidsflyten. De roste også kvaliteten på API-dokumentasjonen og bemerket at de trengte minimalt med støtte for integrasjonen på programvaresiden. Denne selvbetjeningsfunksjonen reduserte implementeringstiden og behovet for løpende support.

Målbare resultater og ytelsesforbedringer
GRYFNs integrasjon med våre systemer har ført til målbare driftsmessige forbedringer på flere områder.
«Enkel implementering for kundene har redusert behovet for support, noe som sparer tid og ressurser», fremhever Matt.
Kort sagt ble det observert betydelige positive effekter når det gjelder kostnadsreduksjon, behandlingseffektivitet og kundetilfredshet, samtidig som det frigjorde budsjettmidler til andre viktige behov.
Dette viste seg å være særlig verdifullt for forskningsorganisasjoner som opererer med begrensede budsjetter. GRYFN påpekte også spesielt betydelige besparelser på programvareabonnementer kombinert med økt kvalitet på banedata.
Konklusjon: Utvikling av konkurransefortrinn
Quanta Micro og Qinertia har styrket GRYFNs konkurranseposisjon gjennom:
- Forbedret kostnadsstruktur.
- Forbedrede ytelsesegenskaper.
- En strømlinjeformet kundeopplevelse.

Det er alltid viktig å understreke at disse forbedringene direkte bidrar til økt kundetilfredshet og kundelojalitet.
GRYFNs casestudie bekrefter at presisjonsnavigasjonsteknologi kan levere både teknisk ytelse og forretningsverdi når den integreres riktig i avanserte fjernmålingsplattformer.
Gjennom dette samarbeidet har vi levert et overbevisende eksempel på hvordan man kan oppnå operasjonell fortreffelighet innen UAV-basert datainnsamling.
Quanta Micro
Quanta Micro er et kompakt, høytytende inertialnavigasjonssystem med støtte fra « GNSS », utviklet for applikasjoner med begrenset plass som krever eksepsjonell nøyaktighet og pålitelighet.
Systemet integrerer et « IMU » av landmålerklasse med en multifrekvent « GNSS »-mottaker som støtter fire konstellasjoner, samt avanserte sensorfusjonsalgoritmer for å levere posisjonering på centimeternivå og presis orientering i utfordrende miljøer.
Systemet har støtte for to antenner for optimal kursbestemmelse under forhold med lav dynamikk, samtidig som det opprettholder enestående ytelse med én antenne for nyttelaster på UAV-er og applikasjoner med begrenset plass.
Be om et tilbud på Quanta Micro
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på de vanligste spørsmålene om appene vi presenterer. Hvis du ikke finner det du leter etter, kan du gjerne ta kontakt med oss direkte!
Hva er forskjellen mellom IMU og INS?
Forskjellen mellom en inertialmåleenhet (IMU) og et inertialnavigasjonssystem (INS) ligger i deres funksjonalitet og kompleksitet.
En « IMU » (inertial measuring unit) leverer rådata om kjøretøyets lineære akselerasjon og vinkelhastighet, målt av akselerometre og gyroskoper. Den gir informasjon om rulling, stigning, gir og bevegelse, men beregner ikke posisjon eller navigasjonsdata. « IMU » er spesielt utviklet for å videreformidle essensielle data om bevegelse og orientering til ekstern behandling for å bestemme posisjon eller hastighet.
På den annen side kombinerer et « INS » (inertial navigation system) IMU data med avanserte algoritmer for å beregne et kjøretøys posisjon, hastighet og orientering over tid. Det inneholder navigasjonsalgoritmer som Kalman-filtrering for sensorfusjon og -integrasjon. Et INS leverer navigasjonsdata i sanntid, inkludert posisjon, hastighet og orientering, uten å være avhengig av eksterne posisjoneringssystemer som GNSS.
Dette navigasjonssystemet brukes vanligvis i applikasjoner som krever omfattende navigasjonsløsninger, særlig i miljøer uten tilgang til GNSS, for eksempel militære UAV-er, skip og ubåter.
Hvordan brukes droner i landbruket?
Droner brukes i stadig større grad i landbruket for å forbedre avlingsforvaltningen og øke produktiviteten. Landbruksdroner er utstyrt med kameraer og sensorer med høy oppløsning og leverer luftbilder og data om avlingens helse, jordforhold og variasjoner i åkrene. Dette gjør det mulig for bønder å overvåke store områder raskt og identifisere problemer som skadedyrsangrep, næringsmangel og vannstress med stor nøyaktighet.
Droner brukes i landbruket til presisjonsspredning av innsatsmidler som gjødsel, plantevernmidler og ugressmidler. Ved å målrette spredningen mot bestemte områder med stor nøyaktighet reduserer dronene svinn og minimerer miljøpåvirkningen. I tillegg bidrar de til kartlegging av jordbruksarealer, planlegging av åkeroppsett samt overvåking av avlingens vekst og avkastning over tid.
Samlet sett utgjør landbruksdroner en kostnadseffektiv og effektiv måte å innhente viktig informasjon på, ta velbegrunnede beslutninger og gjennomføre målrettede tiltak, noe som fører til bedre avlingsforvaltning og ressursutnyttelse.
Hva er georeferering innen luftfotografering?
Georeferering er prosessen med å tilpasse geografiske data (som kart, satellittbilder eller luftfoto) til et kjent koordinatsystem, slik at de kan plasseres nøyaktig på jordoverflaten.
Dette gjør det mulig å integrere dataene med annen romlig informasjon, noe som åpner for presis stedsbasert analyse og kartlegging.
Innenfor landmåling er georeferering avgjørende for å sikre at dataene som samles inn av verktøy som LiDAR, kameraer eller sensorer på droner, blir nøyaktig tilordnet koordinater i den virkelige verden.
Ved å tilordne breddegrad, lengdegrad og høyde til hvert datapunkt sikrer georeferering at de innsamlede dataene gjenspeiler den nøyaktige plasseringen og retningen på jorden, noe som er avgjørende for anvendelser som geospatiale kartlegginger, miljøovervåking og byggeplanlegging.
Georeferering innebærer vanligvis bruk av kontrollpunkter med kjente koordinater, som ofte er innhentet ved hjelp av « GNSS » eller landmåling, for å tilpasse de innsamlede dataene til koordinatsystemet.
Denne prosessen er avgjørende for å skape nøyaktige, pålitelige og brukbare romlige datasett.
Hva er forskjellen mellom RTK og PPK?
Real-Time Kinematic (RTK) er en posisjoneringsteknikk der korreksjoner fra « GNSS » overføres nær sanntid, vanligvis ved hjelp av en korreksjonsstrøm i RTCM-format. Det kan imidlertid være utfordringer knyttet til å sikre «GNSS »-korreksjonene, særlig når det gjelder fullstendighet, tilgjengelighet, dekning og kompatibilitet.
Den største fordelen med PPK sammenlignet med RTK-etterbehandling er at databehandlingen kan optimaliseres under etterbehandlingen, inkludert fremover- og tilbake-behandling, mens ved sanntidsbehandling vil enhver avbrudd eller inkompatibilitet i korreksjonene og overføringen av disse føre til lavere posisjoneringsnøyaktighet.
En første viktig fordel med etterbehandling (PPK) fra GNSS sammenlignet med sanntidsmåling (RTK) er at systemet som brukes i felten ikke trenger å ha en datalink/radio for å overføre RTCM-korreksjonene fra CORS til systemetINS/GNSS .
Den viktigste begrensningen for å ta i bruk etterbehandling er kravet om at den endelige applikasjonen må påvirke miljøet. På den annen side vil datakvaliteten for alle leveransene dine bli betydelig forbedret dersom applikasjonen din tåler den ekstra behandlingstiden som kreves for å generere en optimalisert bane.
