Cemitérios militares americanos digitalizados para uma missão solene
“Escolhemos o Ellipse-D devido à sua solução GNSS e inercial tudo-em-um empacotada em um dispositivo compacto e de baixo consumo de energia.” | Matthew R. Staley, Cientista de Suporte de Engenharia e Agrimensura Militar no US Army Geospatial Center
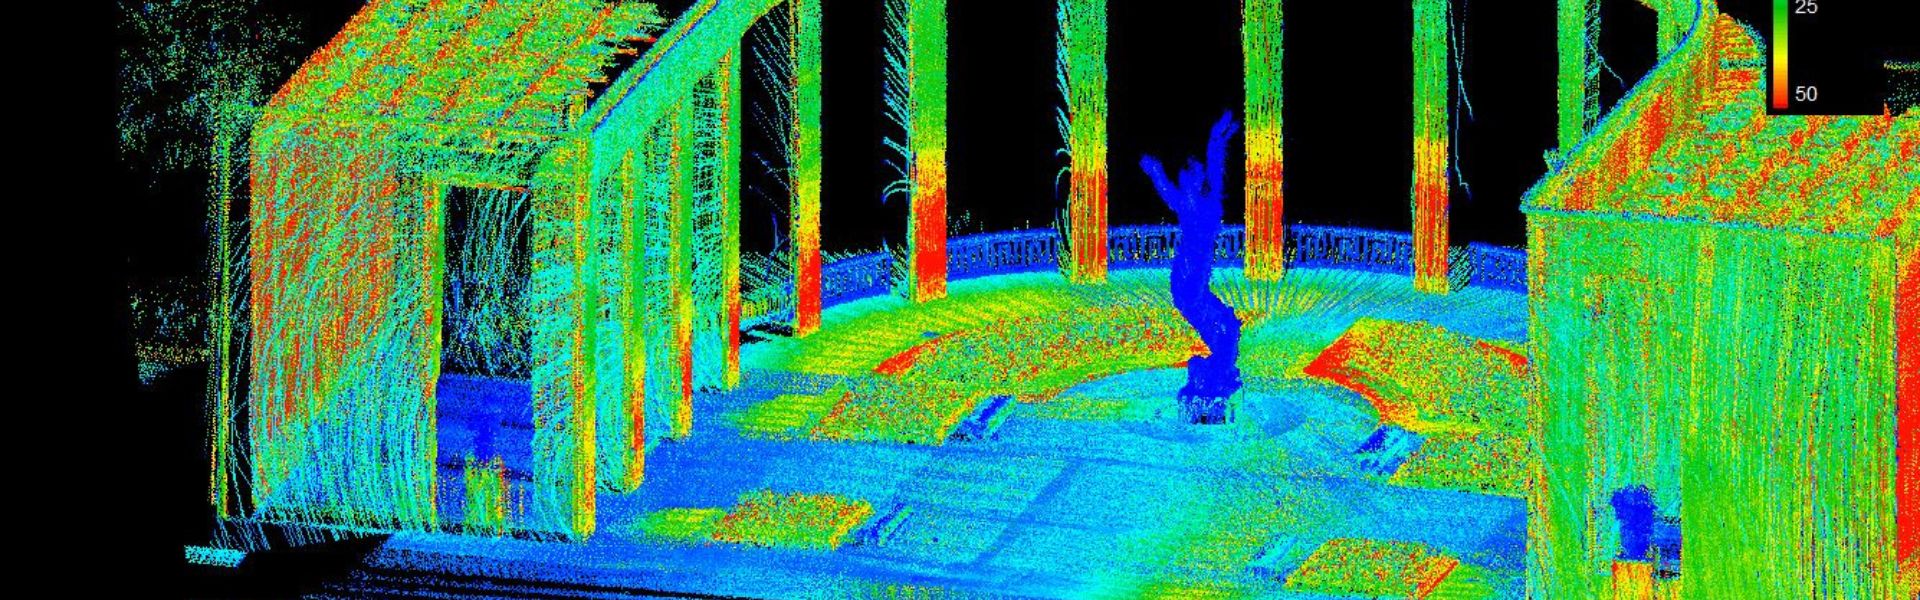
O Army Geospatial Center (AGC) aplicou inovação para ajudar os visitantes de cemitérios militares americanos a encontrarem seus entes queridos.
Métodos tradicionais de levantamento por GPS e digitalização de mapeamento 3D foram integrados e montados em uma mochila construída especialmente para a etapa de coleta deste projeto.
Uma interface web que atua como front-end para os dados coletados fornece uma interface simples para os visitantes encontrarem seus parentes e acessarem informações ampliadas armazenadas no banco de dados SIG.
Um Projeto Piloto para uma Missão Solene
Encontrar uma lápide específica em um Cemitério Nacional Americano geralmente exige revisões de registros extensas e demoradas por parte dos administradores.
Para ajudar os visitantes a encontrarem facilmente seus entes queridos, o Army Geospatial Center (AGC) em colaboração com o Arlington National Cemetery (ANC) concluiu um projeto piloto que inclui os cemitérios de Corozal (Panamá) e da Normandia (França) que, quando combinados, consistem em mais de 15.000 sepulturas.
Este projeto massivo combina métodos tradicionais de agrimensura e tecnologias modernas para criar modelos virtuais de ambos os cemitérios.
Os modelos incluem não apenas o terreno subjacente e as coordenadas GPS de cada lápide ou memorial, mas também recursos como estradas, calçadas, árvores, meios-fios, sarjetas, monumentos e muitas outras estruturas feitas pelo homem com uma precisão estimada de 10 cm (3,9 polegadas).
Fotografias geolocalizadas da frente e do verso de cada lápide para auxiliar na identificação completaram a solução de coleta.
Os dados coletados foram processados e integrados no laptop ENFIRE. Graças a essas inovações, os visitantes podem acessar dados do cemitério, procurar entes queridos ou encontrar sepulturas de importância histórica usando os totens nas instalações que executam o programa ANC Explorer.
Visitantes virtuais têm funcionalidade idêntica usando o programa em seu computador pessoal ou dispositivo móvel.
Método de Mapeamento Móvel Baseado em Mochila
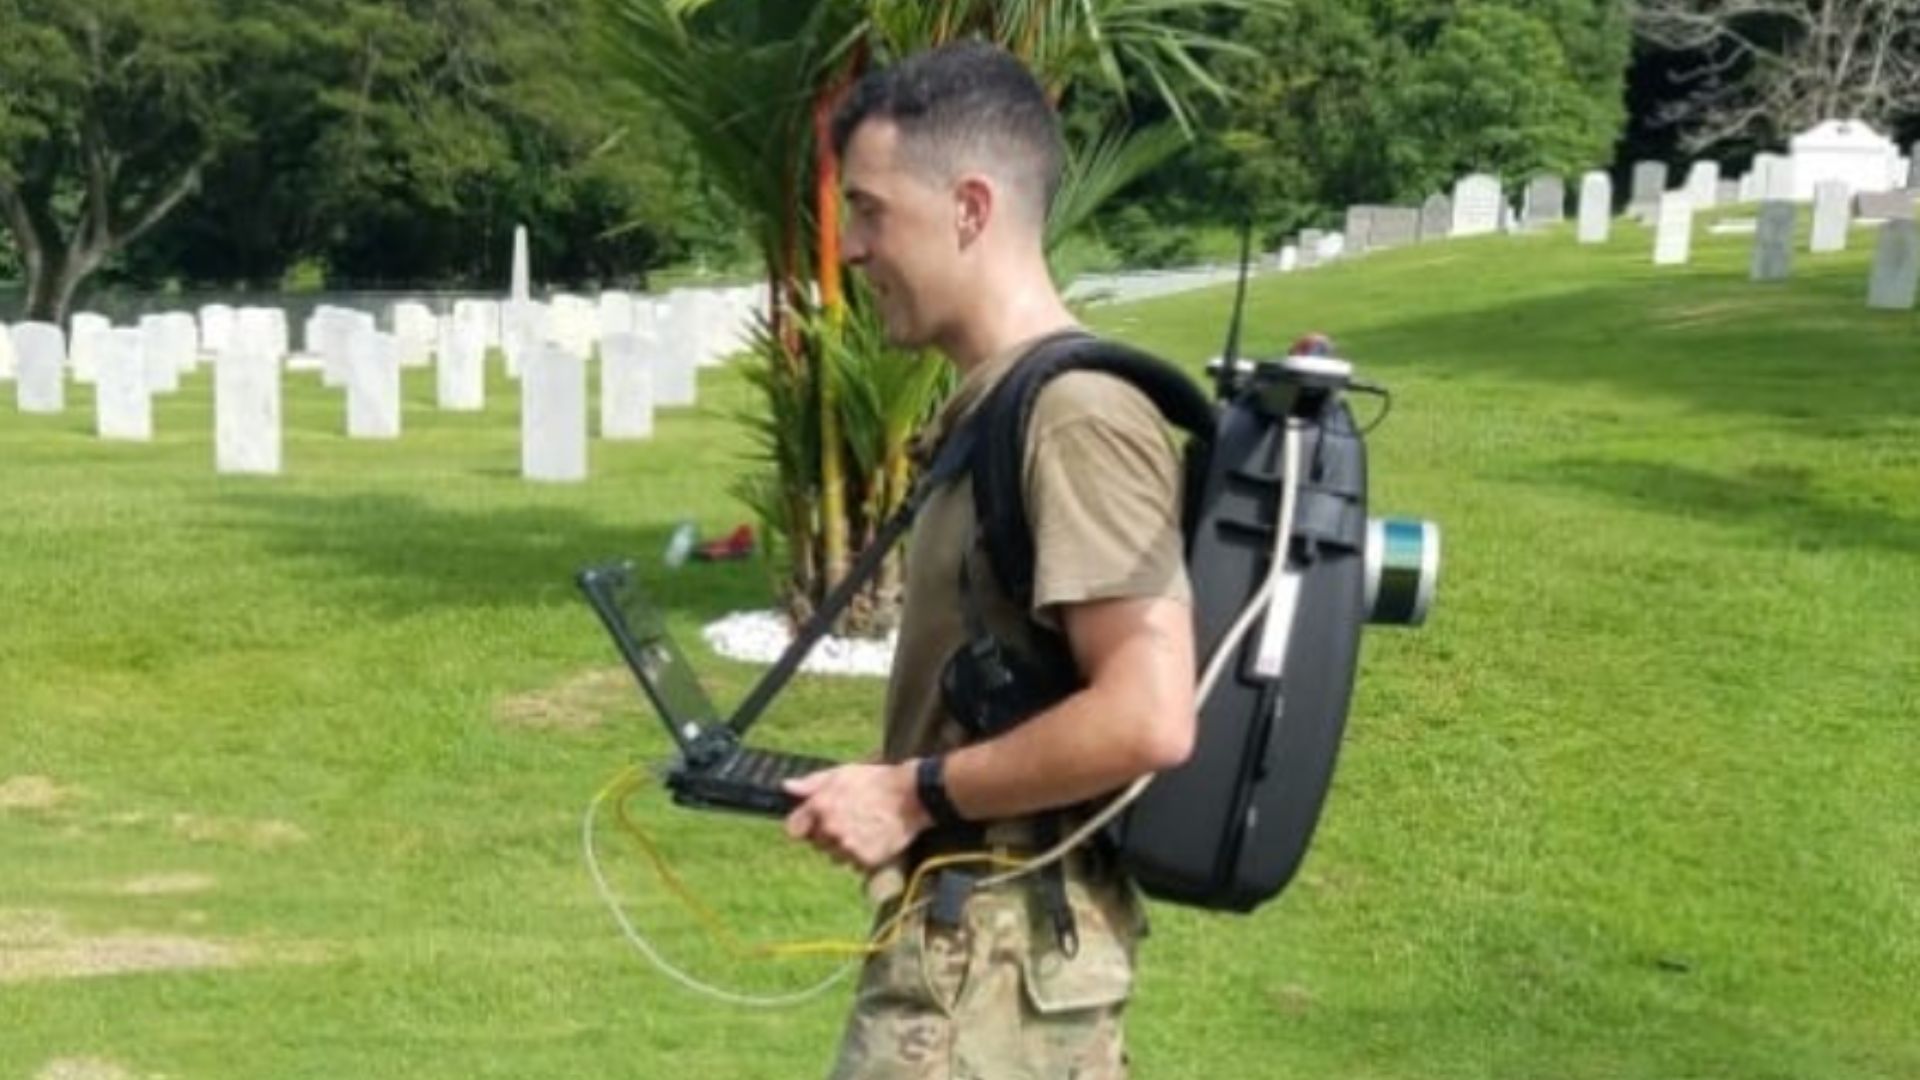
Para mapear os cemitérios em sua totalidade com o máximo de detalhes, Matthew R. Staley, Cientista de Engenharia Militar e Suporte de Pesquisa no Centro Geoespacial do Exército dos EUA, desenvolveu uma solução de mapeamento móvel baseada em mochila.
O uso do equipamento minimiza os custos, diminuindo os tempos de coleta e fornecendo dados em formatos fáceis de gerenciar. Ele aproveita as ferramentas usadas pelos Serviços de Pesquisa Militar dos EUA, chamadas ENFIRE e GPS-S.
“Eu combinei um LiDAR da Velodyne com o Sistema de Navegação Inercial (INS) Ellipse-D com GPS RTK integrado da SBG Systems”, explica Matthew R. Staley.
Ele escolheu o Ellipse-D devido à sua solução GNSS e inercial tudo-em-um empacotada em um dispositivo compacto e de baixo consumo de energia.
O INS/GNSS fornece compensação de movimento e georreferenciamento de nuvem de pontos. Além disso, uma estação base Real Time Kinematic (RTK) foi instalada no cemitério para precisão máxima. Adicionalmente, o software Hypack gerenciou a nuvem de pontos gerada com eficiência.
Ajustando a Declinação Magnética
Um dos desafios foi a calibração do magnetômetro, que é afetada pelo teor de ferro do local. A variação da declinação magnética depende da localização; assim, o envio da mochila dos EUA para a França alterou a declinação magnética.
A Agência Nacional Oceânica e Atmosférica dos EUA (NOAA) atualiza um mapa global do campo magnético da Terra a cada 5 anos.
Este mapa pode ser utilizado, considerando uma localização e data específicas, para determinar a declinação magnética naquele local específico.
A SBG Systems incorpora este mapa em seus sistemas de navegação inercial, permitindo o alinhamento automático com o Norte Verdadeiro ao utilizar magnetômetros.
Realizando Levantamentos ao Redor de Árvores
Outro desafio foi realizar levantamentos nas proximidades de certos tipos de árvores que afetam drasticamente a recepção de satélite. O Sr. Staley modificou o procedimento de coleta de dados para compensar esse problema e continua pesquisando maneiras de mitigar ainda mais o efeito da vegetação na recepção.
Além disso, reduzir o alcance do LiDAR para obter melhor precisão (+/- 5 cm no geral) será investigado como forma de mitigar artefatos de yaw.
“Vou testar o software de pós-processamento Qinertia da SBG em breve, ele pode ajudar a manter uma precisão robusta em todas as condições”, acrescenta o engenheiro militar dos EUA.
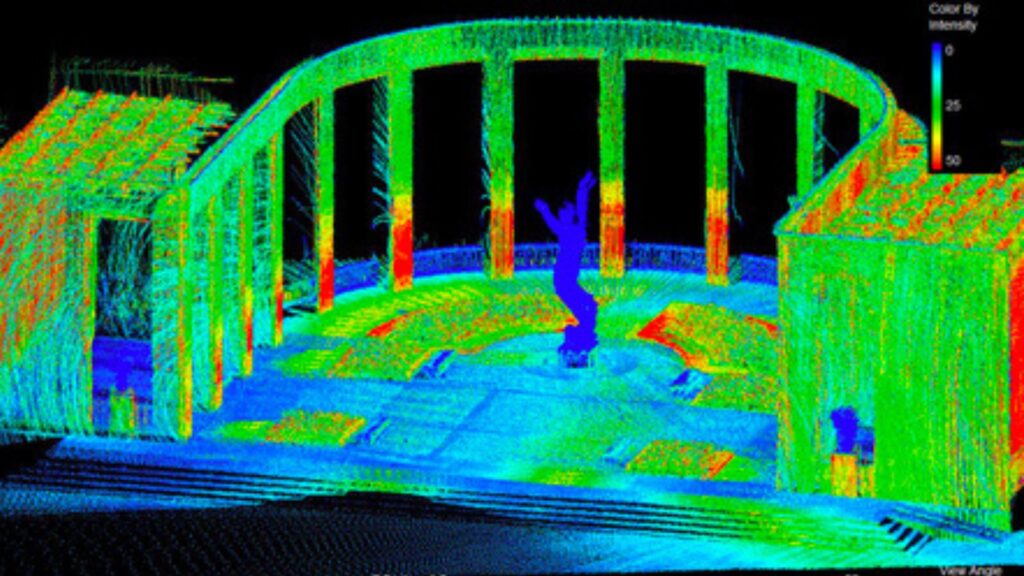
O software de pós-processamento cinemático (PPK) Qinertia oferece acesso a correções RTK offline e aprimora o desempenho dos sistemas de navegação inercial ao pós-processar dados inerciais com observáveis GNSS brutos usando um cálculo denominado Forward-Backward-Merge.
Lançado recentemente, o software Qinertia foi projetado para ser intuitivo e fácil de usar, tendo sido caracterizado de forma independente como o software de pós-processamento mais rápido do mercado.
O que vem a seguir?
A missão principal era coletar dados relacionados a sepultamentos e confirmar a aplicabilidade dos conjuntos de ferramentas ENFIRE, GPS-S e LiDAR para a operação e gestão do Cemitério Nacional de Arlington.
Eles constataram a capacidade de auditar terrenos, atualizar registros e avaliar construções usando dados LiDAR coletados.
Além disso, desenvolveram planos estratégicos que melhoraram a eficiência em seus processos de negócios.
Agora que a fase piloto foi concluída, o Centro Geoespacial do Exército está colaborando estreitamente com o Cemitério Nacional de Arlington e a Comissão Americana de Monumentos de Batalha para avaliar os resultados e determinar uma estratégia para futuras melhorias e inovações.
Os resultados iniciais demonstraram que os custos foram minimizados em comparação com esforços anteriores. Além disso, várias comunidades obtiveram um excelente retorno sobre o investimento geral.
Ellipse-D
O Ellipse-D é um sistema de navegação inercial que integra GNSS RTK de dupla antena e dupla frequência, sendo compatível com nosso software de pós-processamento Qinertia.
Projetado para aplicações robóticas e geoespaciais, ele pode fundir a entrada do odômetro com Pulse ou CAN OBDII para maior precisão de navegação por estimativa (dead-reckoning).

Solicitar um orçamento para o Ellipse-D
Você tem alguma dúvida?
Bem-vindo à nossa seção de perguntas frequentes! Aqui, você encontrará respostas para as dúvidas mais comuns sobre os aplicativos que apresentamos. Se não encontrar o que procura, sinta-se à vontade para entrar em contato conosco diretamente!
O “ INS ” aceita entradas de sensores auxiliares externos?
Sistemas de Navegação Inercial da nossa empresa aceitam entradas de sensores de auxílio externos, tais como sensores de dados atmosféricos, magnetômetros, odômetros, DVL e outros.
Essa integração torna o INS altamente versátil e confiável, especialmente em ambientes sem sinal de GNSS.
Esses sensores externos melhoram o desempenho geral e a precisão do INS , fornecendo dados complementares.
Qual é a diferença entre AHRS e INS?
A principal diferença entre um Sistema de Referência de Atitude e Proa (AHRS) e um Sistema de Navegação Inercial (INS) está em sua funcionalidade e no escopo dos dados que fornecem.
O AHRS fornece informações de orientação — especificamente, a atitude (pitch, roll) e o heading (yaw) de um veículo ou dispositivo. Ele normalmente usa uma combinação de sensores, incluindo giroscópios, acelerômetros e magnetômetros, para calcular e estabilizar a orientação. O AHRS emite a posição angular em três eixos (pitch, roll e yaw), permitindo que um sistema compreenda sua orientação no espaço. Ele é frequentemente usado na aviação, em UAVs, robótica e sistemas marítimos para fornecer dados precisos de atitude e heading, o que é fundamental para o controle e a estabilização de veículos.
Um INS não apenas fornece dados de orientação (como um AHRS), mas também rastreia a posição, a velocidade e a aceleração de um veículo ao longo do tempo. Ele utiliza sensores inerciais para estimar o movimento no espaço tridimensional sem depender de referências externas como o GNSS. Ele combina os sensores encontrados no AHRS (giroscópios, acelerômetros), mas também pode incluir algoritmos mais avançados para rastreamento de posição e velocidade, frequentemente integrando-se a dados externos como o GNSS para maior precisão.
Em resumo, o AHRS foca na orientação (atitude e heading), enquanto o INS fornece um conjunto completo de dados de navegação, incluindo posição, velocidade e orientação.
Qual é a diferença entre IMU e INS?
A diferença entre uma Unidade de Medição Inercial (IMU) e um Sistema de Navegação Inercial (INS) está em sua funcionalidade e complexidade.
Uma IMU fornece dados brutos sobre a aceleração linear e a velocidade angular do veículo, medidas por acelerômetros e giroscópios. Ela fornece informações sobre rolagem (roll), arfagem (pitch), Guinada (yaw) e movimento, mas não calcula dados de posição ou navegação. A IMU é projetada especificamente para transmitir dados essenciais sobre movimento e orientação para processamento externo a fim de determinar posição ou velocidade.
Por outro lado, um INS combina dados de IMU com algoritmos avançados para calcular a posição, a velocidade e a orientação de um veículo ao longo do tempo. Ele incorpora algoritmos de navegação como o filtro de Kalman para fusão e integração de sensores. Um INS fornece dados de navegação em tempo real, incluindo posição, velocidade e orientação, sem depender de sistemas de posicionamento externos como o GNSS.
Esse sistema de navegação é normalmente utilizado em aplicações que exigem soluções de navegação abrangentes, particularmente em ambientes negados de GNSS, como UAVs militares, navios e submarinos.
Qual é a diferença entre GNSS e GPS?
GNSS significa Global Navigation Satellite System e GPS para Global Positioning System. Esses termos são frequentemente usados de forma intercambiável, mas se referem a conceitos distintos dentro dos sistemas de navegação baseados em satélite.
GNSS é um termo coletivo para todos os sistemas de navegação por satélite, enquanto o GPS se refere especificamente ao sistema dos EUA. Ele abrange múltiplos sistemas que fornecem uma cobertura global mais abrangente, enquanto o GPS é apenas um desses sistemas.
Você obtém maior precisão e confiabilidade com o GNSS ao integrar dados de múltiplos sistemas, enquanto o GPS isolado pode apresentar limitações dependendo da disponibilidade de satélites e das condições ambientais.
