Ellipse-D impulsionando um caminhão autônomo
Caminhão autônomo com tração independente nas rodas e sistema de direção.
“O Ellipse-D da SBG Systems foi fácil de usar, muito preciso e estável, com um fator de forma pequeno — todos essenciais para o desenvolvimento do nosso WATonoTruck.” | Amir K., Professor e Diretor, Universidade de Waterloo
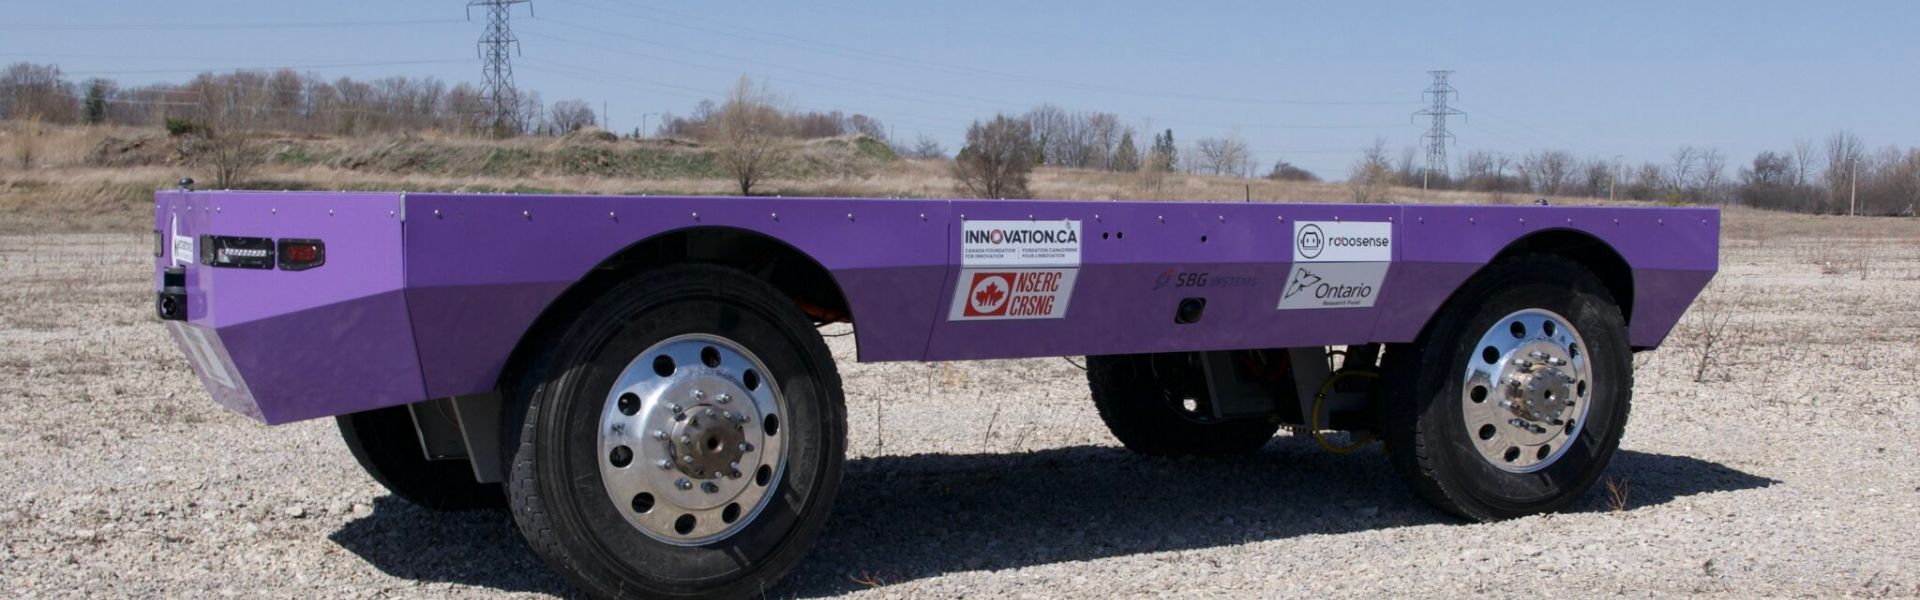
Todos sabemos que os acidentes nas estradas ocorrem devido a erros do motorista, condições climáticas adversas ou falhas no veículo. Mas e se pudéssemos fazer com que os veículos dirigissem sozinhos, evitando esses acidentes? Por exemplo, um caminhão autônomo ou carro autônomo.
Essa é a ideia por trás dos veículos autônomos, e o Mechatronic Vehicle Systems (MVS) Lab da Universidade de Waterloo está trabalhando em um projeto chamado WATonoTruck (WATerloo autonomous Truck).
É um caminhão plataforma autônomo projetado para manuseio de materiais pesados, agricultura e aplicações de serviço. Ele usa métodos de controle avançados para analisar os movimentos do caminhão, especialmente em condições perigosas ou cenários de falha, garantindo segurança e eficiência.
O laboratório visa estender a aplicação da tecnologia de veículos autônomos além do transporte de passageiros. Eles querem usá-la em outros setores, como agricultura, mineração e transporte marítimo, aumentando assim a eficiência e reduzindo o tempo de inatividade operacional.
Conheça o WATonoTruck
Um caminhão que não precisa de motorista – esse é o WATonoTruck! É um caminhão plataforma autônomo com tração independente nas rodas e sistema de direção. Ele é construído na plataforma de módulo de canto (CM).
Os CMs foram desenvolvidos com o design de veículo modular em mente e podem ser instalados em qualquer chassi em qualquer configuração.
Cada CM funciona como um veículo elétrico de roda única equipado com sua própria unidade de controle. Ele permite a operação independente com sistemas de tração, freio, direção e suspensão.
Isso torna o caminhão super inteligente e adaptável a qualquer aplicação e terreno.
WATonoTruck capacitado pelo Ellipse-D
Como líder em soluções de posicionamento e navegação de alta precisão, temos orgulho de colaborar com o Mechatronic Vehicle Systems Lab da Universidade de Waterloo.
Fornecemos o Ellipse-D, um INS RTK de antena dupla, entregando precisão incomparável em posição e rumo.
Esse nível de precisão é crucial para a navegação autônoma, garantindo o movimento seguro e preciso do WATonoTruck mesmo em ambientes desafiadores.

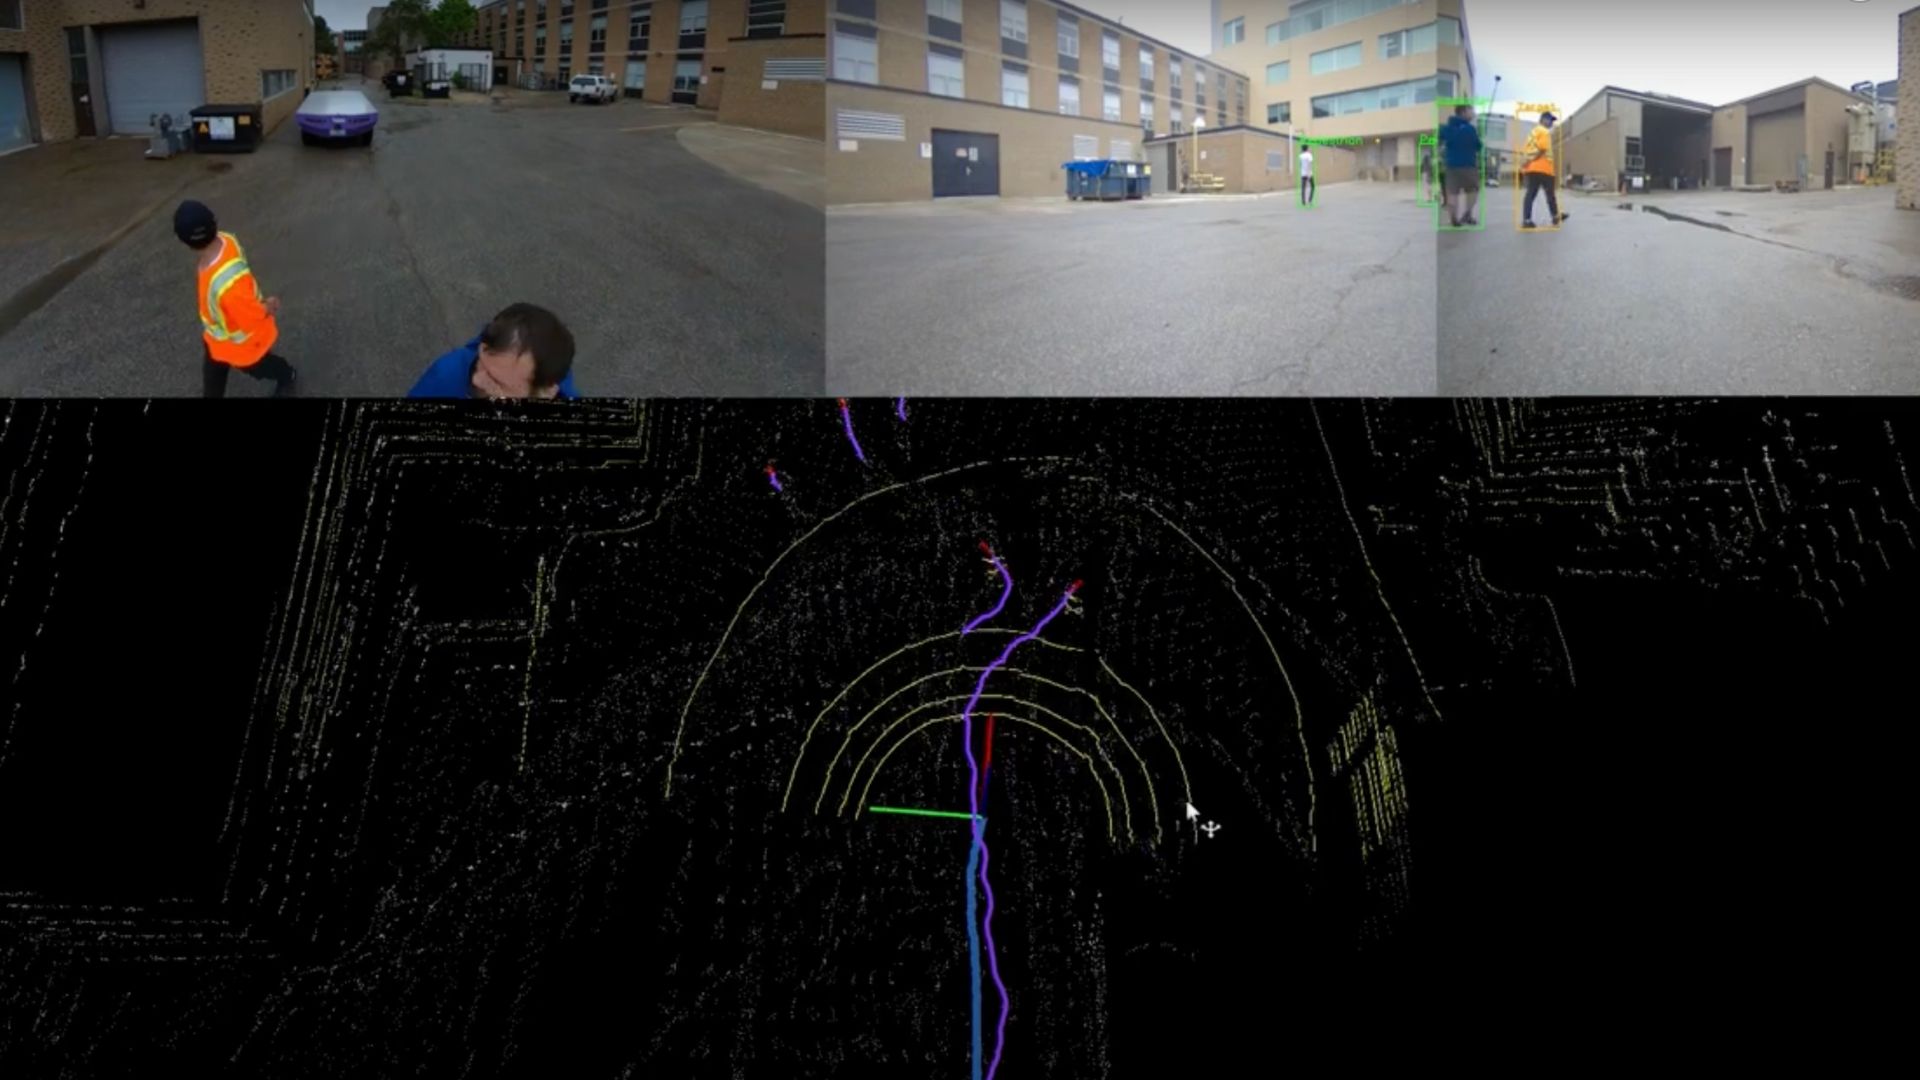
Ellipse-D (3ª geração), sensores LiDAR e câmeras avançadas – esta suíte de sensores completa possibilita o mapeamento do ambiente em tempo real, a detecção de obstáculos e o planejamento de trajetória.
Por meio do nosso patrocínio, o desenvolvimento do WATonoTruck pelo laboratório recebe apoio fundamental em termos de alta precisão, garantindo soluções de Movimento e Navegação confiáveis.
Esta iniciativa colaborativa não só contribui para o desenvolvimento bem-sucedido do WATonoTruck, mas também promove o crescimento de aplicações de veículos autônomos em diversas indústrias, impulsionando a inovação e a segurança no transporte e além.
Ellipse-D
O Ellipse-D é um sistema de navegação inercial que integra GNSS RTK de dupla antena e dupla frequência, sendo compatível com nosso software de pós-processamento Qinertia.
Projetado para aplicações robóticas e geoespaciais, ele pode fundir a entrada do odômetro com Pulse ou CAN OBDII para maior precisão de navegação por estimativa (dead-reckoning).

Solicitar um orçamento para o Ellipse-D
Você tem alguma dúvida?
Bem-vindo à nossa seção de perguntas frequentes! Aqui, você encontrará respostas para as dúvidas mais comuns sobre os aplicativos que apresentamos. Se não encontrar o que procura, sinta-se à vontade para entrar em contato conosco diretamente!
Qual é a diferença entre RTK e PPK?
A Cinemática em Tempo Real (RTK) é uma técnica de posicionamento em que as correções GNSS são transmitidas quase em tempo real, tipicamente usando um fluxo de correção em formato RTCM. No entanto, podem surgir desafios para garantir as correções GNSS, especificamente no que diz respeito à integridade, disponibilidade, cobertura e compatibilidade.
A principal vantagem do PPK em relação ao pós-processamento RTK é que as atividades de processamento de dados podem ser otimizadas durante o pós-processamento, incluindo o processamento para frente e para trás, enquanto que, no processamento em tempo real, qualquer interrupção ou incompatibilidade nas correções e em sua transmissão resultará em menor precisão de posicionamento.
Uma primeira vantagem fundamental do pós-processamento GNSS (PPK) em relação ao tempo real (RTK) é que o sistema utilizado em campo não precisa contar com um enlace de dados (*datalink*)/rádio para alimentar as correções RTCM provenientes das CORS para o sistema INS/GNSS.
A principal limitação à adoção do pós-processamento é a necessidade de o aplicativo final atuar sobre o ambiente. Por outro lado, se o seu aplicativo puder suportar o tempo de processamento adicional necessário para produzir uma trajetória otimizada, isso melhorará significativamente a qualidade dos dados para todos os seus resultados finais.
O que é Precise Point Positioning?
Precise Point Positioning (PPP) é uma técnica de navegação por satélite que oferece posicionamento de alta precisão ao corrigir erros de sinal de satélite. Ao contrário dos métodos GNSS tradicionais, que frequentemente dependem de estações de referência terrestres (como no RTK), o PPP utiliza dados globais de satélite e algoritmos avançados para fornecer informações de localização precisas.
O PPP funciona em qualquer lugar do mundo sem a necessidade de estações de referência locais. Isso o torna adequado para aplicações em ambientes remotos ou desafiadores onde falta infraestrutura terrestre. Utilizando dados precisos de órbita e relógio de satélite, juntamente com correções para efeitos atmosféricos e de multicaminho (multipath), o PPP minimiza erros comuns de GNSS e pode alcançar precisão em nível centimétrico.
Embora o PPP possa ser utilizado para posicionamento pós-processado, que envolve a análise de dados coletados posteriormente, ele também pode fornecer soluções de posicionamento em tempo real. O PPP em tempo real (RTPPP) está cada vez mais disponível, permitindo que os usuários recebam correções e determinem sua posição em tempo real.
