SAF2Nav:高鲁棒性导航
突破传统惯导的局限。SAF2Nav 融合了先进的数据源,即使在最具敌意的干扰和欺骗环境中,也能提供持续、可信的定位。
系统架构
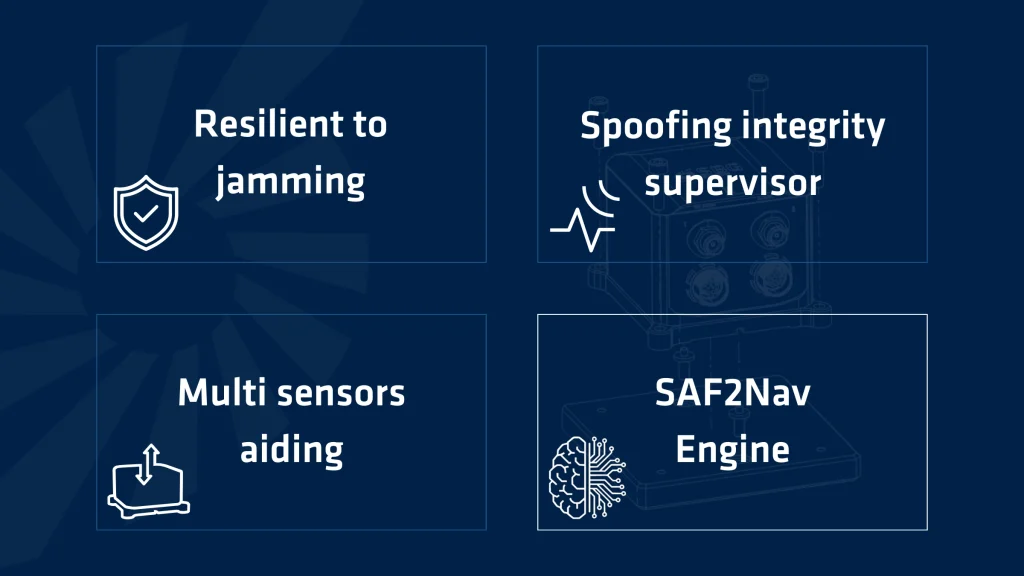
SAF2Nav 的核心是一个模块化、安全驱动的架构,旨在确保在电子对抗及 GNSS 拒止环境中也能实现持续、可信的导航。让我们通过以下方案来了解一下:
多功能传感器辅助
您可以从经过兼容性测试的丰富外部传感器中进行选择,或集成您自己的通用辅助数据源。
我们提供完整的 API,可与传感器融合算法无缝集成,并具备内置的质量监控功能,还能自动估算外部传感器的偏移、比例因子和对齐误差。
自适应运动学曲线
通过专为您的特定运动动力学设计的配置文件,实现最高精度。无论是在陆地、空中还是海上,融合算法都能即时适应您的载具行为。
两级完整性
内置的质量检查功能可对原始输入和输出定位进行验证,从而确保导航系统可靠、连续且随时可投入任务。
欺骗完整性监视器
一款新型防篡改完整性监控器可监控多个传感器和参数,以即时检测异常情况。该系统大幅缩短了警报触发时间,这对任务安全至关重要。
即插即用,搭配我们的INS
我们的解决方案旨在减轻任务准备工作负载(例如 Stellar-40 INS)。由于输入外部信息(如天气条件)会增加操作限制,我们的系统被设计为可完全自主运行。SAF2Nav 可自动估计辅助传感器的关键误差参数,包括内部偏差、比例因子误差、大气数据系统的风速或多普勒计程仪 (DVL) 的水速。它还可补偿传感器与车辆之间的任何残余不对准,以确保可靠且精确的导航性能。
一个可适应不断变化的任务需求的灵活导航框架
SAF2Nav 确保在任何地方都能实现可靠导航:恶劣环境、电子战压力下、严苛的机器人应用中,或高精度测绘任务中。
作为一个灵活且强大的平台,它涵盖了所有核心应用,并且我们不断对其进行演进,以领先于新的威胁、技术和任务挑战。
