法国海军水文海洋局 (Shom) 选择 Navsight 解决方案进行测深
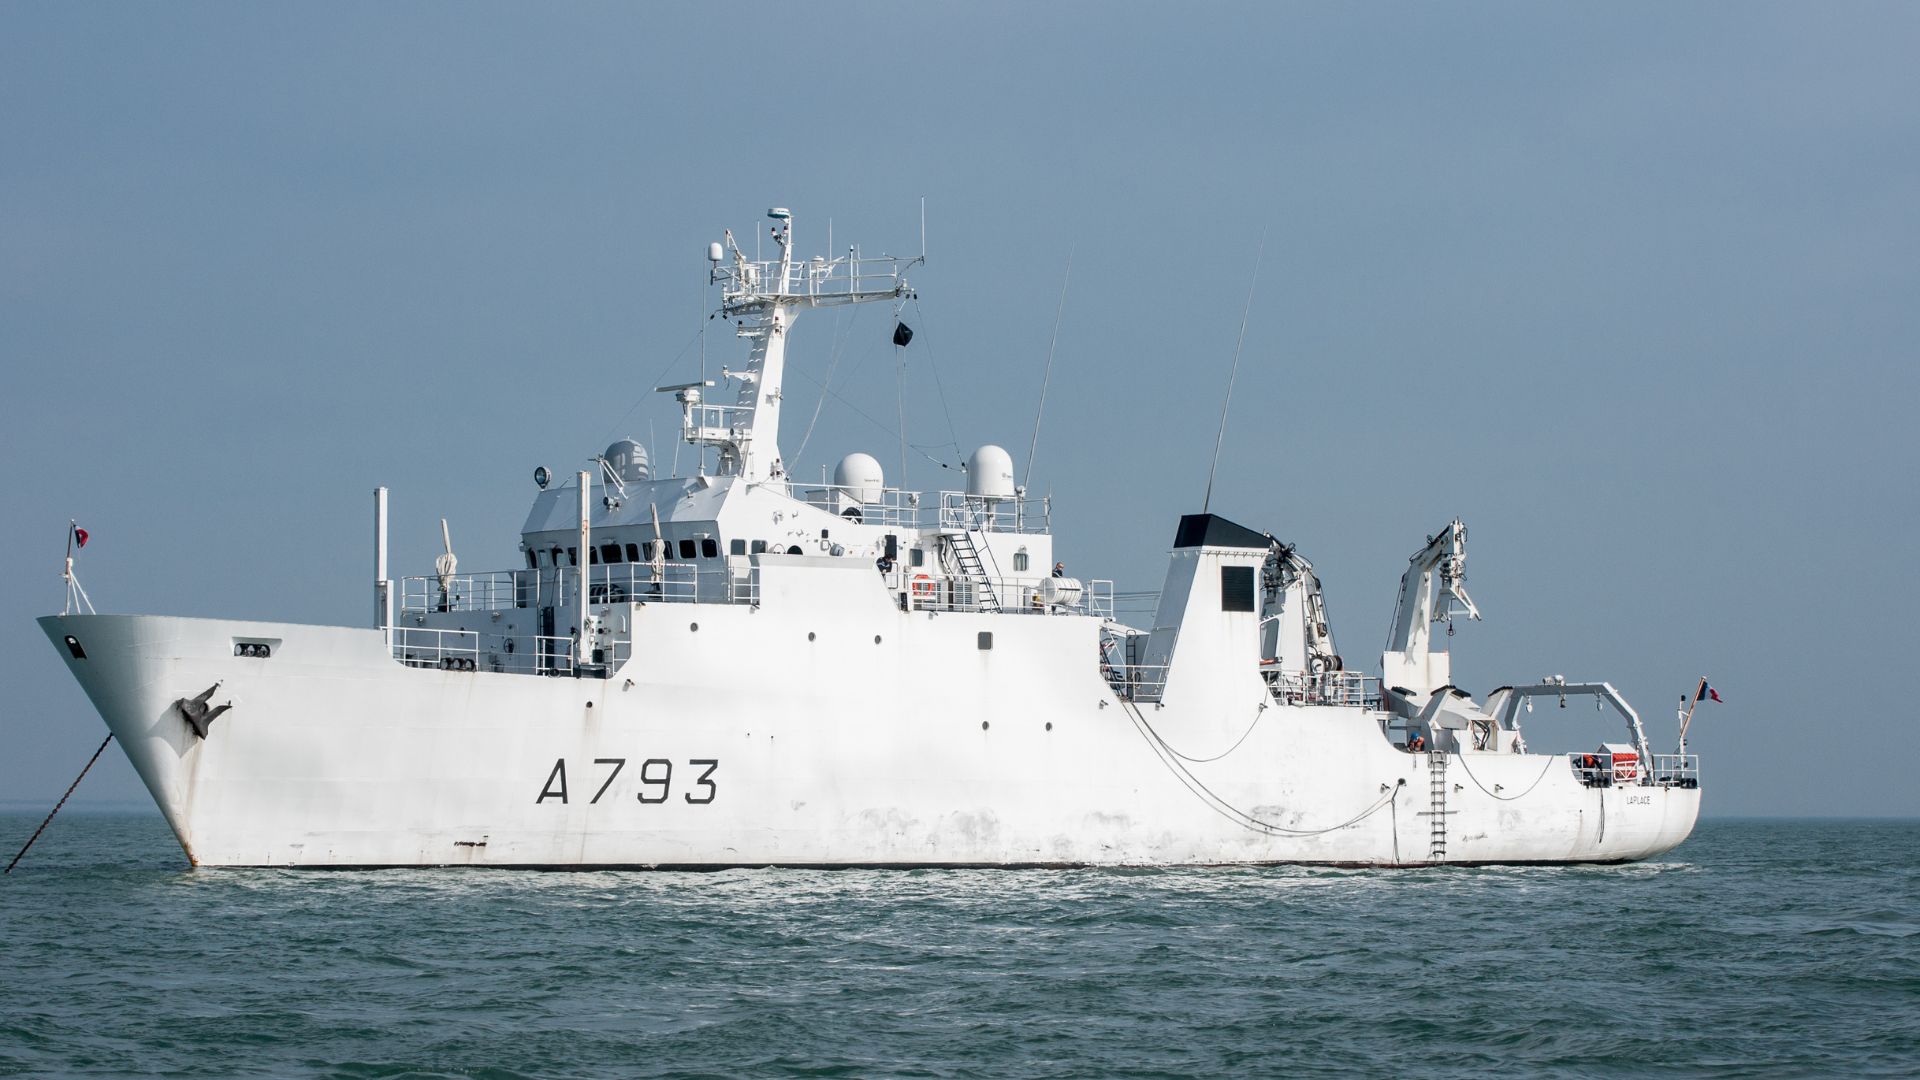
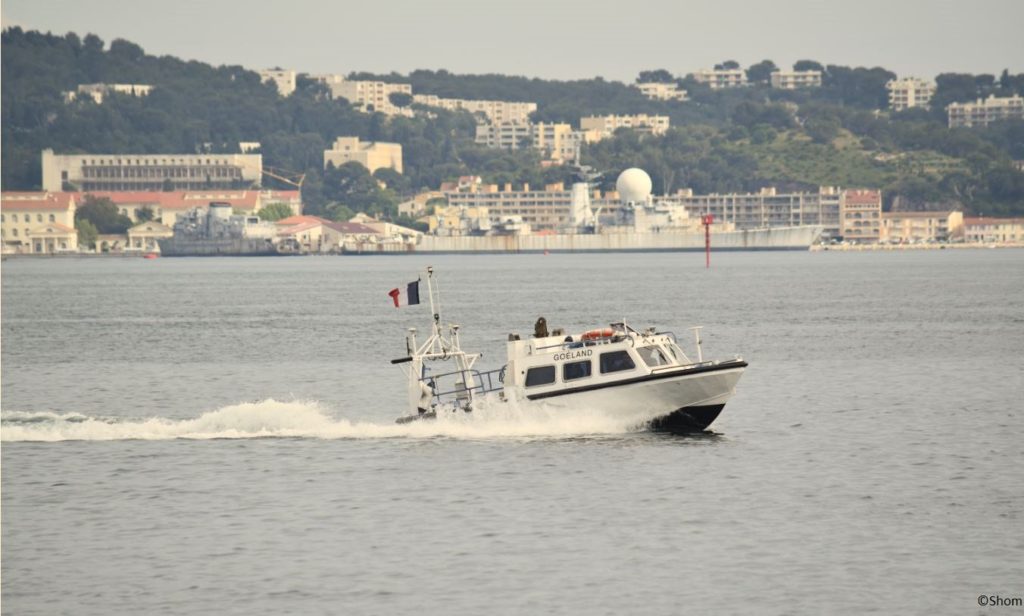
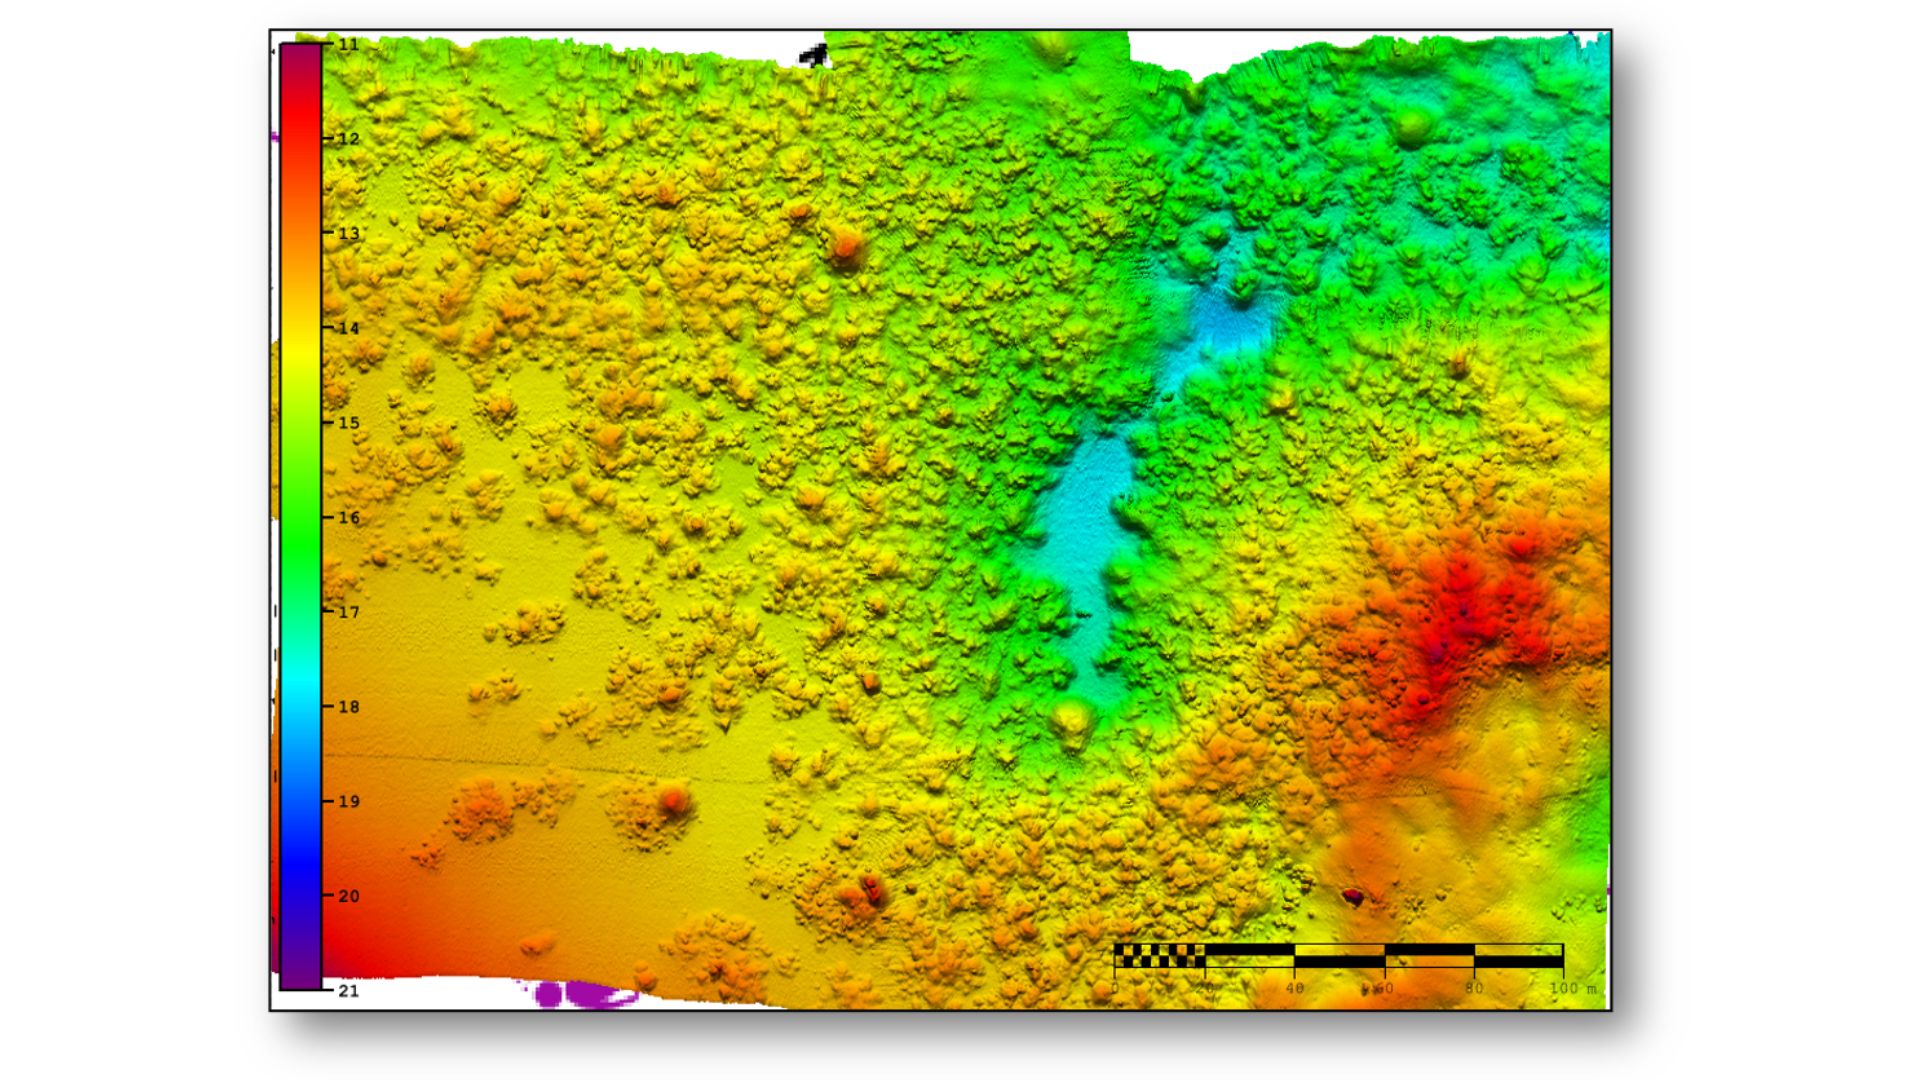
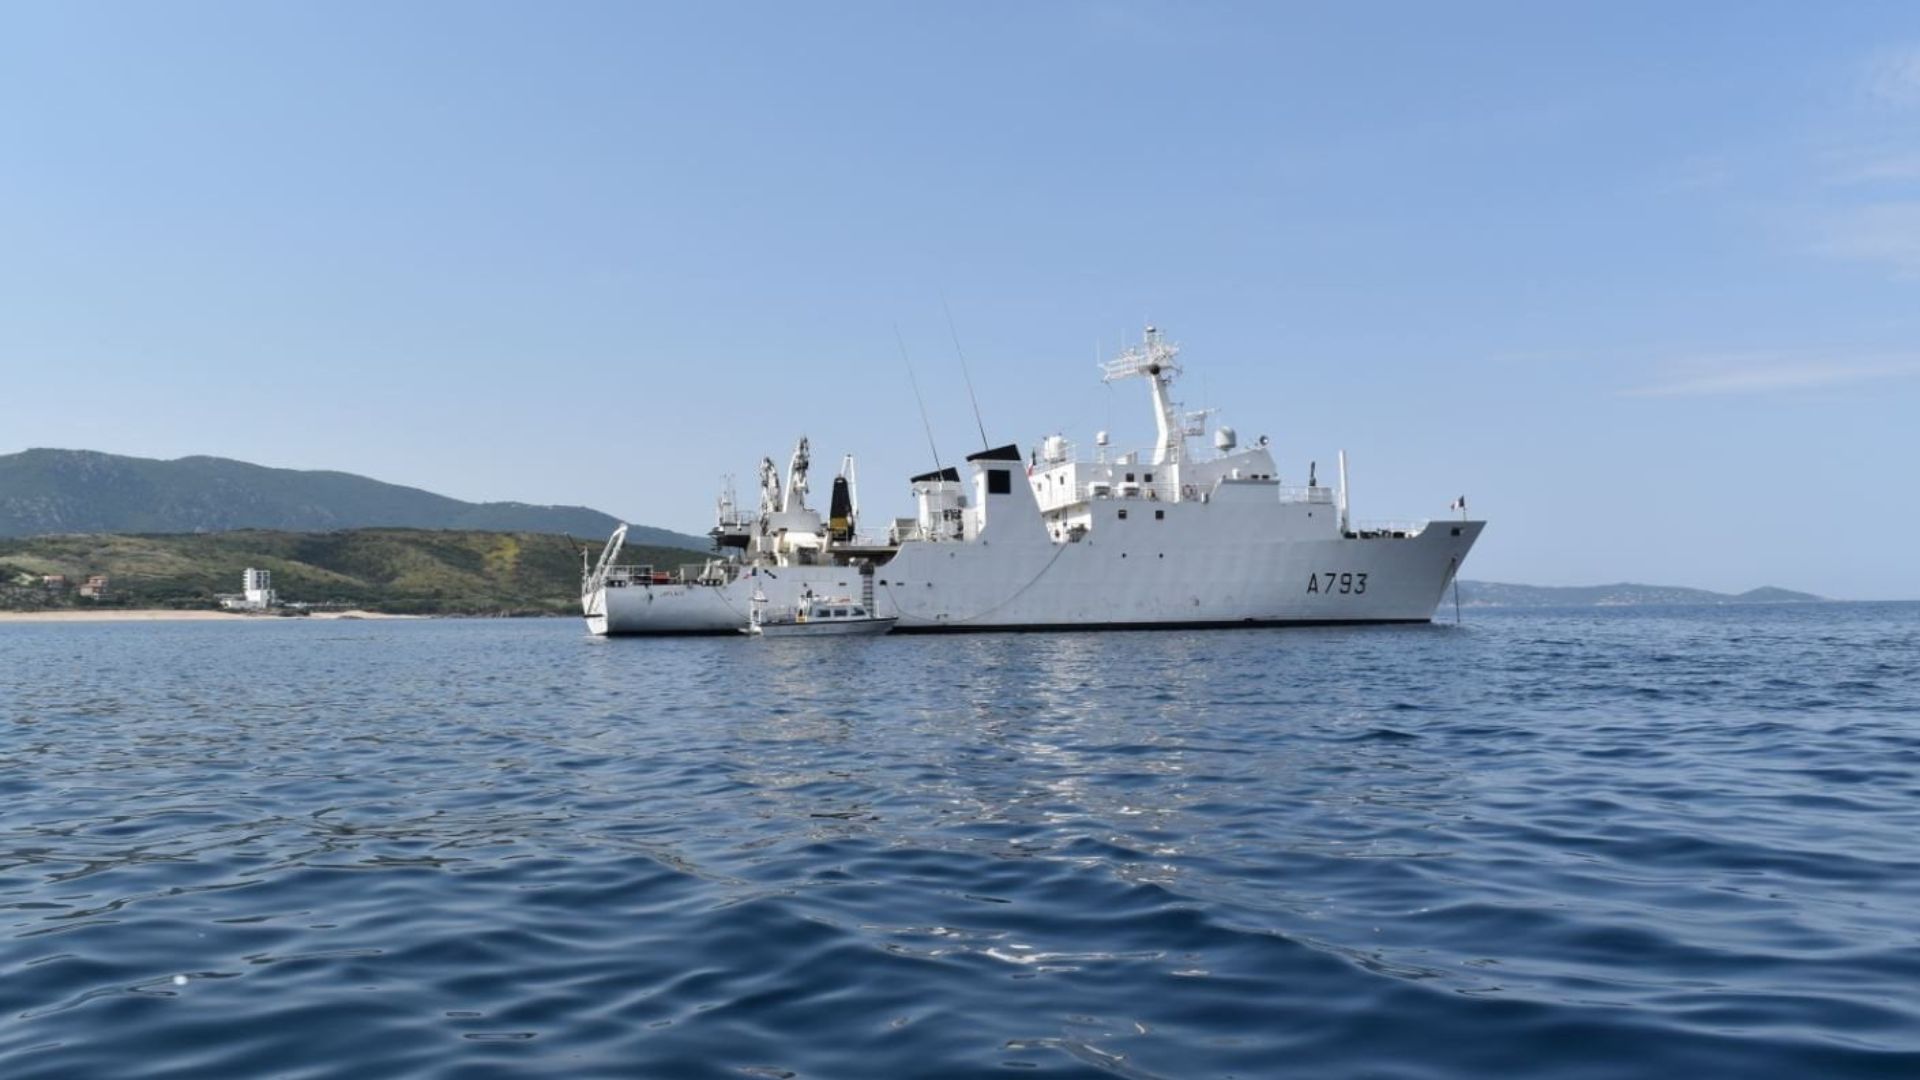
装备了 SBG Navsight 惯性导航系统的快艇和测量船用于水深测量。
“Apogee 具有极高的多功能性;它同时适用于深水和浅水测量需求。” | Rémi Labonde,Shom 定位与水文测量设备负责人
法国国家水文与海洋局(Shom)
作为一家公共机构,Shom有三大主要目标:国家水文与测绘工作、在水文与海洋学领域为国防提供支持,以及为海洋和海岸公共政策提供海事地理空间产品与服务支持。
Shom的船队驻扎在布雷斯特,由11艘船只组成,其中包括7艘快艇和3艘长59米的BH2型勘测船。这些船只在法国、非洲、印度洋和加勒比海的浅水区及深水区开展作业。
Shom还拥有一支驻扎在新喀里多尼亚的船队,由两艘船只组成,包括一艘快艇和一艘浮标布设船,后者部分时间用于水文勘测。
用 SBG 更新惯性导航系统机队
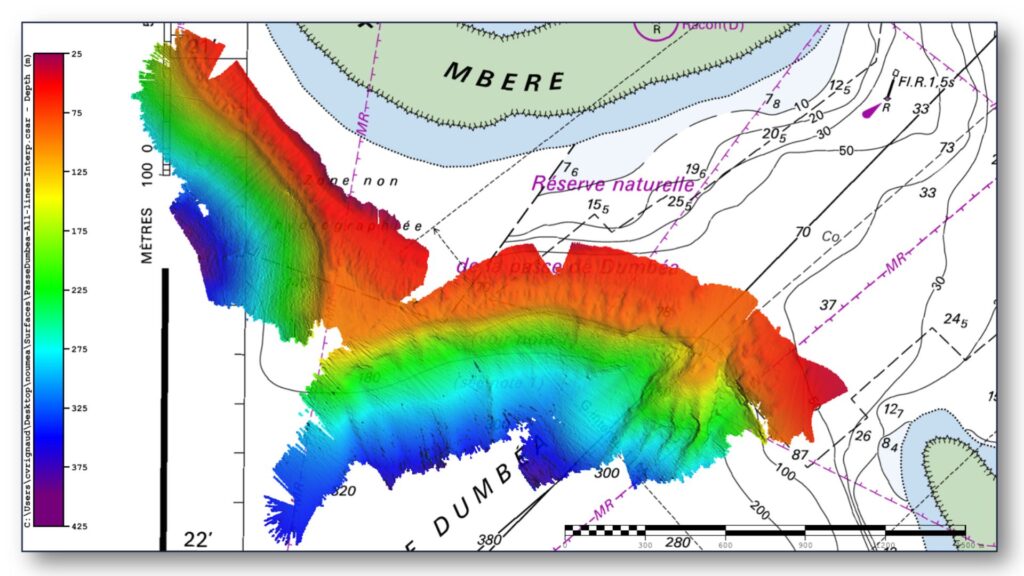
在更新惯性导航系统 (INS) 舰队时,Shom 考察了符合 IHO 水深测量标准的 INS,重点关注对多波束回声测深仪数据补偿影响最大的横摇和升沉。
在官方测试区(其中每个元素的位置都已知且极其精确)进行了多项测试后,Shom 选择 SBG Systems 来更换惯性导航系统。起初,他们在在新喀罗尼亚进行浅水测量时采购了 Navsight Ekinox 级别(0.02° 横摇)的系统,随后他们决定将舰队转移到布雷斯特,并配备 Apogee 级别 INS 解决方案(0.008° 横摇)。
“Apogee 非常多功能,它既符合深水要求,也符合浅水要求。拥有一个均质的快艇和 BH2 传感器舰队更易于维护,例如备件数量,”Shom 定位和水文设备负责人 Rémi Labonde解释道。
Navsight Apogee 特性
专为水文测量员设计,Navsight Apogee 级别由 GNSS 接收器和处理单元组成,可实现惯性和导航数据的实时融合。
Navsight 提供与回声测深仪、计算机等多种外部设备的连接。Apogee 传感器的钛合金外壳允许安装在易进水的机舱内,靠近多波束回声测深仪。
Navsight Apogee 解决方案是一款基于最先进 MEMS 技术的高性能、高性价比惯性导航系统;因此,它无需年度维护。
我们的解决方案包含免费无限期的固件更新和技术支持。“我们选择 SBG 是因为其出色的性能价格比和高水平的服务。SBG 技术支持团队随叫随到、反应迅速且尽职尽责,”这位 Shom 专业人士补充道。
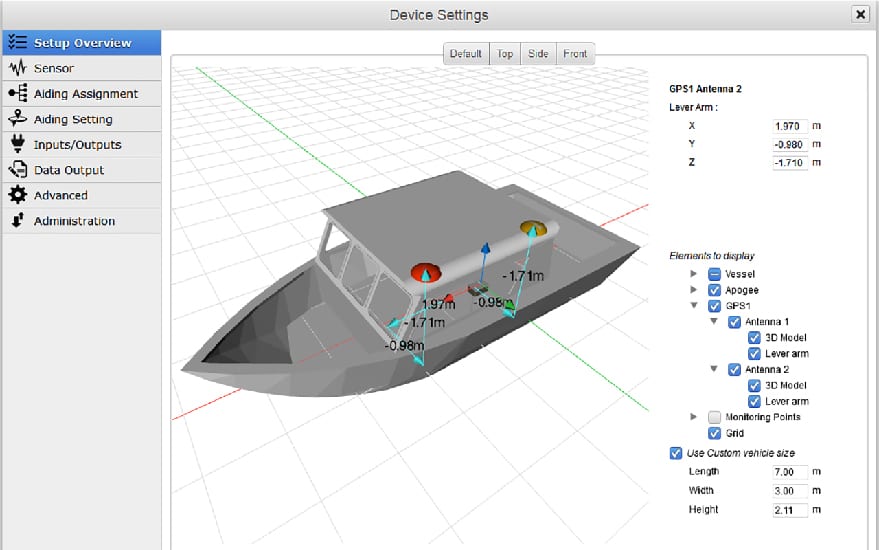
选择该 INS 解决方案的另一个关键因素是易用性。通过以太网连接后,Navsight 的内置网页界面会在安装阶段引导用户。
例如,系统会显示船只的 3D 视图,让用户能够实时检查安装情况。
在此过程中,嵌入式滤波器还会控制并验证力臂和天线对准情况,如果Shom需要在国外对新系统进行校准,这将是一个优势。
“我们非常喜欢SBG的网页界面。它设计现代、极其清晰且易于使用;这确实对我们的团队工作大有裨益 ,”雷米·拉邦德总结道。
Navsight Marine
Navsight Marine 集成了最新的 IMU 和 GNSS 技术,为水文测量人员提供完整、强大且用户友好的运动与导航解决方案。
Navsight Marine 易于设置且用途广泛,可简化水文测量人员在浅水和深水区域的测量任务。
IMU 是主要的传感元件,也是决定性能的最重要因素。

获取 Navsight Marine 报价
你有问题吗?
欢迎访问我们的“常见问题”栏目!在这里,您可以找到关于我们重点推介的应用程序的常见问题解答。如果您没能找到所需信息,欢迎直接联系我们!
什么是波浪测量传感器?
什么是水深测量?
水深测量学是研究和测量水下地形深度与形状的学科,主要致力于绘制海底及其他水下地貌的图谱。它是水下地形学的对应学科,能够详细揭示海洋、海域、湖泊和河流的水下特征。水深测量学在导航、海洋工程、资源勘探和环境研究等诸多领域中发挥着至关重要的作用。
现代测深技术依赖于声纳系统,例如单波束和多波束回声测深仪,它们使用声波来测量水深。这些设备向海底发送声脉冲并记录回声返回所需的时间,根据声波在水中的传播速度计算深度。特别是多波束测深仪,允许一次测绘大片海底区域,提供高度详细和准确的海底表征。通常,会将 RTK + INS解决方案 结合使用,以创建精确定位的海底 3D 测深表示。
水深数据对于绘制海图至关重要,海图通过标示水下暗礁、沉船和沙洲等潜在水下危险,帮助船舶安全航行。水深数据在科学研究中也发挥着重要作用,有助于研究人员了解水下地质特征、洋流和海洋生态系统。
浮标有什么用途?
浮标是一种主要用于海上和水域环境的漂浮装置,具有若干关键用途。浮标通常被放置在特定位置,用于标记水域中的安全航道、水道或危险区域。它们为船舶提供导航指引,帮助其避开礁石、浅滩或沉船等危险区域。
它们被用作船舶的系泊点。系泊浮标使船只无需抛锚即可停靠,这在不适合抛锚或抛锚会损害环境的区域尤为有用。
仪器浮标配备有传感器,用于测量温度、浪高、风速和气压等环境条件。这些浮标为天气预报、气候研究和海洋学研究提供了宝贵的数据。
某些浮标可作为平台,用于采集和传输来自水体或海底的实时数据,常用于科学研究、环境监测和军事应用。
在商业捕捞中,浮标用于标记陷阱或渔网的位置。它们在水产养殖中也发挥着作用,用于标记水下养殖场的具体位置。
浮标还可以标示指定区域,例如禁止抛锚区、禁渔区或游泳区,从而有助于在水域上执行相关规定。
无论在何种情况下,浮标对于确保安全、促进海上活动以及支持科学研究都至关重要。
什么是浮力?
浮力是指流体(如水或空气)对浸没其中的物体所施加的、与物体自重相抗衡的力。当物体的密度小于流体的密度时,浮力会使物体漂浮或上升到水面。浮力的产生源于物体浸没部分所受压力的差异——深度越深,所受压力越大,从而产生向上推力。
浮力的原理由阿基米德定律所描述,该定律指出:作用于物体上的向上浮力等于该物体排开的流体所具有的重量。如果浮力大于物体的重量,物体就会漂浮;如果浮力小于物体的重量,物体就会下沉。浮力在许多领域都至关重要,从海洋工程(船舶和潜艇的设计)到浮标等漂浮装置的功能。
什么是 IMU?
惯性测量单元 (IMU) 是一种紧凑型传感器模块,通过捕获平台的线加速度和角旋转速率来测量平台的运动和方位。在其核心,IMU 集成了沿正交轴排列的三个加速度计和三个陀螺仪,以提供六个自由度的测量。
加速度计感测平台在空间中的加速度,而陀螺仪则追踪其旋转方式。通过将这些测量结果结合起来进行处理,IMU 无需依赖任何外部信号即可提供有关速度、姿态和航向变化的精确信息。这使得 IMU 对于 GPS 不可用、不可靠或被人为干扰的环境中的导航至关重要。它们的性能很大程度上取决于传感器质量、校准以及如何控制误差(例如偏置、噪声、比例因子和失准)。
高级别 IMU 包含先进的校准、热补偿、振动滤波和偏置稳定性机制,以确保误差不会随时间迅速积累。由于这些特性,IMU 被广泛应用于各种领域——从无人机、巡飞弹、自主车辆到 AUV、机器人以及工业稳定系统——即使在最恶劣的操作条件下,也能提供强大、持续的运动和方位感知。
