全球首款用于无人机的小型化地形和测深激光雷达系统
针对无人机激光雷达的直接地理参考解决方案。
“我们需要一个用于激光雷达的运动与导航解决方案。我们的要求包括高精度以及小尺寸、低重量和低功耗。” | Andy G.,ASTRALiTe 激光雷达系统总监
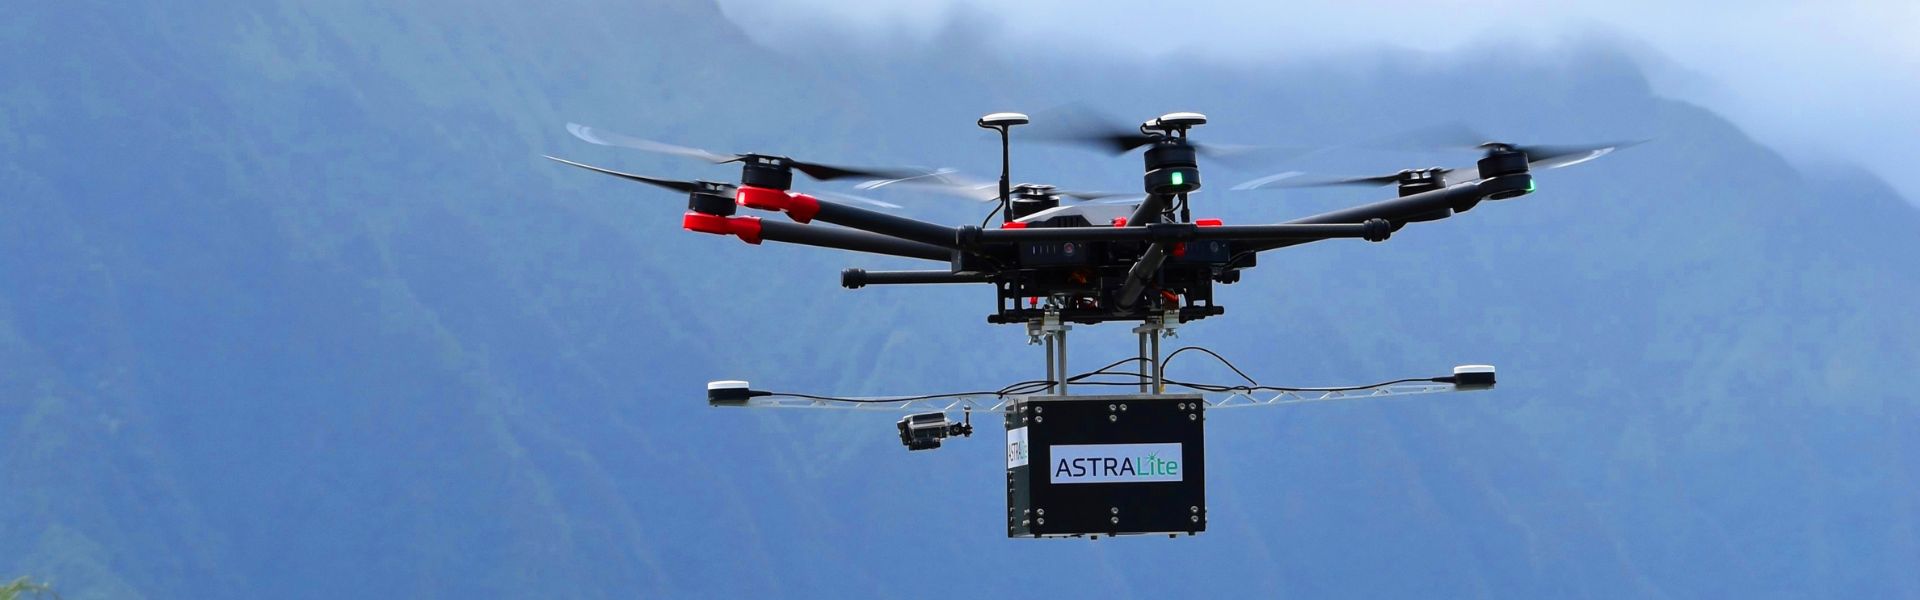
全球首款小型地形和测深激光雷达
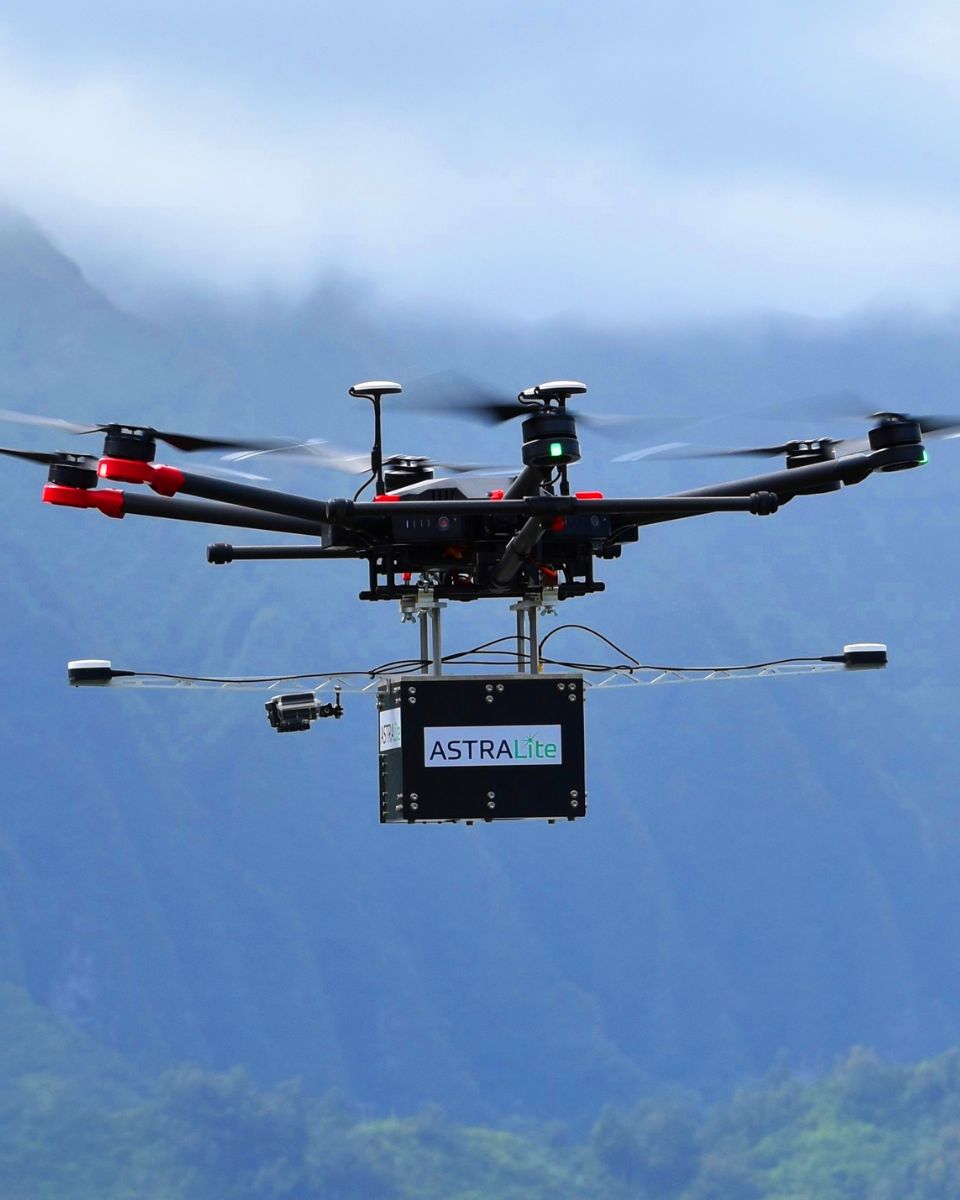
EDGE LiDAR 是全球首款小型化地形和测深扫描激光雷达,能够在小型无人机平台上探测小型水下目标、测量浅水深度并对关键的水下基础设施进行勘测。
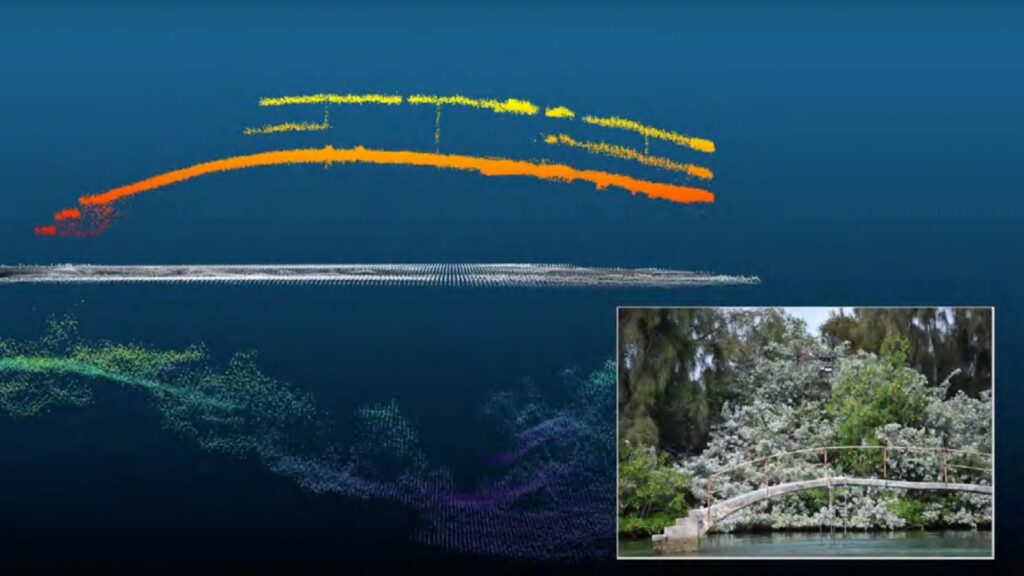
EDGE LiDAR 可以穿透 0–5 米深的水面。此外,它完全独立,配备了自己的 INS/GNSS、电池和机载计算机。另外,它重约 5 公斤,可轻松安装在无人机系统上。最后,它能够实现更快、更安全、更精确的水深测量。
SBG 的 PPK 直接地理参考解决方案
“我们需要一个用于激光雷达的运动与导航解决方案。我们的要求包括高精度以及小尺寸、低重量和低功耗”,ASTRALiTe 激光雷达系统总监 Andy Gisler 解释道。此外,该系统还需要能够将 PPK 校正应用于激光雷达数据,以便向 ASTRALiTe 的客户提供更高精度的结果。
Quanta,双天线地理定位解决方案
该公司选择了 SBG Systems 名为 Quanta 的全新地理参考解决方案。该惯性导航系统 (INS) 专门设计用于集成到移动测绘系统中。“INS 解决方案的重量对我们而言尤为重要”,Andy 补充道。
ASTRALiTe 的系统将搭载在大多数无人机上,为了兼容无人机,这些应用对负载能力要求极低。在飞行速度较慢时,我们必须具备良好的航向认知,因此使用两个 GPS 天娜的能力是我们做出选择的关键。
所有 Quanta Series 系列产品都可以直接且精确地实时对点云进行地理标记,并在后处理中提供更高的性能。
Qinertia 后处理软件
Qinertia 是 SBG 的后处理软件,可用于访问来自 164 个国家/地区 7,000 多个基准站的离线 RTK 校正数据。
在前进和后退方向上处理惯性数据和原始 GNSS 观测值可大大改善轨迹和方向。此外,这种双向处理确保了更高的可靠性和准确性。这个先进的软件还可以计算您的基站位置,以快速使您的项目达到厘米级精度。
“我们对 Quanta 和 Qinertia 软件包都非常满意。SBG 帮助我们完成了集成和数据处理。”| Andy G.,ASTRALiTe 激光雷达系统总监
关于 astralite
ASTRALiTe 现已成为 Orion Space Solutions 的一部分。LiDAR 系统 EDGE 可提供水面以上和水面以下的高清测量,并能准确测量从陆地到水面的过渡。
此外,该设备可从海岸到浅水区实现亚厘米级的精度和分辨率,同时探测水面和底部表面——这在行业中尚属首次。

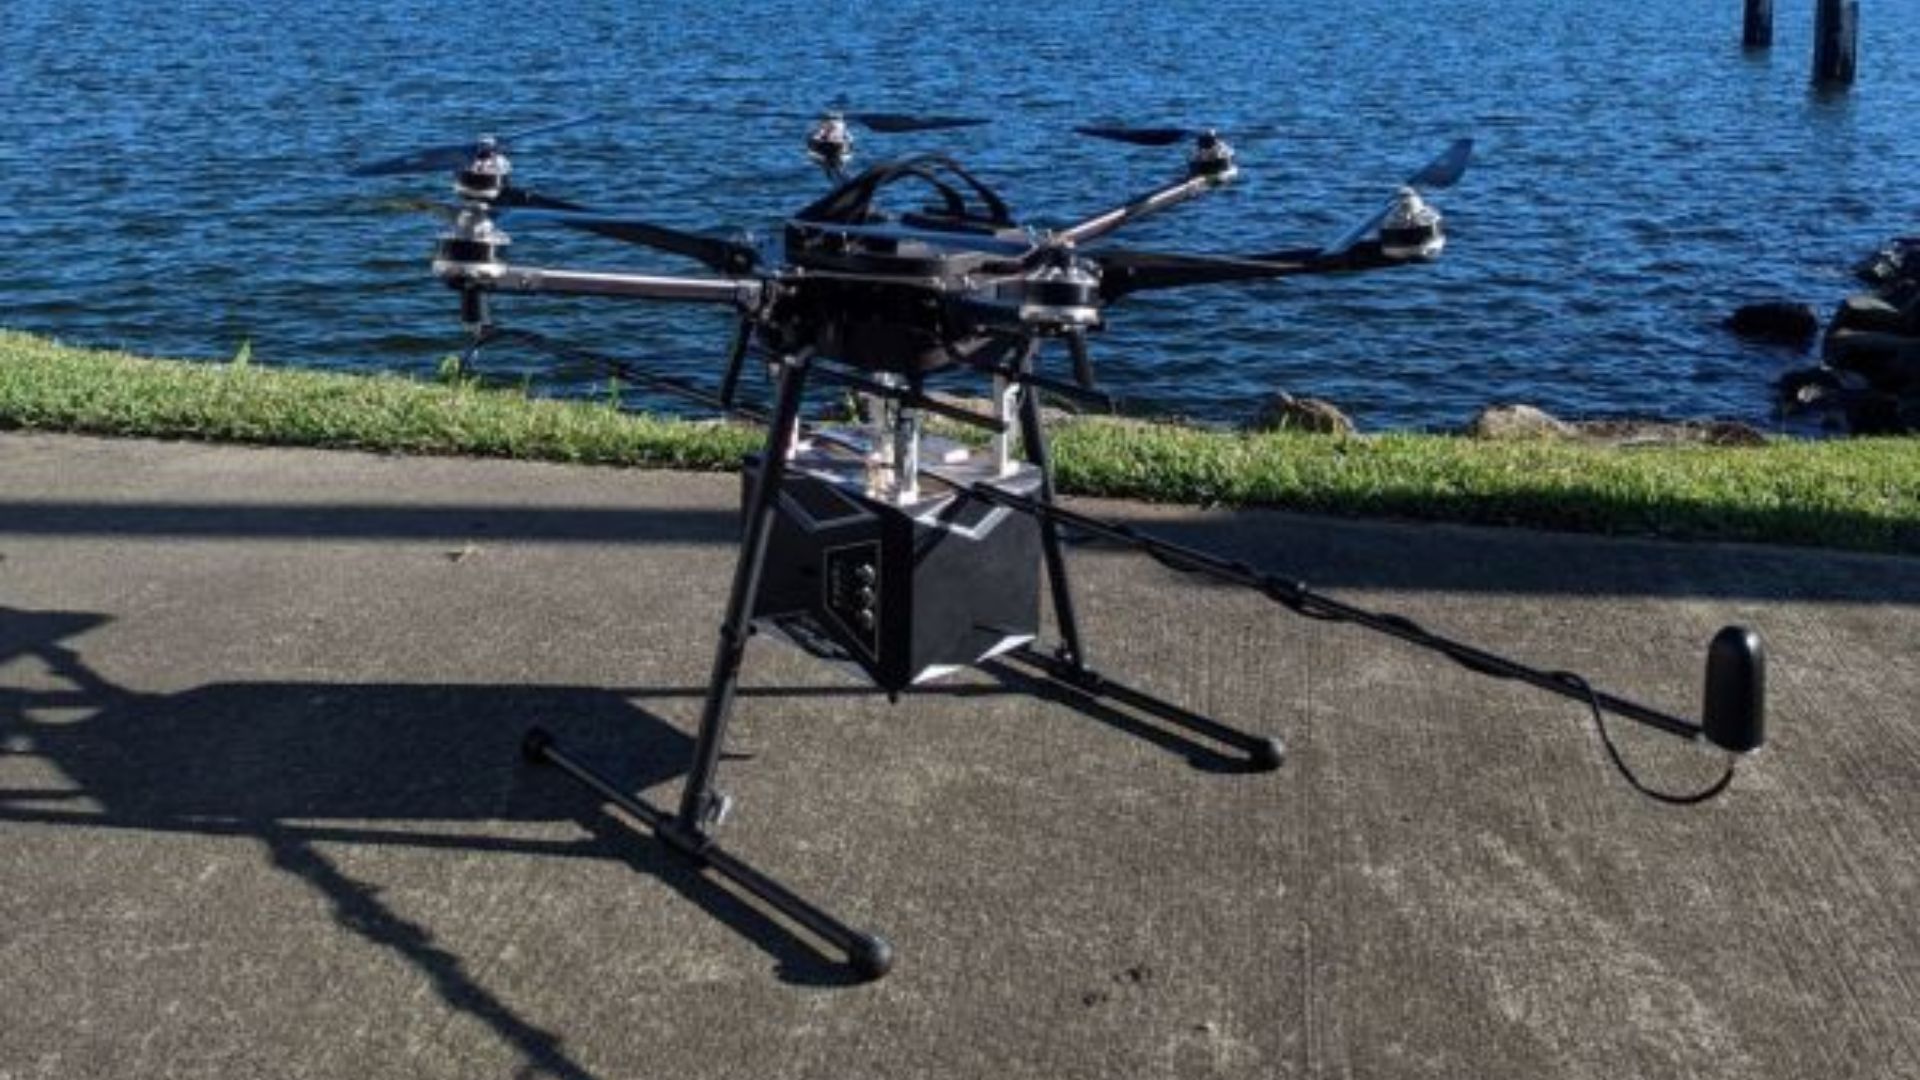
Quanta Plus
Quanta Plus 将战术级 MEMS IMU 与高性能 GNSS 接收器结合在一起,即使在最恶劣的 GNSS 环境中也能获得可靠的位置和姿态。
其微型 OEM 外形和 Stellar 性能使其成为测绘应用的理想选择,例如专用于测量或移动测绘的无人机。
Quanta Plus 还受益于在我们后处理软件 Qinertia 中的轻松集成。
Quanta Plus 询价
您有疑问吗?
欢迎访问我们的常见问题解答 (FAQ) 专区!在这里,您可以找到关于我们展示的应用的最常见问题的答案。如果您找不到您要查找的内容,请随时直接与我们联系!
什么是波浪测量传感器?
什么是水深测量?
测深是对水下地形的深度和形状进行研究和测量的学科,主要侧重于绘制海底和其他水下地貌。它是水下地形的等效物,提供了对海洋、湖泊和河流的水下特征的详细了解。测深在各种应用中起着至关重要的作用,包括导航、海洋建设、资源勘探和环境研究。
现代测深技术依赖于声纳系统,例如单波束和多波束回声测深仪,它们利用声波来测量水深。这些设备向海底发送声脉冲并记录回波返回所需的时间,根据声速在水中的传播计算深度。特别是多波束回声测深仪,允许一次性绘制大片海底区域,从而提供高度详细且准确的海底表征。通常,会将 RTK + INS 解决方案结合使用,以创建精确定位的海底 3D 测深表征。
水深测量数据对于绘制航海图至关重要,航海图通过识别潜在的水下危险(如暗礁、沉船和沙洲)来帮助船舶安全航行。它在科学研究中也起着至关重要的作用,帮助研究人员了解水下地质特征、洋流和海洋生态系统。
浮标有什么用途?
浮标是一种主要用于海事和水上环境的漂浮装置,具有几个关键用途。浮标通常放置在特定位置,以标明水域中的安全航道、水道或危险区域。它们引导船舶和舰艇,帮助其避开暗礁、浅滩或沉船等危险点。
它们被用作船只的锚定点。系泊浮标允许船只系泊,而无需抛锚,这在不适合抛锚或会破坏环境的区域尤其有用。
仪器化浮标配备了用于测量温度、波高、风速和大气压力等环境条件的传感器。这些浮标为天气预报、气候研究和海洋学研究提供了宝贵的数据。
一些浮标充当收集和传输来自水面或海底的实时数据的平台,通常用于科学研究、环境监测和军事应用。
在商业捕鱼中,浮标标记陷阱或渔网的位置。 它们还有助于水产养殖,标记水下养殖场的位置。
浮标还可以标明指定区域,如禁锚区、禁渔区或游泳区,从而帮助执行水上规章制度。
在所有情况下,浮标对于确保安全、促进海洋活动和支持科学研究都至关重要。
什么是浮力?
浮力是流体(如水或空气)对浸没在其中的物体的重量所施加的力。如果物体的密度小于流体的密度,它允许物体漂浮或上升到表面。浮力产生的原因是作用在物体浸没部分上的压力差异——在较低深度施加的压力较大,从而产生向上的力。
浮力原理通过阿基米德原理进行描述,该原理指出,物体受到的向上浮力等于该物体排开的流体的重量。如果浮力大于物体的重量,它就会漂浮;如果小于物体的重量,物体就会下沉。浮力在许多领域都至关重要,从海洋工程(设计船舶和潜艇)到诸如浮标等漂浮设备的 funcionalidad(功能)。
什么是水文测量?
水文测量是测量和绘制水体(包括海洋、河流、湖泊和沿海地区)物理特征的过程。它涉及收集与海底的深度、形状和轮廓(海底测绘)以及水下物体、导航危险和其他水下特征(例如水槽)的位置相关的数据。水文测量对于各种应用至关重要,包括导航安全、海岸管理和沿海测量、建筑和环境监测。
水道测量包含几个关键组成部分,首先是水深测量,它利用单波束或多波束回声测深仪等声纳系统来测量水深和海底地形,这些声纳系统向海底发射声波Pulse并测量回声的返回时间。
精确的定位至关重要,它是通过全球导航卫星系统 (GNSS) 和惯性导航系统 (INS) 来实现的,用于将深度测量值与精确的地理坐标相链接。此外,还会测量水柱数据(如温度、盐度、洋流),并使用侧扫声纳和磁力仪等工具收集地球物理数据,以探测水下物体、障碍物或危险。
MEMS 是什么意思?
MEMS 代表微机电系统。它是指通过微细加工技术在通用硅衬底上集成机械元件、传感器、执行器和电子设备的微型化器件。MEMS 是构建在芯片上的微型机械,能够在微观尺度上进行感测、控制和驱动。它们广泛应用于 IMU、压力传感器、麦克风、加速度计、陀螺仪、医疗设备和汽车系统中。
