咨询我们的 GNSS 专家 →
 Stellar-40
 Ellipse-D
 Ekinox-D
Stellar-40
INS
先进的抗干扰和抗欺骗能力
在 GNSS 受限环境下,定位误差低至 0.2% DT
0.05° 航向角(RTK)
探索
Ellipse-D
INS
双天线RTKINS
0.05° 横滚角和俯仰角
0.2° 航向
探索
Ekinox-D
INS
内部大地测量双天线
0.02° 横滚角和俯仰角
0.05° 航向
探索
前向处理
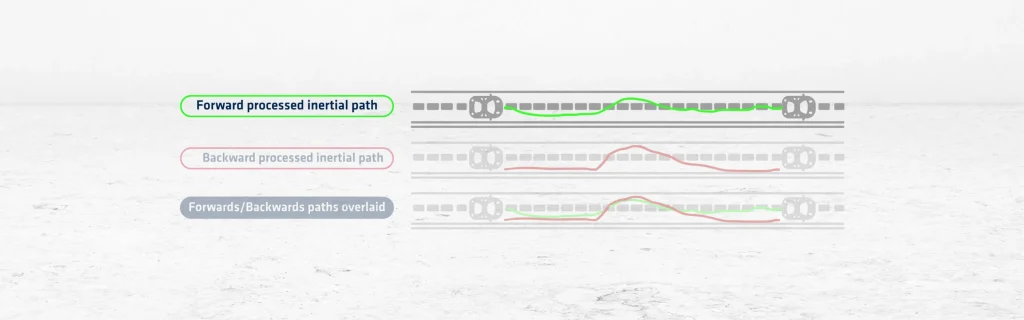
前向处理是 GNSS 数据后处理中用于在数据采集后提高定位精度的一种方法。它通过从测量开始到结束按时间顺序处理数据来计算解算结果。该方法依赖于任务期间记录的原始 GNSS 观测数据,以及参考站数据或校正信息。该方法利用算法来随时间估计位置、速度和姿态。
该软件会分析测量期间接收到的卫星信号。它应用模型来考虑卫星轨道、大气延迟和信号误差。随着处理过程在时间上的推进,它会根据先前的历元预测位置(前向处理惯性轨迹),并使用当前数据对其进行修正。这种循序渐进的方法有助于随着时间的推移识别和最小化误差。
前向处理在卫星可见性一致的稳定 GNSS 环境中表现良好。当实时校正不可用或不可靠时,它尤其有用。当与来自 IMU 的惯性数据结合使用时,它能改善信号临时丢失区域的轨迹估计。该方法还可以应用卡尔曼滤波来平滑和精炼解算结果。
前向处理的一个局限性是它对长时间 GNSS 中断或较差信号质量的敏感性。在这种情况下,精度可能会随时间下降。为了克服这一点,用户通常会将其与后向处理或组合(合并)处理结合使用。前向处理为多遍工作流中的比较和验证奠定了坚实的基础。
许多 GNSS PPK 软件工具都支持纯前向计算。这允许用户在应用其他技术之前独立检查原始轨迹。测量员、工程师和研究人员依靠它来验证现场数据并确保结果精确。该技术在大地测量学、UAV 导航和移动测绘中发挥着关键作用。
总之,前向处理提供了一个强大、按时间顺序的解决方案,增强了任务后工作流和复杂测量环境中的 GNSS 精度。

