探索适用于您应用的基于 MEMS 的惯性解决方案 →
 Pulse-40 OEM
 Ekinox-A
 Ellipse-D
Pulse-40 OEM
战术级 IMU
0.5 °/h 陀螺仪与 6 μg 加速度计的偏置引起的运行中不稳定性
陀螺仪量程:±4000 °/s | 加速度计量程:±40 g
19克,0.3瓦
探索
Ekinox-A
AHRS
0.05 ° 航向(外部)
5 厘米的起伏
0.02° 横滚角和俯仰角
探索
Ellipse-D
INS
双天线RTKINS
0.05° 横滚角和俯仰角
0.2° 航向
探索
MEMS 惯性传感器
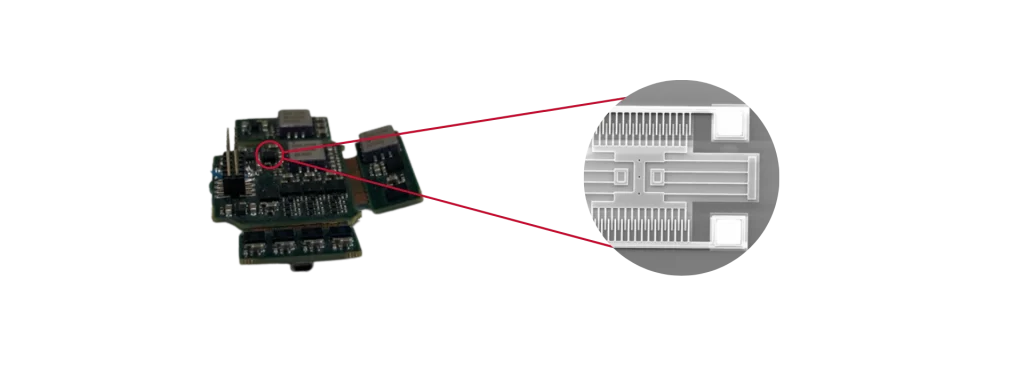
MEMS 惯性传感器使用蚀刻在硅晶圆上的微加工机械结构来测量线性加速度和角速率。半导体制造确保了高重复性、出色的可扩展性和稳定的传感器性能。因此,制造商实现了紧凑的尺寸、较低的生产成本和高可靠性。
MEMS 惯性测量单元 (IMU) 集成了三个正交的加速度计和三个陀螺仪。这些传感器共同测量六个自由度 (6-DoF) 上的运动。然而,仅靠 MEMS IMU 无法估计位置或航向。因此,制造商集成了 GNSS 接收器、磁力计、里程计或其他辅助传感器。然后,传感器融合算法生成可靠的导航和定向估计。因此,该系统作为姿态和航向参考系统 (AHRS) 或完整的惯性导航系统 (INS) 运行。
几个参数定义了 MEMS 惯性传感器的性能。这些包括零偏不稳定性、角度随机游走 (ARW)、速度随机游走 (VRW)、比例因子精度、带宽、抗振性和热稳定性。此外,工厂校准可补偿确定性传感器误差。这些误差包括轴不对中、比例因子非线性、g 灵敏度以及与温度相关的偏置变化。随后,嵌入式扩展卡尔曼滤波器 (EKF) 将惯性测量与外部观测相结合。此过程不断估计传感器误差并减少惯性漂移。因此,导航解在动态操作期间保持更高的精度。
最近的进展显著改善了 MEMS 惯性技术。例如,闭环传感架构提高了线性度并降低了偏置灵敏度。同样,改进的 MEMS 制造增强了重复性和长期稳定性。先进的数字信号 processing 还改善了噪声性能和抗振鲁棒性。因此,高端 MEMS 传感器现在实现了战术级性能。同时,它们比传统的惯性技术更小、更轻、更节能。因此,工程师越来越多地为自动驾驶汽车、机器人、水文测量、移动测绘、精密农业和国防导航系统选择 MEMS 传感器。
