


紧密耦合
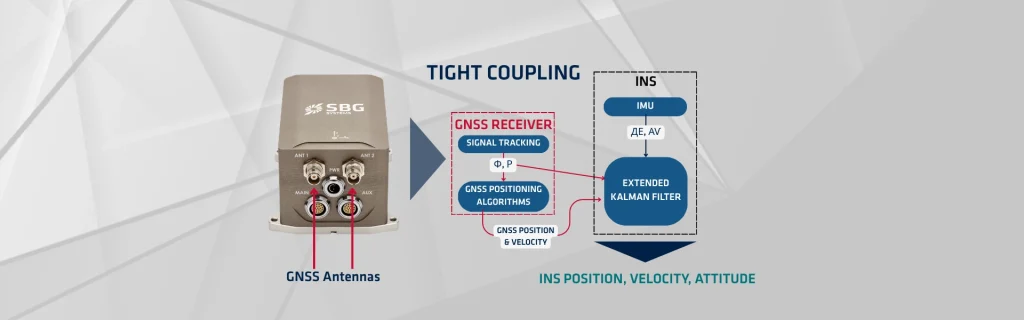
紧组合代表了一种先进的数据融合策略,对于稳健且高精度的全球导航卫星系统 (GNSS) 与惯性导航系统 (INS) 集成至关重要。这种方法结合了两个系统的优势——来自 GNSS 的长期稳定性和来自 INS 的高频、短期精度——通过直接在单个估计器(通常是卡尔曼滤波器)内融合它们的核心测量值。性能得到了显著改善,尤其是当 GNSS 信号被部分阻挡或退化时。
GNSS 接收器通过测量信号从多个卫星传播的时间来确定位置。此过程产生绝对位置定位,其准确性取决于卫星能见度和几何结构。然而,GNSS 在城市峡谷或森林等环境中容易受到信号中断的影响,导致数据空白和导航丢失(漂移)。
紧组合系统使用辅助信号参数的测量来减轻 INS 中的漂移。与松组合系统相比,紧组合会更新 INS 的误差状态,即使在没有足够的 GNSS 数据来固定位置时也是如此。当可见的 GNSS 卫星少于四颗时,就会出现这种情况,从而无法仅使用 GNSS 信息来确定位置解。
在松组合系统中,这种情况会导致完全的数据中断。然而,紧组合系统可以利用有限的 GNSS 测量值,从而部分减轻 INS 的误差漂移。
为了实现这一目标,紧组合系统必须实时校准 IMU(惯性测量单元),特别关注 GNSS 信号畅通无阻的时期。此校准可确保精确了解 IMU 偏差,并训练 IMU 预测 GNSS 信号的未来位置(预见性建模)。
通过使 IMU 能够评估 GNSS 信号的有效性和精度,并选择与其预测相对应的 GNSS 信号,系统在 IMU 和 GNSS 之间建立了牢固的连接。
紧密耦合架构
紧耦合的核心概念是将 GNSS 伪距和载波相位测量值直接用于卡尔曼滤波器观测更新步骤中。这与松耦合有很大不同,在松耦合中,卡尔曼滤波器使用的是完全处理过的、独立的 GNSS 位置和速度解算结果。
在紧耦合系统中,卡尔曼滤波器的状态向量通常包括 INS 误差状态:
- 位置误差(δr)
- 速度误差(δv)
- 姿态误差 (δ𝛙)
- IMU 传感器偏置(加速度计和陀螺仪)
卡尔曼滤波使用 INS 惯导力学方程进行时间传播(预测)步骤。这通过高速 IMU 数据向前传播 INS 状态。
紧密耦合的优势
紧耦合具有强大优势,特别适合在任务结束后能够获取所有传感器数据的后处理应用。与松耦合要求至少从四颗 GNSS 卫星获取解算结果以计算 3D 位置不同,紧耦合只需要一颗可见卫星。凭借单个伪距测量值,卡尔曼滤波器仍然可以推导出一个有效地抑制 INS 漂移的误差校正向量。这种能力在部分受阻区域至关重要。
通过利用原始 GNSS 测量值,滤波可以在状态向量内直接建模和估计 GNSS 接收器时钟偏差。这种深度的集成带来了更准确、更精密的整体导航解决方案,特别是当结合用于实时动态 (RTK) 或精密单点定位 (PPP) 后处理技术的载波相位测量时。
无缝、集成的校正过程确保了更平滑、更一致的导航质量。算法以最优方式对高精度 INS 数据和通常带有噪声的 GNSS 观测数据进行加权。在 GNSS 中断期间,经过充分校准的 INS(由于持续的偏差估计)可提供卓越的推算定位解决方案。
后处理涉及正向和反向滤波。数据首先按时间顺序进行处理(正向滤波器)。然后,反向滤波器使用最终的正向估计值作为初始条件,以相反方向处理数据。固定间隔平滑器(例如 Rauch-Tung-Striebel 平滑器)对来自两个滤波器的结果进行平滑处理。这一平滑步骤利用了整个任务时间线中所有可用数据,从而提供最准确、统计学上最优的轨迹解决方案。这使得紧耦合成为测绘等高精度应用的黄金标准。
