uORocketry 借助 SBG INS/GNSS 跻身 SA 杯前 10 名
渥太华大学火箭队在美国宇航空间港杯(Spaceport America Cup)中集成了 Ellipse-N 惯性导航系统。
“SBG Systems 提供的设备和专业技术帮助我们更接近实现气动刹车优化控制算法的目标。” | 渥太华大学火箭队
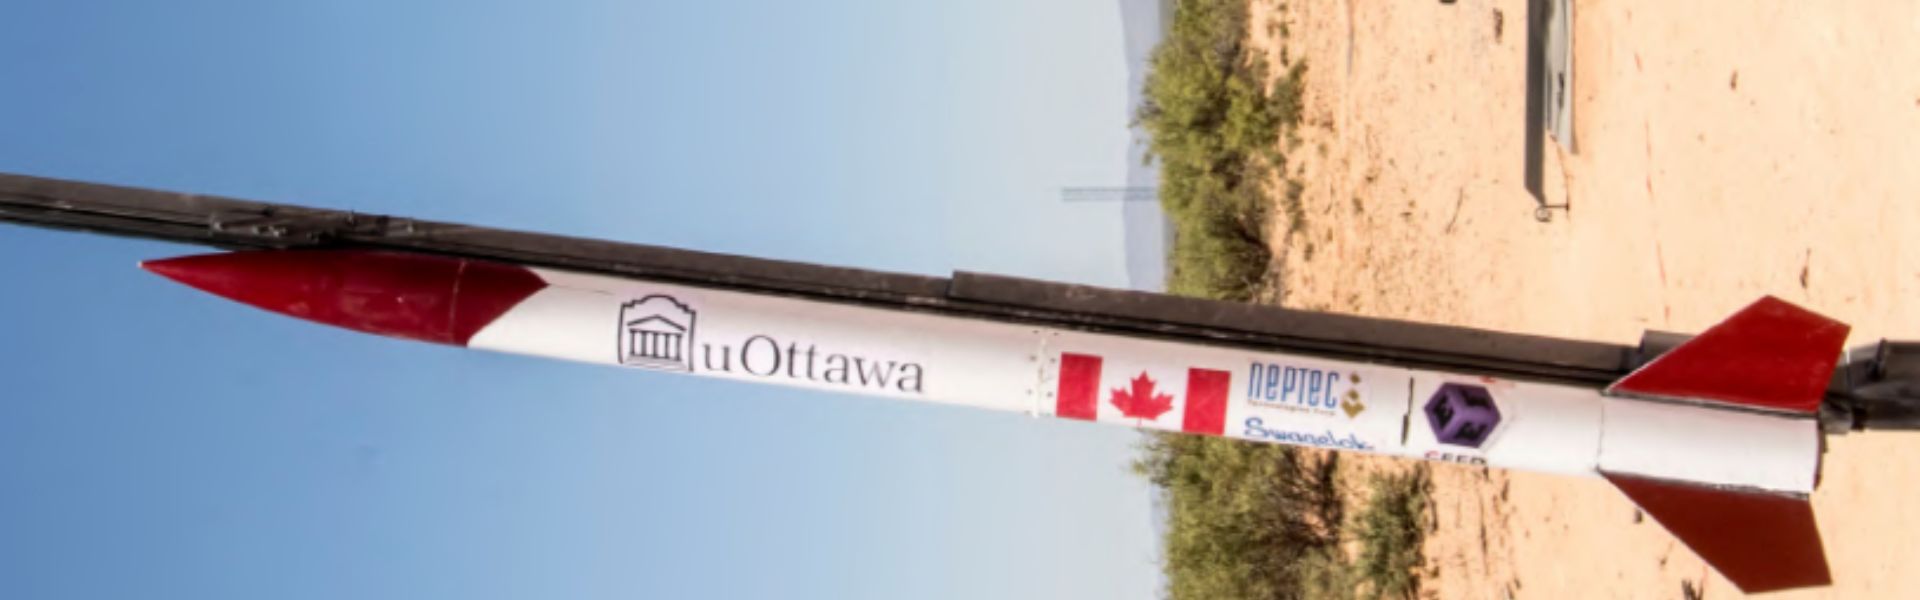
渥太华大学参加了“美国太空港杯”比赛
“美国太空港杯”(Spaceport America Cup)是全球规模最大的国际高校火箭工程竞赛,将学术会议与竞赛相结合。
在2019年的赛事中,来自124支以上队伍的1,500名学生发射了固体、液体和混合动力火箭,目标飞行高度分别为10,000英尺和30,000英尺。
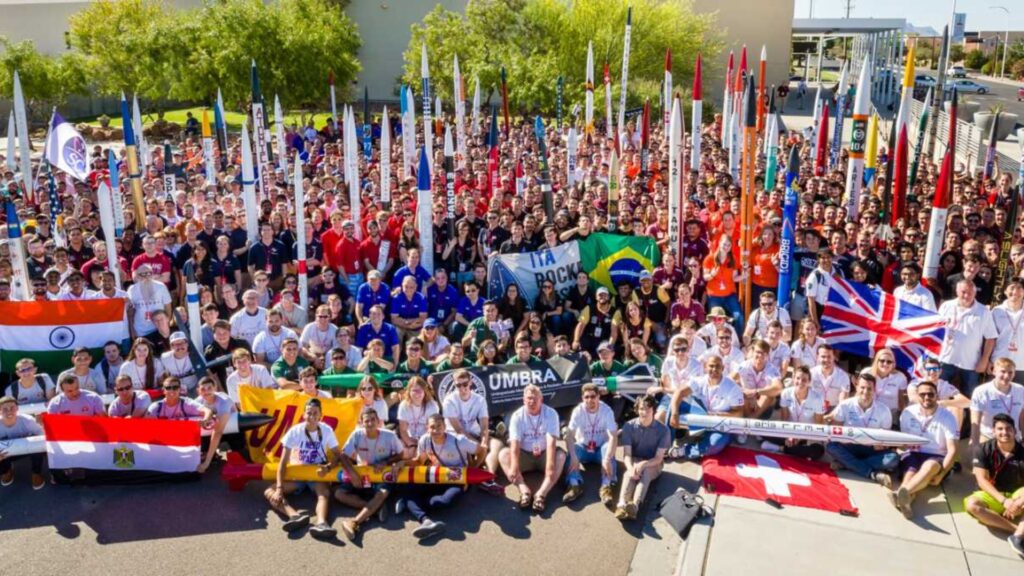
这是渥太华大学火箭队(uORocketry)第二次参赛,他们在此前已取得成功的设计基础上进行了进一步优化,以改进关键功能。
一款配备了惊人自动空气制动系统的火箭
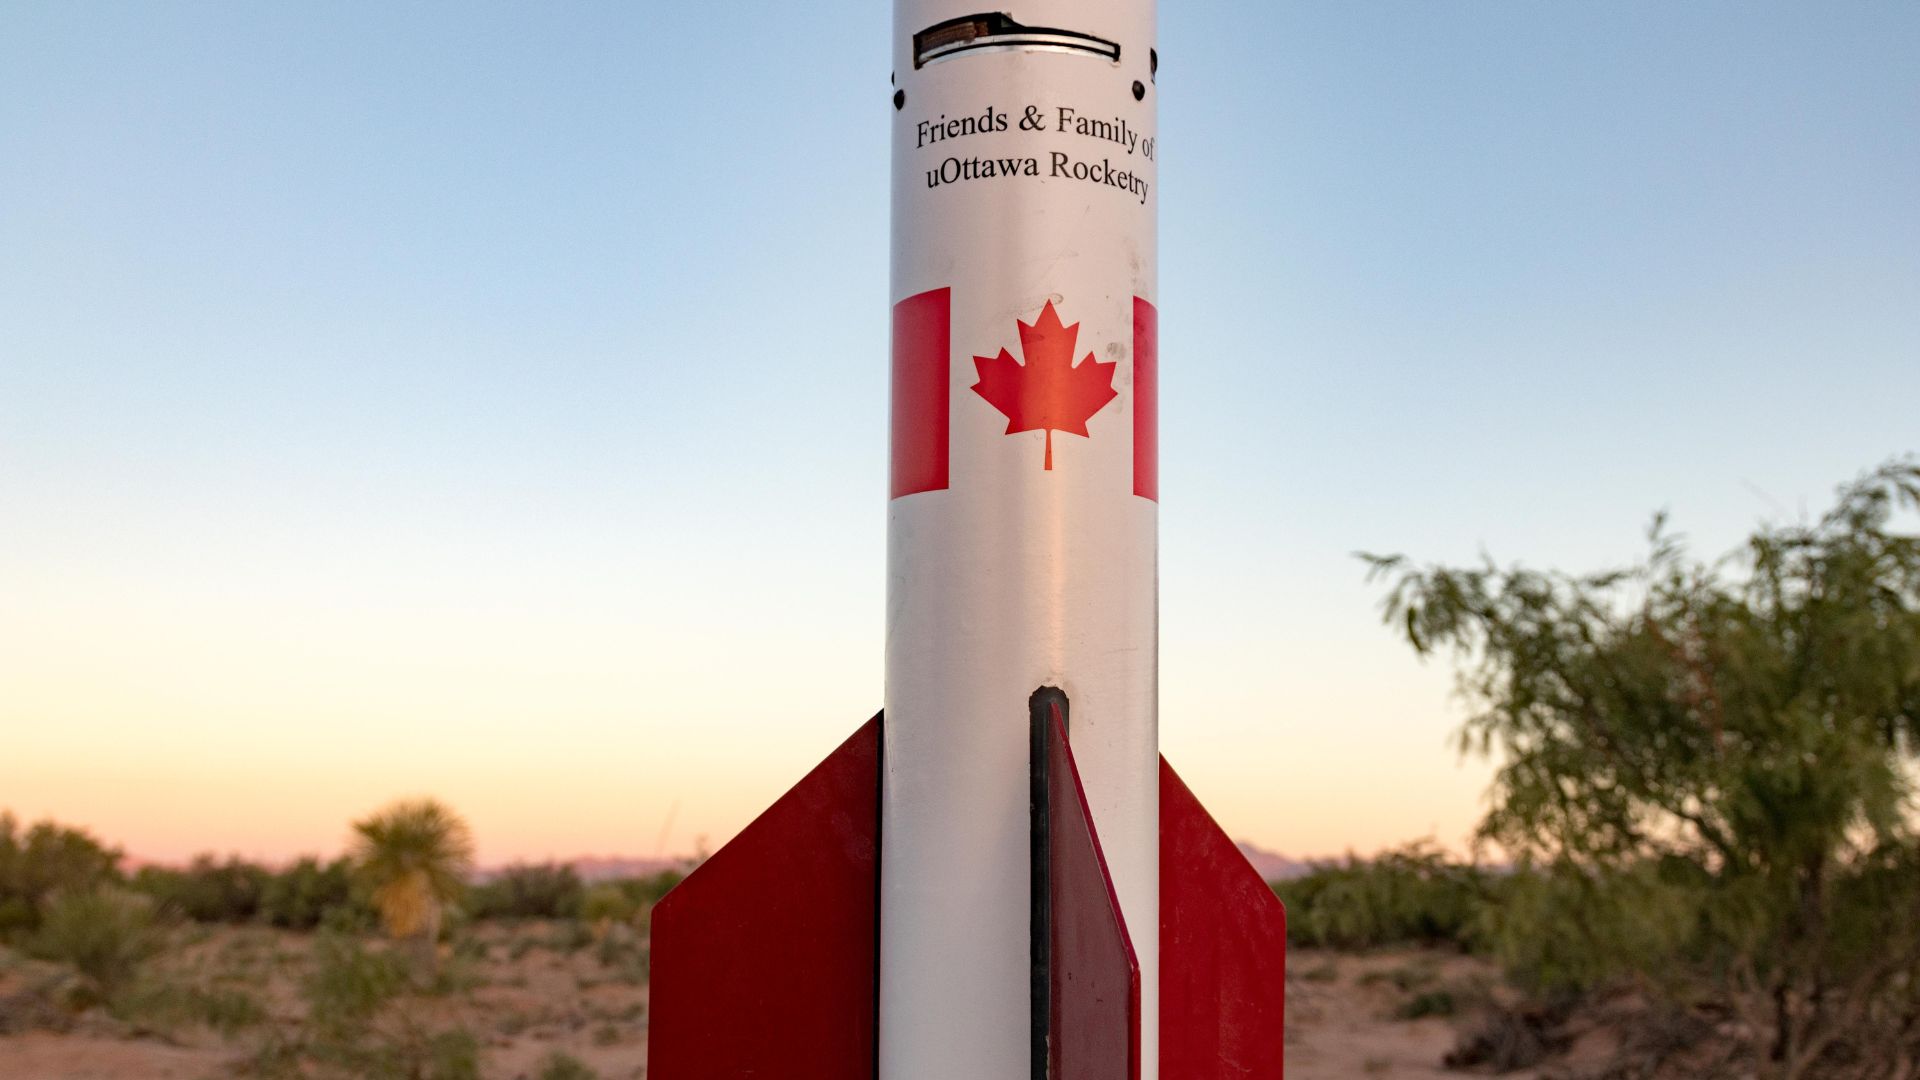
uORocketry 团队的火箭“Jackalope”拥有显著的竞争优势:其自动空气制动系统完全由机载飞行计算机控制。当火箭接近预定高度时,该系统会增加阻力,从而减缓火箭速度。
该团队今年的主要目标之一是提高回收系统的可靠性。
为实现这一目标,他们依靠机械结构坚固的空气制动系统,以及一种能有效驱动该系统的控制方法。
航电系统负责空气制动的实时控制、回收系统的分级展开,以及在飞行过程中发送遥测数据以进行数据记录和回收。
借助 Ellipse-N 提高回收系统的可靠性
uORocketry 将 SBG Systems 的 Ellipse-N 惯性导航系统集成到其 2019 年的航空电子解决方案中,以实现气动刹车的优化控制算法。
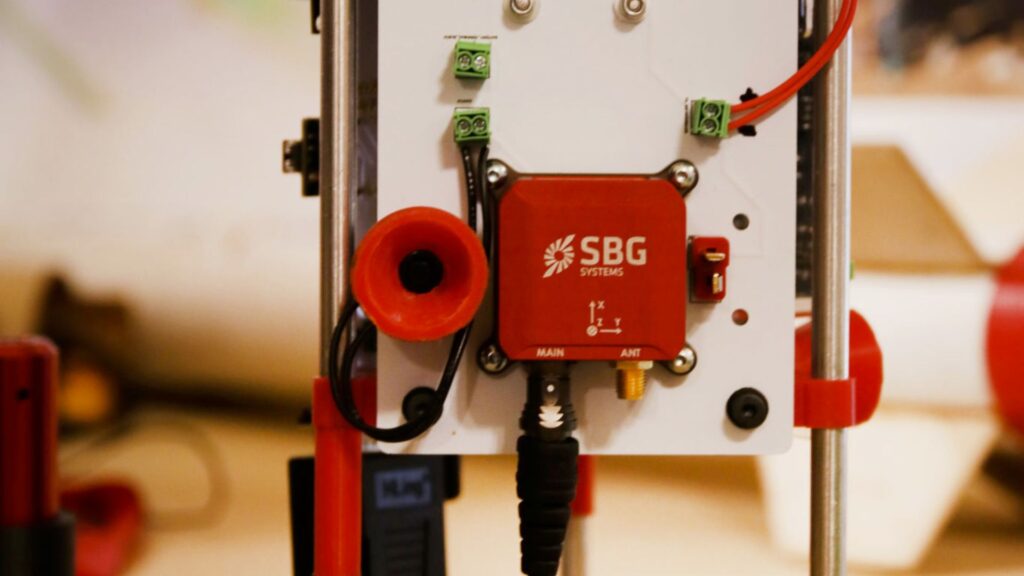
该团队将这种 INS GNSS 传感器解决方案集成到硬件的电源板中,利用它进行状态估计,以确定理想的气动刹车部署。
一种集成……的空气制动方案INS
Ellipse-N INS GNSS 传感器内置一个由加速度计、陀螺仪和磁力计组成的惯性测量单元,并与 GPS 和气压计相结合。
由于采用了经过动态和温度校准的高品质工业级组件(从 -40°C 到 85°C),我们的解决方案在最恶劣的条件下也能提供稳健的姿态、高度和导航数据。
它用于最好地控制飞行并达到所需高度,以及优化部署回收系统。它有助于找到火箭的正确配置和理想位置,以部署用于着陆和回收的降落伞。
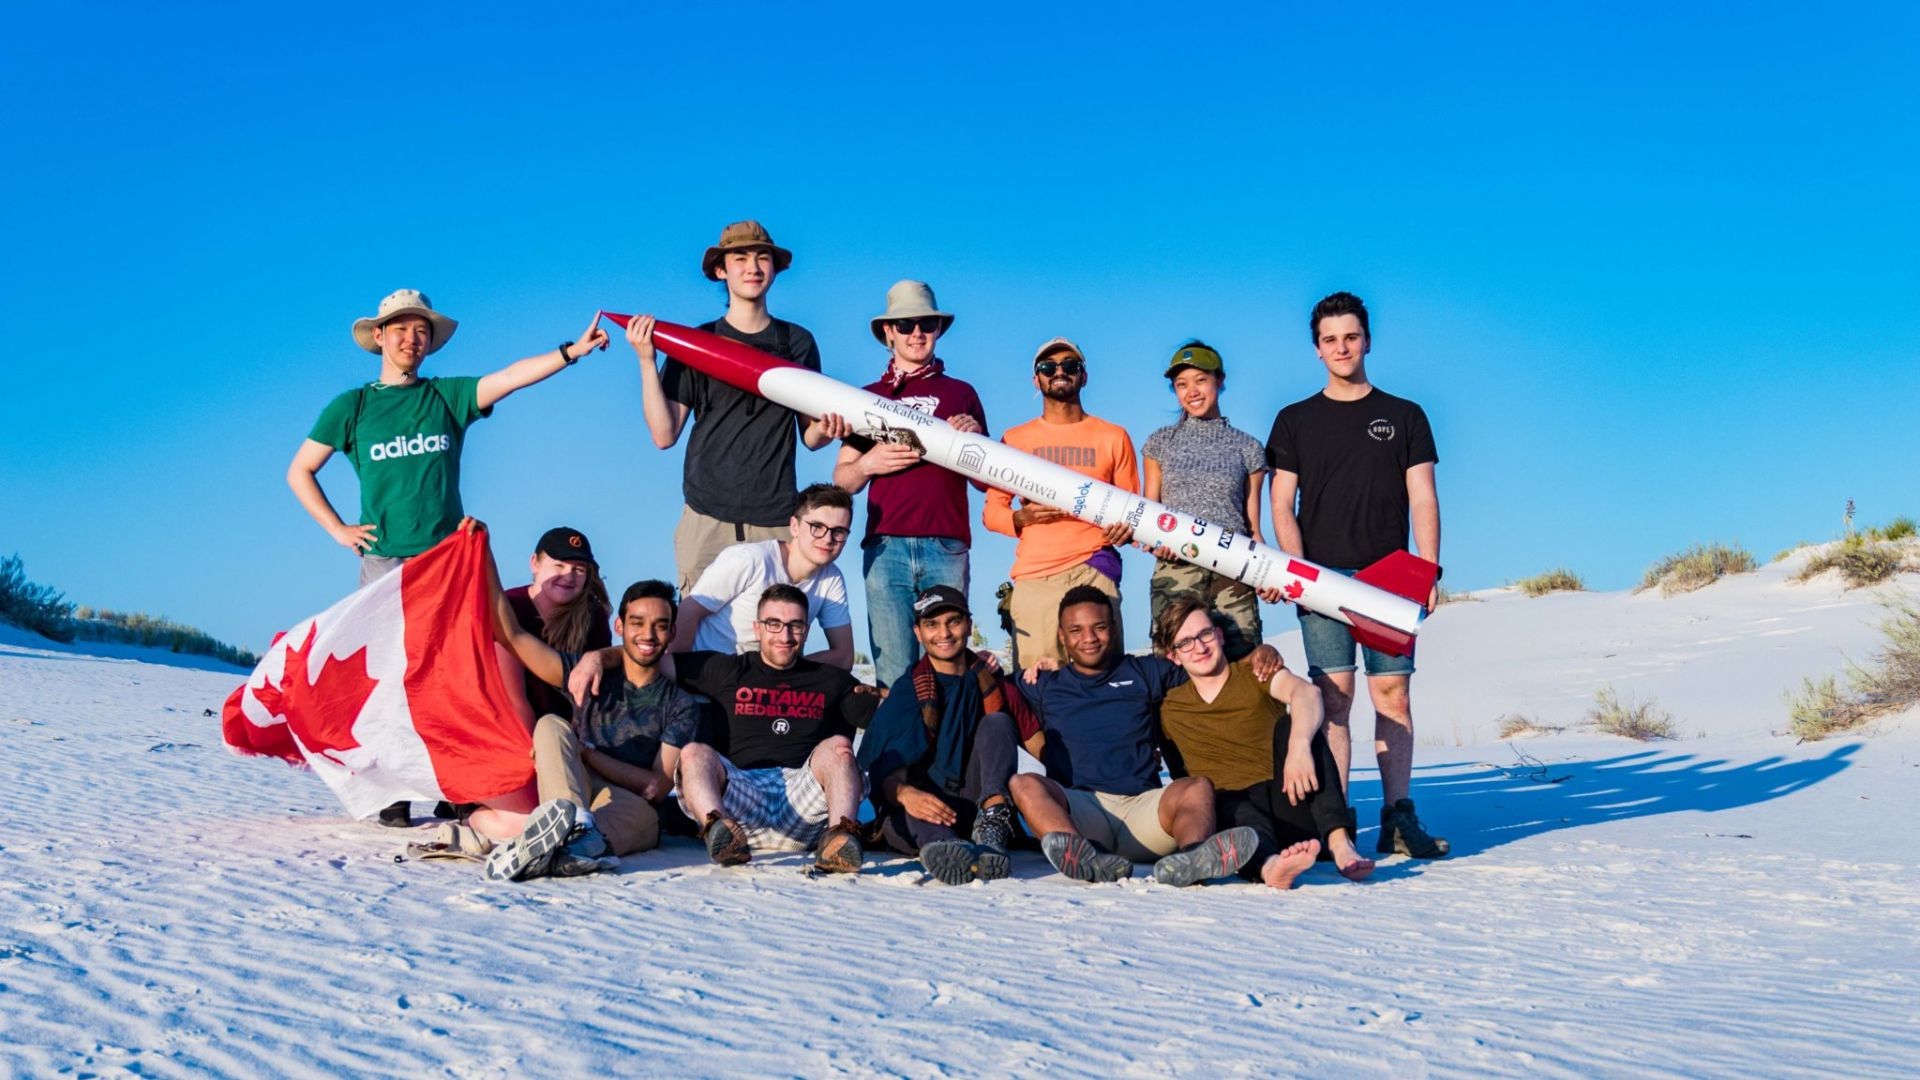
uORocketry 团队曾于 2018 年和 2019 年参加 SA 杯比赛。凭借名为“Jackalope”的火箭,他们今年跻身前十,在 122 支参赛队伍中排名第 8 位!
此外,在“10,000 英尺高度、商用发动机”这一组别中,他们从 47 支参赛队伍中脱颖而出,获得第 4 名。 除了参赛之外,他们还就其空气制动方案进行了专题演讲,该方案用于在飞行过程中精确控制最终飞行高度。
关于 uORocketry
渥太华大学火箭队(uOttawa Rocketry)是一支成立于2016年的跨学科大学学生工程团队。
自成立以来,该团队已开发了众多航空航天项目,例如混合动力火箭发动机、降落伞设计方案、定制航空电子系统,甚至还有独特的点火装置。
不过,他们的主要工作是制造火箭。
Ellipse-N
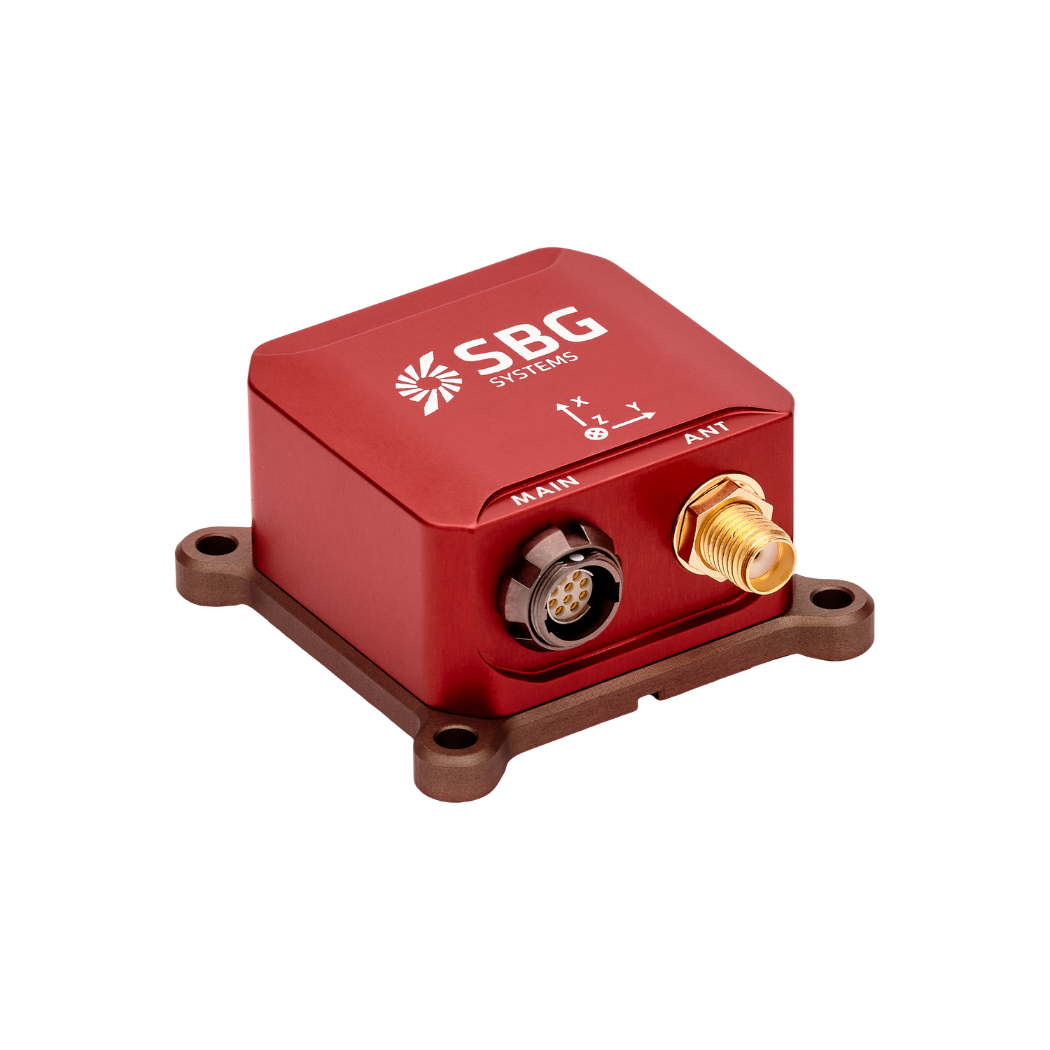
Ellipse-N 是一款紧凑、高性能的 RTK 惯性导航系统 (INS),集成双频四星座 GNSS 接收机。它可提供横滚、俯仰、航向和升沉,以及厘米级的 GNSS 位置。
Ellipse-N 传感器在动态环境和恶劣的 GNSS 条件下表现最佳。此外,它还可以在使用磁航向的较低动态应用中运行。
获取 Ellipse-N 报价
你有问题吗?
欢迎访问我们的“常见问题”栏目!在这里,您可以找到关于我们展示的应用程序的常见问题的解答。如果您没能找到所需信息,欢迎直接联系我们!
INS 是否支持接收来自外部辅助传感器的输入?
惯性导航系统(来自我们公司)可接收来自外部辅助传感器(如大气数据传感器、磁力计、里程计、DVL 等)的输入。
这种集成使 INS 具有极高的多功能性和可靠性,尤其是在 GNSS 禁用的环境中。
这些外部传感器通过提供补充数据,提升了INS 的整体性能和精度。
AHRS 和 INS 之间有什么区别?
姿态和航向参考系统 (AHRS) 与惯性导航系统 (INS) 之间的主要区别在于其功能和提供数据的范围。
AHRS 提供方位信息——具体而言是车辆或设备的姿态(俯仰角、横滚角)和航向(偏航角)。它通常使用传感器组合(包括陀螺仪、加速度计和磁力计)来计算和稳定方位。AHRS 输出三个轴(俯仰、横滚和偏航)上的角位置,使系统能够了解其在空间中的方位。它通常用于航空、无人机、机器人和海洋系统中,以提供准确的姿态和航向数据,这对于车辆控制和稳定至关重要。
INS 不仅提供方位数据(类似于 AHRS),还能随着时间推移跟踪车辆的位置、速度和加速度。它使用惯性传感器来估计 3D 空间中的运动,而不依赖于诸如 GNSS 等外部参考。它结合了 AHRS 中的传感器(陀螺仪、加速度计),但也可能包含用于位置和速度跟踪的更高级算法,通常与 GNSS 等外部数据集成以提高精度。
综上所述,AHRS 侧重于方位(姿态和航向),而 INS 则提供全套导航数据,包括位置、速度和方位。
IMU 和 INS 之间有什么区别?
惯性测量单元(IMU)与惯性导航系统(INS)之间的区别在于它们的功能和复杂性。
IMU(惯性测量单元)提供有关车辆线速度和角速度的原始数据,这些数据由加速度计和陀螺仪测量。它提供有关横滚、俯仰、偏航和运动的信息,但不计算位置或导航数据。IMU 专门用于传输有关运动和方向的基本数据,以便进行外部处理以确定位置或速度。
另一方面,INS(惯性导航系统)将 IMU 数据与先进算法相结合,以计算车辆随时间推移的位置、速度和姿态。它融合了诸如用于传感器融合和集成的卡尔曼滤波等导航算法。INS 提供实时的导航数据,包括位置、速度和姿态,而无需依赖 GNSS 等外部定位系统。
该导航系统通常用于需要全面导航解决方案的应用中,特别是在无 GNSS 环境中,例如军用无人机、船舶和潜艇。