Bathymetri baserad på USV
Ekinox-D, det perfekta ” INS ” för batymetri med USV.
”Vi letade efter ett kompakt, precist och kostnadseffektivt tröghetsnavigeringssystem. Ekinox-D var det perfekta valet.” | David M., VD för ITER Systems
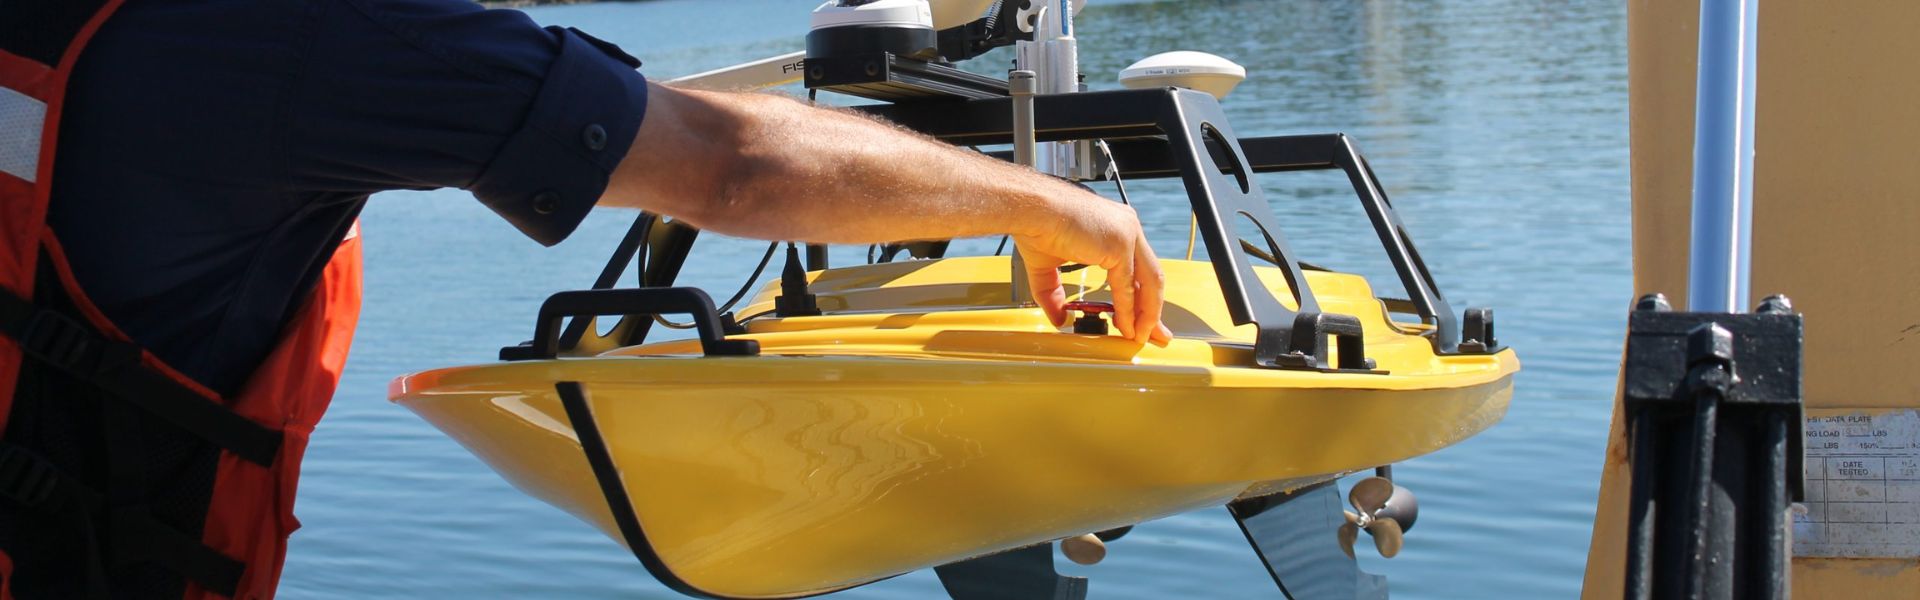
Ekinox-D, den perfekta INS för USV-baserad batymetri
Precis som de flesta obemannade system står USV:er inför utrymmes- och effektbegränsningar. Dessutom är Ekinox-D den bästa INS för integration i sådana farkoster.
Med en vikt på mindre än 600 gram och en effektförbrukning på under 7 W innehåller Ekinox-D en RTK-mottagare med dubbla antenner GNSS för positionering med centimeterprecision. Dessutom erbjuder den en lägesnoggrannhet på 0,05° och levererar 5 cm realtidsuppgifter om upp- och nedrörelser som automatiskt anpassar sig efter vågperioderna.
USV med sonar för svängbredd-batymetri
SPYBOAT® Swan är ett obemannat ytfartyg (USV) som är fullt utrustat för hydrografiska uppdrag i grunda vatten. Dessutom styrs det på distans av en operatör från land, på upp till en kilometers avstånd. Swan utför batymetriska undersökningar i områden som är otillgängliga för fartyg, såsom flodbäddar, sjöar, reservoarer, dammar eller hamnar. Dessutom säkerställer den noggrann kartläggning i utmanande miljöer.
USV:n är utrustad med en Bathyswath 2, ett sonar för bredbandsbatymetri, och levererar batymetrisk information och navigationsdata i realtid till operatörens surfplatta. Swan är kompatibel med all hydrografisk programvara.
”Ekinox-D – perfekt för undersökningsbaserade USV:er som opererar i grunda vatten”. | ITER Systems
USV med multibeam-ekolod
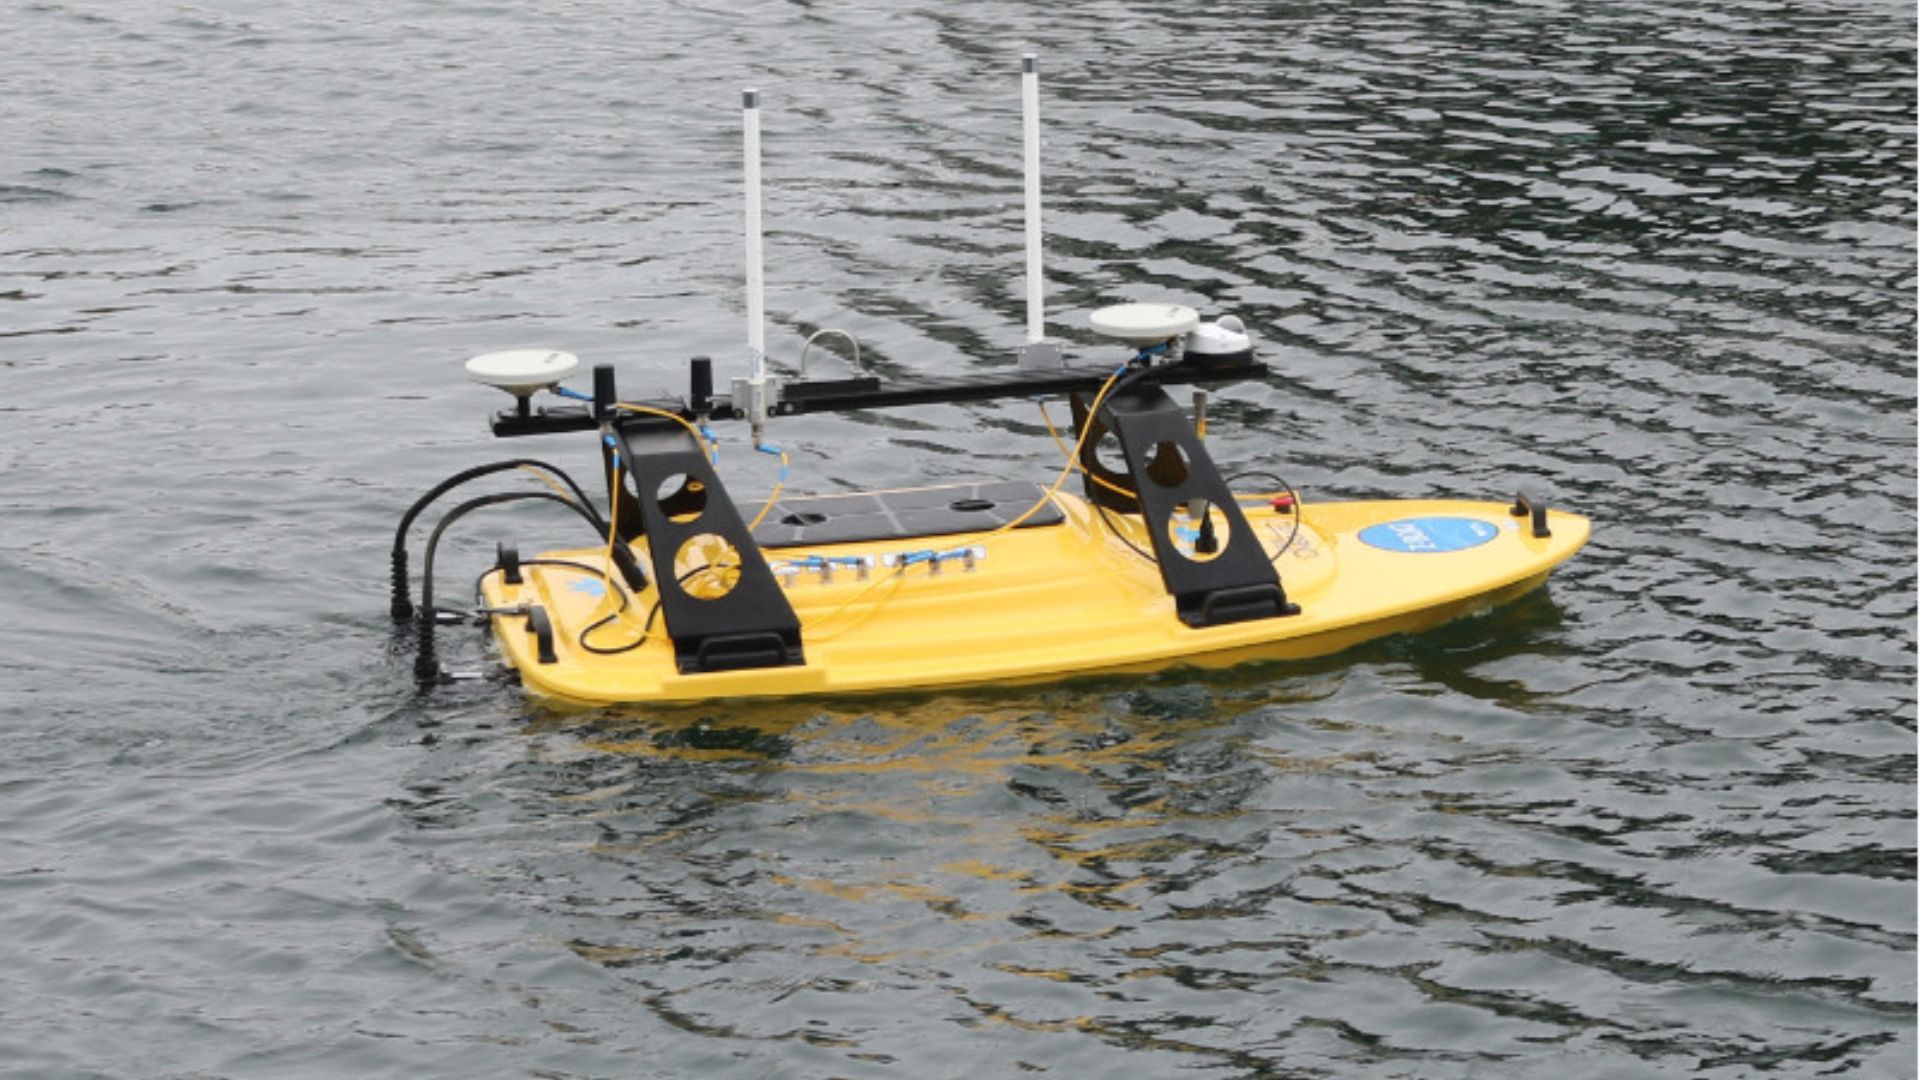
Oceanscience Z-Boat är utformad med kartläggaren i åtanke.
Skrovformen, framdrivningen, radiokommunikationen och den behovsanpassade sonarutrustningen bildar tillsammans ett användarvänligt och kraftfullt alternativ för hydrografiska kartläggare eller lantmätare som vill utföra hydrografiska arbeten i kustnära vatten.
Den skräddarsydda integrationen för University of Washington Tacoma, som levererades i maj 2016, omfattade Rugged Z-Boat 1800RP, SBG Systems’ Ekinox-D tröghetsnavigeringssystem, Teledyne Odom Hydrographic MB2 Multibeam, Teledyne RD Instruments RiverPro ADCP, en kamera och en omborddator.

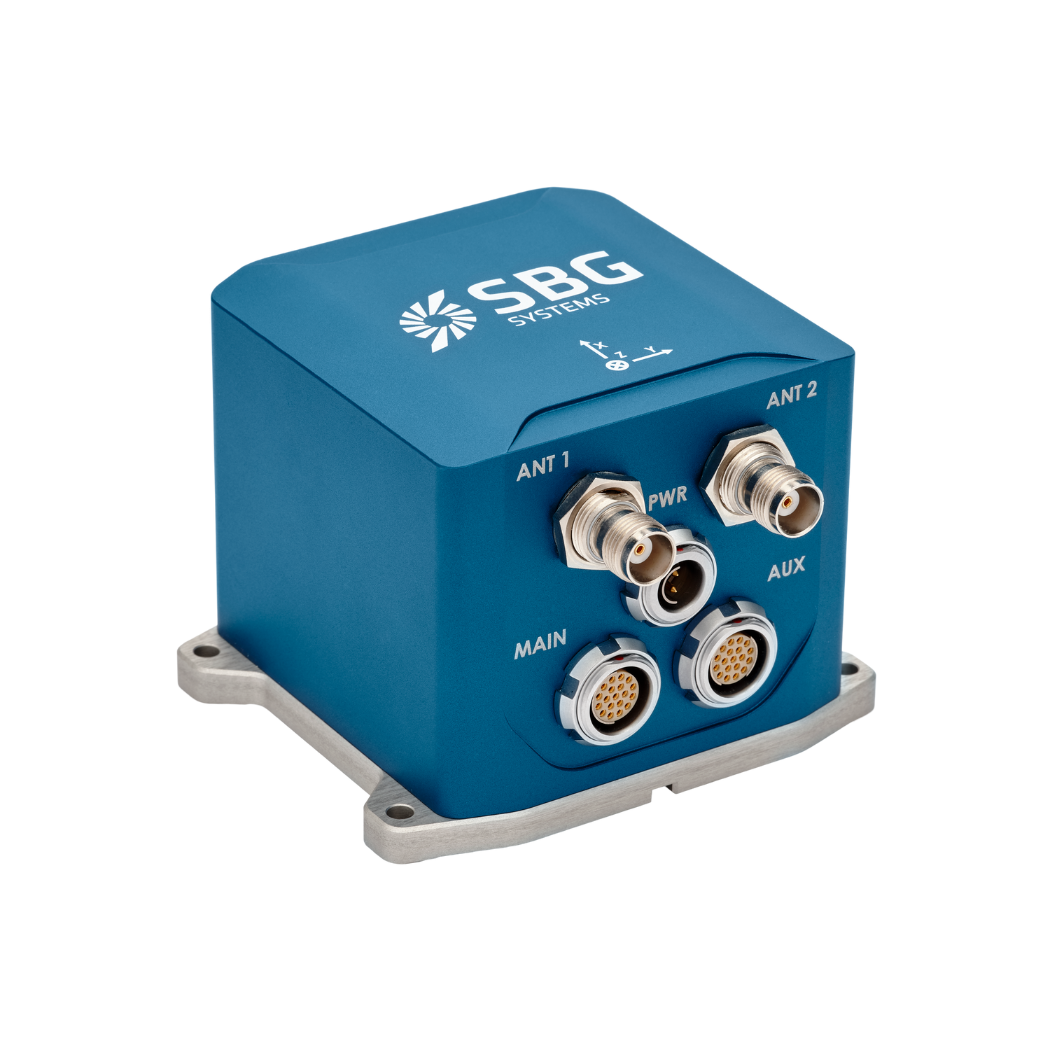
Ekinox-D
Ekinox-D är ett allt-i-ett-tröghetsnavigeringssystem med inbyggd RTK-mottagare ( GNSS ) som är perfekt för tillämpningar där utrymmet är begränsat.
Denna avancerade INS/GNSS levereras med en eller två antenner och ger information om orientering, lyft och position med centimeterprecision.
Begär en offert på Ekinox-D
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på vanliga frågor om de applikationer vi presenterar. Om du inte hittar det du söker är du dessutom välkommen att kontakta oss direkt.
Hur kan jag kombinera inertsytor med en LiDAR för drönarkartering?
Genom att kombinera SBG Systems inertsytor med LiDAR för drönarkartering förbättras både noggrannhet och tillförlitlighet vid insamling av exakta geospatiala data.
Så här fungerar integrationen och så här gynnar den drönarbaserad kartering:
- En fjärranalysmetod som använder laserpulser för att mäta avstånd till jordytan och därmed skapa en detaljerad 3D-karta över terrängen eller strukturer.
- SBG Systems INS kombinerar en IMU med GNSS-data för att tillhandahålla exakt positionering, orientering (pitch, roll, yaw) och hastighet, även i GNSS-störda miljöer.
SBG:s inertsytor synkroniseras med LiDAR-datan. INS spårar drönarens position och orientering noggrant, medan LiDAR samlar in detaljer om terrängen eller objekten nedanför.
Genom att känna till drönarens exakta orientering kan LiDAR-datan positioneras med stor precision i 3D-rymden.
GNSS-komponenten tillhandahåller global positionering, medan IMU:n erbjuder orienterings- och rörelsedata i realtid. Denna kombination säkerställer att även när GNSS-signalen är svag eller otillgänglig (t.ex. nära höga byggnader eller täta skogar), kan INS fortsätta att spåra drönarens bana och position, vilket möjliggör en konsekvent LiDAR-kartering.
Vad är flerstråleekolodning?
Multibeam Echo Sounding (MBES) är en avancerad teknik för hydrografisk mätning som används för att kartera havsbotten och undervattensstrukturer med hög precision.
Till skillnad från traditionella enkelsstråliga ekolod som mäter djupet vid en enda punkt direkt under fartyget, använder MBES en uppsättning sonarbalkar för att samtidigt fånga in djupmätningar över en bred korridor av havsbotten. Detta möjliggör detaljerad kartering med hög upplösning av undervattenterräng, inklusive topografi, geologiska formationer och potentiella faror.
MBES-system avger ljudvågor som färdas genom vattnet, studsar mot havsbotten och återvänder till fartyget. Genom att analysera den tid det tar för ekot att återvända beräknar systemet djupet vid flera punkter, vilket skapar en heltäckande karta över undervattenslandskapet.
Denna teknik är avgörande för en rad tillämpningar, inklusive navigation, marin konstruktion, miljöövervakning och resursetablering, och tillhandahåller kritiska data för säkra maritima verksamheter och hållbar förvaltning av marina resurser.
Vad är skillnaden mellan RTK och PPK?
Real-Time Kinematic (RTK) är en positioneringsteknik där korrigeringar från ” GNSS ” överförs i nära realtid, vanligtvis via en korrigeringsström i RTCM-format. Det kan dock finnas utmaningar när det gäller att säkerställa ”GNSS ”-korrigeringarna, särskilt vad gäller deras fullständighet, tillgänglighet, täckning och kompatibilitet.
Den största fördelen med PPK jämfört med RTK-efterbearbetning är att databehandlingen kan optimeras under efterbearbetningen, inklusive framåt- och bakåtbearbetning, medan avbrott eller inkompatibilitet i korrigeringarna och deras överföring vid realtidsbearbetning leder till sämre positioneringsnoggrannhet.
En första viktig fördel med efterbearbetning (PPK) enligt GNSS jämfört med realtid (RTK) är att det system som används ute på fältet inte behöver ha någon datalänk eller radio för att överföra RTCM-korrigeringarna från CORS till systemetINS/GNSS .
Den främsta begränsningen för införandet av efterbearbetning är kravet att den slutliga applikationen ska påverka miljön. Å andra sidan, om din applikation klarar den extra bearbetningstid som krävs för att ta fram en optimerad bana, kommer det att avsevärt förbättra datakvaliteten för alla dina leverabler.
