SeaRobotics USV med Ekinox-E
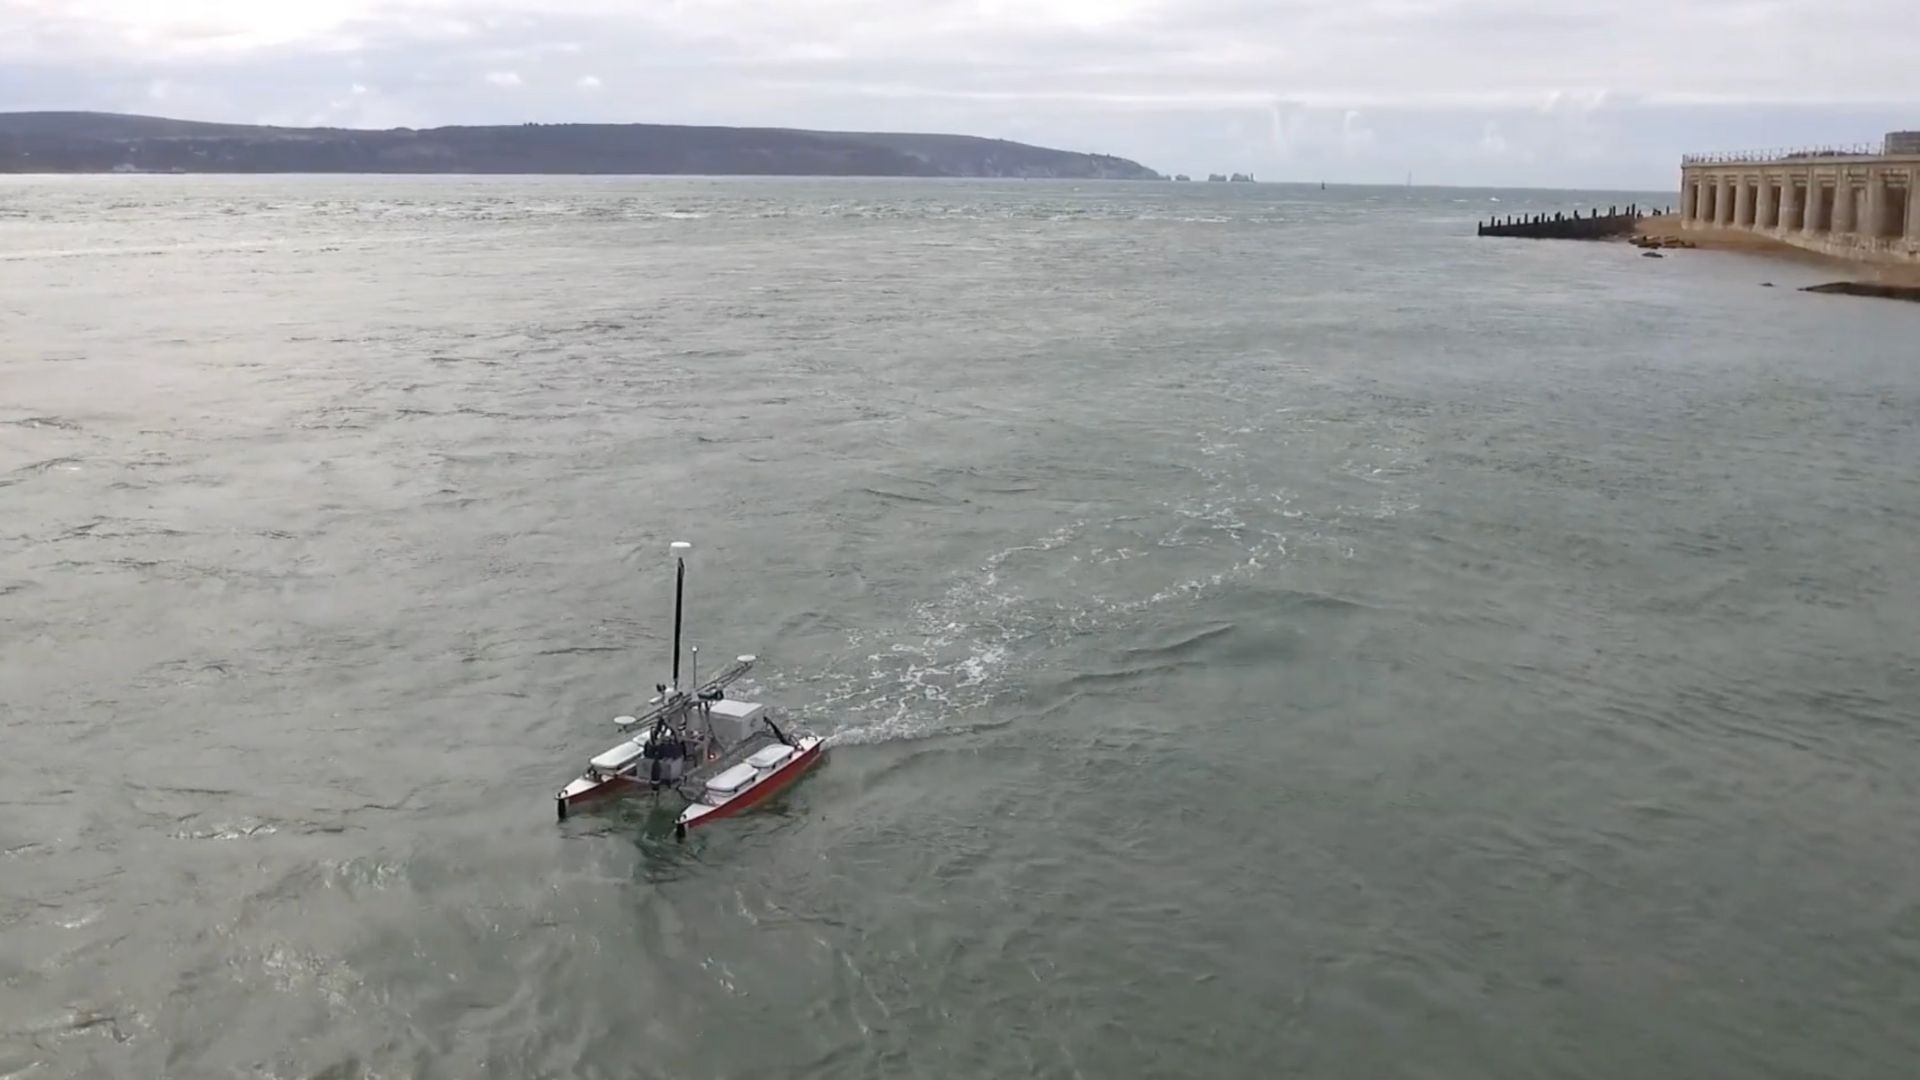
USV-modellen ” SeaRobotics ” är utrustad med ett tröghetsnavigeringssystem av typen ” Ekinox-E” för multibeam-kompensation och georeferering av data.
” Ekinox-E gör det möjligt för oss att effektivisera systemintegrationen samtidigt som vi fortfarande kan erbjuda kunderna möjligheten att samla in och bearbeta högupplösta batymetridata.” | Geoff D., utvecklingschef på SeaRobotics Corp.
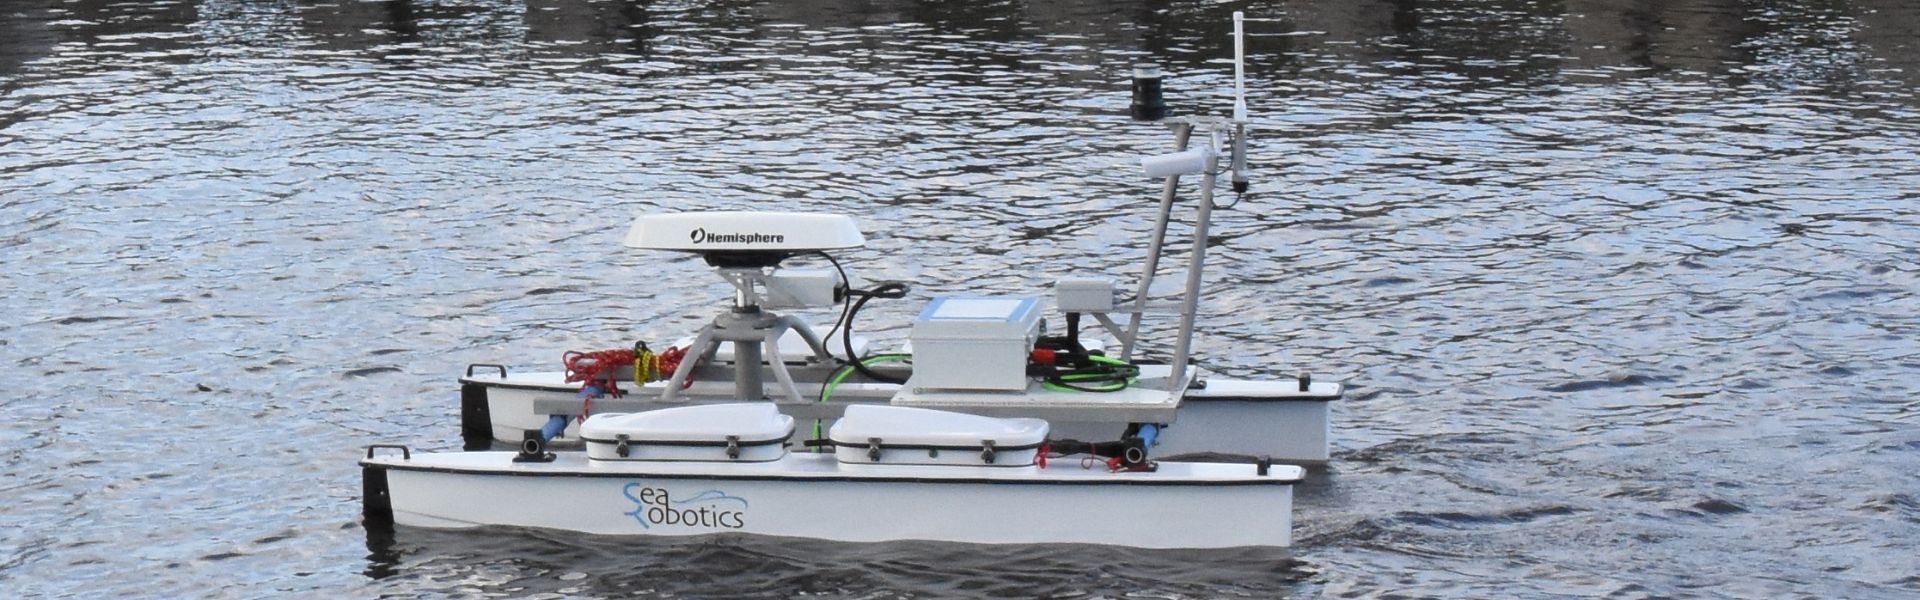
USV 2.5, den minsta USV:n från SeaRobotics
USV 2.5 är ett 2,5 meter långt obemannat ytfartyg (USV) som är utrustat med ett brett utbud av instrument och som erbjuder flexibilitet att byta ut sensorer beroende på uppdragets krav. USV 2.5 har levererats till Centrum för marinvetenskap och teknik vid North Carolina State University.
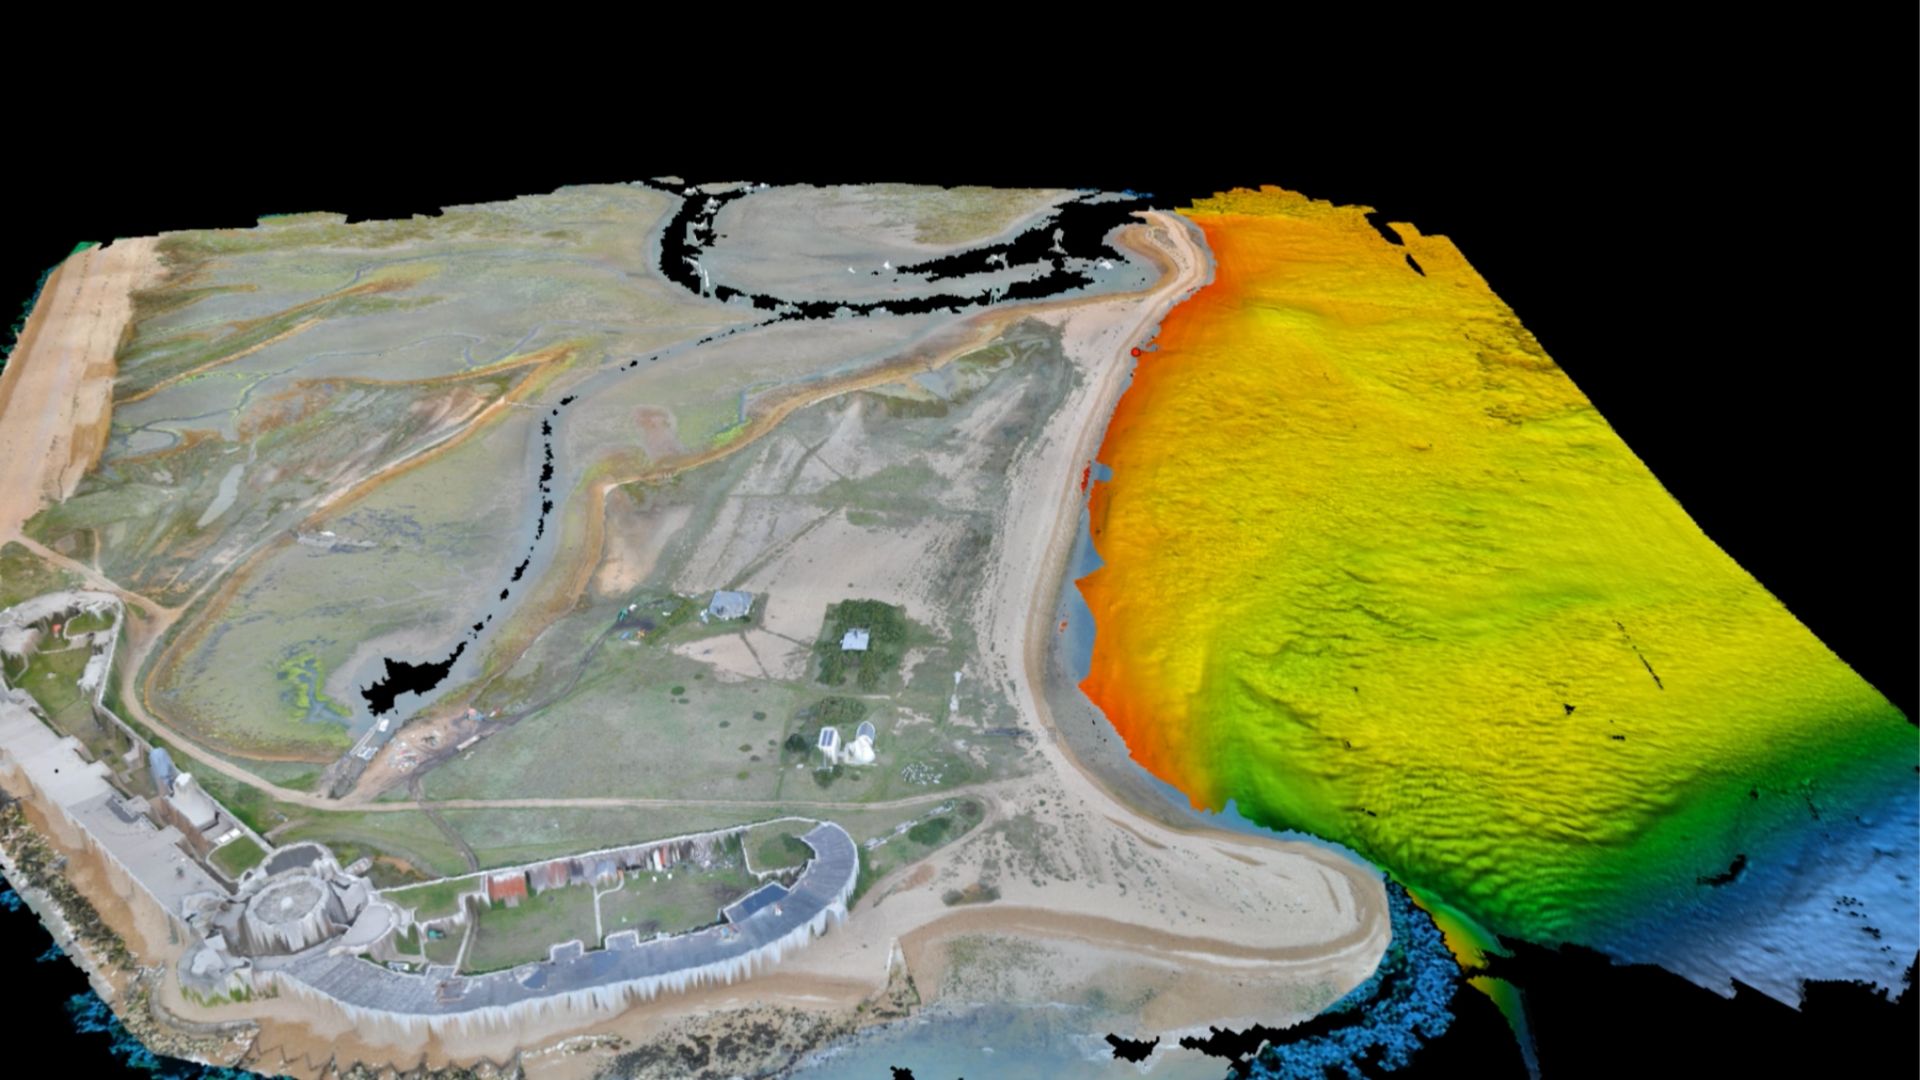
Fullt utrustad för batymetri
USV:n omfattar följande:
- ett Edgetech 6205 SwathBathymetric-system med samtidig dubbelfrekvent sidoskannande ekolod,
- en ljudhastighetsgivare,
- det mycket flexibla tröghetsnavigeringssystemet Ekinox-E från SBG Systems , anslutet till en RTK-GPS med dubbla antenner från Hemisphere,
- och programvaran HYPACK.
Med tanke på USV:ns mångsidiga funktioner kommer den att användas både som ett erfarenhetsbaserat undervisningsverktyg och för att bedriva grund- och tillämpad forskning i sjö-, flod-, flodmynnings- och kustmiljöer.
”USV:n kommer att användas för kartläggning av havsbotten och vattenpelaren, vilket är avgörande för en bättre förståelse av olika marina och akvatiska processer, inklusive ekosystemdynamik, vattenkvalitet och strandlinjens stabilitet”, säger Del Bohnenstiehl, projektets huvudforskare.
Geof Douglass, utvecklingschef på SeaRobotics, säger: ”Vi valde utan tvekan det tröghetsnavigeringssystemet Ekinox-E till USV 2.5.” Dessutom understryker detta beslut systemets tillförlitlighet och prestanda.
”Jämfört med konkurrerande produkter med liknande upplösning är Ekinox mycket enklare att integrera tack vare sin kompakta formfaktor. På små obemannade ytfarkoster (USV:er) är den tillgängliga nyttolasten (vikt, fotavtryck, effekt, I/O) den mest värdefulla resursen. Ekinox-E gör det möjligt för oss att effektivisera systemintegrationen samtidigt som vi fortfarande kan erbjuda kunderna möjligheten att samla in och bearbeta högupplöst batymetri”, tillade Geof.
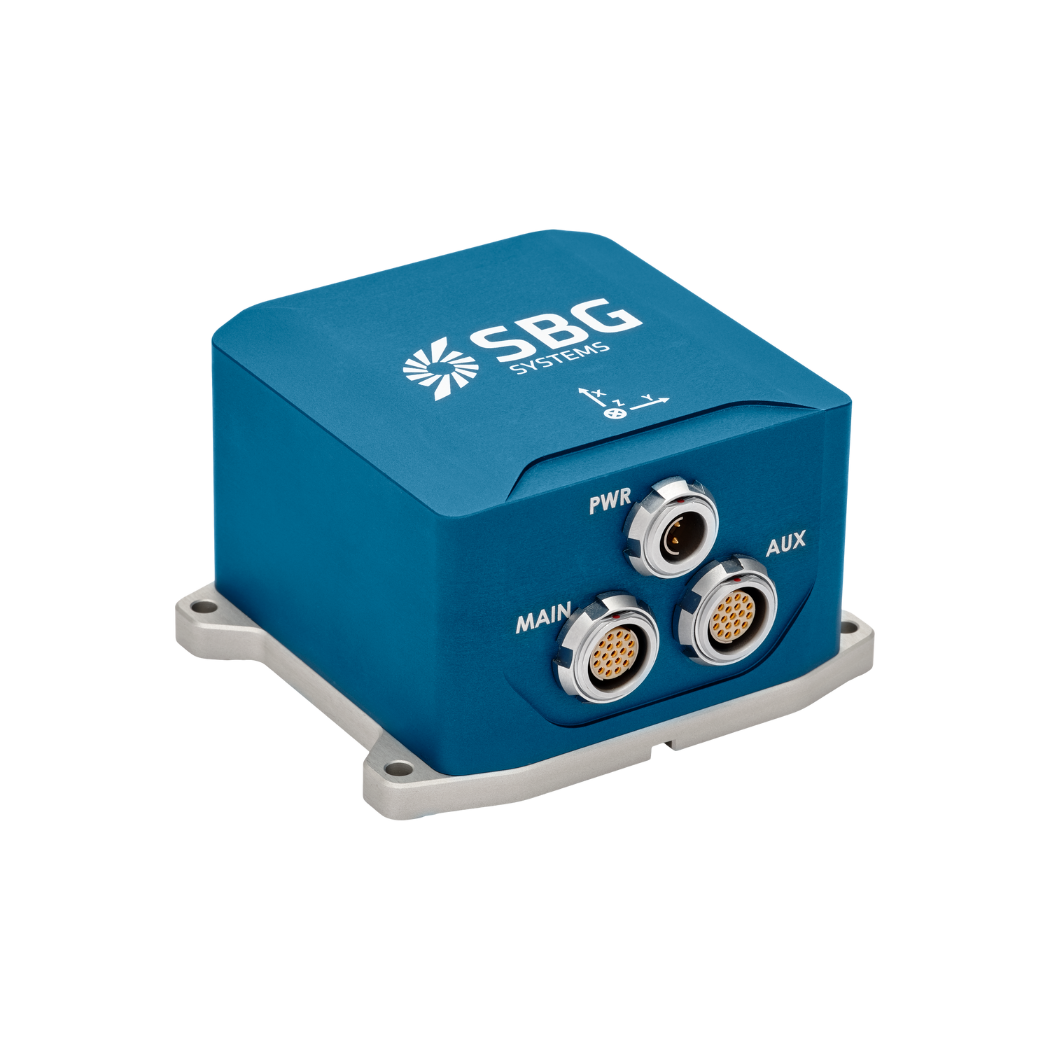
Ekinox-E
Ekinox-E kan ta emot stöddata från en extern GNSS -mottagare för att tillhandahålla navigering. Dessutom kan den anslutas till fyra externa stödsystem, däribland DVL eller DMI.
Vårt mångsidiga tröghetsnavigeringssystem levererar effektivt data om orientering, lyftning och navigering.
Begär en offert på Ekinox-E
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om de tillämpningar vi visar upp. Om du inte hittar det du söker är du välkommen att kontakta oss direkt!
Vad är vågmätningssensorer?
Vågmätningssensorer är oumbärliga verktyg för att förstå havsdynamik och förbättra säkerhet och effektivitet i marin verksamhet. Genom att tillhandahålla exakta och aktuella data om vågförhållanden hjälper de till att ligga till grund för beslut inom olika sektorer, från sjöfart och navigation till miljövård. Våqbojar är flytande enheter utrustade med sensorer för att mäta vågparametrar som höjd, period och riktning.
De använder vanligen accelerometrar eller gyroskop för att detektera vågrörelser (t.ex. vågperiod) och kan överföra data i realtid till landbaserade anläggningar för analys.
Vad är batymetri?
Batymetri är studiet och mätningen av djupet och formen på undervattenterräng, med huvudsakligt fokus på att kartera havsbotten och andra nedsänkta landskap. Det motsvarar topografi under vatten och ger detaljerade insikter om undervattensstrukturer i hav, sjöar och floder. Batymetri spelar en avgörande roll i olika tillämpningar, inklusive navigation, marin konstruktion, resursletning och miljöstudier.
Moderna batymetriska tekniker förlitar sig på ekolodssystem, såsom enstråle- och flerstråleekolod, som använder ljudvågor för att mäta vattendjup. Dessa enheter skickar ljudpulser mot havsbotten och registrerar den tid det tar för ekona att återvända, och beräknar djupet baserat på ljudets hastighet i vatten. Särskilt flerstråleekolod gör det möjligt att kartera breda stråk av havsbotten på en gång, vilket ger mycket detaljerade och noggranna representationer av havsbotten. Ofta kombineras en RTK- + INS-lösning för att skapa noggrant positionerade 3D-representationer av havsbotten.
Batymetriska data är avgörande för att skapa sjökort som hjälper till att vägleda fartyg säkert genom att identifiera potentiella undervattensfaror som nedsänkta klippor, vrak och sandbankar. De spelar också en avgörande roll inom vetenskaplig forskning och hjälper forskare att förstå undervattensrelaterade geologiska särdrag, havsströmmar och ekosystem i havet.
Vad används en boj till?
En boj är en flytande anordning som främst används i maritima och vattenmiljöer för flera viktiga syften. Bojar placeras ofta på specifika platser för att markera säkra passager, farleder eller farliga områden i vattendrag. De vägleder fartyg och båtfolk och hjälper dem att undvika farliga platser som klippor, grund eller vrak.
De används som förankringspunkter för fartyg. Förtöjningsbojar gör det möjligt för båtar att förtöja utan att behöva lägga ut ankare, vilket kan vara särskilt användbart i områden där ankring är opraktisk eller miljöskadlig.
Instrumenterade bojar är utrustade med sensorer för att mäta miljöförhållanden som temperatur, våghöjd, vindhastighet och atmosfärstryck. Dessa bojar tillhandahåller värdefull data för väderprognoser, klimatforskning och oceanografiska studier.
Vissa bojar fungerar som plattformar för att samla in och överföra realtidsdata från vattnet eller havsbotten, vilket ofta används inom vetenskaplig forskning, miljöövervakning och militära tillämpningar.
Inom det kommersiella fisket markerar bojar var myror eller nät är utplacerade. De är också till hjälp inom vattenbruk för att markera undervattensodlingar.
Bojar kan också märka ut särskilda områden som zoner med ankringsförbud, fiskezoner eller badområden, vilket hjälper till att upprätthålla reglementen till sjöss.
I alla lägen är bojar avgörande för att garantera säkerhet, underlätta marin verksamhet och stödja vetenskaplig forskning.
Vad är bärkraft?
Bärkraft (flytkraft) är den kraft som utövas av en fluid (såsom vatten eller luft) och som motverkar vikten av ett föremål som är nedsänkt i den. Den gör att föremål kan flyta eller stiga till ytan om deras densitet är lägre än fluidens. Bärkraft uppstår på grund av skillnaden i tryck som utövas på de delar av föremålet som är nedsänkta – ett högre tryck appliceras på större djup, vilket skapar en uppåtriktad kraft.
Pricipen för bärkraft beskrivs av Arkimedes princip, som slår fast att den uppåtriktade flytkraften på ett föremål är lika med vikten av den vätska som föremålet tränger undan. Om flytkraften är större än föremålets vikt kommer det att flyta; om den är mindre sjunker föremålet. Bärkraft är avgörande inom många områden, från marin teknik (konstruktion av fartyg och ubåtar) till funktionen hos flytande enheter som bojar.
Vad är ett tröghetsnavigeringssystem för en USV?
Ett tröghetsnavigeringssystem för ett obemannat ytfartyg (USV) är avgörande för exakt navigation och kontroll, särskilt när GNSS inte är tillgängligt. Tröghetssensorer spårar rörelse och orientering, vilket möjliggör effektiv navigation i krävande miljöer.
Tröghetsnavigeringssystem (INS) integrerar IMU-data med andra system, såsom GNSS eller Doppler Velocity Logs, för ökad noggrannhet. De använder också navigeringsalgoritmer, som Kalman-filter, för att beräkna position och hastighet.
Tröghetssensorer stöder autonom drift och tillhandahåller noggrann kurs- och positionsdata för olika tillämpningar. De säkerställer effektiv drift under GNSS-fria förhållanden och medger realtidsjusteringar för förbättrad manöverduglighet.
