Marine Technology integrerar SBG: INS/GNSS i sin USV HydroDron
Vår kund, Marine Technology, presenterade sitt helt nya obemannade hydrografiska fartyg på BaltExpo, utrustat med vårt Ekinox-D INS.
”Ekinox-D är den perfekta RTK-enheten INS/GNSS för obemannade vattenfarkoster (USV), eftersom den kombinerar mätnoggrannhet av kartläggningsklass GNSS i ett mycket kompakt format.” | Marine Technology
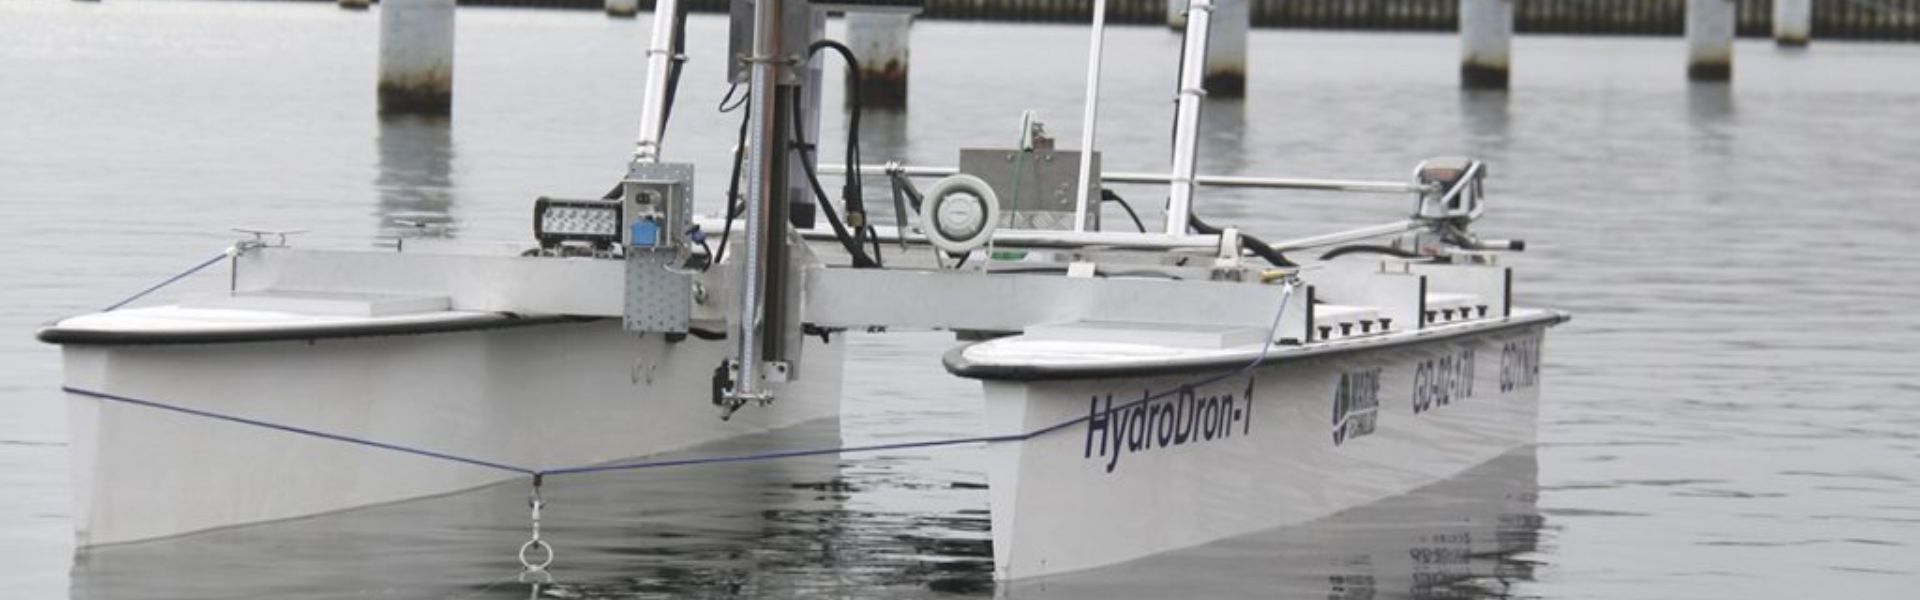
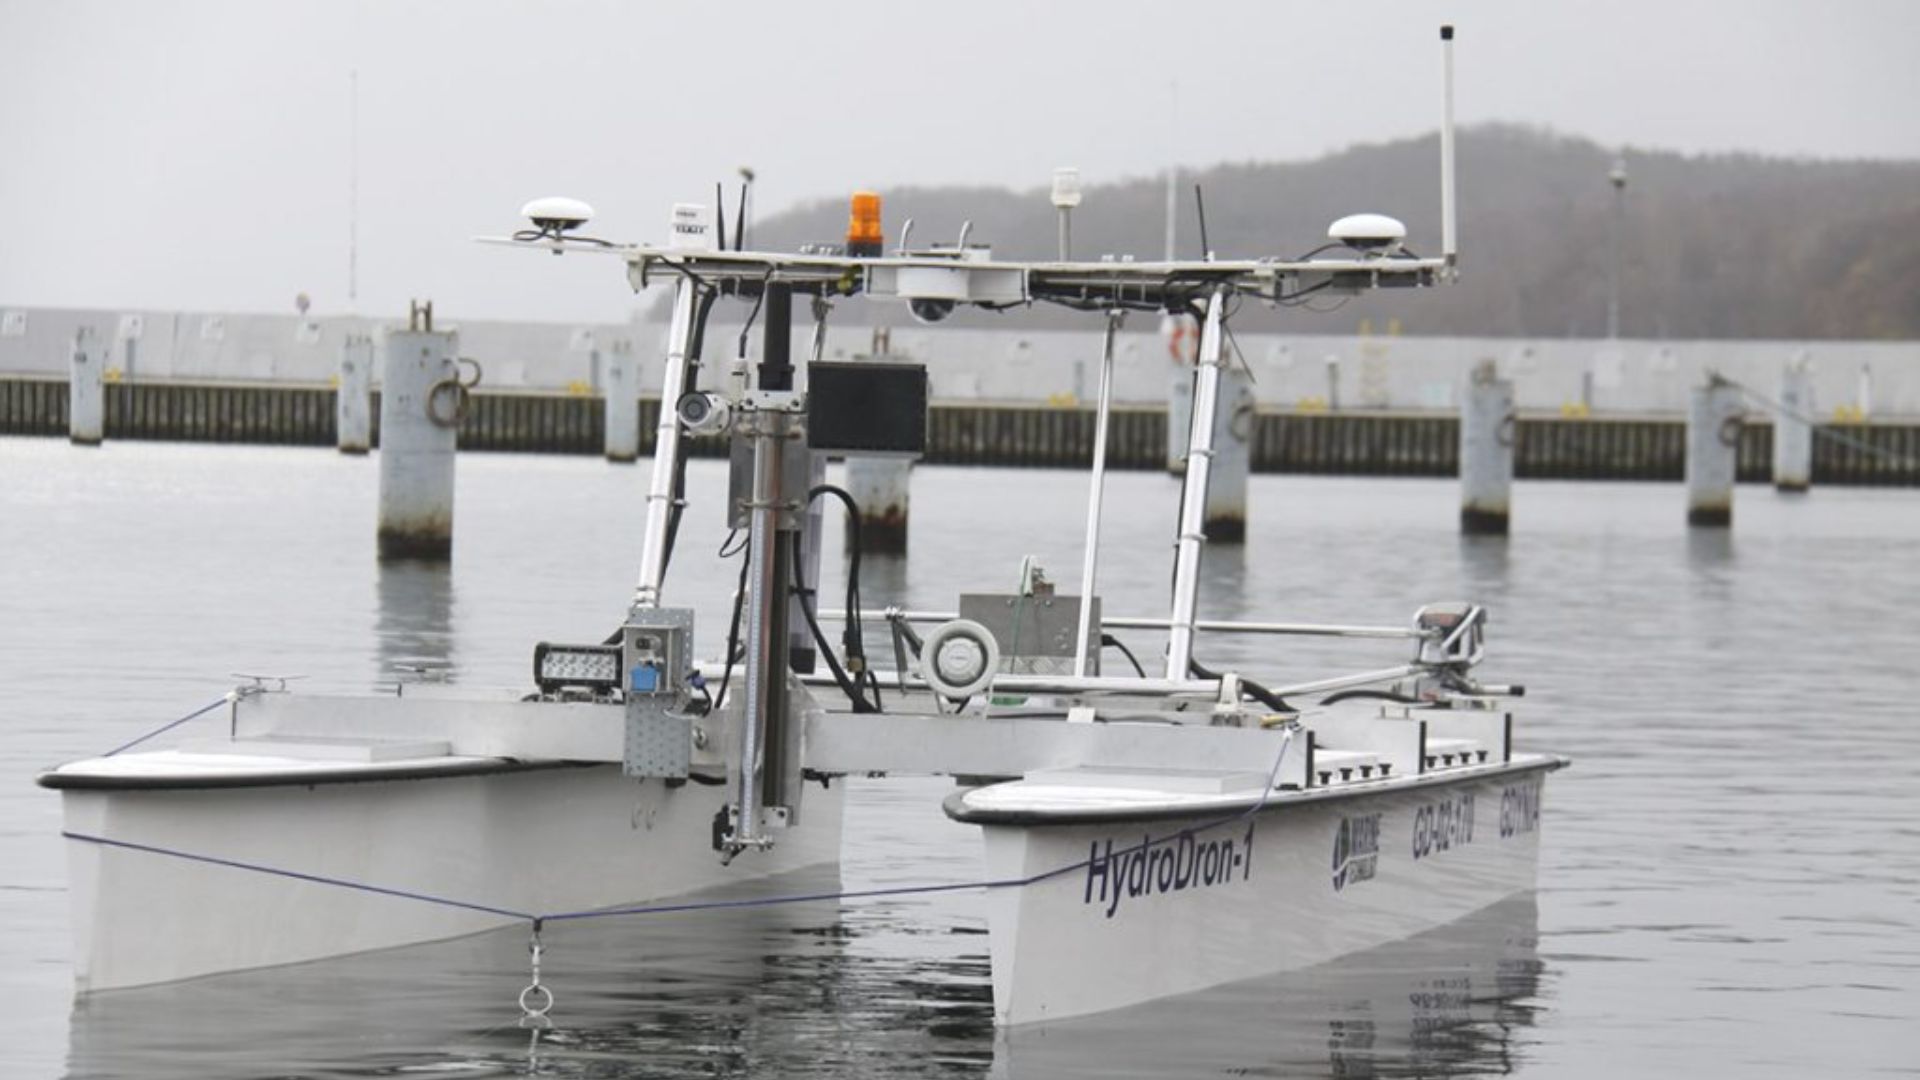
Marine Technology presenterade HydroDron, Polens första autonoma obemannade hydrografiska fartyg, på Baltexpo 2019. Det nyligen avslutade projektet samfinansierades av det nationella centrumet för forskning och utveckling och belönades i tävlingen Baltexpo Golden Anchor 2019.

HydroDron möjliggör kartläggning i svårtillgängliga vattenområden
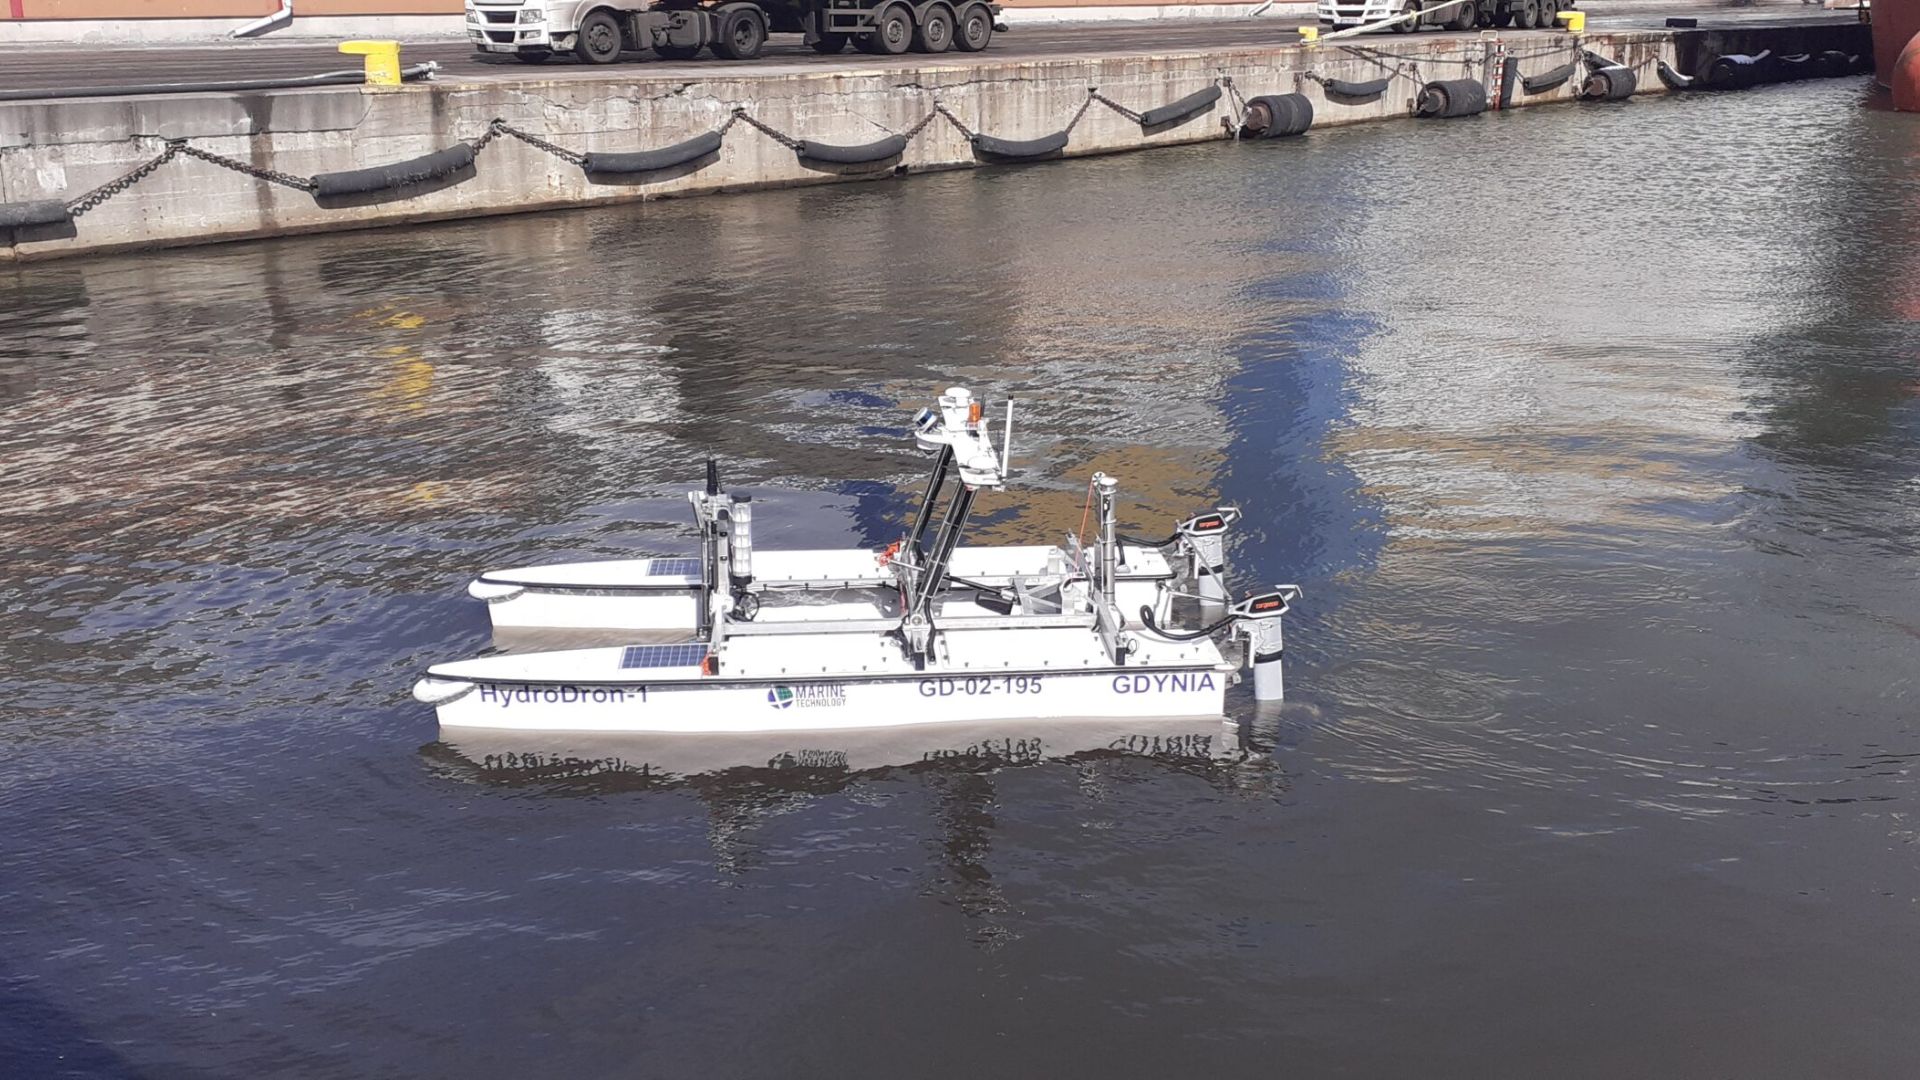
HydroDron är en obemannad katamaran tillverkad av lätt och slitstarkt material, med ett dubbelskrovssystem (4 m lång och 2 m bred).
Motordelen, utrustad med två elmotorer som arbetar oberoende av varandra, ger tillräcklig hastighet och manövrerbarhet och når en maximal hastighet på över 10 knop.
Denna autonoma och fjärrstyrda flytande plattform, avsedd för hydrografiska mätningar i begränsade vattenområden, kännetecknas av sin rörlighet.
Den kan transporteras till uppdragsområdet på en biltrailer eller ett större ytfartyg och sjösättas från trailern vid stranden, kusten, kajen, plattformen eller ytfartyget.
HydroDron arbetar i vatten som är otillgängliga eller svårtillgängliga för större bemannade enheter, vilket gör det omöjligt eller olönsamt att använda dessa.
En USV fullt utrustad för hydrografi
Utvecklingen av plattformens autonoma navigationssystem och automatiska 3D-hydrografisystem innebär en betydande förbättring av Marine Technologys fjärrstyrda multifunktionella ytplattform för drift i hamnområden och andra områden med begränsad tillträde.
Plattformen kommer nu att kunna utföra batymetriska mätningar, sonarmätningar och andra mätuppdrag i helt autonomt läge, med hjälp av adaptiv banplanering och automatisk 3D-analys av situationsdata som samlas in i nära realtid runt plattformen.
HydroDron-utrustning
HydroDron integrerar ett brett utbud av mätutrustning för att kunna erbjuda en mängd olika varianter:
- Det integrerade batymetriska och sonarsystemet 3DSS-DX-450 från Ping DSP
- Industridator för datainsamling Getac S410 (huvudkomponenten i den hydrografiska stationen)
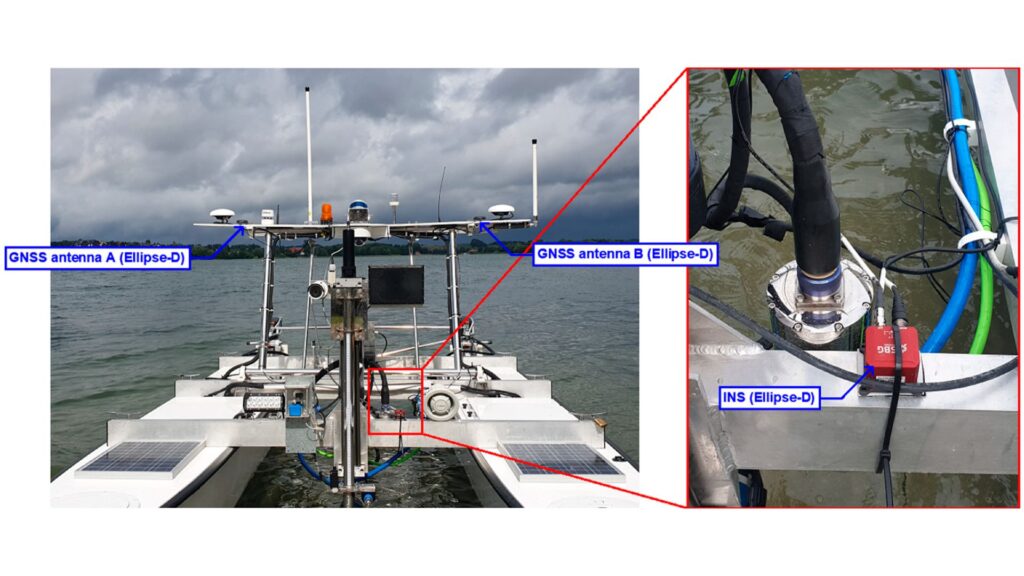
- Ekinox2-D, ett externt tröghetsnavigeringssystem med dubbla antenner från SBG Systems
- HydroBox HD – enstrålig sonar med dubbla frekvenser från Syqwest
- Högfrekvent enkelstrålig sonar Echologger EU400
- LiDAR PUCK VLP-16 från Velodyne
Ett sensorsystem övervakar plattformen och dess omgivning för att förbättra lägesbilden. Dessutom omfattar det två vertikala sonder, en per skrov, två videokameror och en väderstation. Systemet registrerar dessutom navigationsdata, videobilder från båda kamerorna, väderförhållanden, batterispänning och flytkropparnas djup. Vidare stödjer en radar och två laseravståndsmätare vid fören och aktern enhetens antikollisionssystem.
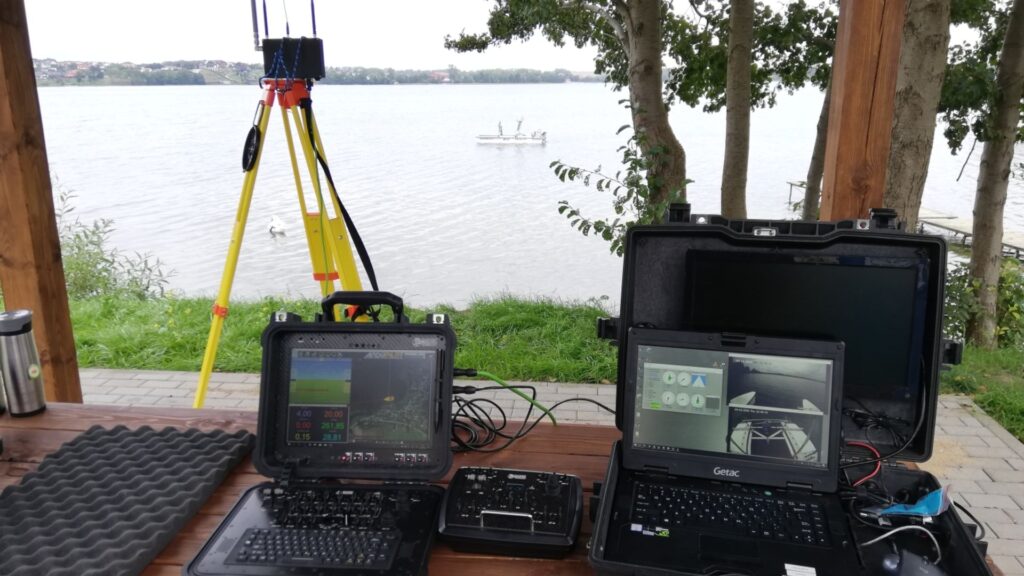
Kuststationen tar emot navigationsdata, som hanteras via två konsoler:
- en navigationskonsol
- en hydrografisk undersökning med en Getac-dator.
Hypack Programvaran hanterar hydrografiska mätningar, från planering av arbetet till utveckling av slutprodukten. Hydrografiska data från multibeam-sonden och LiDAR registreras på industriella datorer ombord.
Ekinox-D-tröghetsnavigeringssystemet
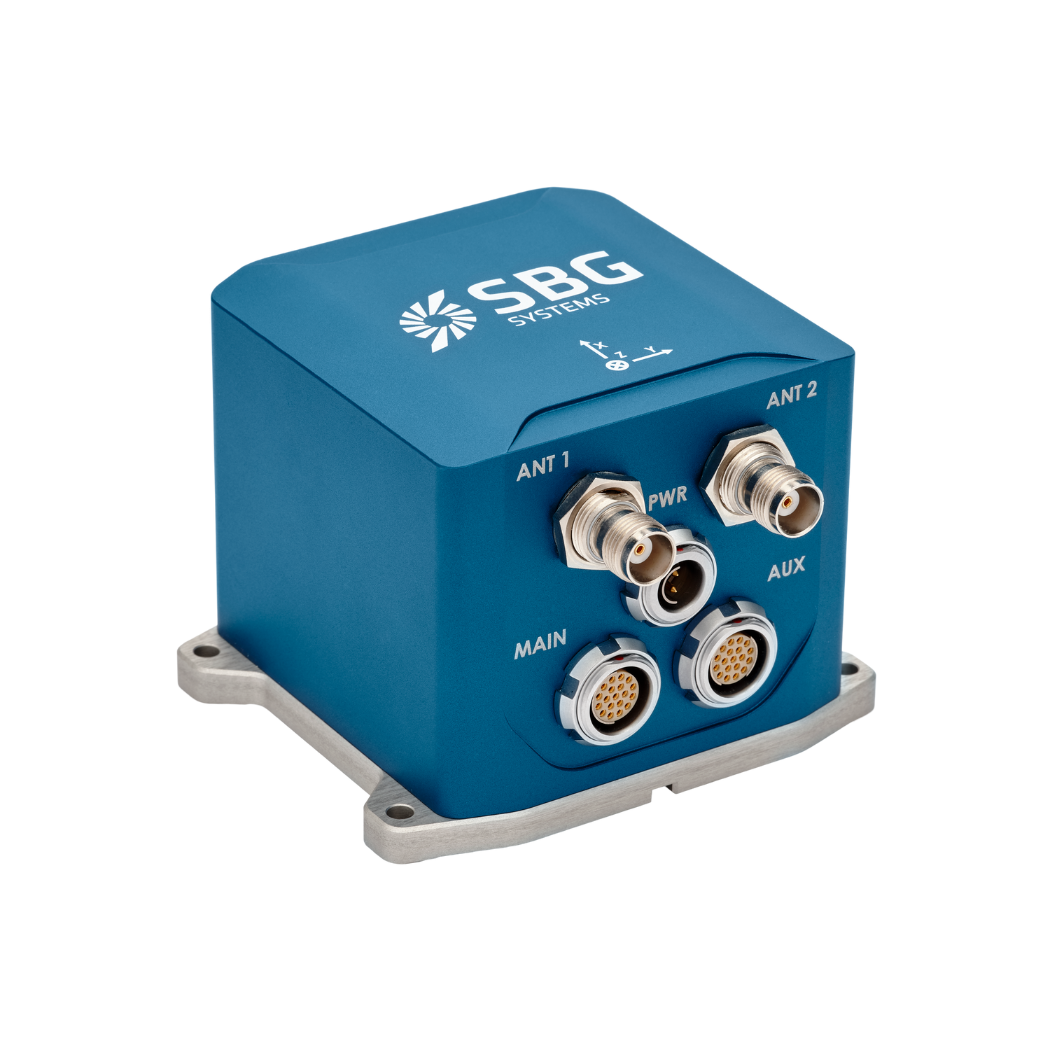
Den kompakta Ekinox-D Dual Antenna INS från SBG Systems kombinerar en mätningsklassad IMU med en RTK-mottagare med dubbla antenner GNSS . Dessutom erbjuder denna avancerade INS/GNSS orientering, heave och positionsnoggrannhet på centimeternivå. Dess kompakta storlek, låga vikt och robusta IP68-hölje gör den idealisk för tillämpningar med begränsat utrymme, såsom USV:er. Dessutom är Ekinox -sensorerna utrustade med en dataloggare på 8 GB för analys eller efterbearbetning efter drift.
Dessutom innehåller systemet ett användarvänligt webbgränssnitt för förenklad drift. Data från denna tröghetssensor kan även efterbearbetas med SBG:s egenutvecklade PPK-programvara, Qinertia.
Slutligen förbättrar Qinertia prestandan hos SBG:s INS genom att bearbeta tröghetsdata tillsammans med rådata från GNSS . Den tillhandahåller även offline-RTK-korrigeringar från över 8 000 basstationer i 164 länder, som alltid hålls uppdaterade.
Ekinox-D
Ekinox-D är ett allt-i-ett-tröghetsnavigeringssystem med inbyggd RTK-mottagare ( GNSS ) som är perfekt för tillämpningar där utrymmet är begränsat.
Denna avancerade INS/GNSS levereras med en eller två antenner och ger information om orientering, lyft och position med centimeterprecision.
Begär en offert på Ekinox-D
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om de applikationer vi presenterar. Om du inte hittar det svar du behöver är du dessutom välkommen att kontakta oss direkt för hjälp.
Vad är vågmätningssensorer?
Vågmätningssensorer är oumbärliga verktyg för att förstå havsdynamik och förbättra säkerhet och effektivitet i marin verksamhet. Genom att tillhandahålla exakta och aktuella data om vågförhållanden hjälper de till att ligga till grund för beslut inom olika sektorer, från sjöfart och navigation till miljövård. Våqbojar är flytande enheter utrustade med sensorer för att mäta vågparametrar som höjd, period och riktning.
De använder vanligen accelerometrar eller gyroskop för att detektera vågrörelser (t.ex. vågperiod) och kan överföra data i realtid till landbaserade anläggningar för analys.
Vad är hydrografisk mätning?
Hydrografisk mätning är processen att mäta och kartera fysiska särdrag i vattenförekomster, inklusive hav, floder, sjöar och kustområden. Det innebär att samla in data relaterade till djup, form och konturer på havsbotten (bottenkartering), samt placeringen av nedsänkta föremål, navigeringsrisker och andra undervattensstrukturer (t.ex. djuprännor). Hydrografisk mätning är avgörande för en rad tillämpningar, inklusive navigationssäkerhet, kustförvaltning och kustmätning, konstruktion och miljöövervakning.
Hydrografisk mätning innefattar flera viktiga komponenter, med början i batymetri som mäter vattendjup och bottenografi med hjälp av ekolodssystem som enstråle- eller flerstråleekolod som skickar ljudpulser mot havsbotten och mäter ekots återkomsttid.
Exakt positionering är av yttersta vikt och uppnås med hjälp av Global Navigation Satellite Systems (GNSS) och tröghetsnavigeringssystem (INS) för att koppla djupmätningar till exakta geografiska koordinater. Dessutom mäts vattenkolonnens data, såsom temperatur, salthalt och strömmar, och geofysiska data samlas in för att upptäcka undervattensföremål, hinder eller risker med verktyg som side-scan-ekolod och magnetometer.
Vad är batymetri?
Batymetri är studiet och mätningen av djupet och formen på undervattenterräng, med huvudsakligt fokus på att kartera havsbotten och andra nedsänkta landskap. Det motsvarar topografi under vatten och ger detaljerade insikter om undervattensstrukturer i hav, sjöar och floder. Batymetri spelar en avgörande roll i olika tillämpningar, inklusive navigation, marin konstruktion, resursletning och miljöstudier.
Moderna batymetriska tekniker förlitar sig på ekolodssystem, såsom enstråle- och flerstråleekolod, som använder ljudvågor för att mäta vattendjup. Dessa enheter skickar ljudpulser mot havsbotten och registrerar den tid det tar för ekona att återvända, och beräknar djupet baserat på ljudets hastighet i vatten. Särskilt flerstråleekolod gör det möjligt att kartera breda stråk av havsbotten på en gång, vilket ger mycket detaljerade och noggranna representationer av havsbotten. Ofta kombineras en RTK- + INS-lösning för att skapa noggrant positionerade 3D-representationer av havsbotten.
Batymetriska data är avgörande för att skapa sjökort som hjälper till att vägleda fartyg säkert genom att identifiera potentiella undervattensfaror som nedsänkta klippor, vrak och sandbankar. De spelar också en avgörande roll inom vetenskaplig forskning och hjälper forskare att förstå undervattensrelaterade geologiska särdrag, havsströmmar och ekosystem i havet.
Vad används en boj till?
En boj är en flytande anordning som främst används i maritima och vattenmiljöer för flera viktiga syften. Bojar placeras ofta på specifika platser för att markera säkra passager, farleder eller farliga områden i vattendrag. De vägleder fartyg och båtfolk och hjälper dem att undvika farliga platser som klippor, grund eller vrak.
De används som förankringspunkter för fartyg. Förtöjningsbojar gör det möjligt för båtar att förtöja utan att behöva lägga ut ankare, vilket kan vara särskilt användbart i områden där ankring är opraktisk eller miljöskadlig.
Instrumenterade bojar är utrustade med sensorer för att mäta miljöförhållanden som temperatur, våghöjd, vindhastighet och atmosfärstryck. Dessa bojar tillhandahåller värdefull data för väderprognoser, klimatforskning och oceanografiska studier.
Vissa bojar fungerar som plattformar för att samla in och överföra realtidsdata från vattnet eller havsbotten, vilket ofta används inom vetenskaplig forskning, miljöövervakning och militära tillämpningar.
Inom det kommersiella fisket markerar bojar var myror eller nät är utplacerade. De är också till hjälp inom vattenbruk för att markera undervattensodlingar.
Bojar kan också märka ut särskilda områden som zoner med ankringsförbud, fiskezoner eller badområden, vilket hjälper till att upprätthålla reglementen till sjöss.
I alla lägen är bojar avgörande för att garantera säkerhet, underlätta marin verksamhet och stödja vetenskaplig forskning.
Vad är bärkraft?
Bärkraft (flytkraft) är den kraft som utövas av en fluid (såsom vatten eller luft) och som motverkar vikten av ett föremål som är nedsänkt i den. Den gör att föremål kan flyta eller stiga till ytan om deras densitet är lägre än fluidens. Bärkraft uppstår på grund av skillnaden i tryck som utövas på de delar av föremålet som är nedsänkta – ett högre tryck appliceras på större djup, vilket skapar en uppåtriktad kraft.
Pricipen för bärkraft beskrivs av Arkimedes princip, som slår fast att den uppåtriktade flytkraften på ett föremål är lika med vikten av den vätska som föremålet tränger undan. Om flytkraften är större än föremålets vikt kommer det att flyta; om den är mindre sjunker föremålet. Bärkraft är avgörande inom många områden, från marin teknik (konstruktion av fartyg och ubåtar) till funktionen hos flytande enheter som bojar.
Vad är en ROV?
En ROV, eller Remotely Operated Vehicle, är en obemannad undervattensrobot konstruerad för att arbeta i miljöer som är för djupa, farliga eller på annat sätt otillgängliga för mänskliga dykare. ROV-enheter används flitigt inom marina industrier som olja och gas till havs, vetenskaplig forskning, miljöövervakning och flottans operationer. Till skillnad från autonoma undervattensfordon (AUV:er), som arbetar självständigt efter förprogrammerade banor, är ROV-enheter oftast anslutna till ett ytfartyg via en navelsträngskabel som tillhandahåller ström, kommunikation och styrsignaler. Denna kabel gör det möjligt för en mänsklig operatör på ytan att styra farkosten i realtid, vilket ger exakt manövrering, övervakning och kontroll av inbyggda sensorer och manipulatorer.
ROV-enheter är utrustade med en mängd olika instrument beroende på deras uppdrag. De har vanligtvis högupplösta kameror för visuell inspektion, sonarsystem för kartering och navigation samt manipulatorarmar för interaktion med föremål på havsbotten. Avancerade modeller kan innehålla specialiserade sensorer som miljösonder, magnetometrar och tröghetsnavigeringssystem (INS) för att bibehålla exakt positionering under svåra undervattensförhållanden. Eftersom GPS/GNSS-signaler inte kan tränga igenom vatten förlitar sig ROV-enheter på en kombination av akustiska positioneringssystem, Doppler velocity logs (DVL), trycksensorer och tröghetsnavigation för att uppskatta sin position i förhållande till ytfartyget eller en fast referenspunkt. Högprecisions-ROV:er som används vid undervattensbyggnation eller vetenskaplig forskning integrerar ofta taktiska IMU:er för att säkerställa noggrannhet på centimeter-nivå under utökade operationer, även i områden med dålig akustisk täckning.
Designen hos en ROV är mycket modulär, vilket gör att olika nyttolaster kan fästas beroende på uppdragets krav. Små ROV-enheter i observationsklassen är lätta och bärbara, avsedda för enkla visuella inspektioner, medan arbetsklasser av ROV är mycket större och kapabla till tunga uppgifter som undervattensbyggnation, rörledningsreparationer eller provtagning. ROV-enheter ger oöverträffad tillgång till undervattensmiljöer, utökar mänskliga förmågor och möjliggör operationer på djup och tidsrymder som annars skulle vara omöjliga. I grund och botten är en ROV både ett mångsidigt prospekteringsverktyg och en precisionsplattform för att utföra komplexa undervattensuppdrag, som överbryggar klyftan mellan mänsklig övervakning och fjärrstyrd robotkapacitet.
