W codziennych zastosowaniach dokładność niezależnego Globalnego Systemu Nawigacji Satelitarnej (GNSS) jest w zupełności wystarczająca, aby pomóc komuś w znalezieniu drogi, jednak wiele aplikacji wymaga wyższej dokładności. Opracowano wiele technologii korekcji różnicowych, aby zwiększyć dokładność GNSS do 1 cm, co umożliwia realizację szerokiego wachlarza nowych zastosowań.
Osiągnięcie takiej dokładności wymaga zwrócenia uwagi na układ odniesienia stosowany do obliczeń i wyników pozycjonowania – temat ten został omówiony w rozdziale „Geodezja i transformacje układów odniesienia”, co wykracza poza zakres niniejszego artykułu.
Korekty GNSS
Poprawa dokładności GNSS opiera się na korygowaniu różnych błędów.
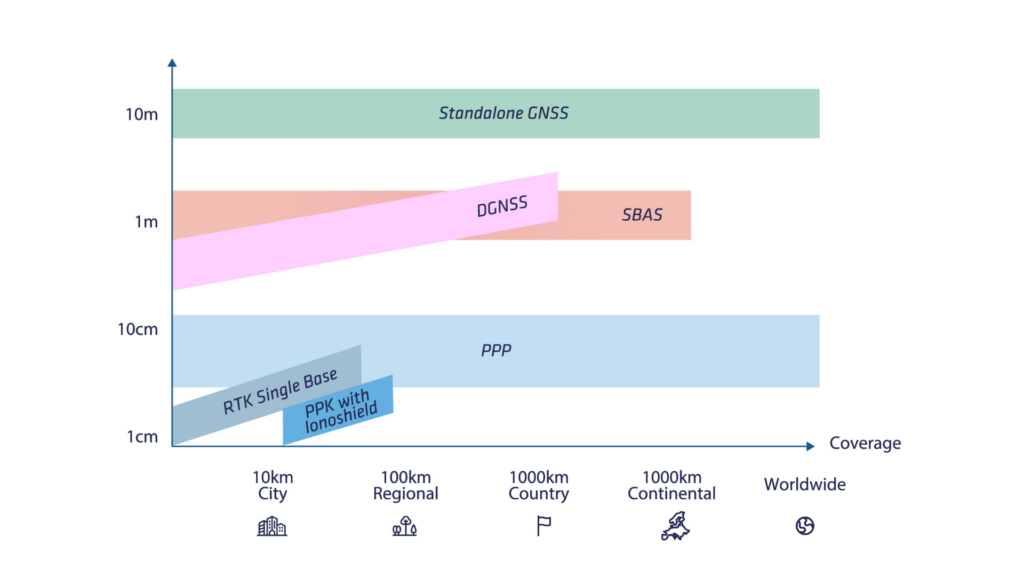
Istnieje wiele rodzajów korekt, które zapewniają różne poziomy zasięgu i wydajności.
Główne z nich zostały szczegółowo opisane w poniższej tabeli. W tym artykule omówimy podstawy najpopularniejszych korekt: krótkie wyjaśnienie DGNSS, po którym nastąpi szczegółowe wyjaśnienie SBAS i RTK, a także opiszemy korzyści płynące z zastosowania PPK.
Kolejny artykuł z tej serii przybliży bardziej szczegółowo technologie Ionoshield i PPP.
Differential GNSS (DGNSS)
Tradycyjny DGNSS oparty na kodzie przyjmuje jedno proste założenie: zakłada się, że błędy satelitarne i lokalne błędy atmosferyczne są takie same na małych obszarach. Para odbiorników GPS może być wówczas użyta do wyeliminowania zarówno błędów atmosferycznych (jonosferycznych i troposferycznych), jak i satelitarnych, poprawiając tym samym parametry nawigacyjne.
W tym trybie pracy odbiornik GNSS stacji bazowej jest instalowany w promieniu kilku kilometrów od zasięgu pracy odbiornika GNSS rovera. Stacja bazowa przesyła zestaw korekt do odbiornika rovera za pomocą modemu radiowego lub GSM. Odbiornik rovera może następnie wykorzystać te korekty do obliczenia pozycji różnicowej (względem stacji bazowej).
Technika ta może poprawić dokładność nawigacji do poziomu poniżej jednego metra, jednak jest już przestarzała, ponieważ RTK stało się standardem w pozycjonowaniu wysokiej dokładności.
SBAS (system wspomagania satelitarnego)
System SBAS został opracowany w celu umożliwienia bezpiecznej nawigacji cywilnych statków powietrznych. Od tego czasu jest wykorzystywany w wielu innych zastosowaniach końcowych, które wymagają większej dokładności niż samodzielny odbiornik GNSS.
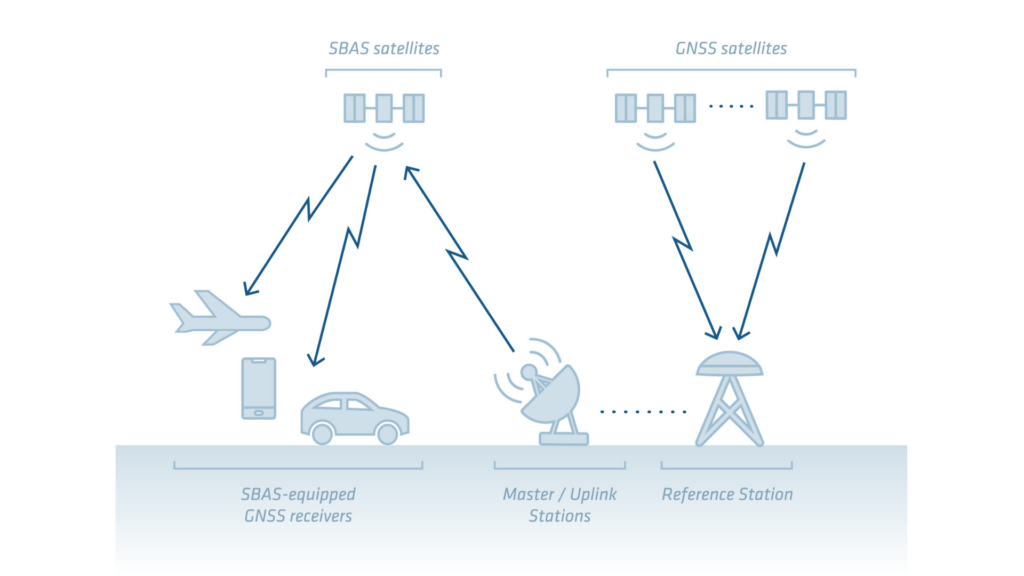
Koncepcja SBAS polega na wykorzystaniu sieci stacji referencyjnych do obliczania poprawek, które mogą poprawić wydajność systemu GPS na dużym obszarze (zasięg kontynentalny).
Poprawki te są następnie nadawane przez dedykowane satelity geostacjonarne SBAS. Nowoczesne odbiorniki GNSS mogą śledzić te poprawki bezpośrednio przez zwykłą antenę GNSS i wykorzystywać je w silniku pozycjonowania, tak jak w przypadku SBAS, który zapewnia dokładność do 1 metra.
Głównym celem wszystkich konstelacji SBAS nie jest osiągnięcie maksymalnej dokładności, lecz umożliwienie systemowi GNSS uzyskania minimalnej dokładności dla zamierzonego zastosowania (nawigacja i lądowanie statków powietrznych) z uwzględnieniem koncepcji integralności (dokładny pomiar błędu pozycji).
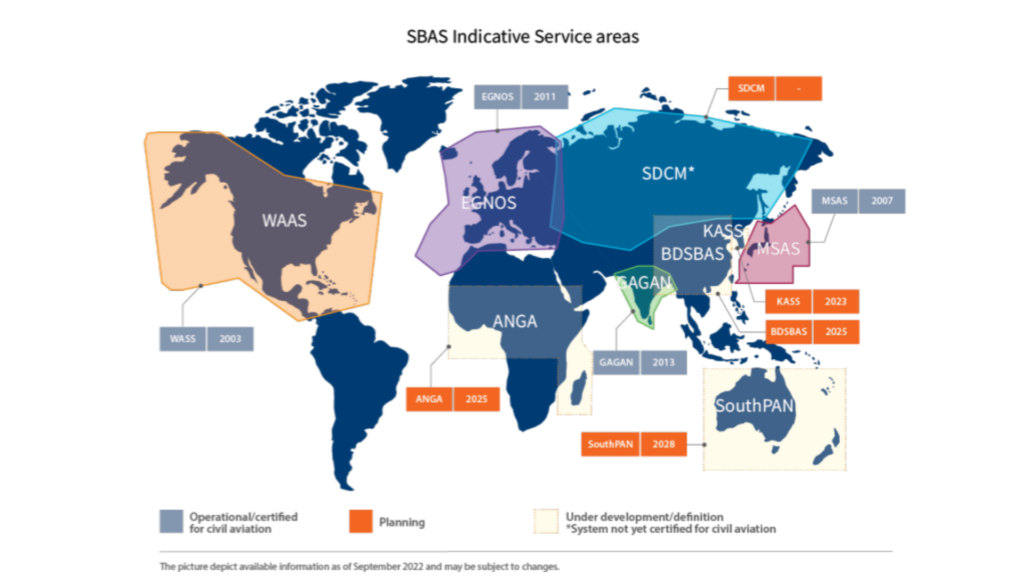
Obecnie stosowane systemy SBAS to:
- System WAAS dla krajów Ameryki Północnej
- EGNOS dla Europy
- GAGAN dla Indii
- MSAS dla Japonii
Jednak większość obecnych systemów SBAS zapewnia korekty tylko dla konstelacji GPS, co czyni je nieoptymalnymi do nawigacji lądowej. Przyszłe rozwiązania SBAS (np. EGNOS V2) zapewnią korekty wielokonstelacyjne.
Technologia leżąca u podstaw systemu SBAS
Różne rozwiązania SBAS wykorzystują tę samą technologię bazową do dostarczania korekt. Zapewniają one korekty dla:
- Błędy zegarów satelitarnych
- Odchylenia od orbity satelity
- Błędy związane z warunkami atmosferycznymi
SBAS dostarcza również informacje o integralności satelitów, które można wykorzystać do odrzucenia danych pochodzących z niesprawnych satelitów.
Korekty atmosferyczne są również obliczane przy użyciu sieci stacji bazowych w celu uzyskania obrazu błędów atmosferycznych. Przesyłana wartość błędu odpowiada opóźnieniu pionowemu wprowadzonemu przez atmosferę w określonych punktach zwanych IGP (Ionospheric Grid Points). Odbiornik może następnie skorygować opóźnienie dla poszczególnych sygnałów z każdego satelity.
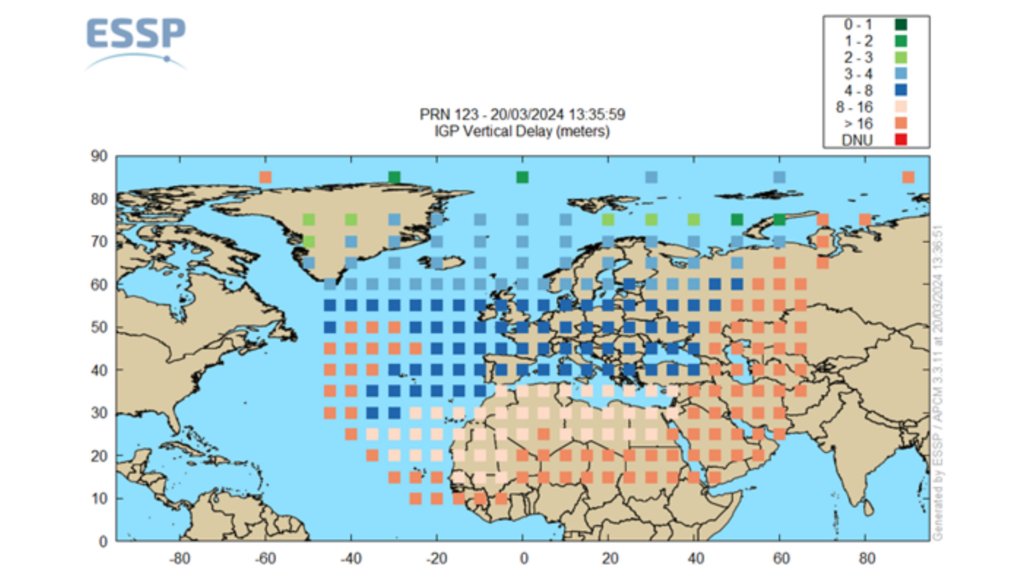
Korzystając z informacji dostarczanych przez system SBAS, odbiornik może korygować błędy w pomiarach bazujących na pseudozakresie, poprawiając dokładność pozycji do około 1,2 m RMS w poziomie i 1,6 m RMS w pionie. Jest to znacząca poprawa w porównaniu z niezależnym systemem GNSS, zwłaszcza w odniesieniu do składowej pionowej.
Kinematika w czasie rzeczywistym (RTK) i kinematika z przetwarzaniem po pomiarze (PPK)
Technologia RTK została po raz pierwszy wprowadzona do zastosowań geodezyjnych w połowie lat 90. Podobnie jak tradycyjny system Differential Global Positioning System (DGPS), RTK opiera się na precyzyjnie zlokalizowanej stacji bazowej i odbiornikach GNSS zamontowanych na roverze.
Dwa kluczowe etapy obliczeniowe umożliwiają uzyskanie centymetrowej dokładności pozycjonowania:
- Podwójna różnica
- Pomiar fazy nośnej i eliminacja niejednoznaczności
Podwójna różnica
DGPS zazwyczaj wykorzystuje wyłącznie pomiary pojedynczej różnicy i kodu.
Z kolei RTK dodaje pomiary fazowe i wykorzystuje podejście „podwójnej różnicy”. W tej metodzie pomiary stacji bazowej są odejmowane od pomiarów odbiornika ruchomego, a wszystkie pomiary satelitów nawigacyjnych są odejmowane od satelity referencyjnego.
Podejście to pozwala skompensować wszystkie błędy wywołane przez satelity, błędy odbiornika, a także błędy atmosferyczne, które są uznawane za stałe w otoczeniu stacji bazowej.
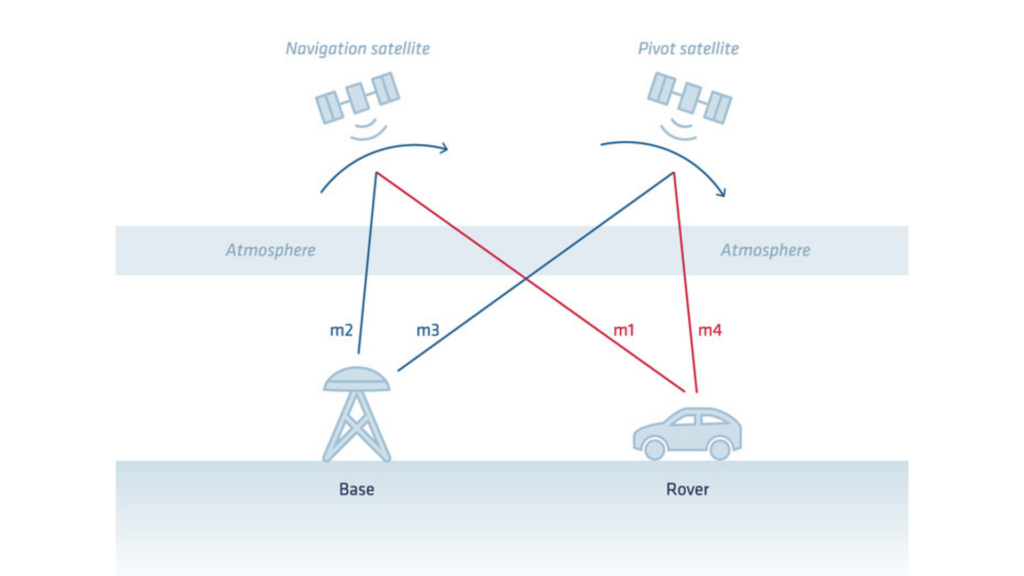
Z tego obliczenia wynika, że:
- Położenie łazika (szerokość geograficzna/długość geograficzna/wysokość) w układzie odniesienia stacji bazowej
- Czas łazika
Odległość między stacją bazową a pojazdem nazywana jest linią bazową i stanowi kluczowy czynnik w systemie RTK. Wraz ze wzrostem długości linii bazowej budżet błędu nieznacznie wzrasta, ponieważ wspólne błędy atmosferyczne i wspólne błędy orbity satelitów nie są całkowicie kompensowane. Jest to typowa wartość „+1 ppm” podawana w specyfikacjach dotyczących dokładności pozycjonowania w systemie RTK.
Pomiar fazy nośnej i eliminacja niejednoznaczności
Pomiar fazy fali nośnej, wprowadzony w naszym poprzednim artykule, jest wymagany do redukcji błędów do poziomu centymetrowego.
Wyzwanie związane z pomiarami fazy nośnej polega na tym, że są one z natury niejednoznaczne (lub niepełne). W pomiarze brakuje całkowitej liczby cykli fazy nośnej. Ta brakująca część jest również znana jako „niejednoznaczność” (ambiguity).
Proces pozycjonowania RTK (Real-Time Kinematic) rozpoczyna się od oszacowania tych niejednoznaczności. Proces ten jest również nazywany trybem „RTK Float”. W tym trybie niejednoznaczności powoli zbiegają się, ale nie stanowią wartości całkowitych. Pozwala to odbiornikowi wygładzić pozycję i osiągnąć dokładność rzędu decymetrów.
Aby osiągnąć maksymalną dokładność i niezawodność, kolejnym krokiem jest identyfikacja wartości całkowitej dla każdej z tych niejednoznaczności w czasie rzeczywistym. Proces ten nazywa się rozwiązywaniem niejednoznaczności całkowitych (integer ambiguity resolution).
Wynik rozstrzygnięcia niejednoznaczności maksymalizuje dokładność RTK i zapewnia większą niezawodność. Jest to powszechnie określane jako tryb „RTK Fixed”.
Jeśli śledzenie fazy dla konkretnego satelity zostanie przerwane, występuje zdarzenie „utraty cyklu” (cycle slip) i niejednoznaczność całkowita dla tego satelity musi zostać rozwiązana ponownie. Z tego powodu zbyt wiele utrat zwrotnych cyklu (a zwłaszcza utraty cykli na wszystkich satelitach jednocześnie) negatywnie wpływa na wydajność RTK. Dobra antena, odpowiednie umiejscowienie anteny oraz czyste środowisko RF są kluczowe dla ograniczenia takich zdarzeń.
Kinematyka post-processingowa
Jak zauważyliśmy, RTK to zastosowanie tych korekt „w czasie rzeczywistym”, co oznacza, że rover musi posiadać połączenie danych ze stacją bazową, aby móc obliczyć przetwarzanie RTK w terenie.
Niektóre zastosowania nie wymagają trajektorii w czasie rzeczywistym, ale mogą skorzystać z wyższej dokładności lub prostszej konfiguracji. Post Processing Kinematic (PPK) może sprostać tym wymaganiom. W przypadku PPK rover gromadzi własne surowe dane GNSS podczas pomiarów, nie odbierając korekt w czasie rzeczywistym. Następnie dane te są poddawane postprocessingowi przy użyciu precyzyjnych informacji ze stacji bazowej lub sieci stacji referencyjnych.
Technologia PPK zapewnia większą elastyczność w gromadzeniu danych, ponieważ nie opiera się na korektach w czasie rzeczywistym. Jest często stosowana w sytuacjach, w których komunikacja w czasie rzeczywistym jest utrudniona lub zbędna, takich jak mapowanie lotnicze, pomiary z wykorzystaniem dronów czy badania naukowe.
Zalety stosowania PPK do korekcji różnicowych.
PPK oferuje następujące kluczowe korzyści podczas przetwarzania danych GNSS:
- Usprawniony obieg pracy w terenie: Głównym kosztem misji opartej na technologii RTK jest zapewnienie obecności stacji bazowej w pobliżu, jej ewentualna konfiguracja, zagwarantowanie niezawodnego połączenia danych itp. Qinertia posiada wbudowaną ogromną liczbę sieci CORS oraz zapewnia bezpośredni dostęp do sieci zewnętrznych. Eliminuje to złożoność związaną z zapewnieniem dostępności stacji bazowej i konfiguracją niezawodnego połączenia transmisji danych.
- Lepsza kontrola jakości: Wiele wskaźników jakości pomaga ocenić rzeczywistą wydajność przetwarzania. Obejmują one zaawansowaną statystykę, rozbieżność (różnicę pomiędzy pozycją/orientacją obliczoną podczas przetwarzania w przód i w tył), a także wskaźniki sygnałów GNSS.
- Ogólna poprawa wydajności: Rozwiązanie niejednoznaczności RTK może chwilę potrwać (od kilku sekund do kilku minut, w zależności od odległości od stacji bazowej i warunków atmosferycznych). Może to mieć duże znaczenie na początku akwizycji danych lub w trudnych warunkach GNSS. PPK łagodzi te skutki poprzez przetwarzanie w kierunku do przodu i do tyłu, co maksymalizuje wskaźnik naprawy (fix rate). Wydajność można również poprawić, stosując bardziej zaawansowane algorytmy lub korzystając z dokładnych efemeryd satelitarnych.
