


RMS – średnia kwadratowa
Wartość skuteczna (RMS) to miara statystyczna, która określa wielkość zmieniającego się sygnału. Jest ona szeroko stosowana w nawigacji inercyjnej do opisu szumu czujnika, stabilności błędu systematycznego oraz ogólnej jakości pomiarów inercyjnych. RMS wyraża moc skuteczną sygnału poprzez obliczenie pierwiastka kwadratowego ze średniej wartości kwadratów. Proces ten zapewnia, że odchylenia dodatnie i ujemne w równym stopniu przyczyniają się do wyniku.
Inżynierowie polegają na RMS przy charakteryzowaniu wyjść akcelerometru i żyroskopu, zwłaszcza podczas oceny propagacji błędów w inercyjnej jednostce pomiarowej (IMU). Odgrywa to zatem zasadniczą rolę w ocenie, jak dobrze system nawigacji inercyjnej (INS) potrafi utrzymać dokładność podczas nawigacji zliczeniowej.
Wpływ na nawigację inercyjną
W nawigacji inercyjnej RMS jest często stosowane do kwantyfikacji zarówno szumu pomiarowego, jak i błędów resztkowych w zintegrowanej pozycji, prędkości i orientacji. Na przykład szum przyspieszenia RMS pomaga określić, w jaki sposób losowe wahania wpływają na szacunki prędkości po integracji.
Szum prędkości kątowej RMS, często wyrażany jako błądzenie losowe kąta, bezpośrednio wpływa na dryf orientacji. Producenci określają wiele wskaźników wydajności – takich jak błądzenie losowe prędkości, powtarzalność błędu systematycznego i gęstość szumu wyjściowego – za pomocą jego wartości. Te specyfikacje oparte na RMS pozwalają integratorom systemów porównywać różne IMU, szacować dryf nawigacji w czasie i projektować odpowiednie strategie filtrowania.
Filtr Kalmana, powszechnie stosowany w integracji INS/GNSS, wykorzystuje poziomy szumu RMS w swoich macierzach kowariancji procesu i pomiarów w celu zarządzania niepewnością i zmniejszania błędów estymacji.
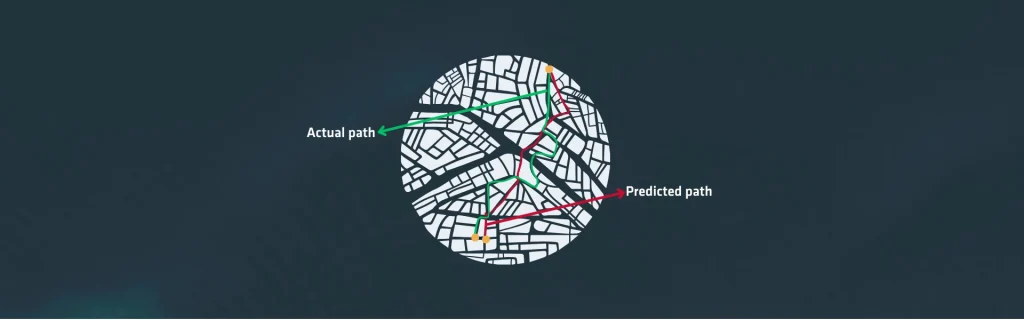
RMS służy również jako kluczowa metryka podczas weryfikacji wydajności nawigacji za pomocą przetwarzania post-processing. Analitycy obliczają różnice RMS między oszacowanymi trajektoriami a rozwiązaniami referencyjnymi, aby ocenić jakość INS podczas testów obejmujących zakłócenia GNSS lub manewry o wysokiej dynamice.
Niskie odchylenie RMS wskazuje na stabilne zachowanie czujnika i skuteczne filtrowanie. Z kolei wysoki błąd RMS wskazuje na problemy, takie jak dryf termiczny, wibracje mechaniczne lub niedostateczna kalibracja.
Ponieważ RMS podsumowuje ogólną wielkość wahania, umożliwia inżynierom ocenę odporności systemu w warunkach stresu środowiskowego. W ten sposób działa jako fundamentalne narzędzie do charakteryzowania zachowania czujników inercyjnych, oceny algorytmów nawigacyjnych i zapewnienia, że INS działa niezawodnie w różnych profilach misji.
