


Ekinox-A Uzyskaj dokładne dane dotyczące roll, pitch, heave pionowego, dryfu i kołysania bocznego
Ekinox-A należy do serii Ekinox wysokowydajnych systemów inercyjnych opartych na technologii MEMS, które osiągają wyjątkową wydajność w zakresie orientacji i nawigacji w kompaktowej obudowie. Jako jednostka odniesienia ruchu (Motion Reference Unit - MRU) lub system odniesienia położenia i heading (Attitude and Heading Reference System - AHRS), Ekinox-A zapewnia dokładne wartości roll i pitch w warunkach dynamicznych, a także dane dotyczące kołysania, wzdłużnego i poprzecznego dryfu.
Podłącz go do zewnętrznego odbiornika GNSS, aby skorzystać z pomiaru heading absolutnego i poprawy parametrów roll i pitch.
Odkryj wszystkie funkcje i zastosowania.
Właściwości Ekinox-A
Odkryj możliwości Ekinox-A, w której nasza podstawowa jednostka IMU, oparta na najnowocześniejszej technologii MEMS i innowacyjnym projekcie, zapewnia najwyższą wydajność.
Jednostka Ekinox IMU zawiera zestaw 3 pojemnościowych akcelerometrów MEMS. W połączeniu z zaawansowanymi technikami filtrowania akcelerometry te zapewniają wydajność na poziomie rezonatorów kwarcowych. Dzięki bardzo niskiemu błędowi prostowania wibracji (VRE), wydajność jest utrzymywana w środowiskach o silnych wibracjach.
Dodatkowo, zestaw 3 wysokiej klasy żyroskopów MEMS klasy taktycznej próbkowany jest z częstotliwością 2,3 kHz. Specjalna konstrukcja integracyjna oraz zaawansowane przetwarzanie sygnału (filtry FIR) gwarantują najlepszą wydajność w środowiskach wibracyjnych.


Dane techniczne
Wydajność ruchu i nawigacji
0.02 ° Heading
0.03 °
Funkcje nawigacyjne
Pojedyncza i podwójna antena GNSS Dokładność pomiaru ruchu pionowego w czasie rzeczywistym
5 cm lub 5 % Okres fal pionowych w czasie rzeczywistym
od 0 do 20 s Tryb ruchu pionowego w czasie rzeczywistym
Automatyczna regulacja Dokładność pomiaru opóźnionego ruchu pionowego
2 cm lub 2,5 % Okres fali opóźnionego falowania
od 0 do 40 s
Profile ruchu
Samoloty, helikoptery, statki powietrzne, bezzałogowe statki powietrzne (UAV) Marynarka wojenna
Statki powierzchniowe, pojazdy podwodne, badania morskie, środowisko morskie i ekstremalne warunki morskie Teren
Samochód, motoryzacja, pociąg/kolej, ciężarówka, pojazdy dwukołowe, ciężki sprzęt, pieszy, plecak, terenowy
Wydajność akcelerometru
8 g Niestabilność spowodowana odchyleniem podczas jazdy
10 μg Spacer losowy
0,02 m/s/√h Przepustowość
433 Hz
Wydajność żyroskopu
300 °/s Niestabilność spowodowana odchyleniem podczas jazdy
0,5°/godz. Spacer losowy
0,14°/√h Przepustowość
60 Hz
Specyfikacje środowiskowe i zakres pracy
IP-68 Temperatura pracy
od -40 ºC do 75 °C Wibracje
3 g RMS – od 20 Hz do 2 kHz Amortyzatory
500 g przez 0,3 ms MTBF (obliczony)
50 000 godzin Zgodność z
MIL-STD-810, EN 60945
Interfejsy
Heading GNSS, zewnętrzny magnetometr Datalogger
8 GB lub 48 godzin przy częstotliwości 200 Hz Output rate
Do 200 Hz Ethernet
Pełny dupleks (10/100 Base-T), zegar główny PTP, NTP, interfejs internetowy, FTP, REST API Porty szeregowe
RS-232/422 do 921 kbps: 3 wyjścia / 5 wejść CAN
1x CAN 2.0 A/B, do 1 Mb/s Wyjście synchronizacji
PPS, częstotliwość wyzwalania do 200 Hz – 2 wyjścia Synchronizacja WEJŚCIE
PPS, sygnał wyzwalający zdarzenia o częstotliwości do 1 kHz – 5 wejść Protokoły output
NMEA, Binary sbgECom, TSS, Simrad, Dolog
Protokoły Input
NMEA, Binary sbgECom, Trimble, Novatel, Septentrio, Hemisphere
Dane techniczne dotyczące części mechanicznych i elektrycznych
od 9 do 36 V prądu stałego Pobór mocy
3 W Masa (g)
400 g Wymiary (dł. x szer. x wys.)
100 mm × 86 mm × 58 mm
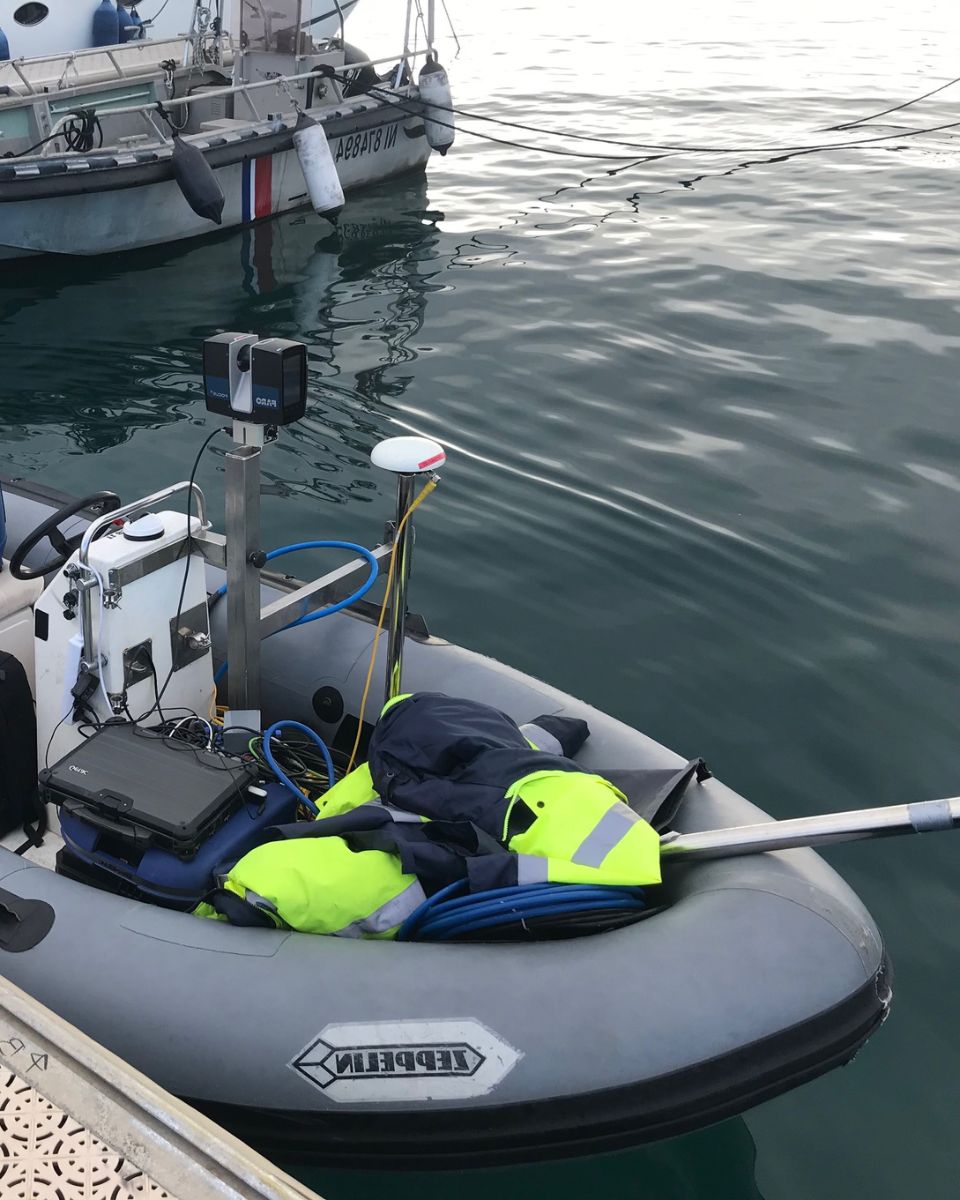
Zastosowania Ekinox-A
Ekinox to wszechstronne, wysokowydajne rozwiązanie AHRS dostosowane do zastosowań wymagających precyzji orientacji i stabilności. Zaawansowane techniki filtrowania i kalibracji dodatkowo zapewniają odporność Ekinox na wibracje, dostarczając niezawodne dane w dynamicznych środowiskach.
Zbudowany z zaawansowanej technologii MEMS, Ekinox dostarcza niezawodne dane o położeniu i heading w czasie rzeczywistym w trudnych warunkach, co czyni go idealnym rozwiązaniem dla branż, w których dokładność i solidność są niezbędne.
Odkryj wszystkie aplikacje.
Karta katalogowa Ekinox-A
Otrzymuj wszystkie informacje o funkcjach i parametrach technicznych czujników bezpośrednio na swoją skrzynkę e-mailową!
Porównaj Ekinox-A z innymi produktami
Poniższa tabela pomaga ocenić, które produkty AHRS najlepiej odpowiadają wymaganiom Twojego projektu, niezależnie od tego, czy priorytetem jest kompaktowość, opłacalność czy wysokowydajna nawigacja.
Dowiedz się, jak nasza oferta produktów AHRS może zapewnić Twoim operacjom wyjątkową stabilność i niezawodność.
-

Ekinox-A
- Roll/Pitch
- 0.02 °
- Heading
- 0.03 °
- Protokoły OUT
- NMEA, Binary sbgECom, TSS, Simrad, Dolog
- Protokoły IN
- NMEA, Binary sbgECom, Trimble, Novatel, Septentrio, Hemisphere
- Masa (g)
- 400 g
- Wymiary (dł. x szer. x wys.)
- 100 × 86 × 58 mm
-
- Roll/Pitch
- 0.1 °
- Heading
- 0,8° magnetycznego
- Protokoły OUT
- NMEA, Binary sbgECom, TSS, KVH, Dolog
- Protokoły IN
- –
- Masa (g)
- 10 g
- Wymiary (dł. x szer. x wys.)
- 26,8 × 18,8 × 9,5 mm
-
- Roll/Pitch
- 0.1 °
- Heading
- 0,8° magnetycznego
- Protokoły OUT
- NMEA, Binary sbgECom, TSS, KVH, Dolog
- Protokoły IN
- –
- Masa (g)
- 45 g
- Wymiary (dł. x szer. x wys.)
- 46 × 45 × 24 mm
-
- Roll/Pitch
- 0.01 °
- Heading
- 0.02 °
- Protokoły OUT
- NMEA, Binary sbgECom, TSS, Simrad, Dolog
- Protokoły IN
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel)
- Masa (g)
- < 690 g
- Wymiary (dł. x szer. x wys.)
- 130 × 100 × 58 mm


Kompatybilność



Dokumentacja i zasoby Ekinox-A
Ekinox-A dostarczany jest z wyczerpującą dokumentacją, zaprojektowana tak, aby wspierać użytkowników na każdym etapie.
Od przewodników instalacyjnych po zaawansowaną konfigurację i rozwiązywanie problemów – nasze jasne i szczegółowe instrukcje zapewniają bezproblemową integrację i działanie.
Studia przypadków Ekinox-A
Poznaj rzeczywiste zastosowania pokazujące, jak Ekinox-A zwiększa wydajność, skraca przestoje i poprawia efektywność operacyjną.
Dowiedz się, jak nasze zaawansowane czujniki i intuicyjne interfejsy zapewniają precyzję i kontrolę niezbędną do osiągania sukcesów w Twoich aplikacjach.
Rozwiązanie ASV łączące systemy „ INS ” oraz echosondę wielowiązkową firmy SBG
ASV – autonomiczne pojazdy naziemne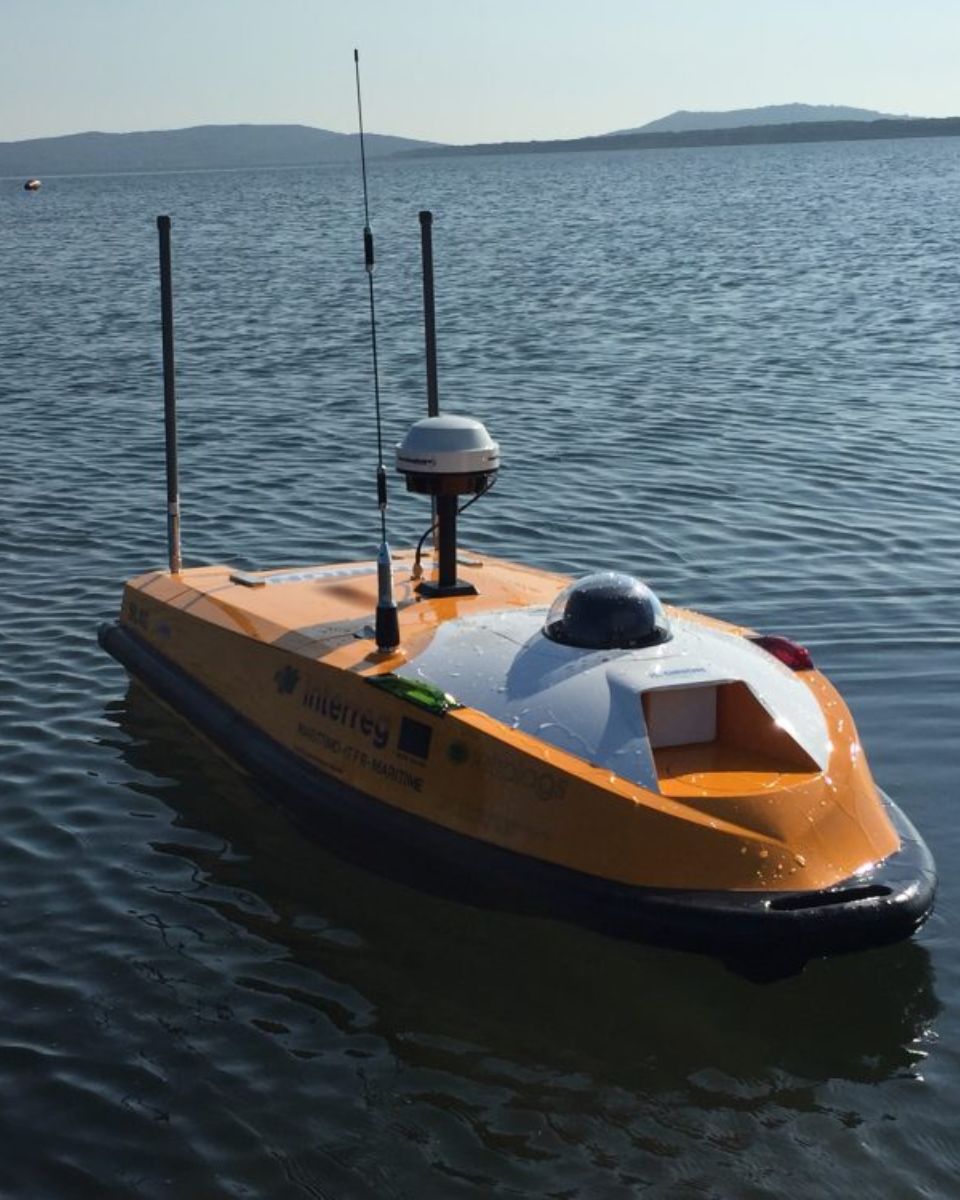
Technologia morska integruje system INS/GNSS firmy SBG z bezzałogową jednostką pływającą HydroDron USV
Nawigacja USV
Rozwiązania w zakresie ruchu, podnoszenia i nawigacji dla batymetrycznych bezzałogowych statków wodnych (USV)
Bezzałogowy statek powierzchniowy (USV)
OPSIA wzbogaca swoje rozwiązanie o integrację z Ekinox INS
Echosonda wielowiązkowa i skaner laserowy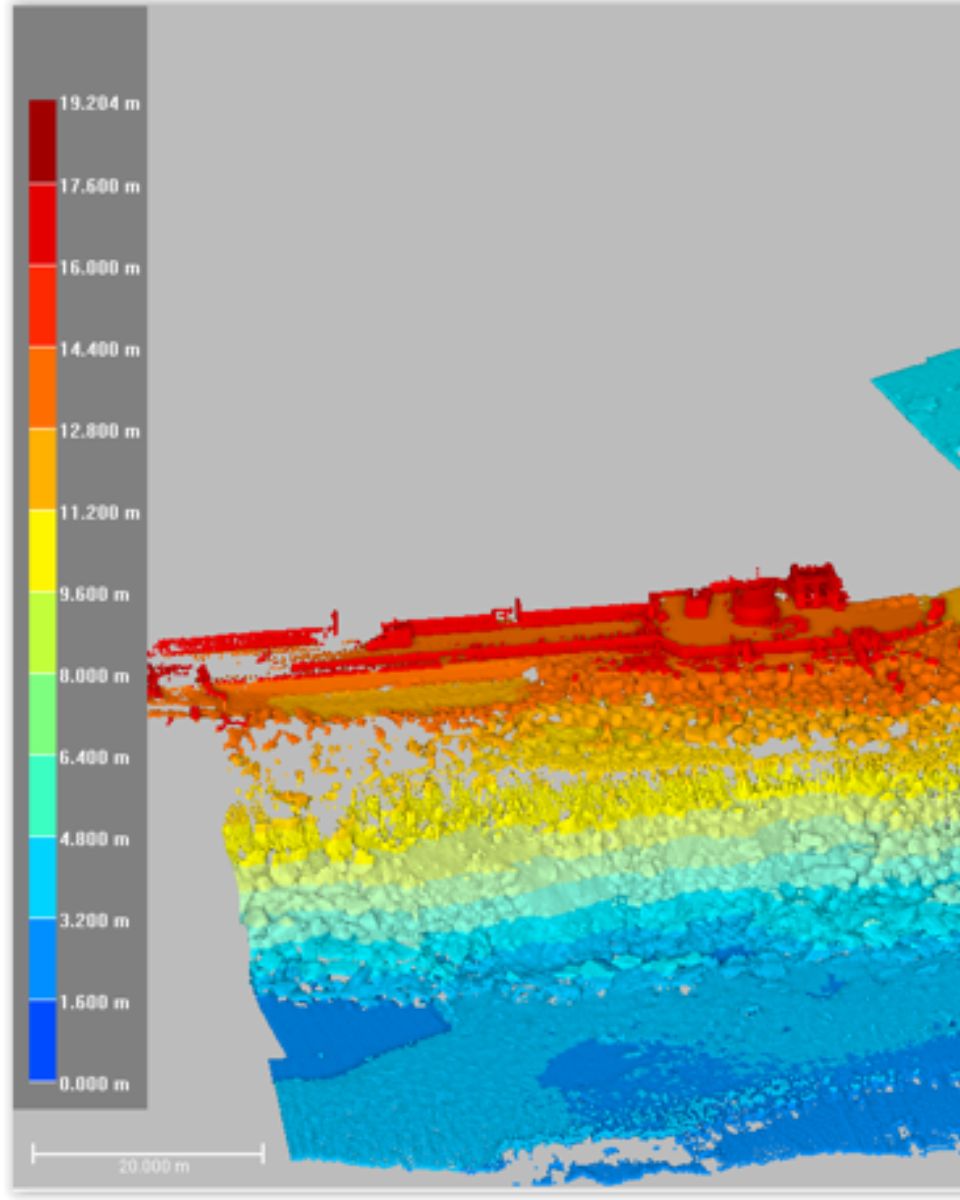


Dodatkowe produkty i akcesoria
Odkryj, jak nasze rozwiązania mogą odmienić Twoje operacje, zapoznając się z naszą szeroką gamą zastosowań. Dzięki naszym czujnikom i oprogramowaniu do pomiaru ruchu i nawigacji zyskujesz dostęp do najnowocześniejszych technologii, które napędzają sukces i innowacje w Twojej dziedzinie.
Dołącz do nas w odkrywaniu potencjału rozwiązań w zakresie nawigacji inercyjnej i pozycjonowania w różnych branżach.

Qinertia GNSS-INS

Kable
Proces produkcyjny
Odkryj precyzję i doświadczenie stojące za każdym produktem SBG Systems. Poniższy film oferuje wgląd od środka w to, jak skrupulatnie projektujemy, produkujemy i kalibrujemy nasze wysokowydajne inercyjne systemy nawigacyjne.
Od zaawansowanej inżynierii po rygorystyczną kontrolę jakości – nasz proces produkcyjny gwarantuje, że każdy produkt spełnia najwyższe standardy niezawodności i dokładności.
Obejrzyj teraz, aby dowiedzieć się więcej!

Poproś o wycenę
Mówią o nas
Zapoznaj się z doświadczeniami i opiniami specjalistów z branży oraz klientów, którzy wykorzystali nasz produkt w swoich projektach.
Dowiedz się, w jaki sposób nasza innowacyjna technologia zmieniła sposób ich działania, zwiększyła wydajność i zapewniła niezawodne wyniki w różnych zastosowaniach.



Sekcja „Najczęściej zadawane pytania”
Witamy w sekcji FAQ, w której odpowiadamy na najczęściej zadawane pytania dotyczące naszej najnowocześniejszej technologii i jej zastosowań.
Znajdziesz tu wyczerpujące odpowiedzi dotyczące funkcji produktów, procesów instalacji, wskazówek dotyczących rozwiązywania problemów oraz najlepszych praktyk pozwalających w pełni wykorzystać możliwości naszych rozwiązań.
Niezależnie od tego, czy jesteś nowym użytkownikiem poszukującym wskazówek, czy doświadczonym profesjonalistą szukającym zaawansowanych informacji, nasze FAQ zaprojektowana dostarczą Ci potrzebnych informacji.
Znajdź tutaj odpowiedzi na swoje pytania!
Czym jest statek pomocniczy typu offshore?
Statki wsparcia morskiego (OSV) służą do wspierania poszukiwań i wydobycia ropy naftowej oraz gazu ziemnego na morzu, a także różnych operacji morskich.
Statki obsługujące platformy morskie (OSV) transportują zaopatrzenie, sprzęt i personel na platformy morskie i z powrotem, przeprowadzają prace konserwacyjne oraz wspierają operacje podwodne. Odgrywają one kluczową rolę w zapewnieniu wydajności i bezpieczeństwa projektów morskich.
Czym jest AHC w żurawiach morskich?
Aktywna kompensacja kołysania (AHC) w dźwigach to technologia stosowana w celu przeciwdziałania pionowym ruchom statku spowodowanym falami. Zapewnia ona, że ładunki podnoszone lub opuszczane przez dźwig pozostają stabilne i nie mają na nie wpływu ruchy morza.
Systemy AHC mają szczególne znaczenie w operacjach morskich, gdzie dźwigi są często wykorzystywane do podnoszenia i opuszczania ciężkiego sprzętu, ładunków lub urządzeń podwodnych ze statków lub platform w zmiennych warunkach morskich. Systemy te wykorzystują czujniki (takie jak akcelerometry, żyroskopy lub jednostki odniesienia ruchu) do pomiaru kołysania statku (ruchu pionowego) spowodowanego działaniem fal.
Na podstawie tych danych zbieranych w czasie rzeczywistym system AHC dźwigu automatycznie dostosowuje działanie wciągarki lub mechanizmu podnoszącego, aby zrównoważyć ruchy falowe, zapewniając utrzymanie ładunku w stałej pozycji względem dna morskiego lub stałego punktu odniesienia. W żurawiach morskich do wykonywania tych precyzyjnych regulacji stosuje się zazwyczaj układy hydrauliczne lub elektryczne. Wciągarka lub mechanizm podnoszący żurawia są błyskawicznie regulowane w celu podnoszenia lub opuszczania ładunku w synchronizacji z ruchem statku, skutecznie „niwelując” ruch pionowy spowodowany falami.
Dzięki stabilizacji ładunku podczas operacji podnoszenia lub opuszczania system AHC minimalizuje ryzyko wypadków, kołysania się ładunku lub uszkodzenia sprzętu. Umożliwia to bezpieczniejsze i bardziej precyzyjne wykonywanie operacji, zwłaszcza podczas umieszczania konstrukcji podwodnych lub obsługi delikatnego sprzętu.
Czym są pomiary hydrograficzne?
Pomiary hydrograficzne to proces polegający na pomiarze i sporządzaniu map cech fizycznych akwenów wodnych, w tym oceanów, rzek, jezior i obszarów przybrzeżnych. Obejmuje on gromadzenie danych dotyczących głębokości, kształtu i konturów dna morskiego (mapowanie dna morskiego), a także lokalizacji obiektów zanurzonych, zagrożeń nawigacyjnych i innych elementów podwodnych (np. rowów morskich). Pomiary hydrograficzne mają kluczowe znaczenie dla różnych zastosowań, w tym dla bezpieczeństwa żeglugi, zarządzania obszarami przybrzeżnymi i badań przybrzeżnych, budownictwa oraz monitorowania środowiska.
Hydrographic surveying obejmuje kilka kluczowych komponentów, począwszy od batymetrii, która mierzy głębokość wody i topografię dna morskiego za pomocą systemów sonarowych, takich jak echosondy jedno- lub wielowiązkowe, wysyłające impulsy dźwiękowe w kierunku dna morskiego i mierzące czas powrotu echa.
Dokładne pozycjonowanie ma kluczowe znaczenie i jest osiągane za pomocą globalnych systemów nawigacji satelitarnej (GNSS) oraz inercyjnych systemów nawigacyjnych (INS), które łączą pomiary głębokości z precyzyjnymi współrzędnymi geograficznymi. Dodatkowo, mierzone są dane dotyczące kolumny wody, takie jak temperatura, zasolenie i prądy, a także zbierane są dane geofizyczne w celu wykrywania obiektów podwodnych, przeszkód lub zagrożeń za pomocą narzędzi takich jak sonar boczny i magnetometry.
Czym są czujniki do pomiaru fal?
Czujniki pomiaru fal są niezbędnymi narzędziami do zrozumienia dynamiki oceanów oraz poprawy bezpieczeństwa i wydajności operacji morskich. Dostarczając dokładne i aktualne dane o stanie falowania, pomagają w podejmowaniu decyzji w różnych sektorach, od żeglugi i nawigacji po ochronę środowiska. Boje falowe to urządzenia pływające wyposażone w czujniki do pomiaru parametrów fal, takich jak wysokość, okres i kierunek.
Zazwyczaj wykorzystują one akcelerometry lub żyroskopy do wykrywania ruchu fal (np. okresu fali) i mogą przesyłać dane w czasie rzeczywistym do obiektów na lądzie w celu ich analizy.
