


RTK – 실시간 이동 측위(Real Time Kinematic)
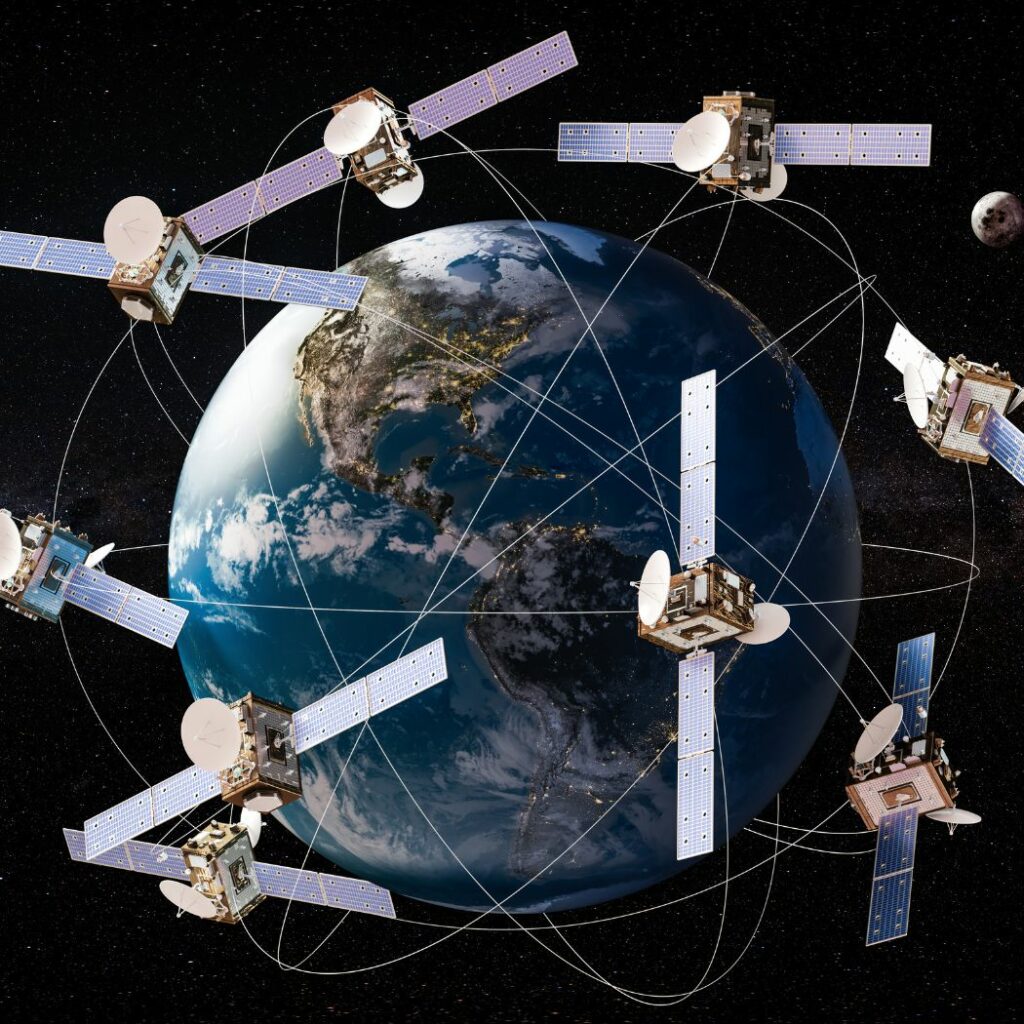
RTK(Real-Time Kinematic)는 글로벌 항법 위성 시스템(GNSS)에서 센티미터 단위 내외의 매우 정확한 위치 데이터를 얻는 데 사용되는 정밀 측위 기술입니다.
RTK는 고정 기준국과 이동형 로버 장비를 사용하여 표준 GNSS 정확도를 향상시킵니다. 기준국은 대기 요인 등으로 인해 발생한 위성 신호의 오차를 계산하여 실시간으로 로버에 보정 정보를 전송합니다.
이 프로세스를 통해 로버는 위치 계산을 동적으로 조정하여 더 높은 정확도를 확보할 수 있습니다. RTK는 정밀한 위치 파악이 필수적인 토지 측량, 농업, 건설, 자율주행 차량 등의 분야에서 일반적으로 사용됩니다. 이는 주로 무선 신호, 셀룰러 네트워크 또는 인터넷을 통한 기준국과 로버 간의 안정적인 데이터 통신을 기반으로 합니다.
RTK 작동 단계별 원리
고정된 기지국과 이동하는 로버는 모두 여러 GNSS 위성으로부터 신호를 수신합니다. 이 신호에는 위성 위치 및 전송 시간이 포함됩니다.
기지국은 고정된, 알려진 위치에 설치되어 대기 지연, 시계 오차 또는 궤도 편차와 같은 위성 신호의 오차를 계산합니다. 기지국은 위성 데이터를 알려진 위치와 비교하여 오차량을 결정하고, 이 오차 보정 정보를 로버에 실시간으로 전송합니다.
이러한 통신은 일반적으로 전파, 셀룰러 네트워크 또는 인터넷을 통해 이루어집니다. 로버는 이동 중에 GNSS 데이터에 보정 정보를 적용합니다. 이 과정은 오차를 크게 줄여 로버가 센티미터 수준의 정확도로 위치를 계산하도록 보장합니다.
데이터 수신, 오차 계산 및 보정 적용의 전체 과정은 지속적으로 이루어지며, 로버가 이동하는 동안 높은 정확도를 유지합니다.
