
“정확성 마스터하기” 시리즈의 첫 번째 기사에서는 전 지구 항법 위성 시스템(GNSS)과 GNSS 및 그 오차 원인을 고려한 단독 정확도에 대해 살펴보겠습니다.
GNSS 시스템이란 무엇인가요?
GPS와 같은 위성 기반 측위 시스템은 우리 삶의 곳곳에 자리 잡아 자동차 여행이나 트레킹 시 길을 안내해 줍니다. 또한 자율주행 차량, 농업, 측량 등 매우 다양한 응용 분야에서도 핵심적인 역할을 담당합니다.
하지만 'GPS'라는 용어에서 GPS를 넘어선 모든 위성 항법 시스템을 포괄하는 더 포괄적인 'GNSS'(Global Navigation Satellite System)로 전환하는 것이 중요합니다.
현재 운영 중인 4개의 글로벌 위성 항법 시스템(GPS, GLONASS, GALILEO, BEIDOU)이 있습니다. 이 외에도 인도 측의 IRNSS처럼 지역별 서비스를 제공하거나, 일본의 QZSS처럼 글로벌 시스템을 보완하는 추가적인 위성 항법 시스템들이 존재합니다.
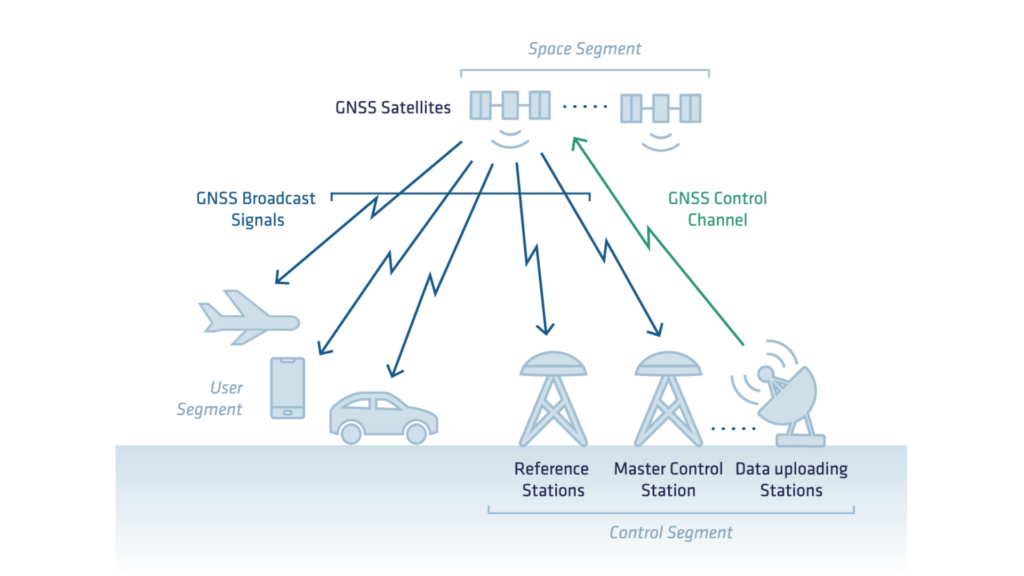
위성 외에도 GNSS 시스템은 다음과 같은 다른 필수 세그먼트로 구성됩니다.
- 위성 군집으로 구성된 위성 세그먼트.
- 지상 관제국 및 장비로 구성된 관제 세그먼트는 위성군을 모니터링하고, 위성의 위치를 결정하며, 위성의 지속적이고 정확한 작동을 보장하는 역할을 합니다.
- 위성에서 수신된 신호를 기반으로 위치를 계산하는 데 사용되는 장비를 포함하는 사용자 세그먼트.
GNSS 기본 원리: 삼변 측량
GNSS는 여러 위성으로부터의 신호를 사용하여 삼변측량을 통해 수신기의 위치와 시간을 결정합니다.
위치를 계산하기 위해 시스템은 위도, 경도, 고도, 시간의 네 가지 변수를 해결해야 합니다. 이 과정에는 최소 4개의 위성이 필요하며, 추가 위성은 정확도와 신뢰성을 향상시킵니다.
다음 이미지는 삼변측량이 어떻게 작동하는지 보여줍니다. 각 위성은 자신을 중심으로 구를 정의하며, 이는 수신기까지의 가능한 거리를 나타냅니다.
두 번째 위성은 가능한 해를 이 두 구의 교차점으로 좁힙니다. 세 번째 위성은 해를 더욱 정교하게 다듬어 시스템이 단일 위치를 정확히 찾아낼 수 있도록 합니다. 실제 적용에서는 시스템이 시간도 고려해야 하므로 네 번째 위성이 필수적입니다.
위성에서 방출되는 신호
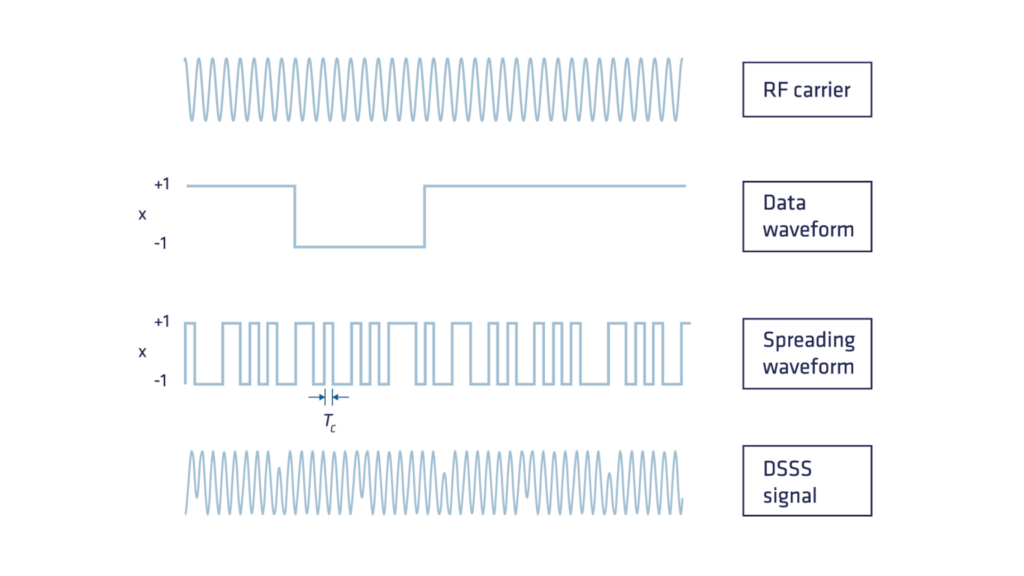
GNSS 위성은 L1, L2, L5 등 다양한 주파수 대역에 걸쳐 신호를 전송합니다. GNSS 신호에는 다음과 같은 세 가지 기본 구성 요소가 있습니다:
- 항법 데이터(저주파): 제어 세그먼트에서 계산되는 이 데이터에는 위성 위치 계산에 필요한 케플러 궤도 파라미터 등의 천문력 데이터, 시계 보정 데이터, 그리고 부가 정보와 같은 필수 정보가 포함됩니다. 위성에 업로드되어 GNSS 수신기로 전 세계에 브로드캐스팅됩니다.
- 의사 난수 코드 또는 PRN 코드: 각 위성은 수신기가 복제할 수 있도록 예측 가능한 패턴으로 설계된 고주파 결정론적 0과 1의 시퀀스인 고유한 의사 난수(PRN) 코드를 전송합니다. PRN 코드를 추가하는 주요 장점은 여러 위성이 동일한 주파수에서 동시에 신호를 전송하고 수신기에 의해 인식될 수 있도록 한다는 것입니다. 코드 분할 다중 접속(CDMA)으로 알려진 이 기술은 각 위성에 고유한 의사 난수 코드를 할당합니다. 글로나스(Glonass)만이 각 위성이 약간 다른 주파수를 사용하는 주파수 분할 다중 접속(FDMA)을 사용합니다.
- RF 반송파: 항법 데이터와 PRN 코드의 결합된 신호를 전송하도록 원래 설계된 정현파 신호입니다. 이 구성 요소가 어떻게 발전하여 센티미터 수준의 측위 정확도를 가능하게 하는 GNSS 신호의 기초가 되는지 나중에 살펴보겠습니다.
위성까지의 거리 측정: 코드 및 반송파 위상
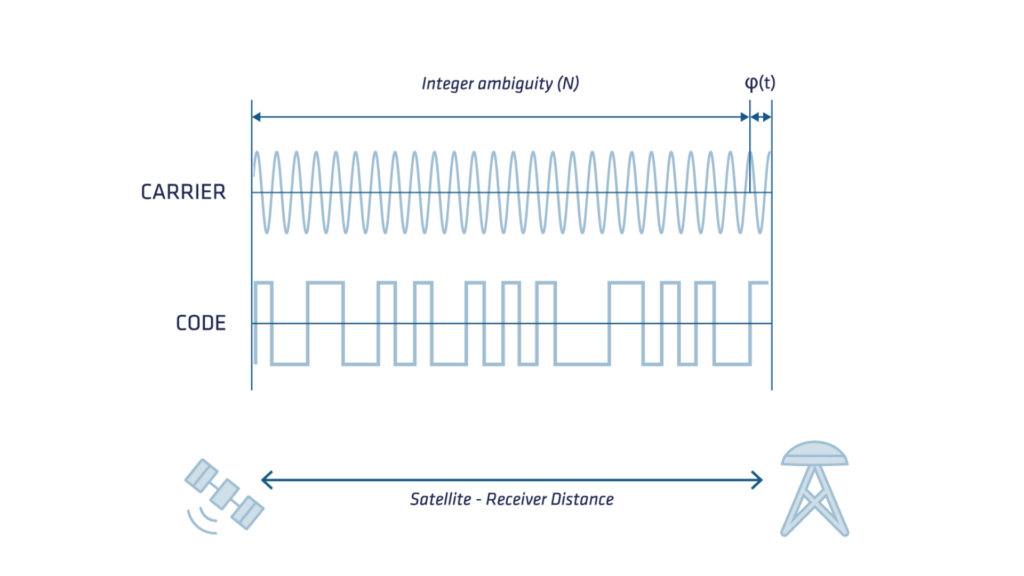
원래 GPS 시스템은 수신기가 PRN 코드 복제본과 자동 상관 기법을 활용하여 위성-수신기 거리를 서브미터(submeter) 정확도로 계산하도록 설계되었습니다. 하지만, 원래 PRN 코드 전송을 위해 의도되었던 반송파는 귀중한 자산임이 입증되었습니다.
반송파 위상 측정은 더 정밀하지만, 위성과 수신기 간의 거리를 결정하는 데 모호성을 야기했습니다. 두 측정값에 대한 추가적인 탐구는 아래에서 제시됩니다.
PRN 코드를 이용한 위성-수신기 간 거리 계산
GNSS 수신기는 송신 코드와 수신 코드 간의 시간 지연을 결정하기 위해 '지연 고정 루프(Delay Lock Loop)'라는 프로세스를 사용합니다. 신호 전파 시간에 해당하는 이 시간 지연은 빛의 속도를 곱하여 거리로 변환됩니다.
그러나 수신기 및 위성 시계의 비동기화로 인해 결과적인 거리는 의사 거리(pseudorange)라고 불립니다. 시계 동기화 오류 외에도 의사 거리는 전파 환경(대기, 하드웨어 등)과 관련된 여러 다른 오류의 영향을 받으며, 이는 이 문서에서 나중에 논의될 것입니다.
위성-수신기 간 거리 정확도 향상: 반송파 위상 측정
위성과 수신기 간의 거리는 신호 송신과 수신 사이에 경과된 위상 주기 수를 세고 이를 반송파 파장으로 곱하여 결정할 수도 있습니다.
이 측정은 코드보다 두 자릿수 더 정밀하지만, 불확실한 정수 주기 수(모호성(ambiguity)이라고도 함)가 절대 정확도에 영향을 미칩니다. 반송파 위상의 정밀한 변화를 결정하기 위해 GNSS 수신기는 위성-수신기 간의 상대적 움직임으로 인해 발생하는 반송파의 도플러 주파수 편이를 누적합니다.
신호 중단 시, 이러한 누적 과정은 실제 움직임을 설명할 수 없으며, '주기 이탈(cycle slips)'이라고도 하는 측정값의 갑작스러운 점프가 관찰될 수 있습니다.
주기 이탈(cycle slips)과 모호성(ambiguity)을 올바르게 처리하는 것은 Real Time Kinematics (RTK) 및 Precise Point Positioning (PPP)과 같은 정밀 측위 기술의 도전적이고 핵심적인 측면입니다.
다음 다이어그램은 신호 반송파, 코드 및 각각의 해상도를 보여줍니다.
GNSS의 오차원인
초기 대중용(비군사적) GPS의 정확도는 약 100m였습니다. 수년간의 발전(선택적 유용성 제거, 새로운 컨스텔레이션 및 SBAS 시스템 구축, 새로운 위성 및 새로운 주파수 도입)을 거쳐, 이제 단독 GNSS의 정확도는 보급형 GNSS 수신기의 경우 5m, 고급형의 경우 최대 1m에 이릅니다.
위성 오차
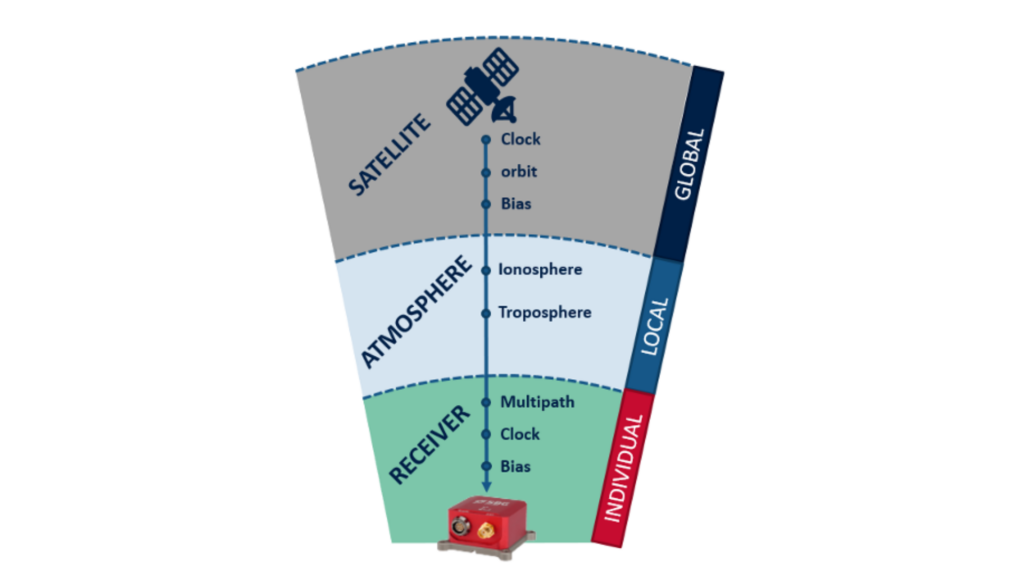
- 시계 오차: GNSS 위성의 원자 시계는 매우 정밀하지만 약간의 오차(드리프트)가 발생합니다. 안타깝게도 위성 시계에 아주 작은 편차만 있어도 수신기가 계산한 위치에 상당한 오차가 발생할 수 있습니다. 예를 들어, 단 10나노초의 시계 오차는 거리 측정에서 3미터의 위치 오차로 이어집니다!
- 궤도 오차: GNSS 위성은 매우 정밀하고 잘 기록된 궤도를 따르지만, 위성 시계와 마찬가지로 이 궤도에도 미세한 변동이 발생합니다. 시계 부정확성과 마찬가지로 위성 궤도의 미세한 변화만으로도 계산된 위치에 상당한 오차를 유발할 수 있습니다. 궤도의 잔류 오차가 지속되면 최대 ±2.5미터의 위치 오차가 발생할 수 있습니다.
대기 오차
- 전리층 지연: 지구 상공 50~1,000km에 위치한 전리층에는 무선 신호 전송에 영향을 미치는 하전 이온이 포함되어 있어 위치 오차를 유발합니다(일반적으로 ±5m이며 전리층 활동이 활발할 때는 더 큼). 전리층 지연은 태양 활동, 주야, 계절, 위치에 따라 달라지므로 예측이 어렵습니다.
- 대류권 지연: 지구의 최하층 대기층인 대류권에서는 습도, 온도, 기압의 변화로 인해 지연 오차가 발생합니다.
수신기 오차
위성의 원자 시계에 비해 정확도가 떨어지는 수신기의 내부 시계는 기타 하드웨어 및 소프트웨어 오류와 함께 측정값에 노이즈와 바이어스를 추가합니다.
| 지연 | 원인 | 크기 |
|---|---|---|
| 위치 오차 | 위성 | 5m |
| 시계 오차 | 위성 | 0-300 km |
| 기기 오차 | 위성 | 1-10 m |
| 상대론적 효과 | 위성 | 10 m |
| 전리층 지연 | 경로 (50-1000 km) | 2-50 m |
| 대류권 지연 | 경로(0-12 km) | 2-10 m |
| 계기 지연 | 수신기 | 1-10 m |
| 클록 오프셋 | 수신기 | 0-300 km |
최적의 항법을 보장하기 위해 시스템은 이러한 오차를 고려하고, 특정 오차 모델을 사용하여 완화하거나, 항법 필터를 통해 추정해야 합니다.
위치 계산 시에는 조석 효과 및 상대론적 효과와 같이 이 글에 언급되지 않은 다른 많은 오차 요인들도 고려해야 합니다.
고정밀 위치, 항법 및 시각 정보를 제공하는 GNSS 기술의 성능에는 다양한 오차 원인이 영향을 미칩니다.
대기 지연, 위성 시계 및 궤도력 오차, 다중 경로 간섭, 수신기 노이즈와 같은 요인들은 정확도를 저하시킬 수 있습니다. 최신 보정 기술(차등 GNSS, RTK 및 PPP)이 GNSS 및 그 오차 원인을 완화하는 데 도움이 되지만, 그 발생 원인을 이해하는 것은 GNSS 성능 최적화를 위해 여전히 필수적입니다.
신호 처리, 센서 융합 및 머신러닝의 발전이 계속됨에 따라 GNSS 시스템은 더욱 견고해질 것이며, 다양한 애플리케이션에서 더 높은 신뢰성을 보장할 것입니다.
