일상적인 시나리오에서는 단독 글로벌 내비게이션 위성 시스템(GNSS)의 정확도만으로도 길을 찾는 데 충분하지만, 많은 애플리케이션은 더 높은 정확도를 요구합니다. GNSS의 정확도를 1cm 이내로 향상시키기 위해 다양한 차분 보정 기술이 개발되어 광범위한 새로운 애플리케이션을 가능하게 하고 있습니다.
이러한 정확도를 달성하려면 계산 및 위치 결정 결과에 사용되는 기준 좌표계에 주의를 기울여야 하는데, 이는 ‘지형학 및 기준계 변환’에서 다루는 주제이며, 본 기사의 범위를 벗어납니다.
GNSS 보정
GNSS 정확도 향상은 다양한 오차를 보정하는 데 기반합니다.
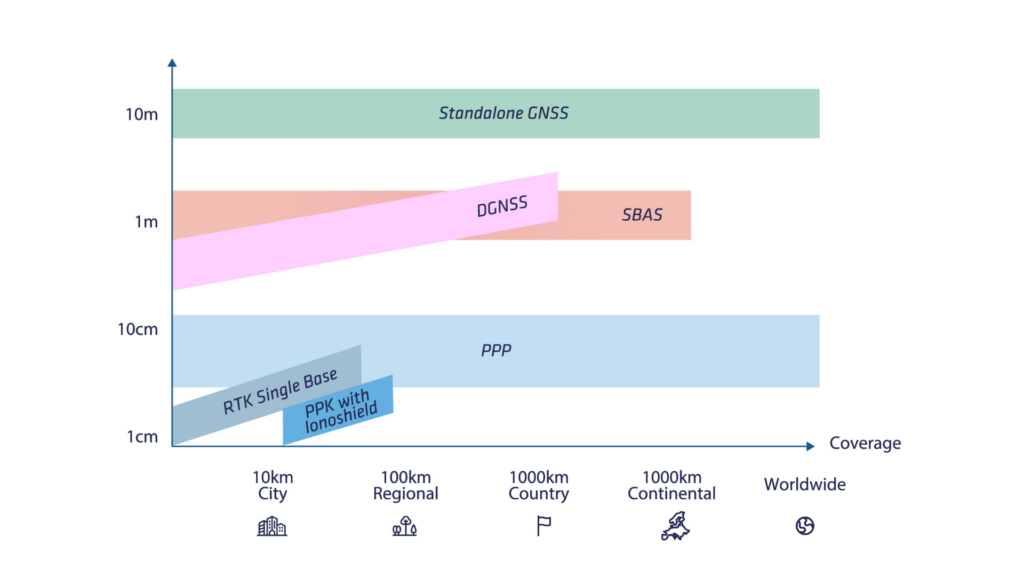
다양한 커버리지와 성능 수준을 제공하는 여러 유형의 보정이 존재합니다.
주요 내용은 아래 표에 자세히 설명되어 있습니다. 이 문서에서는 가장 일반적인 보정의 기초를 다루며, DGNSS에 대한 간략한 설명에 이어 SBAS 및 RTK에 대한 심층적인 설명을 제공하고 PPK의 이점을 설명합니다.
이 시리즈의 다음 기사에서는 Ionoshield와 PPP에 대해 더 자세히 살펴보겠습니다.
차분 GNSS (DGNSS)
전통적인 코드 기반 DGNSS는 위성 오차와 국지적 대기 오차가 좁은 지역 내에서는 동일하다는 단순한 가정에서 출발합니다. 따라서 한 쌍의 GPS 수신기를 사용하여 대기 오차(전리층 및 대류권 오차)와 위성 오차를 모두 상쇄함으로써 항법 성능을 향상시킬 수 있습니다.
이 작동 모드에서는 이동국 GNSS 수신기의 작동 범위 내 몇 킬로미터 이내에 기준국 GNSS 수신기가 설치됩니다. 기준국은 RF 또는 GSM 모뎀을 사용하여 이동국 수신기에 보정 데이터 세트를 전송합니다. 그러면 이동국 수신기는 이 보정 정보를 사용하여 차분 위치(기준국 기준)를 계산할 수 있습니다.
이 기술은 항법 정확도를 서브미터 수준으로 향상시킬 수 있지만, RTK가 고정밀 측위의 표준으로 자리 잡으면서 현재는 구식이 되었습니다.
SBAS (위성 기반 보정 시스템)
SBAS는 민간 항공기의 안전한 항법을 지원하기 위해 개발되었습니다. 이후 단독 GNSS 수신기보다 더 높은 정확도가 요구되는 다른 많은 최종 사용자 애플리케이션에 사용되어 왔습니다.
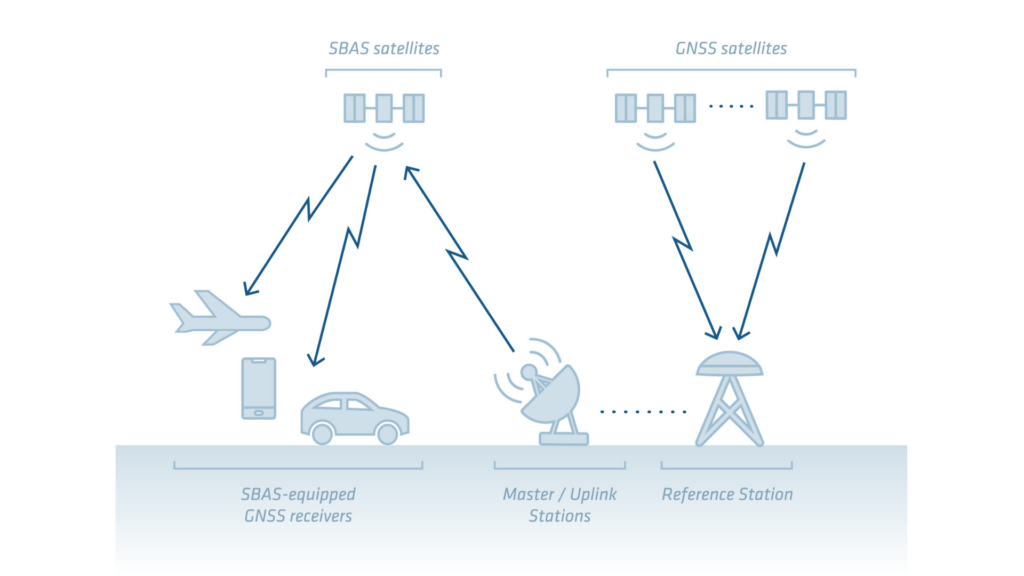
SBAS의 개념은 기준국 네트워크를 사용하여 광범위한 지역(대륙 커버리지)에서 GPS 성능을 향상시킬 수 있는 보정값을 계산하는 것입니다.
이러한 보정값은 전용 SBAS 정지궤도 위성을 통해 브로드캐스트됩니다. 최신 GNSS 수신기는 일반 GNSS 안테나를 통해 이러한 보정값을 직접 수신하여 1미터의 정확도를 제공하는 SBAS와 같은 측위 엔진에 사용할 수 있습니다.
모든 SBAS 콘스텔레이션의 주된 목적은 최대 정확도 달성이 아니라, 무결성 개념(위치 오차의 정확한 측정)이 추가된 상태로 의도된 어플리케이션(항공기 항법 및 착륙)에 대해 GNSS가 최소 정확도를 달성할 수 있도록 하는 것입니다.
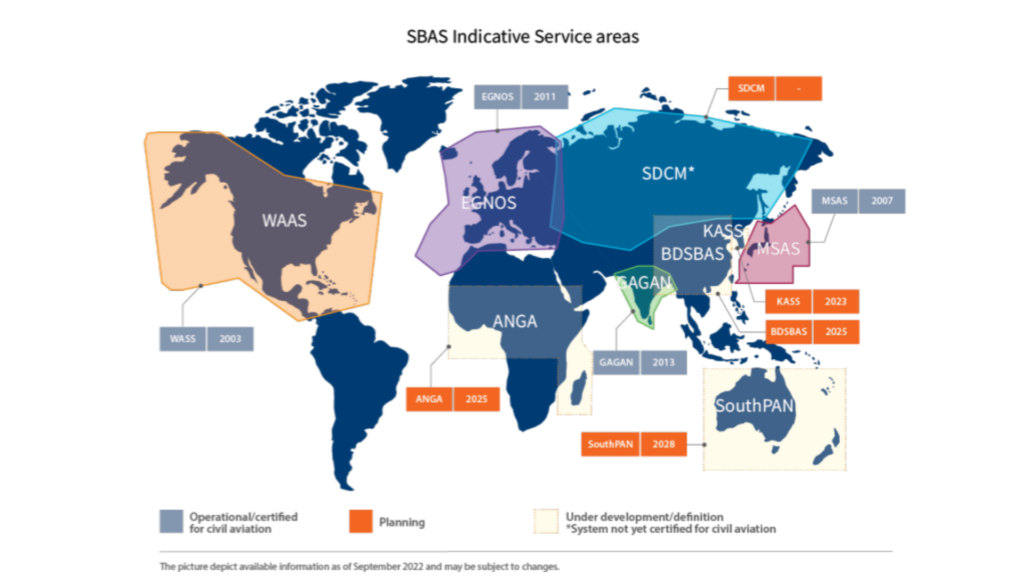
현재 사용 중인 SBAS에는 다음이 포함됩니다:
- 북미 국가들을 위한 WAAS
- 유럽을 위한 EGNOS
- 인도를 위한 GAGAN
- 일본용 MSAS
그러나 대부분의 현재 SBAS는 GPS 위성군에 대한 보정만 제공하므로 육상 항법에는 최적이 아닙니다. 향후 SBAS 솔루션(예: EGNOS V2)은 다중 위성군 보정을 제공할 것입니다.
SBAS의 기반 기술
다양한 SBAS 솔루션은 동일한 기본 기술을 사용하여 보정 정보를 제공합니다. 다음과 같은 항목에 대한 보정을 제공합니다:
- 위성 시계의 오차
- 위성 궤도 편차
- 대기 오류
SBAS는 또한 오작동하는 위성의 데이터를 거부하는 데 사용할 수 있는 위성 무결성 정보를 제공합니다.
대기 오차 패턴을 제공하기 위해 기준국 네트워크를 사용하여 대기 보정값도 계산됩니다. 전송되는 오차 값은 IGP(Ionospheric Grid Points)라고 하는 지정된 지점에서 대기로 인해 발생하는 수직 지연에 해당합니다. 수신기는 이를 통해 각 위성에서 오는 서로 다른 신호의 지연을 보정할 수 있습니다.
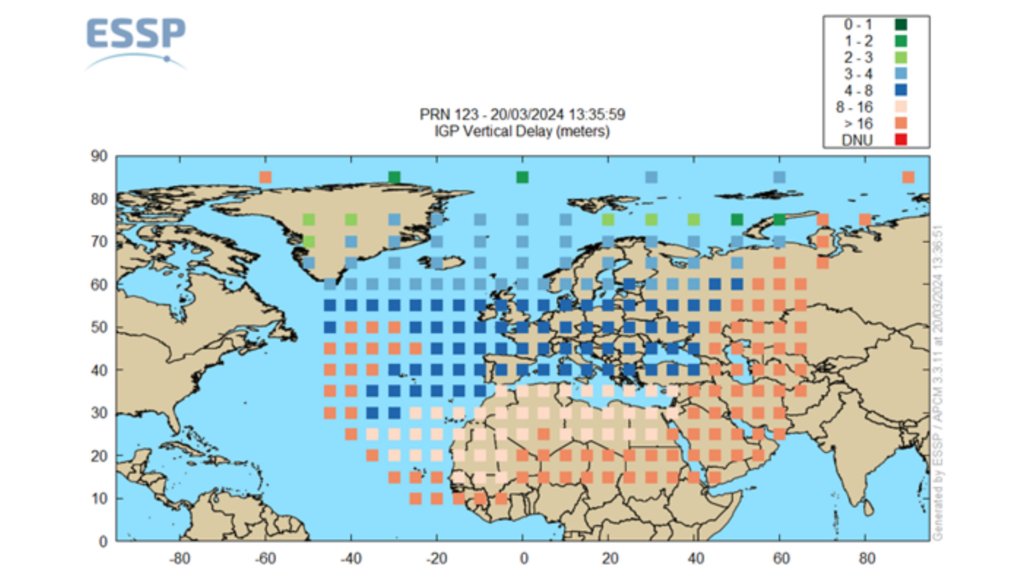
수신기는 SBAS가 제공하는 정보를 사용하여 의사거리 기반 측정의 오차를 보정함으로써 위치 정확도를 수평 약 1.2m RMS, 수직 1.6m RMS 수준으로 향상시킵니다. 이는 특히 수직 성분에서 단독 GNSS에 비해 크게 향상된 수치입니다.
실시간 동적 측량(RTK) 및 후처리 동적 측량(PPK)
RTK 기술은 1990년대 중반 측량 애플리케이션을 위해 처음 도입되었습니다. 기존 차분 전 지구 Positioning System(DGPS)과 마찬가지로, RTK는 정밀하게 위치가 파악된 기준국과 이동국 GNSS 수신기에 의존합니다.
센티미터 단위의 정밀한 측위는 두 가지 핵심 연산 단계를 통해 가능해집니다.
- 이중차
- 반송파 위상 측정 및 모호성 해소
이중차
DGPS는 일반적으로 단일 차분 및 코드 측정값만 사용합니다.
반면에 RTK는 위상 측정값을 추가하고 "이중 차분(double difference)" 접근 방식을 사용합니다. 이 방식에서는 기준국 측정값을 로버 측정값에서 빼고, 모든 항법 위성 측정값을 피벗 위성에서 뺍니다.
이 접근 방식은 기준국 근처에서 일정하다고 가정되는 대기 오차뿐만 아니라 모든 위성 유발 오차, 수신기 유발 오차를 보정할 수 있습니다.
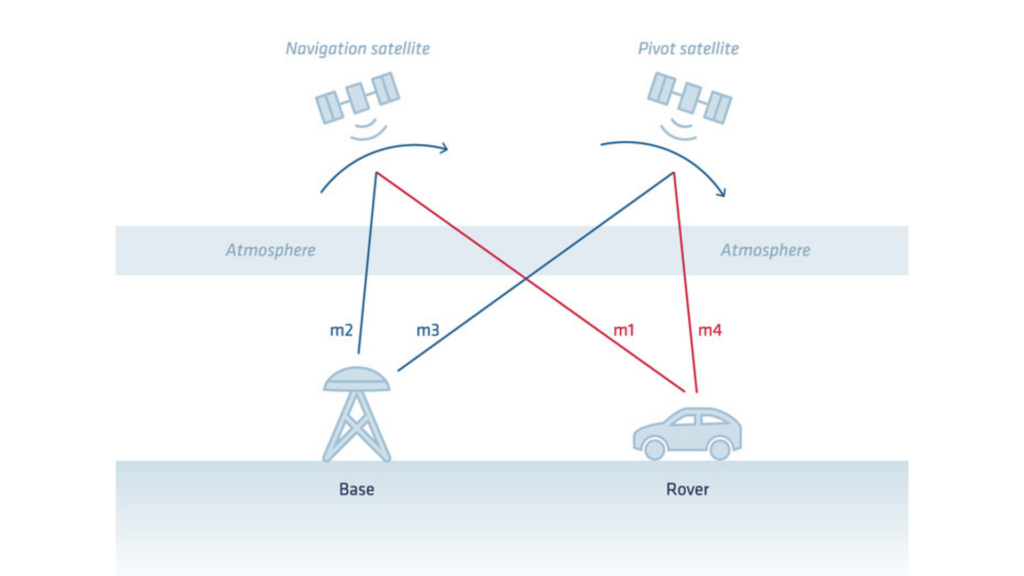
이 계산 결과 다음과 같은 값을 얻습니다:
- 기지국의 좌표계에서 로버의 위치(위도/경도/고도)
- 로버의 시대
기준국(base station)과 이동국(rover) 사이의 거리를 베이스라인(baseline)이라고 하며, RTK에서 핵심적인 요소입니다. 베이스라인이 길어질수록 공통 대기 오차와 공통 위성 궤도 오차가 완전히 상쇄되지 않기 때문에 오차 예산이 미세하게 증가합니다. 이는 RTK 위치 정확도 사양에서 흔히 볼 수 있는 '+1ppm'에 해당합니다.
반송파 위상 측정 및 모호성 해소
이전 기사에서 소개된 반송파 위상 측정은 오차를 센티미터 수준으로 줄이는 데 필요합니다.
반송파 위상 측정의 과제는 본질적으로 모호하다(불완전하다)는 점입니다. 측정값에서 누락된 반송파 위상 주기의 정수 부분이 존재합니다. 이 누락된 부분은 '미지정 정수값(ambiguity)'이라고도 합니다.
실시간 동적 측위(RTK) 프로세스는 이러한 미지정 정수값을 추정하는 것부터 시작합니다. 이 프로세스는 'RTK Float' 모드로도 알려져 있습니다. 이 모드에서 미지정 정수값은 서서히 수렴하지만 정수 값이 아닙니다. 이를 통해 수신기는 위치를 부드럽게 보정하여 약 데시미터 수준의 accuracy를 달성할 수 있습니다.
최대 정확도와 견고성을 달성하기 위한 다음 단계는 실시간으로 이러한 각 미지정 정수값에 대한 정수 값을 식별하는 것입니다. 이 과정을 정수 미지정 정수값 해결(integer ambiguity resolution)이라고 합니다.
미지정 정수값 해결의 결과는 RTK 정확도를 극대화하고 더 큰 견고성을 제공합니다. 이는 일반적으로 'RTK Fixed' 모드라고 불립니다.
특정 위성에 대한 위상 추적이 중단되면 '사이클 슬립(cycle slip)' 이벤트가 발생하며 해당 위성에 대한 정수 미지정 정수값을 다시 해결해야 합니다. 이러한 이유로 너무 많은 사이클 슬립(특히 모든 위성에서 동시에 발생하는 사이클 슬립)은 RTK 성능에 부정적인 영향을 미칩니다. 이러한 현상을 제한하려면 우수한 안테나, 올바른 안테나 배치, 그리고 깨끗한 RF 환경이 필수적입니다.
후처리 동적 측량
앞서 살펴보았듯이, RTK는 이러한 보정 정보를 "실시간으로" 적용하는 방식으로, 이를 통해 이동국(rover)은 현장에서 RTK 처리를 계산하기 위해 기준국(base station)과의 데이터 링크 연결을 유지해야 합니다.
일부 어플리케이션의 경우 실시간 궤적이 필요하지 않지만, 더 높은 정확도나 더 단순한 설정을 통해 이점을 얻을 수 있습니다. PPK(Post Processing Kinematic)는 이러한 요구를 충족할 수 있습니다. PPK를 사용하면 이동국은 실시간 보정 정보를 수신하지 않고 데이터 수집 과정에서 자체적인 원시 GNSS 데이터를 수집합니다. 이후 이 데이터는 기준국 또는 기준국 네트워크의 정밀한 정보를 사용하여 후처리됩니다.
PPK는 실시간 보정에 의존하지 않기 때문에 데이터 수집에서 더 큰 유연성을 제공합니다. 항공 매핑, 드론 측량 또는 과학 연구와 같이 실시간 통신이 어렵거나 불필요한 시나리오에서 주로 사용됩니다.
차분 보정에 PPK를 사용할 때의 장점
PPK는 GNSS를 처리할 때 다음과 같은 주요 이점을 제공합니다.
- 향상된 현장 워크플로: RTK 기반 임무의 주요 비용은 근처에 기준국이 있는지 확인하고, 필요한 경우 기준국을 설치하고, 안정적인 데이터 연결을 보장하는 등의 작업에서 발생합니다. Qinertia에는 다수의 내장 CORS 네트워크와 타사 네트워크에 대한 직접 액세스 기능이 있습니다. 이를 통해 기준국의 가용성을 보장하고 안정적인 데이터 연결을 설정해야 하는 복잡성이 사라집니다.
- 향상된 품질 관리: 다양한 품질 지표를 통해 처리 성능을 실제로 평가할 수 있습니다. 여기에는 고급 통계, 분리(전방향 처리와 역방향 처리 중에 계산된 위치/자세 간의 차이), 그리고 GNSS 신호 지표가 포함됩니다.
- 전반적인 성능 향상: RTK 미정부(ambiguity) 해소에는 일정 시간이 소요될 수 있습니다(기준국과의 거리 및 대기 조건에 따라 수 초에서 수 분 소요). 이는 데이터 취득 시작 시점이나 까다로운 GNSS 조건에서 두드러질 수 있습니다. PPK는 전방향 및 역방향을 모두 처리하여 고정률(fix rate)을 극대화함으로써 이러한 영향을 완화합니다. 또한 더 고급 알고리즘을 사용하거나 정확한 인공위성력(ephemeris)을 사용하여 성능을 더욱 향상시킬 수 있습니다.
