自動運転車における高ダイナミックな操縦に向けた当社のソリューションをご覧ください ↓



自律走行による運搬
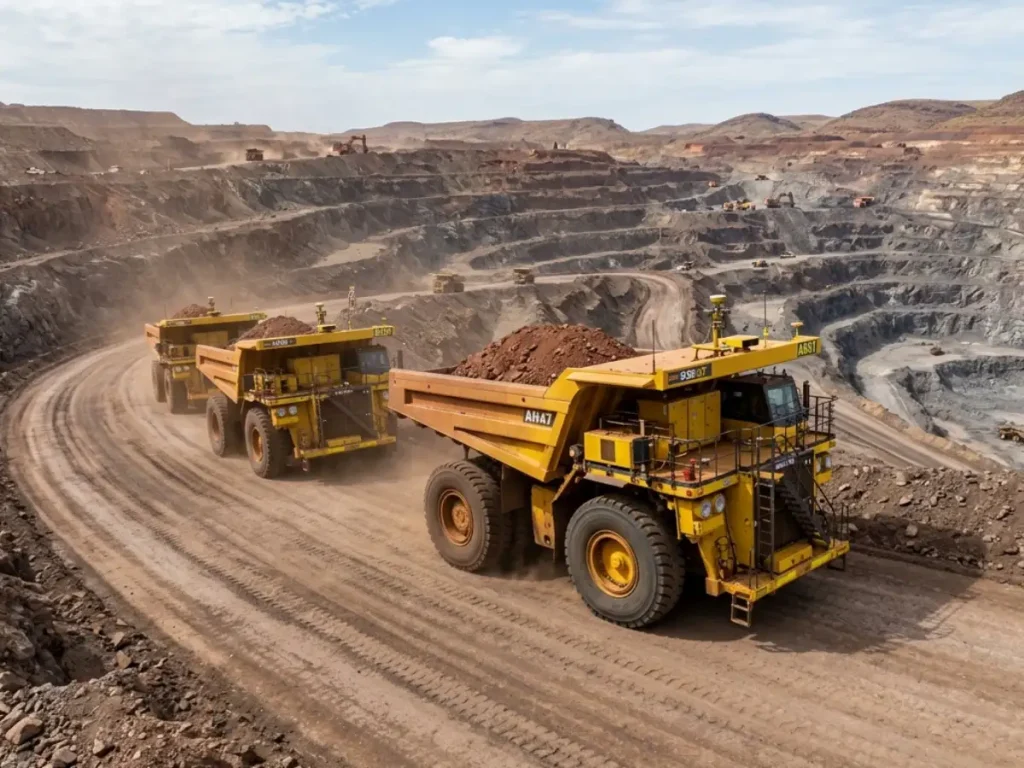
自動運搬とは、人間の直接的な制御を制限または排除した状態での、鉱山用ダンプトラックの自動運転を指します。実際には、自動ダンプトラックは測位、認識、通信、および車両制御技術を使用して、事前に定義されたルートを航行し、速度を管理し、障害物を回避し、積み込みとダンプのサイクルを実行します。
現代の自動運搬ソリューションは、GNSS、慣性計測装置(IMU)、LiDAR、カメラ、レーダー、および車載コンピューティングを統合しています。たとえば、GNSSがグローバル測位を提供する一方で、衛星の信号が低下したり一時的に利用できなくなったりした場合には、慣性航法が継続的なモーション推定を維持します。その結果、センサーフュージョンがこれらの測定値を組み合わせて、堅牢な位置、速度、および姿勢の推定値を提供します。
さらに、自動運搬作業は、複雑な鉱山環境全体での正確な位置特定と信頼性の高い車両制御に依存しています。しかし、壁面の高い運搬道路、粉塵、振動、変化する地形、およびGNSSが遮断されたエリアは、従来の測位システムにとって課題となります。そのため、慣性航法システム(INS)は、GNSSが一時的に利用できない状況(デッドレコニング航法)での航法の継続性を維持し、安定した軌道制御をサポートします。
大規模な採掘現場では、一元化されたフリート管理システムを通じて大規模な自動運搬フリートを展開できます。その結果、これらのシステムは自動運搬車両の調整、ルートの最適化、車両ステータスの監視、およびトラックと他の採掘機器との間の相互作用の管理を行います。
要約すると、自動運搬は精密航法、認識、自動制御を組み合わせて、採掘作業を改善します。特に、これらの技術は、採掘企業が運用の安定性を高め、危険な環境への露出を減らし、フリートの稼働率を向上させるのに役立ちます。
