SLAMを用いた移動型マッピング
vMS3Dは、慣性、GNSS、SLAMテクノロジーの優れた利点を組み合わせたモバイルマッピングシステムです。
「Ellipse INSは非常に、非常に高精度な速度データを提供します。」 | VIAMETRIS創業者 ニノ氏
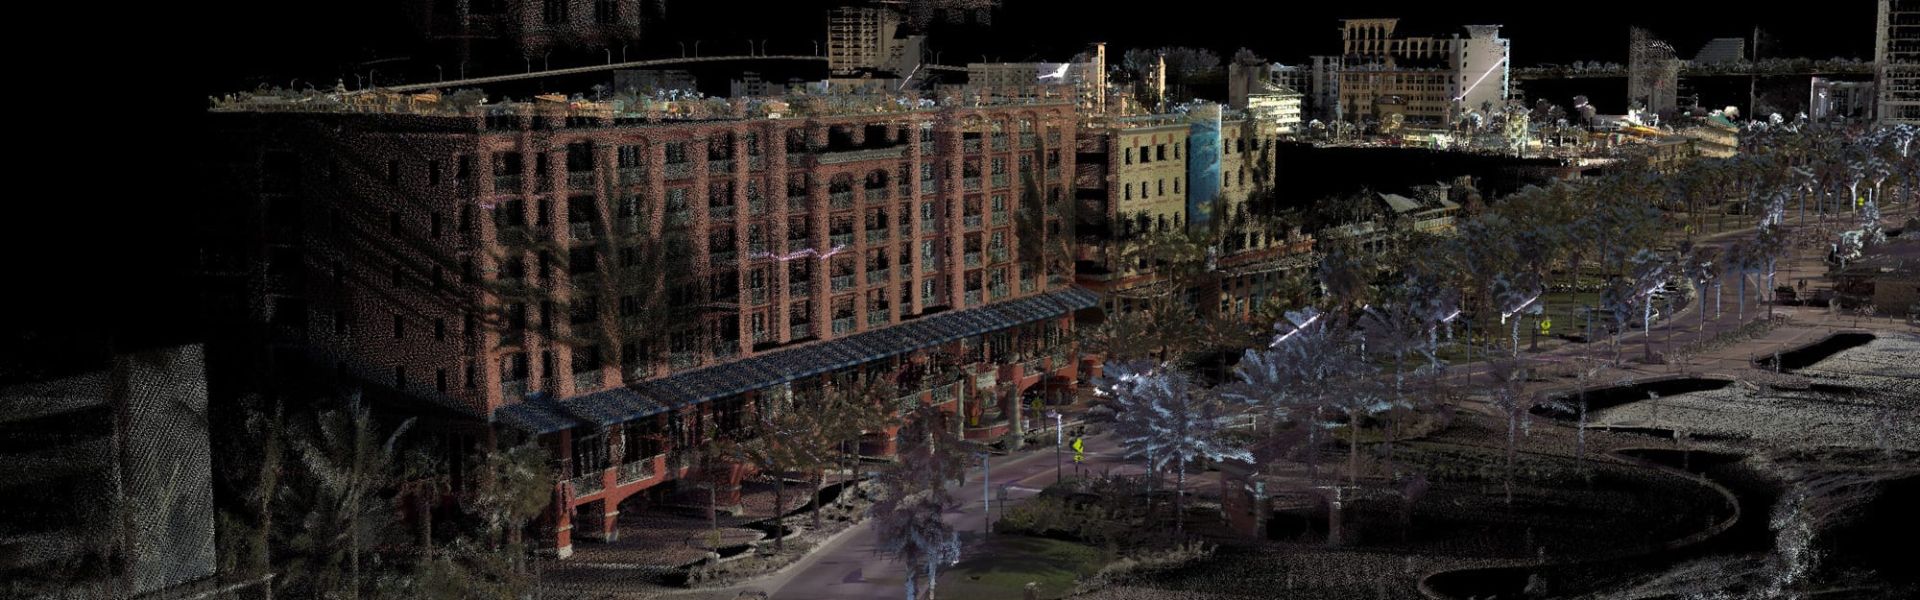
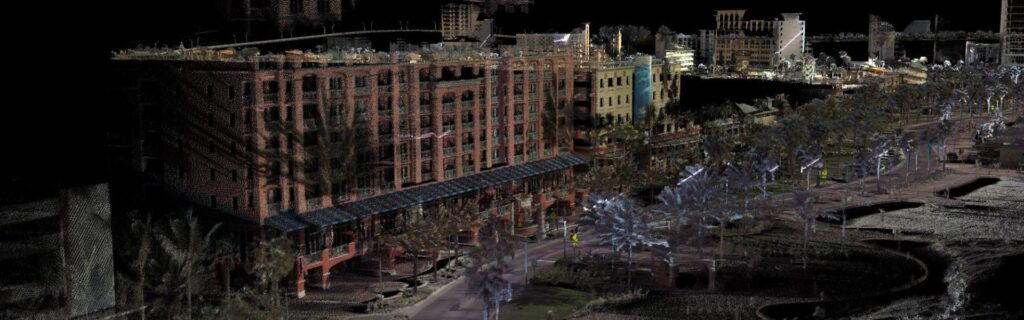
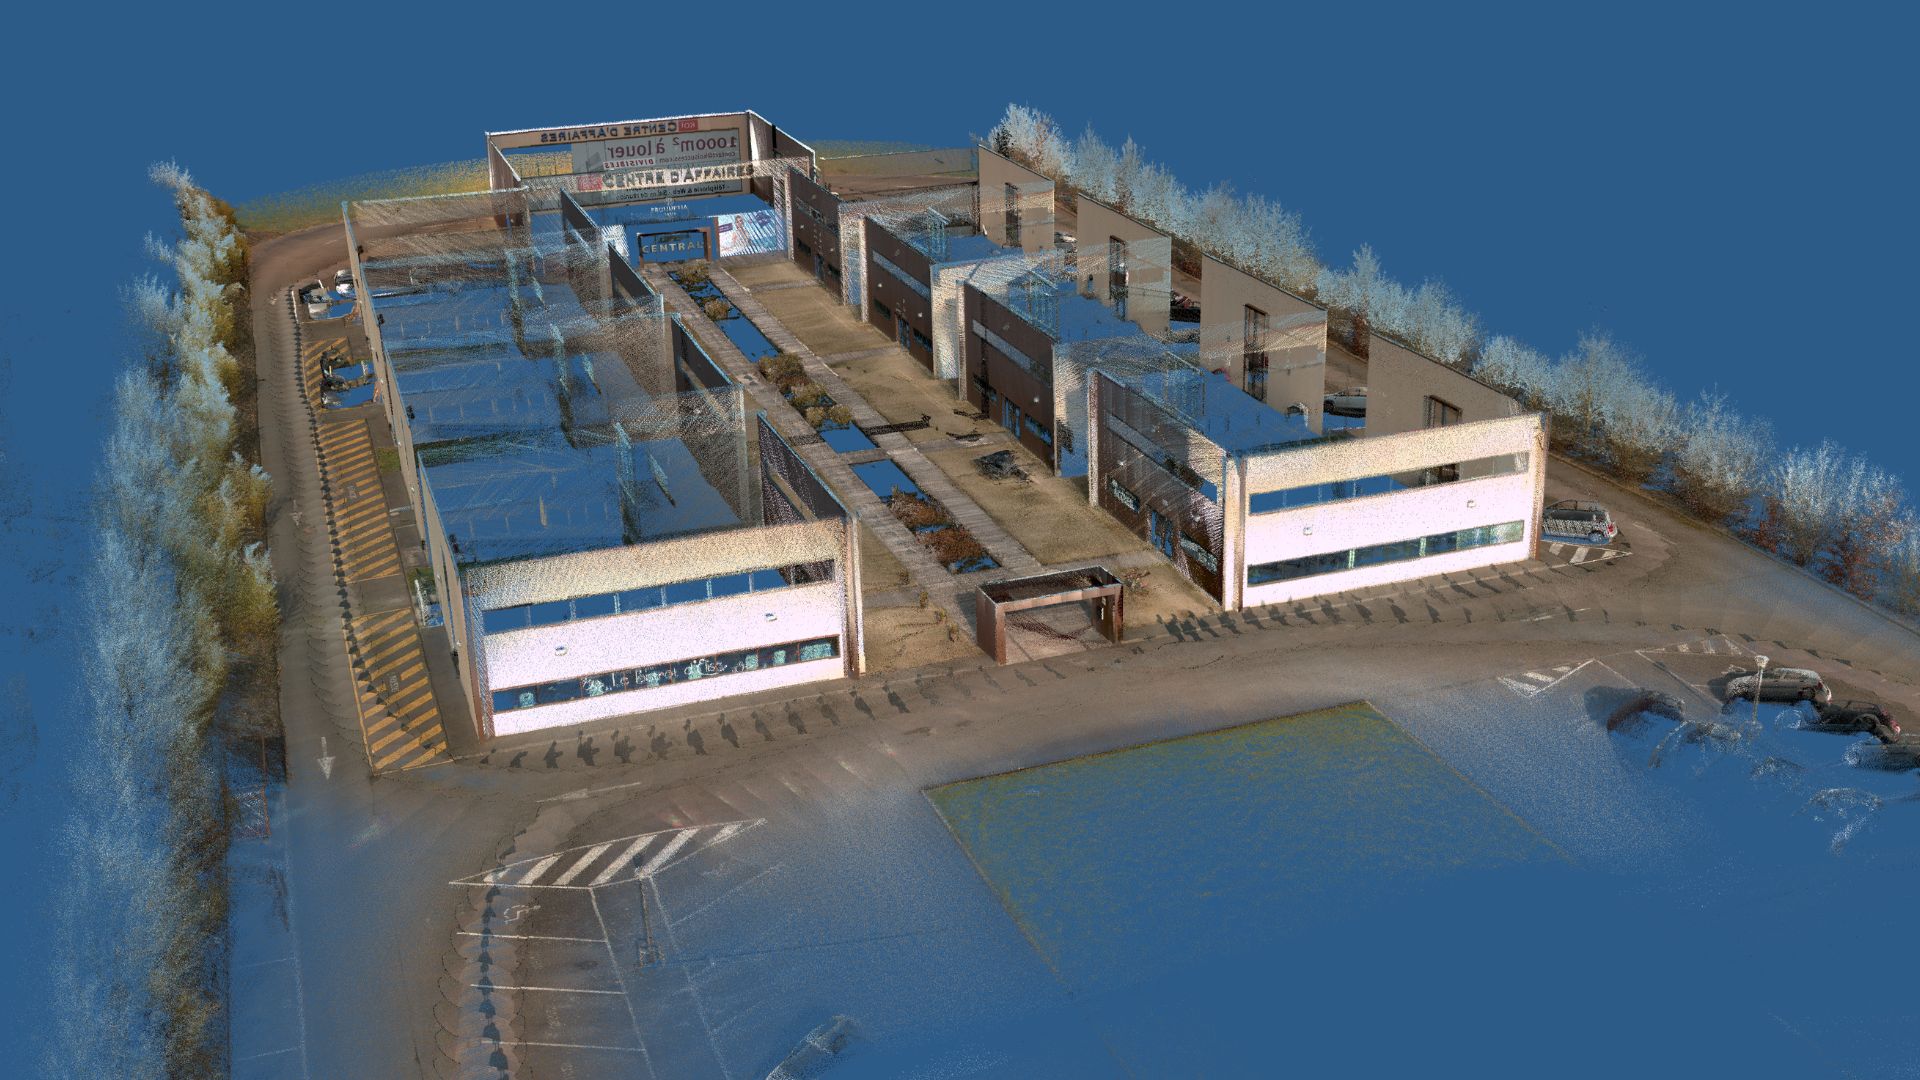
VIAMETRISは、SLAMベースのソリューション開発における先駆者です。2年前に同社は、SLAMテクノロジーに基づく屋内マッピングシステム「iMS3D」をリリースしました。
この経験を活かし、同社は新しいソリューションである「vMS3D」を立ち上げました。これは、慣性、GNSS、SLAMテクノロジーの優れた利点を組み合わせることで、魅力的な価格性能比を備えた革新的なモバイルマッピングシステムを提供するものです。
最も優れたモバイルマッピングシステム
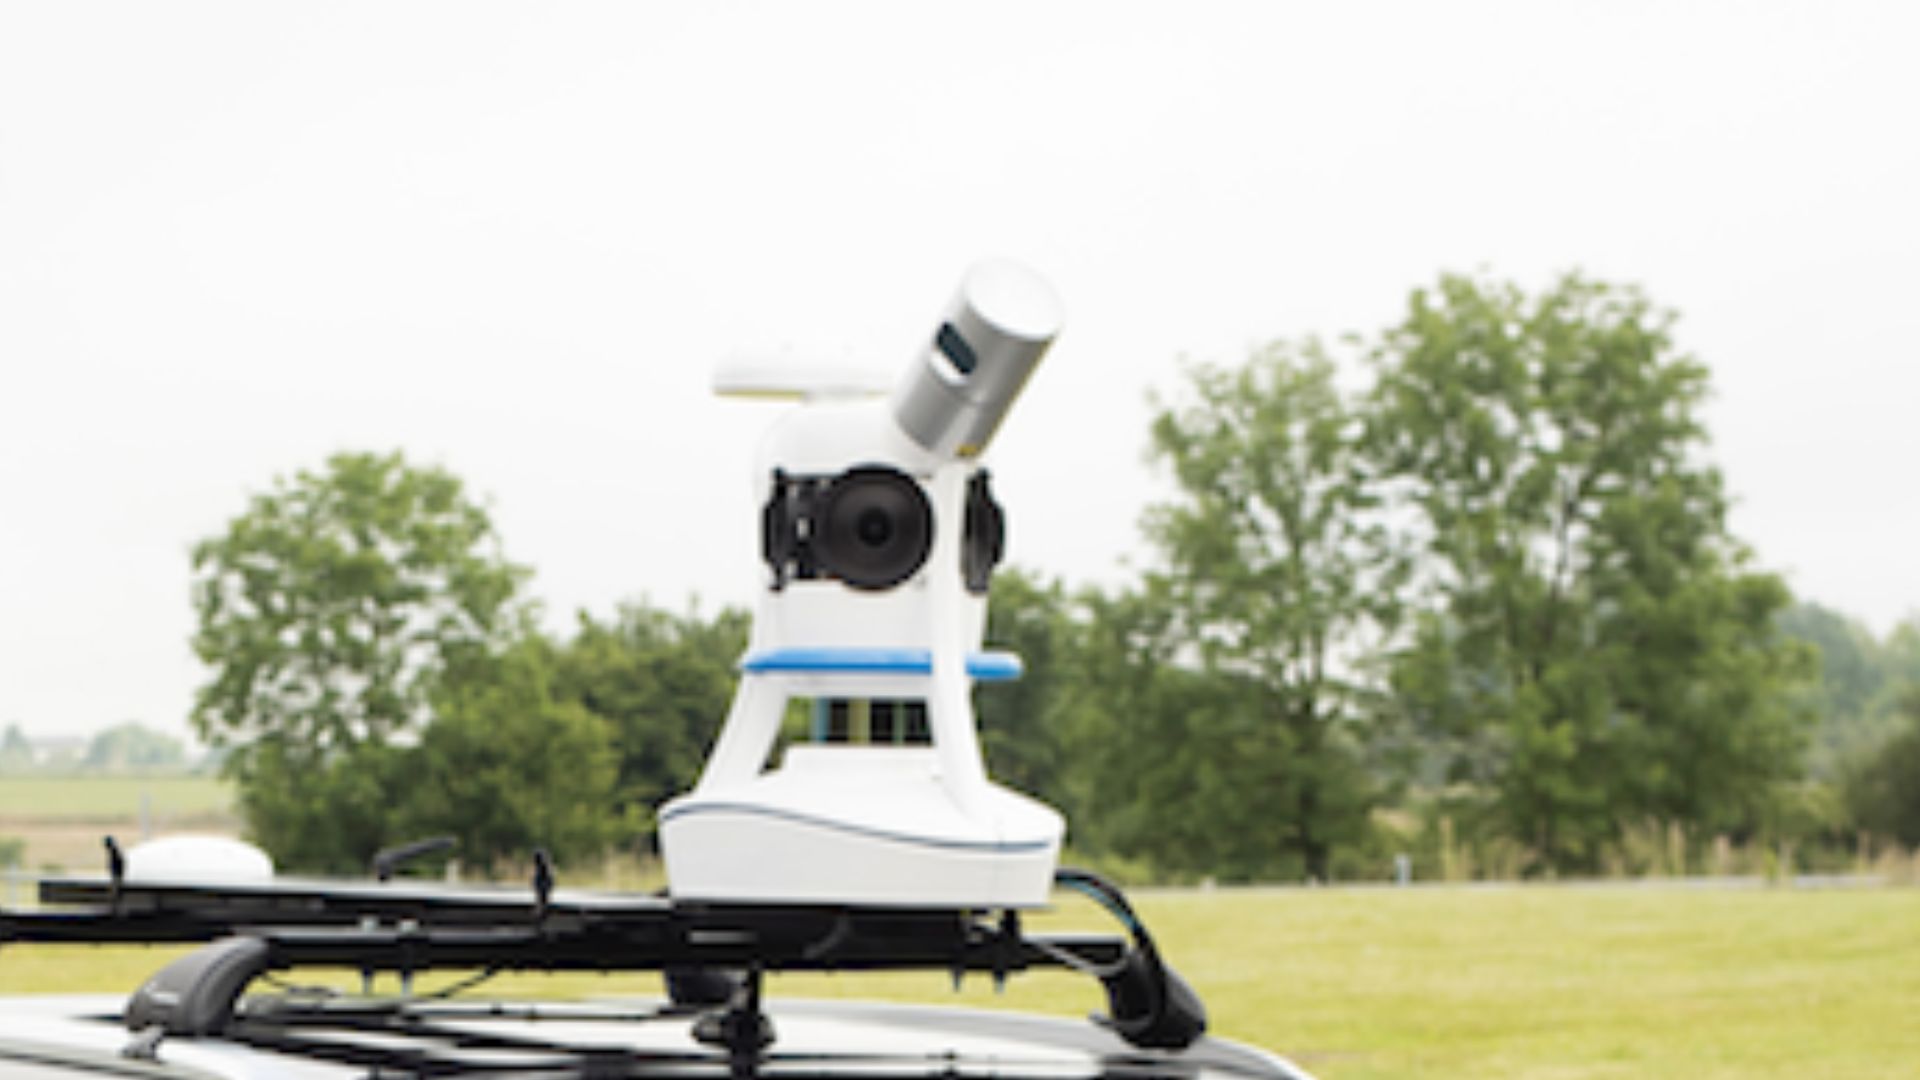
vMS3Dは、一般的なモバイルマッピングシステム(MMS)のような外観をしています。360°カメラ、回転式LiDAR、GNSS受信機付き慣性航法装置が統合されています。
シンプルで自動化されたワークフローの裏側には、システムを唯一無二のものにしている、繊細かつ高度な内部計算が隠されています。実際、vMS3DにはSLAM計算用の追加のLiDARが搭載されています。
データ取得後、「PPiMMS」と呼ばれる後処理ソフトウェアが、GNSSで十分な状況、慣性が好ましい状況、SLAMが必要な状況を自動的に分析します。
GNSS、慣性、SLAMの融合
vMS3Dソリューションは、各技術の使用条件に応じて、その長所と短所を考慮に入れています:
- GNSS:開けた空の下などの環境でGNSS受信機が信頼性の高いデータを提供する場合、ソリューションはその位置情報に依存します。GNSSの途絶や障害が発生した場合、システムは慣性データまたはSLAMベースのデータの間で自動的に切り替えます
- SLAM:都市部の「キャニオン」や森林など、周囲の物体が非常に多様で密集している環境では、SLAMによって算出された位置情報が優先されます。物体が遠すぎる場合や識別できない環境では、SLAMの性能には限界があります。
- 慣性:慣性航法システム(INS)によって提供される速度と方位の情報は、GNSSやSLAMが制限されるあらゆる状況において、航法を補助することができます。慣性航法システムはすべてのLiDARデータを制約するためのロールおよびピッチを提供し、点群データが地表レベルで基準化されるようにします。また、旋回速度は、特に急激な方向転換が発生した場合に非常に有用です。実際、LiDARが動作している間は、2つのスキャン間で方位の補正が必要となります。
VIAMETRISが選んだ賢明な選択、Ellipse-D
屋内のiMS3DですでにEllipseに非常に満足していたVIAMETRISの創業者ジェローム・ニノ氏は、新しい革新的なプロジェクトのためのINS選びに迷うことはありませんでした。
「Ellipse INSは非常に、非常に高精度な速度データを提供します」とニノ氏は述べています。
革新的なSLAM計算により、VIAMETRISは小型で費用対効果の高い慣性センサーを使用することが可能になりました。市場にある他のシステムでは高精度の慣性システムが必要とされます。Ellipseセンサーは0.1°の正確な姿勢を提供します。
また、Ninot氏は、オールインワンかつ小型のフォームファクターと、内蔵RTK GNSS受信機を備えていることから、Ellipse-Dモデルを選択しました。
“Ellipse-Dのような統合型INSは、単一の通信インターフェースを提供し、GNSSとLiDARへの内蔵同期機能を備えているため、我々はSLAMの専門知識に集中することができました”とCEOは述べ、配線が少ないことは常に良い選択であると付け加えました。
多様なタスクをこなすパートナー、Ellipse-D
この革新的なソリューションに統合されたEllipse-Dは、いくつかのタスクを実行します。まず、すべてのLiDARデータを拘束するためのロールとピッチを提供し、点群が地面基準で参照されるようにします。
次に、Ellipse-Dの角速度は、特に急激な方向転換が発生した際に非常に役立ちます。実際、LiDARが移動中の場合、2つのスキャン間で姿勢補正が必要になります。
最後に、Ellipse-Dは慣性とGNSSの情報をリアルタイムで融合し、vMS3Dの内部アルゴリズムを継続的に補助するために非常に重要な優れた速度測定値を提供します。
Ellipse-D
Ellipse-Dは、デュアルアンテナと二周波RTK GNSSを統合した慣性航法システムであり、当社のポストプロセッシングソフトウェア「Qinertia」と互換性があります。
ロボティクスや地理空間アプリケーション向けに設計されており、パルス入力またはCAN OBDIIによるオドメーター入力を融合させることで、推測航法(デッドレコニング)の精度を高めることができます。

Ellipse-D の見積もりを依頼
ご質問はありますか?
よくある質問(FAQ)ページへようこそ!ここでは、当サイトでご紹介しているアプリに関するよくある質問への回答をご覧いただけます。お探しの情報が見つからない場合は、お気軽に直接お問い合わせください!
ドローンマッピングのために慣性システムとLIDARをどのように組み合わせることができますか?
SBG Systemsの慣性システムとLiDARをドローンマッピングに組み合わせることで、高精度な地理空間データの取得における精度と信頼性が向上します。
この連携の仕組みと、ドローンによるマッピングにどのようなメリットがあるかを以下に説明します:
- レーザーパルスを使用して地表までの距離を測定し、地形や構造物の詳細な3Dマップを作成するリモートセンシング手法です。
- SBG SystemsのINSは、慣性計測装置(IMU)とGNSSデータを組み合わせることで、GNSSが利用できない環境においても、正確な位置、姿勢(ピッチ、ロール、ヨー)、速度を提供します。
SBGの慣性システムはLiDARデータと同期します。INSがドローンの位置と姿勢を高精度で追跡する一方、LiDARが下方の地形やオブジェクトの詳細を捉えます。
ドローンの正確な向きを把握することで、LiDARデータを3次元空間上で正確に位置決めすることができます。
GNSSコンポーネントがグローバルな測位を提供し、IMUがリアルタイムの姿勢および移動データを提供します。この組み合わせにより、GNSSの電波が弱い、または利用できない状況(高層ビルの近隣や鬱蒼とした森林など)でも、INSはドローンの軌跡と位置の追跡を継続でき、一貫性のあるLiDARマッピングが可能になります。
マルチビームエコーサウンディングとは何ですか?
マルチビームエコーサウンディング(MBES)は、海底や水中の地形を高精度で測量するために用いられる、高度な水文測量技術である。
船舶の直下の単一地点で深度を測定する従来のシングルビーム音響測深機とは異なり、MBESはソナービームの配列を使用して海底の広い幅にわたる深度測定を同時に取得します。これにより、地形、地質学的特徴、潜在的な危険など、水中地形の詳細かつ高解像度なマッピングが可能になります。
MBESシステムは、水中を伝播する音波を放射し、その音波は海底で反射して船舶に戻ってきます。このシステムは、エコーが戻ってくるまでの時間を分析することで、複数の地点の深度を算出し、水中の地形を網羅的に映し出した地図を作成します。
この技術は、航法、海洋建設、環境モニタリング、資源探査など、さまざまな用途において不可欠であり、安全な海上運航や海洋資源の持続可能な管理に欠かせないデータを提供しています。
RTKとPPKの違いは何ですか?
リアルタイムキネマティック(RTK)は、通常RTCMフォーマットの補正ストリームを使用して、GNSS補正をほぼリアルタイムで送信する測位技術です。しかし、GNSS補正の完全性、可用性、カバレッジ、互換性といった点に関して、確実性を確保する上での課題が存在する場合があります。
RTKの後処理と比較して、PPKの最大の利点は、フォワード処理やバックワード処理を含むデータ処理作業を後処理の段階で最適化できる点にある。一方、リアルタイム処理では、補正値やその伝送に中断や不整合が生じると、測位精度が低下してしまう。
GNSSポストプロセッシング(PPK)とリアルタイム(RTK)の最初の重要な利点は、現場で使用されるシステムが、CORSからのRTCM補正をINS/GNSSシステムに取り込むためのデータリンクや無線を備えている必要がないという点です。
ポストプロセッシングの導入における主な制約は、最終的なアプリケーションが環境に対して何らかの処理を行う必要があるという点です。一方、最適化された軌道を生成するために必要な追加の処理時間をアプリケーションが許容できるのであれば、すべての成果物のデータ品質を大幅に向上させることができます。
