


IMU di grado tattico
Un'IMU (Inertial Measurement Unit) di grado tattico è un sensore inerziale ad alte prestazioni che misura la velocità angolare a tre assi e l'accelerazione lineare con precisione sufficiente per applicazioni di navigazione, guida e stabilizzazione che richiedono precisione costante durante il degrado o l'interruzione del GNSS. Combina tre giroscopi e tre accelerometri, tipicamente basati su tecnologie MEMS avanzate o FOG (Fiber Optic Gyroscope).
Le IMU sono classificate per grado di prestazione in base alle caratteristiche dei loro componenti. I produttori classificano le IMU di grado tattico principalmente in base alle prestazioni del giroscopio. Le specifiche tipiche includono un'instabilità del bias inferiore a 1°/h, un rumore angolare casuale (ARW) inferiore a 0,15°/√h ed eccellenti robustezza alle vibrazioni, stabilità del fattore di scala e ripetibilità della temperatura. Queste caratteristiche riducono al minimo l'accumulo di errori inerziali e consentono una navigazione stimata accurata per periodi prolungati.
A differenza dei sensori di grado industriale progettati per il monitoraggio del movimento, le IMU di grado tattico supportano la navigazione inerziale continua quando integrate in un sistema di riferimento di assetto e rotta (AHRS) o in un sistema di navigazione inerziale (INS). La loro bassa crescita degli errori consente al filtro di navigazione di mantenere stime affidabili di assetto, velocità e posizione mentre i segnali di posizionamento esterni rimangono non disponibili.
Le moderne IMU MEMS di grado tattico raggiungono queste prestazioni attraverso microfabbricazione di precisione e architetture di rilevamento ridondanti. Incorporano anche calibrazione avanzata, compensazione della temperatura in tempo reale e modelli di errore sofisticati. Questi sensori offrono un'elevata larghezza di banda, bassa latenza e un'eccezionale resistenza agli urti e alle vibrazioni. Queste caratteristiche li rendono adatti ad ambienti operativi altamente dinamici.
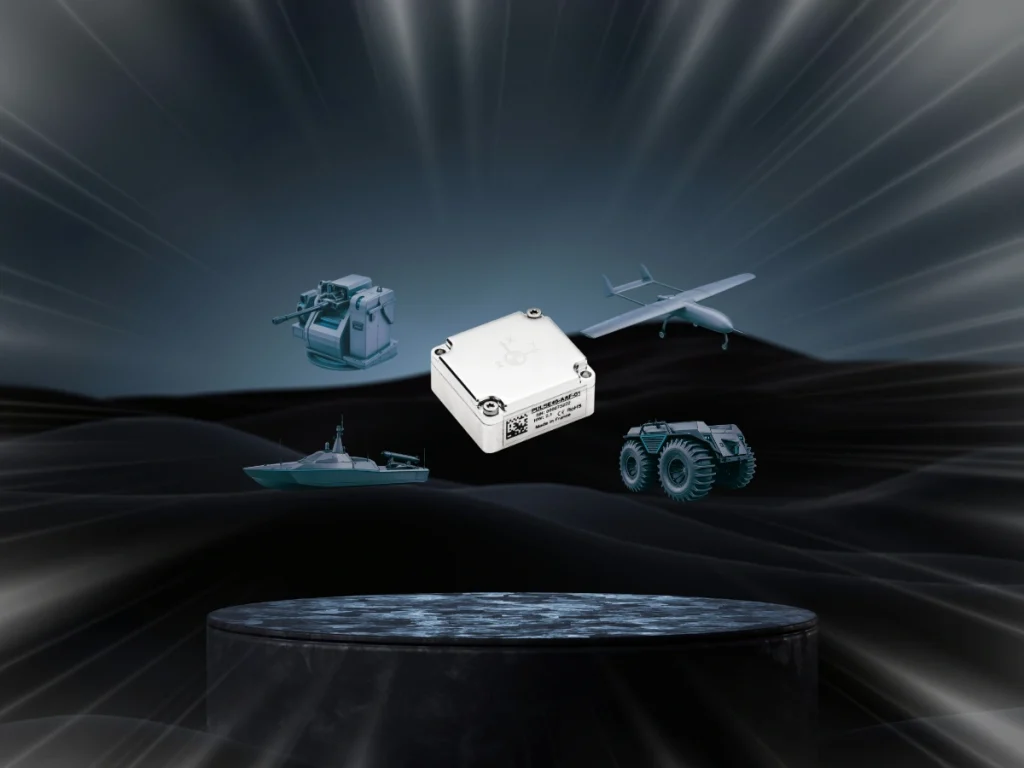
Gli ingegneri utilizzano IMU di grado tattico in sistemi di difesa, rilievi idrografici, carichi utili aviotrasportati (ad es. LiDAR) e piattaforme di mappatura mobile. Supportano anche robot autonomi, apparecchiature offshore, posizionamento ferroviario e velivoli senza pilota. Questi sensori colmano le interruzioni del GNSS mantenendo la continuità della navigazione. Di conseguenza, rimangono componenti fondamentali dei moderni sistemi di posizionamento e navigazione.
