
IMU di grado industriale
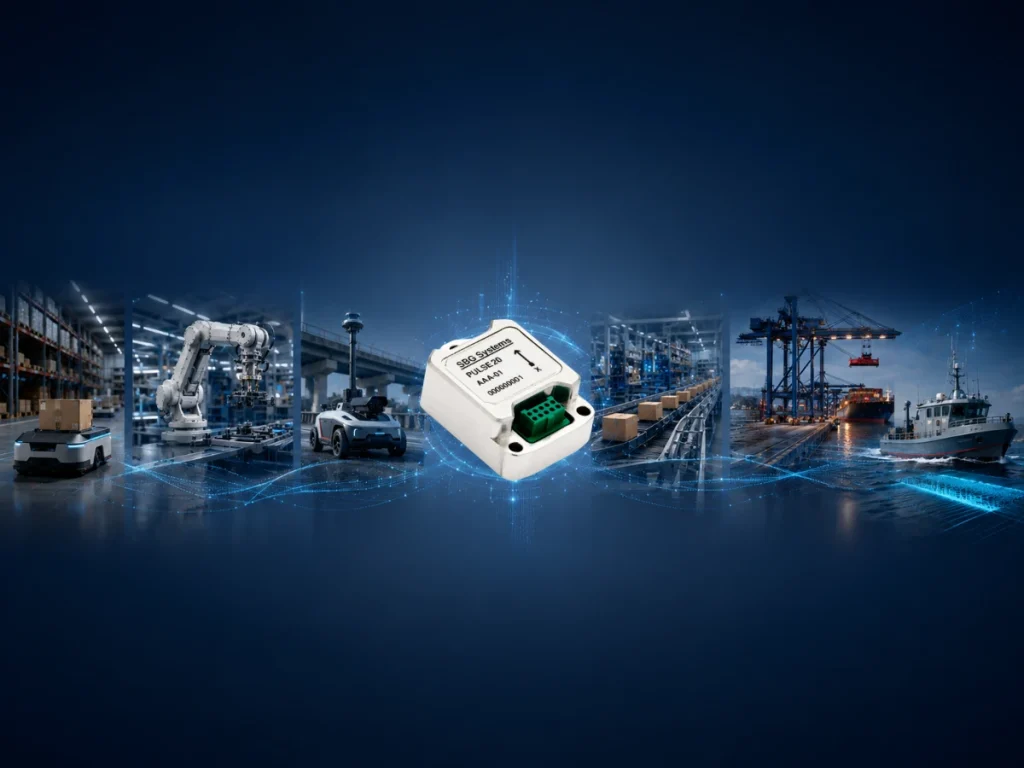
Un'IMU di grado industriale è un sensore di movimento che misura la velocità angolare a tre assi e l'accelerazione lineare a tre assi. Rispetto ai dispositivi di livello consumer, offre maggiore precisione, stabilità e durata. Combina tre giroscopi MEMS e tre accelerometri MEMS in un pacchetto calibrato. Di conseguenza, funziona in modo affidabile in ambienti industriali difficili.
Le IMU di grado industriale raggiungono tipicamente un'instabilità di bias del giroscopio compresa tra 1 e 10°/h. Inoltre, il cammino casuale angolare (angle random walk) varia solitamente da 0,1 a 0,5°/√h. Il bias dell'accelerometro rientra comunemente tra 0,1 e 1 mg, a seconda dell'architettura del sensore e della qualità della calibrazione. Di conseguenza, queste caratteristiche consentono una stima stabile dell'assetto e un dead-reckoning affidabile durante brevi interruzioni del GNSS.
I produttori ottimizzano le IMU di grado industriale per la ripetibilità a lungo termine anziché per la massima precisione di navigazione. Pertanto, un'avanzata calibrazione in fabbrica compensa gli errori del fattore di scala, il disallineamento degli assi, la deriva della temperatura e la non-linearità del sensore. Inoltre, la calibrazione rimane efficace in un ampio intervallo di temperature operative. Molte IMU di grado industriale integrano anche il filtraggio delle vibrazioni e funzioni di autotest integrate. Inoltre, le frequenze di campionamento elevate preservano la qualità della misurazione in condizioni operative altamente dinamiche.
Le IMU di grado industriale fungono da elemento di rilevamento principale di un AHRS o di un INS. Forniscono dati inerziali per la fusione con GNSS, LiDAR, encoder per ruote, telecamere, odometri o Doppler Velocity Logs (DVL). Di conseguenza, la fusione dei sensori migliora la robustezza del posizionamento, la stima dell'assetto e il controllo del veicolo. Mantiene inoltre le prestazioni di navigazione quando i riferimenti esterni si degradano o diventano temporaneamente non disponibili.
Gli ingegneri distribuiscono ampiamente IMU di grado industriale nella robotica mobile, nei robot mobili autonomi (AMR), nei sistemi di mobile mapping, nelle piattaforme marine, nei veicoli a guida automatica (AGV), nelle gru, nei sistemi di trasporto, nei macchinari industriali e nell'automazione di precisione. Pertanto, offrono un equilibrio efficace tra prestazioni, robustezza, consumo energetico e costo. Di conseguenza, si adatta alle esigenti applicazioni di controllo del movimento e navigazione industriale.
