


Accoppiamento stretto
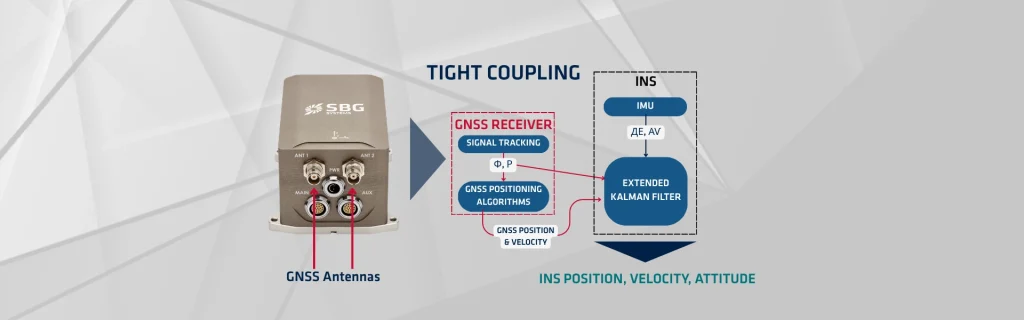
Il telerilevamento accoppiato (tight coupling) rappresenta una strategia avanzata di fusione dei dati fondamentale per un'integrazione robusta e ad alta precisione tra il sistema satellitare di navigazione globale (GNSS) e il sistema di navigazione inerziale (INS). Questo approccio combina i punti di forza di entrambi i sistemi — la stabilità a lungo termine del GNSS e la precisione ad alto tasso e breve termine dell'INS — fondendo le loro misurazioni principali direttamente all'interno di un unico stimolatore, tipicamente un filtro di Kalman. Le prestazioni migliorano drasticamente, soprattutto quando i segnali GNSS sono parzialmente bloccati o degradati.
I ricevitori GNSS determinano la posizione misurando il tempo impiegato dai segnali per viaggiare da più satelliti. Questo processo produce fix di posizione assoluta con una precisione che dipende dalla visibilità e dalla geometria dei satelliti. Tuttavia, il GNSS è suscettibile a interruzioni del segnale in ambienti come i canyon urbani o le foreste, portando a lacune nei dati e perdita di navigazione (deriva).
I sistemi accoppiati strettamente utilizzano misurazioni dei parametri del segnale di ausilio per mitigare la deriva in un INS. Rispetto ai sistemi accoppiati debolmente, l'accoppiamento stretto aggiorna gli stati di errore dell'INS, anche quando dati GNSS insufficienti impediscono di fissare una posizione. Questa situazione si verifica quando sono visibili meno di quattro satelliti GNSS, rendendo impossibile determinare una soluzione di posizione utilizzando esclusivamente le informazioni GNSS.
Nei sistemi accoppiati debolmente, questa situazione provoca un'interruzione completa dei dati. Tuttavia, i sistemi accoppiati strettamente possono utilizzare misurazioni GNSS limitate, consentendo loro di mitigare parzialmente la deriva d'errore dell'INS.
Per raggiungere questo obiettivo, i sistemi accoppiati strettamente devono calibrare l'IMU (Unità di Misura Inerziale) in tempo reale, concentrandosi in particolare sui periodi in cui il segnale GNSS è libero da ostacoli. Questa calibrazione garantisce una conoscenza precisa del bias dell'IMU e addestra l'IMU ad anticipare la futura posizione del segnale GNSS (modellazione anticipatoria).
Consentendo all'IMU di valutare la validità e la precisione del segnale GNSS e di selezionare il segnale GNSS che corrisponde alla sua previsione, il sistema stabilisce una forte connessione tra l'IMU e il GNSS.
L'architettura ad accoppiamento stretto
Il concetto fondamentale dell'accoppiamento stretto consiste nell'utilizzare le misurazioni di pseudorange e fase portante GNSS direttamente nella fase di aggiornamento dell'osservazione del Filtro di Kalman. Questo rappresenta un notevole scostamento dall'accoppiamento lasco, dove il Filtro di Kalman utilizza la soluzione di posizione e velocità GNSS autonoma e completamente elaborata.
In un sistema ad accoppiamento stretto, il vettore di stato del Filtro di Kalman include tipicamente gli stati di errore dell'INS:
- Errori di posizione (δr)
- Errori di velocità (δv)
- Errori di assetto (δ𝛙)
- Bias del sensore IMU (accelerometro e giroforo)
Il Filtro di Kalman utilizza le equazioni di meccanizzazione INS per la fase di propagazione temporale (predizione). Questo processo propaga gli stati INS in avanti utilizzando i dati IMU ad alta frequenza.
Vantaggi dell'accoppiamento stretto
L'accoppiamento stretto offre diversi importanti vantaggi, in particolare per le applicazioni di post-elaborazione in cui tutti i dati dei sensori sono disponibili dopo la missione. A differenza dell'accoppiamento lasco (loose coupling), che richiede una soluzione da almeno quattro satelliti GNSS per calcolare una posizione 3D, l'accoppiamento stretto necessita di un solo satellite visibile. Con una singola misura di pseudodistanza, il filtro di Kalman può comunque ricavare un vettore di correzione dell'errore che limita efficacemente la deriva dell'INS. Questa capacità è fondamentale nelle aree parzialmente ostruite.
Utilizzando le misure GNSS grezze, il filtraggio può modellare e stimare direttamente il bias di clock del ricevitore GNSS all'interno del vettore di stato. Questo livello profondo di integrazione porta a una soluzione di navigazione complessiva più accurata e precisa, specialmente quando si combinano le misure di fase della portante per le tecniche di post-elaborazione Real-Time Kinematic (RTK) o Precise Point Positioning (PPP).
Il processo di correzione integrato e continuo assicura una qualità di navigazione più fluida e coerente. Gli algoritmi ponderano in modo ottimale i dati INS ad alta precisione con le osservazioni GNSS, spesso rumorose. Durante le interruzioni del GNSS, l'INS ben calibrato (grazie alla continua stima del bias) fornisce una soluzione di navigazione stimata (dead-reckoning) superiore.
La post-elaborazione prevede un filtraggio in avanti e all'indietro. I dati vengono prima elaborati cronologicamente (filtro in avanti). Successivamente, un filtro all'indietro elabora i dati in senso inverso, utilizzando le stime finali del filtro in avanti come condizioni iniziali. Uno smoothing a intervallo fisso (ad esempio, lo smoother di Rauch-Tung-Striebel) attenua i risultati di entrambi i filtri. Questa fase di smoothing fornisce la soluzione di traiettoria più accurata e statisticamente ottimale, sfruttando tutti i dati disponibili lungo l'intero arco della missione. Ciò rende l'accoppiamento stretto il gold standard per applicazioni ad alta precisione come la mappatura e i rilievi topografici.
