In uno scenario quotidiano, la precisione di un sistema di navigazione satellitare globale (GNSS) autonomo è più che sufficiente per orientarsi, ma molte applicazioni richiedono una maggiore precisione. Sono state sviluppate numerose tecnologie di correzione differenziale per migliorare la precisione del GNSS entro 1 cm, abilitando una vasta gamma di nuove applicazioni.
Per ottenere tale precisione è necessario prestare attenzione al sistema di riferimento utilizzato per i calcoli e i risultati di posizionamento, argomento trattato nel capitolo “Geodesia e trasformazioni di sistemi di riferimento”, che esula dall’ambito del presente articolo.
Correzioni GNSS
Il miglioramento della precisione GNSS si basa sulla correzione di vari errori.
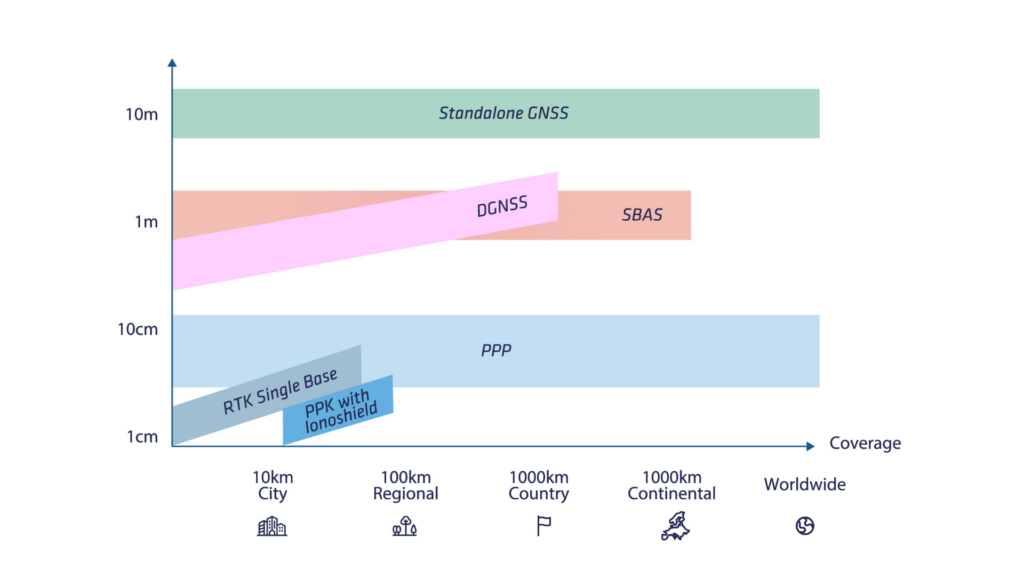
Esistono molti tipi di correzioni che offrono diversi livelli di copertura e prestazioni.
Le principali sono descritte in dettaglio nella tabella sottostante. In questo articolo tratteremo le basi delle correzioni più comuni: una breve spiegazione del DGNSS, seguita da spiegazioni approfondite di SBAS e RTK, e descriveremo i vantaggi del PPK.
Il prossimo articolo di questa serie analizzerà più in dettaglio Ionoshield e PPP.
Differential GNSS (DGNSS)
Il tradizionale DGNSS basato su codice si basa su un semplice presupposto: si presume che gli errori satellitari e gli errori atmosferici locali siano gli stessi in aree ristrette. È quindi possibile utilizzare una coppia di ricevitori GPS per eliminare sia gli errori atmosferici (ionosferici e troposferici) sia quelli satellitari, migliorando così le prestazioni di navigazione.
In questa modalità operativa, un ricevitore GNSS di stazione base viene installato a pochi chilometri dal raggio d'azione del ricevitore GNSS del rover. La stazione base trasmette una serie di correzioni al ricevitore del rover utilizzando un modem RF o GSM. Il ricevitore del rover può quindi utilizzare queste correzioni per calcolare una posizione differenziale (rispetto alla stazione base).
Questa tecnica può migliorare la precisione di navigazione a un livello inferiore al metro, ma è ormai obsoleta poiché l'RTK è diventato lo standard per il posizionamento ad alta precisione.
SBAS (Sistema di potenziamento satellitare)
L'SBAS è stato sviluppato per consentire la navigazione sicura degli aeromobili civili. Da allora è stato utilizzato per molte altre applicazioni destinate agli utenti finali che richiedono una maggiore precisione rispetto a un ricevitore GNSS autonomo.
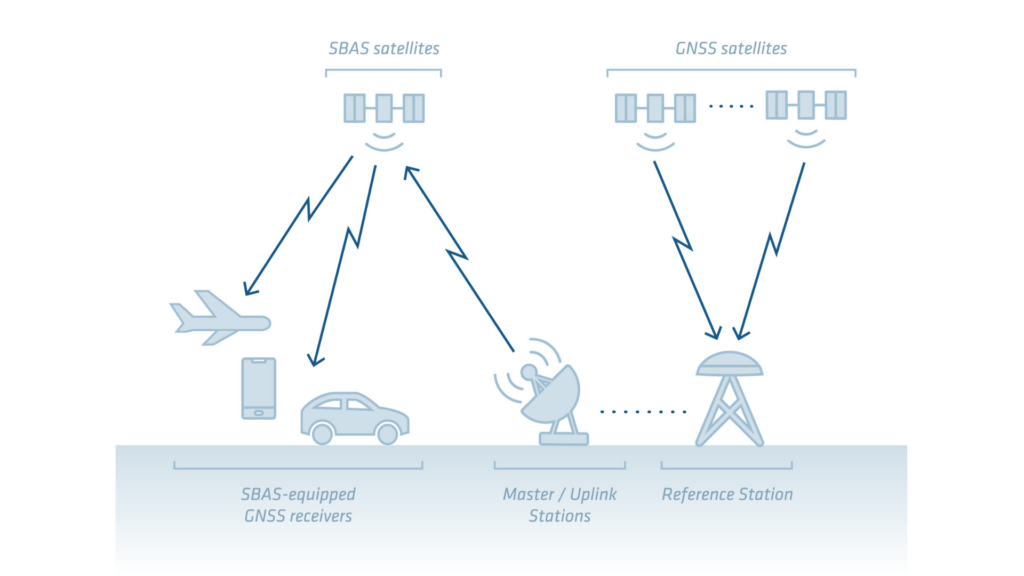
Il concetto di SBAS consiste nell'utilizzare una rete di stazioni di riferimento per calcolare correzioni in grado di migliorare le prestazioni del GPS su un'ampia area (copertura continentale).
Queste correzioni vengono quindi trasmesse da satelliti geostazionari SBAS dedicati. I ricevitori GNSS moderni possono tracciare queste correzioni direttamente tramite la loro normale antenna GNSS e utilizzarle nel loro motore di posizionamento, come lo SBAS che offre una precisione di 1 metro.
L'obiettivo principale di tutte le costellazioni SBAS non è raggiungere la massima precisione, ma consentire al GNSS di raggiungere la precisione minima per l'applicazione prevista (navigazione e atterraggio di aeromobili) con un ulteriore concetto di integrità (misurazione accurata dell'errore di posizione).
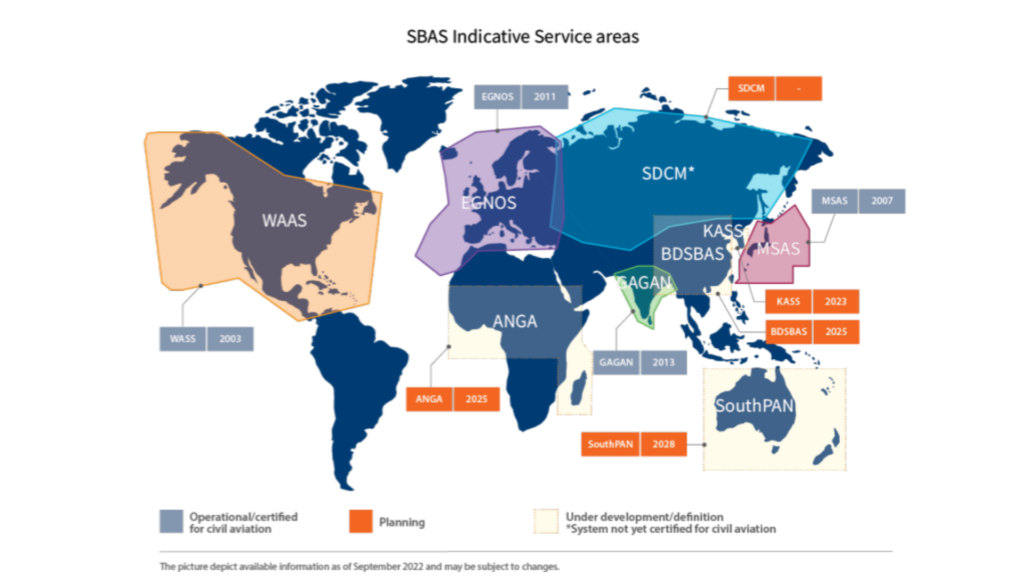
I sistemi SBAS attualmente in uso includono:
- WAAS per i paesi del Nord America
- EGNOS per l'Europa
- GAGAN per l'India
- MSAS per il Giappone
Tuttavia, la maggior parte degli SBAS attuali fornisce correzioni solo per la costellazione GPS, risultando sub-ottimali per la navigazione terrestre. Future soluzioni SBAS (ad es. EGNOS V2) forniranno correzioni multi-costellazione.
La tecnologia alla base dell'SBAS
Le varie soluzioni SBAS utilizzano la stessa tecnologia di base per fornire le correzioni. Esse forniscono correzioni per:
- Errori dell'orologio satellitare
- Deviazioni dall'orbita dei satelliti
- Errori atmosferici
SBAS fornisce anche informazioni sull'integrità dei satelliti che possono essere utilizzate per rifiutare i dati provenienti da satelliti malfunzionanti.
Le correzioni atmosferiche vengono calcolate utilizzando la rete di stazioni base per fornire un modello degli errori atmosferici. Il valore di errore trasferito corrisponde al ritardo verticale introdotto dall'atmosfera in punti specifici chiamati IGP (Ionospheric Grid Points). Il ricevitore può quindi correggere il ritardo per i diversi segnali provenienti da ciascun satellite.
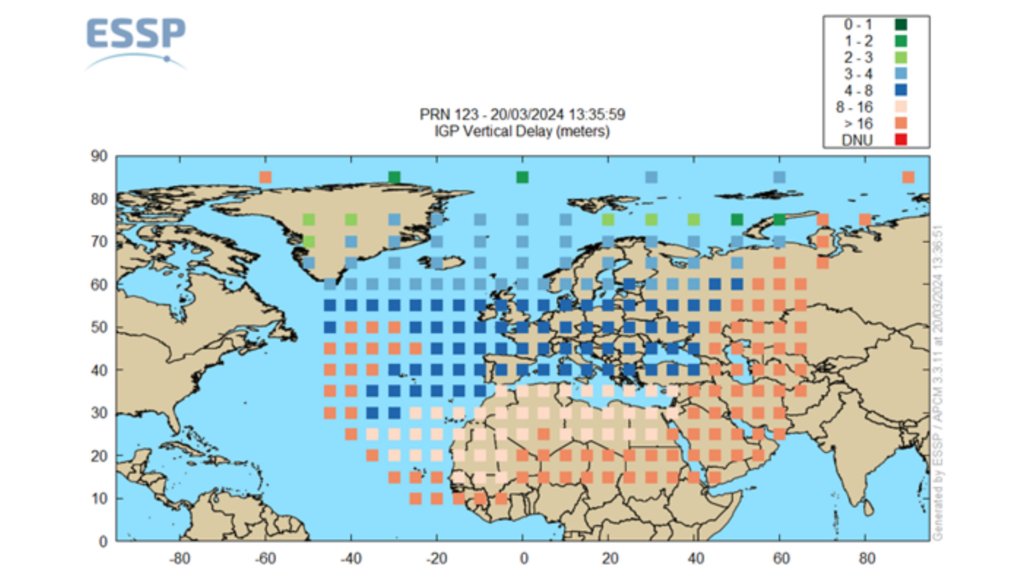
Utilizzando le informazioni fornite da SBAS, il ricevitore può correggere gli errori nella misurazione basata sulla pseudodistanza, migliorando la precisione della posizione a circa 1,2 m RMS orizzontale e 1,6 m RMS verticale. Si tratta di un miglioramento significativo rispetto al GNSS autonomo, soprattutto per la componente verticale.
Cinetica in tempo reale (RTK) e cinetica post-elaborata (PPK)
La tecnologia RTK è stata introdotta per la prima volta per applicazioni di rilevamento a metà degli anni '90. Come il tradizionale Differential Global Positioning System (DGPS), l'RTK si basa su una stazione base posizionata con precisione e su ricevitori GNSS rover.
Due fasi di calcolo chiave consentono un posizionamento con precisione centimetrica:
- Doppia differenza
- Misura della fase portante e risoluzione dell'ambiguità
Doppia differenza
Il DGPS generalmente utilizza solo misure di singola differenza e di codice.
D'altra parte, l'RTK aggiunge misure di fase e utilizza un approccio a "doppia differenza". In questo metodo, le misure della base vengono sottratte da quelle del rover e tutte le misure dei satelliti di navigazione vengono sottratte da un satellite pivot.
Questo approccio consente di compensare tutti gli errori indotti dai satelliti, quelli indotti dai ricevitori e gli errori atmosferici che si presumono costanti nelle vicinanze della stazione di base.
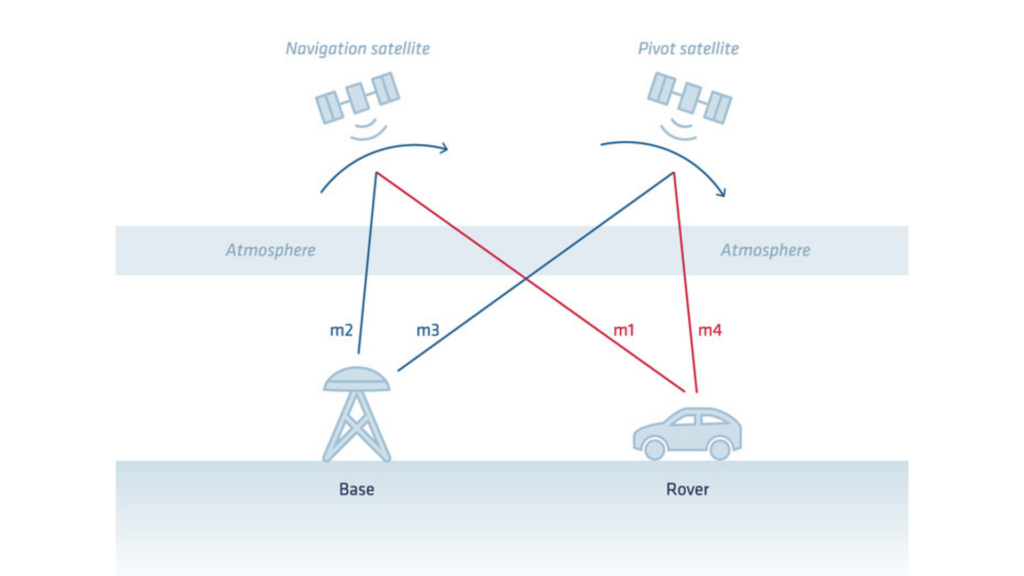
Da questo calcolo si ottiene:
- La posizione del rover (latitudine/longitudine/altitudine) nel sistema di riferimento della stazione base
- L'era del rover
La distanza tra la stazione base e il rover è denominata “linea di base” ed è un fattore chiave nella tecnologia RTK. All’aumentare della linea di base, il margine di errore aumenta in misura marginale, poiché gli errori atmosferici comuni e quelli legati all’orbita dei satelliti non vengono completamente annullati. Si tratta del tipico valore “+1 ppm” riportato nelle specifiche relative alla precisione di posizionamento RTK.
Misura della fase portante e risoluzione dell'ambiguità
La misurazione della fase della portante, introdotta nel nostro articolo precedente, è necessaria per ridurre gli errori a livello centimetrico.
La sfida con le misurazioni della fase della portante è che sono intrinsecamente ambigue (o incomplete). Manca un numero intero di cicli di fase della portante nella misurazione. Questa parte mancante è nota anche come "ambiguità".
Il processo di posizionamento Real-Time Kinematic (RTK) inizia stimando queste ambiguità. Questo processo è noto anche come modalità "RTK Float". In questa modalità, le ambiguità convergono lentamente ma non sono valori interi. Ciò consente al ricevitore di attenuare la posizione e di raggiungere una precisione di circa un decimetro.
Per ottenere la massima precisione e robustezza, il passaggio successivo consiste nell'identificare il valore intero per ciascuna di queste ambiguità in tempo reale. Questo processo è chiamato risoluzione delle ambiguità intere.
Il risultato della risoluzione delle ambiguità massimizza la precisione RTK e offre una maggiore robustezza. Questo è comunemente indicato come modalità "RTK Fixed".
Se il tracciamento della fase di un determinato satellite viene interrotto, si verifica un evento di "perdita di ciclo" (cycle slip) e l'ambiguità intera per quel satellite deve essere nuovamente risolta. Per questo motivo, un numero eccessivo di perdite di ciclo (e in particolare di perdite di ciclo su tutti i satelliti contemporaneamente) ha un effetto negativo sulle prestazioni RTK. Una buona antenna, un buon posizionamento dell'antenna e un ambiente RF pulito sono essenziali per limitare questi eventi.
Cinematica di post-elaborazione
Come abbiamo visto, l'RTK è l'applicazione di queste correzioni "in tempo reale", il che significa che il rover deve disporre di una connessione dati con la stazione base per poter calcolare l'elaborazione RTK sul campo.
Alcune applicazioni non necessitano della traiettoria in tempo reale, ma potrebbero trarre vantaggio da una maggiore precisione o da una configurazione più semplice. Il Post Processing Kinematic (PPK) può soddisfare queste esigenze. Con il PPK, il rover raccoglie i propri dati GNSS grezzi durante la raccolta dei dati senza ricevere correzioni in tempo reale. Successivamente, questi dati vengono post-processati utilizzando informazioni precise provenienti da una stazione base o da una rete di stazioni di riferimento.
Il PPK offre una maggiore flessibilità nella raccolta dei dati poiché non si basa su correzioni in tempo reale. Viene spesso utilizzato in contesti in cui la comunicazione in tempo reale è difficile o non necessaria, come la mappatura aerea, il rilevamento con droni o la ricerca scientifica.
Vantaggi dell'utilizzo del PPK per le correzioni differenziali.
Il PPK offre i seguenti principali vantaggi durante l'elaborazione GNSS:
- Flusso di lavoro sul campo migliorato: Un costo importante di una missione basata su RTK è garantire che una stazione base sia vicina, configurare una stazione base se necessario, garantire una connessione dati affidabile, ecc. Qinertia dispone di un gran numero di reti CORS integrate e dell'accesso diretto a reti di terze parti. Ciò elimina la complessità di dover garantire la disponibilità di una base e configurare una connessione dati affidabile.
- Controllo di qualità migliorato: molti indicatori di qualità aiutano a valutare le performance effettive di un'elaborazione. Questi includono statistiche avanzate, la separazione (differenza tra la posizione/assetto calcolati durante l'elaborazione in avanti e all'indietro), oltre agli indicatori dei segnali GNSS.
- Prestazioni complessive migliorate: la risoluzione delle ambiguità RTK può richiedere del tempo (da pochi secondi a pochi minuti a seconda della distanza dalla stazione di riferimento e delle condizioni atmosferiche). Questo può essere significativo all'inizio di un'acquisizione o in condizioni GNSS difficili. Il PPK attenua questi effetti elaborando sia in direzione di marcia che all'indietro per massimizzare il tasso di fix. Le prestazioni possono anche essere migliorate utilizzando algoritmi più avanzati o effemeridi satellitari accurate.
