


RMS – Root Mean Square
La valeur efficace ou RMS (Root Mean Square) est une mesure statistique qui quantifie l'amplitude d'un signal variable. Elle est largement utilisée en navigation inertielle pour décrire le bruit des capteurs, l'instabilité de biais et la qualité globale des mesures inertielles. Le RMS exprime la puissance effective d'un signal en prenant la racine carrée de la moyenne des valeurs au carré. Ce processus garantit que les écarts positifs et négatifs contribuent de manière égale au résultat.
Les ingénieurs s'appuient sur le RMS pour caractériser les sorties des accéléromètres et des gyroscopes, en particulier lors de l'évaluation de la propagation des erreurs dans une centrale inertielle (IMU). Cela joue donc un rôle essentiel dans l'évaluation de la capacité d'un système de navigation inertielle (INS) à maintenir sa précision lors de la navigation à l'estime.
Impact sur la navigation inertielle
En navigation inertielle, le RMS est fréquemment appliqué pour quantifier à la fois le bruit de mesure et les erreurs résiduelles de position, de vitesse et d'attitude intégrées. Par exemple, le bruit d'accélération RMS aide à déterminer comment les fluctuations aléatoires affectent les estimations de vitesse après intégration.
Le bruit de vitesse angulaire RMS, souvent exprimé sous forme de marche aléatoire angulaire (angular random walk), influence directement la dérive d'attitude. Les fabricants spécifient de nombreuses mesures de performance – telles que la marche aléatoire de vitesse, la répétabilité de dérive et la densité spectrale de bruit de sortie – en utilisant ces valeurs. Ces spécifications basées sur le RMS permettent aux intégrateurs de systèmes de comparer différentes IMU, d'estimer la dérive de navigation au fil du temps et de concevoir des stratégies de filtrage appropriées.
Le filtre de Kalman, largement utilisé dans l'intégration INS/GNSS, utilise les niveaux de bruit RMS dans ses matrices de covariance de processus et de mesure pour gérer l'incertitude et réduire les erreurs d'estimation.
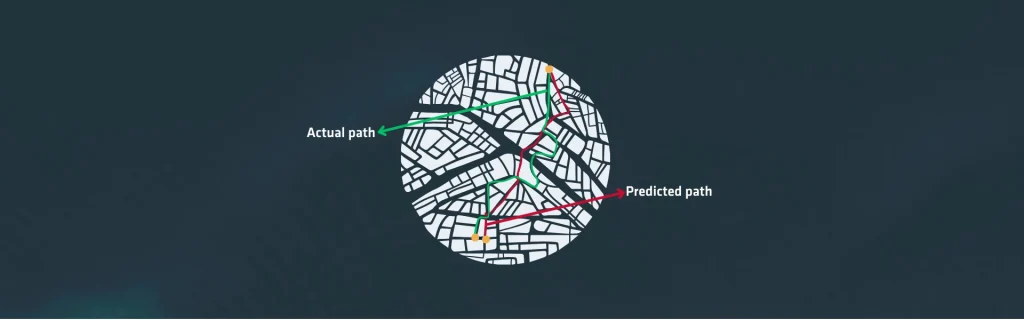
Le RMS sert également de mesure cruciale lors de la validation des performances de navigation par post-traitement. Les analystes calculent les différences RMS entre les trajectoires estimées et les solutions de référence pour évaluer la qualité d'un INS lors de tests impliquant un refus de GNSS ou des manœuvres à forte dynamique.
Une erreur RMS faible indique un comportement stable du capteur et un filtrage efficace. À l'inverse, une erreur RMS élevée met en évidence des problèmes tels que la dérive thermique, les vibrations mécaniques ou un étalonnage insuffisant.
Parce qu'il résume l'amplitude globale des variations, le RMS permet aux ingénieurs de juger de la robustesse du système face aux contraintes environnementales. De cette manière, il agit comme un outil fondamental pour caractériser le comportement des capteurs inertiels, évaluer les algorithmes de navigation et garantir qu'un INS fonctionne de manière fiable à travers divers profils de mission.
