


IMU de classe tactique
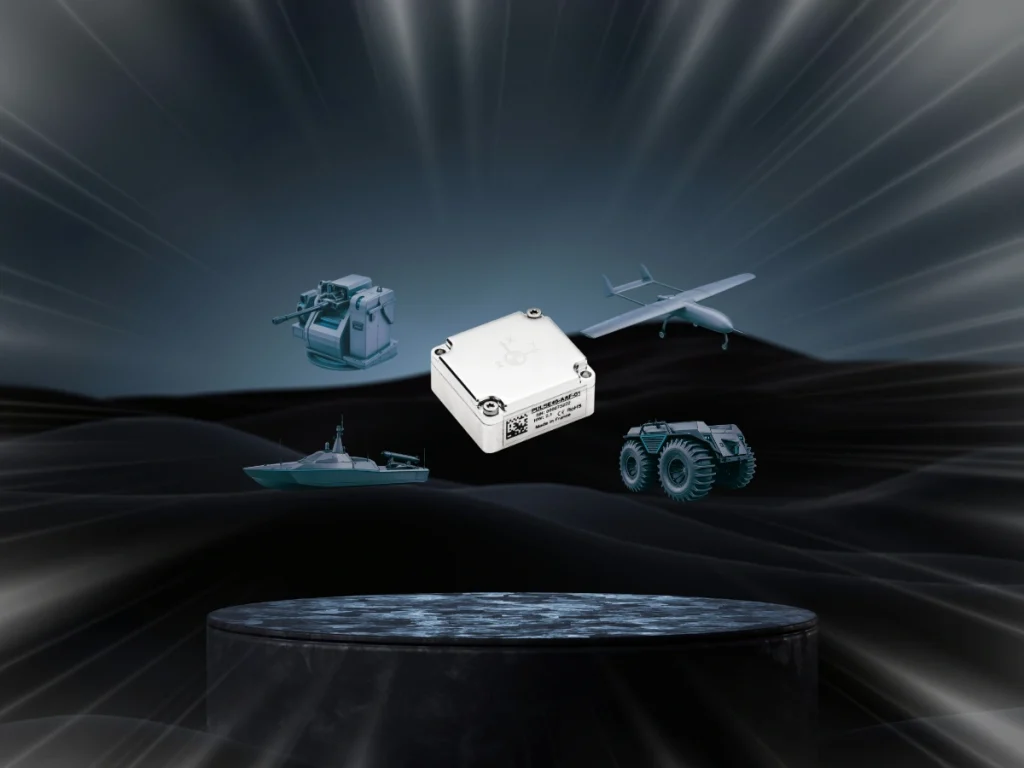
Une IMU (Inertial Measurement Unit) de classe tactique est un capteur inertiel haute performance qui mesure la vitesse angulaire sur trois axes et l'accélération linéaire avec une précision suffisante pour les applications de navigation, de guidage et de stabilisation nécessitant une exactitude soutenue lors de la dégradation ou des pannes du GNSS. Elle associe trois gyroscopes et trois accéléromètres, généralement basés sur des technologies MEMS avancées ou FOG (Fiber Optic Gyroscope).
Les IMU sont classées par niveau de performance en fonction des caractéristiques de leurs composants. Les fabricants classent principalement les IMU tactiques selon les performances des gyroscopes. Les spécifications types comprennent une instabilité de biais inférieure à 1°/h, une marche aléatoire angulaire (ARW) inférieure à 0,15°/√h, ainsi qu'une excellente robustesse aux vibrations, une stabilité du facteur d'échelle et une répétabilité en température. Ces caractéristiques minimisent l'accumulation d'erreurs inertielles et permettent une estimes précise sur des périodes prolongées.
Contrairement aux capteurs de qualité industrielle conçus pour la surveillance des mouvements, les IMU tactiques prennent en charge la navigation inertielle continue lorsqu'elles sont intégrées dans un système de référence d'attitude et de cap (AHRS) ou un système de navigation inertielle (INS). Leur faible croissance d'erreur permet au filtre de navigation de maintenir des estimations fiables de l'attitude, de la vitesse et de la position tant que les signaux de positionnement externes restent indisponibles.
Les IMU MEMS tactiques modernes atteignent ces performances grâce à une microfabrication de précision et à des architectures de détection redondantes. Elles intègrent également un étalonnage avancé, une compensation de température en temps réel et des modèles d'erreur sophistiqués. Ces capteurs offrent une largeur de bande élevée, une faible latence et une résistance exceptionnelle aux chocs et aux vibrations. Ces caractéristiques les rendent adaptés aux environnements opérationnels hautement dynamiques.
Les ingénieurs utilisent les IMU tactiques dans les systèmes de défense, les levés hydrographiques, les charges utiles aéroportées (par exemple, LiDAR) et les plateformes de cartographie mobile. Elles prennent également en charge les robots autonomes, les équipements offshore, le positionnement ferroviaire et les aéronefs sans pilote. Ces capteurs comblent les pannes GNSS tout en maintenant la continuité de la navigation. Par conséquent, ils demeurent des composants fondamentaux des systèmes de positionnement et de navigation modernes.
