Análisis de aceleración de balanceo e inclinación en motocicletas
Velocidad de la moto, aceleración lateral y ángulo de inclinación (moto roll).
«Les gusta el tamaño compacto del Ellipse-N y la impresionante robustez de la posición, junto con el protocolo de comunicación CAN y la buena precisión incluso en condiciones de vibración». | Ashish S., Director de Zen Microsystems
Pruebas de neumáticos
La calidad y el rendimiento de los neumáticos son componentes cruciales para un comportamiento seguro de la bicicleta y el confort. Los fabricantes de vehículos de dos ruedas observan de cerca el rendimiento de los neumáticos al seleccionar a sus proveedores.
Una empresa fabricante de neumáticos de la India se puso en contacto con Zen Microsystems para probar la buena adherencia de sus neumáticos, así como sus capacidades en curva en comparación con los neumáticos líderes del mercado.
Zen Microsystems es un reconocido distribuidor indio de equipos de prueba. La empresa ofreció un análisis completo de los neumáticos utilizando el sistema de referencia de actitud y rumbo (AHRS) Ellipse-A de SBG Systems.
Resultados de las pruebas
La prueba tuvo lugar en un circuito de conducción. El equipo de Zen Microsystems instaló el Ellipse-A conectado a un registrador de datos CAN con receptor GPS integrado.
La bicicleta se equipó con los neumáticos del cliente de Zen y, a continuación, con los neumáticos líderes del mercado para un análisis comparativo. En ambas pruebas se utilizó el mismo equipo de medición para detectar la velocidad, la aceleración lateral y el ángulo de inclinación de la bicicleta (alabeo).
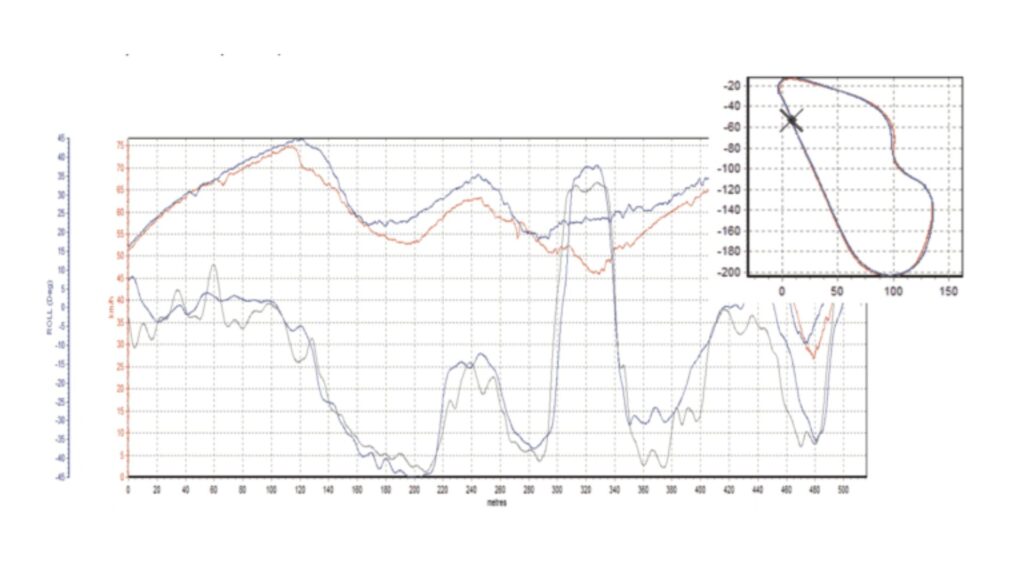
El análisis demostró que en una misma curva, a mayor velocidad, los neumáticos del cliente de Zen Microsystems permitían un mayor alabeo de la bicicleta en las curvas y mayores aceleraciones laterales, lo que se traduce en una mayor adherencia de los neumáticos a la carretera (mayor agarre en carretera).
AHRS frente a INS con receptor GNSS integrado
Este análisis completo fue determinante para el cliente, quien pudo demostrar la alta calidad de sus productos al fabricante de vehículos de dos ruedas.
El Ellipse-A AHRS utilizado para la prueba es un sensor inercial miniatura altamente robusto que proporciona balanceo (roll), cabeceo (pitch) y rumbo magnético gracias al filtro de Kalman extendido (EKF) integrado.
El AHRS está extensamente calibrado en temperatura y dinámica para sesgos, desalineaciones, etc. Dado que el espacio es limitado en una motocicleta para el equipo de pruebas, Ashish Samant, Director de Zen Microsystems, recomendó a su cliente el Ellipse-N, el INS/GNSS miniatura todo en uno de SBG Systems.
El Ellipse-N es un sistema de navegación inercial miniatura que integra un receptor GNSS L1 y fusiona la posición con datos inerciales para una trayectoria suave incluso durante interrupciones que podrían ocurrir cerca de árboles, edificios, etc.
Después de esta prueba exitosa, el cliente de Zen Microsystems eligió el Ellipse-N.
Ellipse-N
Ellipse-N es un Sistema de Navegación Inercial (INS) RTK compacto y de alto rendimiento con un receptor GNSS integrado de doble banda y cuatro constelaciones. Proporciona alabeo, cabeceo, rumbo y oleaje vertical, así como una posición GNSS centimétrica.
El sensor Ellipse-N ofrece su mejor rendimiento en entornos dinámicos y condiciones GNSS adversas. Además, también opera en aplicaciones de menor dinamismo utilizando el rumbo magnético.

Solicite un presupuesto para Ellipse-N
¿Tiene alguna pregunta?
¡Bienvenido a nuestra sección de preguntas frecuentes! Aquí encontrará respuestas a las preguntas más habituales sobre las aplicaciones que mostramos. Si no encuentra lo que busca, ¡no dude en ponerse en contacto con nosotros directamente!
¿Acepta el INS entradas de sensores de asistencia externos?
Los sistemas de navegación inercial de nuestra empresa aceptan entradas de sensores de ayuda externos, tales como sensores de datos de aire, magnetómetros, odómetros, DVL y otros.
Esta integración hace que el INS sea altamente versátil y fiable, especialmente en entornos donde el GNSS no está disponible.
Estos sensores externos mejoran el rendimiento general y la precisión del INS al proporcionar datos complementarios.
¿Cuál es la diferencia entre IMU e INS?
La diferencia entre una unidad de medición inercial (IMU) y un sistema de navegación inercial (INS) radica en su funcionalidad y complejidad.
Una IMU (unidad de medición inercial) proporciona datos en bruto sobre la aceleración lineal y la velocidad angular del vehículo, medidas por acelerómetros y giróscopos. Suministra información sobre balanceo (roll), cabeceo (pitch), guiñada (yaw) y movimiento, pero no calcula datos de posición o navegación. La IMU está diseñada específicamente para transmitir datos esenciales sobre el movimiento y la orientación para su procesamiento externo con el fin de determinar la posición o la velocidad.
Por otro lado, un INS (sistema de navegación inercial) combina los datos de la IMU con algoritmos avanzados para calcular la posición, la velocidad y la orientación de un vehículo a lo largo del tiempo. Incorpora algoritmos de navegación como el filtrado de Kalman para la fusión e integración de sensores. Un INS proporciona datos de navegación en tiempo real, incluyendo posición, velocidad y orientación, sin depender de sistemas de posicionamiento externos como el GNSS.
Este sistema de navegación se utiliza típicamente en aplicaciones que requieren soluciones de navegación integrales, particularmente en entornos denegados de GNSS, como UAVs militares, barcos y submarinos.
¿Cuál es la diferencia entre GNSS y GPS?
GNSS significa Sistema Global de Navegación por Satélite y GPS para Sistema de Posicionamiento Global. Estos términos se utilizan a menudo indistintamente, pero se refieren a conceptos diferentes dentro de los sistemas de navegación por satélite.
GNSS es un término colectivo que engloba a todos los sistemas de navegación por satélite, mientras que GPS se refiere específicamente al sistema estadounidense. El GNSS incluye múltiples sistemas que proporcionan una cobertura global más completa, siendo GPS solo uno de ellos.
Obtiene una mayor precisión y fiabilidad con el GNSS al integrar datos de múltiples sistemas, mientras que el GPS por sí solo puede tener limitaciones según la disponibilidad de satélites y las condiciones ambientales.
