


Medición del movimiento de buques
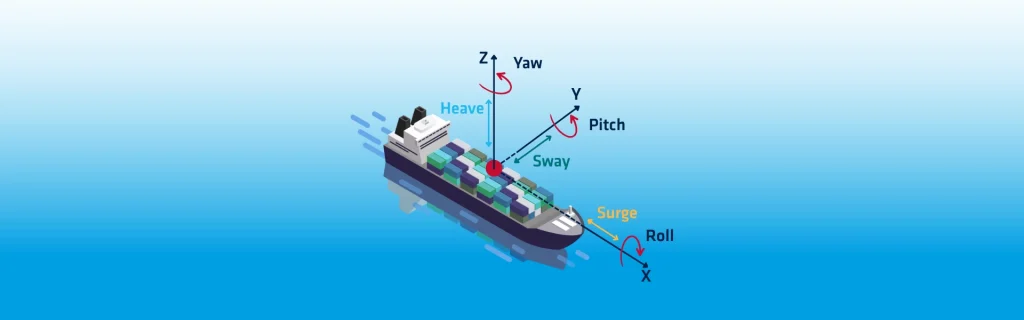
Las mediciones del movimiento de embarcaciones son esenciales para las operaciones marítimas que requieren una navegación precisa y estabilidad en los levantamientos hidrográficos. SBG Systems proporciona datos de movimiento de buques en tiempo real utilizando sensores inerciales avanzados. Estos sensores calculan el movimiento del barco a 50 Hz mediante la doble integración de las señales de los acelerómetros. La doble integración produce deriva debido a errores de orientación o al sesgo del sensor. Un filtro de paso alto estabiliza la salida eliminando los componentes de movimiento constante. La sintonización automática garantiza que el filtro se adapte a las distintas condiciones del estado de la mar. Esta característica admite periodos de oleaje de hasta 20 segundos en la estimación del oleaje (heave) en tiempo real. Como resultado, las mediciones del movimiento de la embarcación se mantienen precisas y estables durante las operaciones.
El diseño del filtro de paso alto garantiza que el oleaje (heave), el avance/retroceso (surge) y el desplazamiento lateral (sway) vuelvan a cero en condiciones estáticas. La referencia es siempre el centro de rotación de la embarcación. Solo las unidades cualificadas para uso marino proporcionan la salida de oleaje. El surge y el sway no están disponibles en las unidades de la serie Ellipse. El surge y el sway solo son válidos en aplicaciones casi estáticas, como en boyas. Estos valores siguen siendo sensibles a los errores de orientación. Las salidas se comunican estrictamente en el punto de medición de la IMU.
Sistema de referencia de movimiento del buque
Las salidas de movimiento de la embarcación siguen una definición de sistema de referencia específica. El origen del sistema se sitúa en la posición del punto de salida. El cabeceo es el desplazamiento vertical, positivo hacia abajo. El avance es el desplazamiento longitudinal, positivo hacia la proa de la embarcación. La deriva lateral es el desplazamiento transversal, positivo hacia estribor de la embarcación. Este sistema de referencia coherente garantiza una interpretación fiable en diversos tipos de embarcaciones.
La salida de cabeceo presenta una respuesta escalón ante cambios bruscos de movimiento. Cuando se produce un escalón, el cabeceo aumenta y luego vuelve suavemente a cero. La recuperación puede requerir varios minutos, dependiendo del historial del estado del mar. La forma de la salida se mantiene constante a pesar de las diferencias ambientales. Las mediciones de cabeceo no incluyen las contribuciones de las mareas. La compensación de mareas debe aplicarse por separado para una determinación precisa de la altitud.
El centro de rotación y el funcionamiento del heave deportado
El seno también se ve afectado por la rotación de la embarcación. En el centro de rotación, el seno rotacional se anula por completo. Al alejarse de este punto, el balanceo y el cese inducen componentes de seno dinámico. Los efectos semiestáticos del viento, el lastre o el desequilibrio de la carga influyen aún más en los resultados. Diferentes ubicaciones producen señales de seno con formas y amplitudes variables.
La colocación del sensor afecta en gran medida al rendimiento del seno. El montaje cerca del centro de rotación garantiza la máxima precisión. Los usuarios pueden configurar un punto de monitorización para equipos como sistemas de sónar. Solo las medidas de seno pueden deportarse a este punto de monitorización. El avante y el derrape deben permanecer referenciados en la ubicación de la IMU. Los brazos de palanca deben medirse con precisión para evitar errores de estimación. Incluso las pequeñas imprecisiones dimensionales o angulares se propagan a los resultados de seno, avante o derrape. Es importante corregir cualquier desalineación entre la IMU y el bastidor de la embarcación, ya sea mecánicamente o mediante la configuración del software.
Algunas versiones anteriores ignoraban los brazos de palanca en el cálculo del seno. Esto limitaba la precisión durante los movimientos de la embarcación inducidos por el viento o la corriente. Las versiones actuales de firmware tienen en cuenta los brazos de palanca, lo que mejora la estimación del seno en condiciones dinámicas.
Heave de altitud mejorada
Los usuarios suelen comparar los datos de oleaje (heave) con la altitud filtrada por el filtro de Kalman. La altitud RTK proporciona medidas absolutas precisas en condiciones GNSS favorables. La compensación de marea no es necesaria cuando se utiliza la altitud RTK. Sin embargo, la altitud RTK puede degradarse en entornos con limitaciones GNSS.
El algoritmo de oleaje proporciona medidas relativas precisas sin dependencia de GNSS. Requiere compensación de marea, pero sigue siendo fiable durante las interrupciones del GNSS. El modo de altitud mejorada (Enhanced Altitude) fusiona el oleaje con la altitud RTK. Este enfoque garantiza una precisión absoluta incluso en entornos con deficiencias GNSS. La altitud mejorada requiere perfiles de movimiento marino y un posicionamiento RTK o PPP preciso. Esta función se puede deshabilitar si no es necesaria.
Heave demorado
El oleaje demorado (Delayed Heave) mejora la precisión en los levantamientos hidrográficos. El algoritmo utiliza datos pasados para corregir errores de fase. Ofrece un mejor rendimiento en condiciones de oleaje de período largo. El oleaje demorado introduce un retraso de salida fijo de 150 segundos. Los mensajes de salida incluyen marcas de tiempo para una datación coherente de los datos. Recomendamos este modo para el mapeo del lecho marino, ya que no requiere operación en tiempo real. El oleaje en tiempo real sigue estando disponible para estimaciones preliminares. Para un funcionamiento completo, la unidad debe permanecer activa 150 segundos antes y después de los levantamientos.
Estimación de heave en postprocesamiento
El postprocesamiento produce la estimación de oleaje más precisa. Los programas de software como Qinertia recalculan el oleaje mediante análisis hacia adelante y hacia atrás. El procesamiento combinado mejora la precisión más allá de los métodos en tiempo real o con retraso. Este enfoque ofrece la máxima precisión para las operaciones de levantamiento hidrográfico.
SBG Systems ofrece soluciones avanzadas de medición del movimiento de embarcaciones que combinan salidas en tiempo real, filtrado mejorado, algoritmos con retraso y mejoras de postprocesamiento. Estas características garantizan un rendimiento fiable en navegación, hidrografía y operaciones en alta mar.
