


Medição de movimento de navios
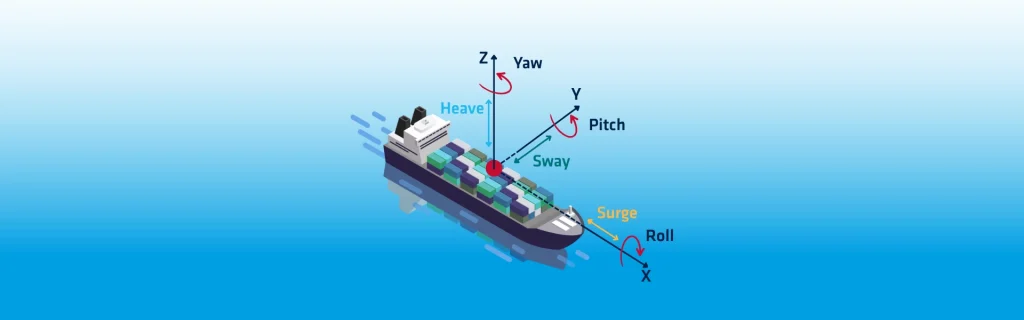
As medições de movimento de embarcações são essenciais para operações marítimas que exigem navegação precisa e estabilidade em levantamentos. A SBG Systems fornece dados de movimento de embarcações em tempo real utilizando sensores inerciais avançados. Esses sensores calculam o movimento da embarcação a 50 Hz por meio da integração dupla dos sinais dos acelerômetros. A integração dupla produz deriva (drift) devido a erros de orientação ou viés do sensor. Um filtro passa-alta estabiliza a saída ao remover os componentes de movimento constante. A sintonia automática garante que o filtro se adapte a condições variadas do estado do mar. Esse recurso suporta períodos de vagas (swell) de até 20 segundos na estimativa de heave em tempo real. Como resultado, as medições de movimento da embarcação permanecem precisas e estáveis durante as operações.
O projeto do filtro passa-alta garante que o heave, o surge e o sway retornem a zero em condições estáticas. A referência é sempre o centro de rotação da embarcação. Apenas unidades qualificadas para uso marítimo fornecem saída de heave. Surge e sway não estão disponíveis nas unidades da série Ellipse. Surge e sway são válidos apenas em aplicações quase estáticas, como boias. Esses valores permanecem sensíveis a erros de orientação. As saídas são relatadas estritamente no ponto de medição da IMU.
Sistema de referência de movimento de embarcação
As saídas de movimento da embarcação seguem uma definição específica de sistema de referência. A origem do sistema está localizada na posição do ponto de saída. Heave é o deslocamento vertical, positivo para baixo. Surge é o deslocamento longitudinal, positivo em direção à proa da embarcação. Sway é o deslocamento transversal, positivo em direção ao boreste da embarcação. Este sistema de referência consistente garante uma interpretação confiável em diversos tipos de embarcação.
A saída de heave exibe uma resposta em degrau sob mudanças súbitas de movimento. Quando um degrau ocorre, o heave aumenta e então retorna suavemente a zero. A recuperação pode levar vários minutos, dependendo do histórico do estado do mar. O formato da saída permanece consistente, apesar das diferenças ambientais. As medições de heave não incluem contribuições de maré. A compensação de maré deve ser aplicada separadamente para uma determinação precisa da altitude.
O centro de rotação e o funcionamento do movimento de elevação deslocado
O heave também é afetado pela rotação da embarcação. No centro de rotação, o heave rotacional é totalmente anulado. Longe desse ponto, o roll e o pitch induzem componentes de movimento dinâmico de heave. Efeitos semiestáticos causados por vento, lastro ou desequilíbrio de carga influenciam ainda mais os resultados. Locais diferentes produzem sinais de heave com formatos e amplitudes variadas.
A posição do sensor afeta fortemente o desempenho do heave. A montagem próxima ao centro de rotação garante a máxima precisão. Os usuários podem configurar um ponto de monitoramento para equipamentos como sistemas de sonar. Apenas as medições de heave podem ser deportadas para este ponto de monitoramento. O surge e o sway devem permanecer referenciados na localização da IMU. Os braços de alavanca (lever arms) devem ser medidos com precisão para evitar erros de estimativa. Mesmo pequenas imprecisões dimensionais ou angulares propagam-se para os resultados de heave, surge ou sway. É importante corrigir qualquer desalinhamento entre a IMU e o referencial da embarcação, seja mecanicamente ou por meio de configuração de software.
Algumas versões mais antigas desconsideravam os braços de alavanca no cálculo do heave. Isso limitava a precisão durante os movimentos da embarcação induzidos por vento ou correntes. As versões atuais de firmware consideram os braços de alavanca, melhorando a estimativa de heave sob condições dinâmicas.
Altitude com elevação ampliada
Os usuários frequentemente comparam a saída de "heave" (movimento de arfagem) com a altitude filtrada por Kalman. A altitude RTK fornece medições absolutas precisas em condições favoráveis de GNSS. A compensação de maré é desnecessária ao utilizar a altitude RTK. No entanto, a altitude RTK pode sofrer degradação em ambientes com GNSS desafiador.
O algoritmo de "heave" fornece medições relativas precisas sem dependência de GNSS. Ele requer compensação de maré, mas permanece confiável durante interrupções de GNSS. O modo de Altitude Aprimorada mescla o "heave" com a altitude RTK. Essa abordagem garante precisão absoluta mesmo em ambientes com GNSS deficiente. A Altitude Aprimorada requer perfis de movimento marítimo e posicionamento RTK ou PPP preciso. Esse recurso pode ser desativado caso não seja necessário.
Oscilação atrasada
O modo “Delayed Heave” aumenta a precisão dos levantamentos hidrográficos. O algoritmo utiliza dados históricos para corrigir erros de fase. Ele oferece melhor desempenho em condições de ondulação de longo período. O modo “Delayed Heave” introduz um atraso fixo de 150 segundos na saída de dados. As mensagens de saída incluem carimbos de data e hora para garantir a datação consistente dos dados. Recomendamos esse modo para o mapeamento do leito marinho, pois ele não requer operação em tempo real. O “Real-time Heave” permanece disponível para estimativas preliminares. Para operação completa, a unidade deve permanecer ativa 150 segundos antes e depois dos levantamentos.
Estimativa do movimento vertical no pós-processamento
O pós-processamento produz a estimativa de heave mais precisa. Softwares como o Qinertia recalculam o heave utilizando análise direta e reversa (forward e backward). O processamento mesclado aprimora a precisão além dos métodos em tempo real ou com atraso. Esta abordagem oferece a mais alta precisão para operações de levantamento hidrográfico.
A SBG Systems fornece soluções avançadas de medição de movimento de embarcações, combinando saídas em tempo real, filtragem aprimorada, algoritmos com atraso e melhorias de pós-processamento. Esses recursos garantem um desempenho confiável em navegação, hidrografia e operações offshore.
