


船舶运动测量
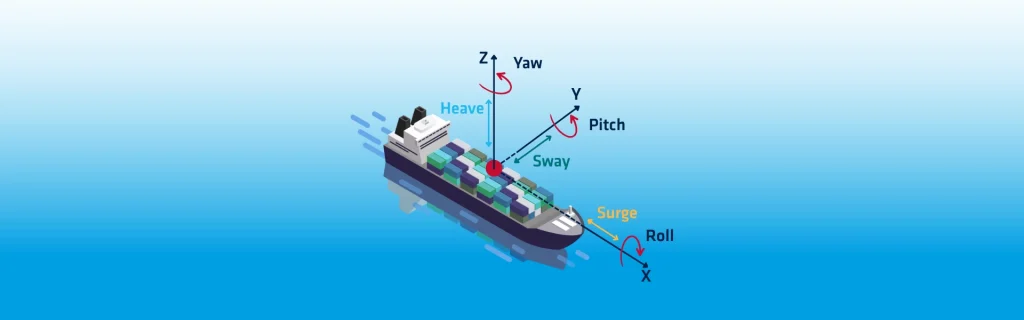
船舶运动测量对于需要精准导航和测量稳定性的海洋作业至关重要。SBG Systems 使用先进的惯性传感器提供实时的船舶运动数据。这些传感器通过对加速度计信号进行二次积分,以 50Hz 的频率计算船舶运动。二次积分会由于方向误差或传感器偏差而产生漂移。高通滤波器通过消除恒定运动分量来稳定输出。自动调谐可确保滤波器适应不同的海况条件。此功能在实时升沉估计中支持长达 20 秒的涌浪周期。因此,船舶运动测量在作业期间保持准确且稳定。
高通滤波器设计确保升沉、纵荡和横荡在静态条件下归零。参考点始终是船舶旋转中心。只有符合海洋标准的单元才提供升沉输出。纵荡和横荡在 Ellipse 系列单元上不可用。纵荡和横荡仅在接近静态的应用(如浮标)中有效。这些值对方向误差保持敏感。输出严格报告在 IMU 测量点。
船舶运动参考系
船舶运动输出遵循特定的参考坐标系定义。坐标系原点位于输出点位置。垂荡是垂直位移,向下为正。纵荡是纵向位移,向船首为正。横荡是横向位移,向船舷右侧为正。这种一致的坐标系确保了在多种船舶类型中可靠的解释。
垂荡输出在突然的运动变化下表现出阶跃响应。当阶跃发生时,垂荡会升高,然后平稳地返回零。恢复可能需要几分钟,具体取决于海况历史。尽管环境不同,输出形状仍保持一致。垂荡测量不包括潮汐贡献。必须单独应用潮汐补偿以进行精确的高度确定。
旋转中心与偏移纵摇的运作原理
垂荡(Heave)也受船舶旋转的影响。在旋转中心处,旋转引起的垂荡完全抵消。远离该点时,横摇和纵摇会产生动态垂荡分量。来自风、压载水或载荷不平衡的半静态效应会进一步影响结果。不同位置产生的垂荡信号具有不同的形状和振幅。
传感器安放位置对垂荡性能有很大影响。安装在旋转中心附近可确保最高精度。用户可以为声纳系统等设备配置监测点。只有垂荡测量可以被引出至此监测点。纵荡(Surge)和横荡(Sway)必须始终以 IMU 位置为参考。必须精确测量杆臂(lever arm)以避免估计误差。即使很小的尺寸或角度不准确也会传导至垂荡、纵荡或横荡结果中。无论是通过机械方式还是软件配置,纠正 IMU 与船体坐标系之间的任何不对准都非常重要。
一些旧版本在计算垂荡时忽略了杆臂。这限制了在风或海流引起的船舶运动期间的精度。当前的固件版本考虑了杆臂,改善了动态条件下的垂荡估计。
升力增强高度
用户经常将升沉输出与卡尔曼滤波高度进行比较。在良好的 GNSS 条件下,RTK 高度提供精确的绝对测量值。使用 RTK 高度时无需进行潮汐补偿。但是,在 GNSS 信号受限的环境中,RTK 高度可能会下降。
升沉算法提供不依赖 GNSS 的精确相对测量值。它需要潮汐补偿,但在 GNSS 中断期间仍能保持可靠。增强高度模式将升沉与 RTK 高度合并。这种方法确保了即使在不良的 GNSS 环境中也能保持绝对精度。增强高度需要海洋运动配置文件以及精确的 RTK 或 PPP 定位。如果不需要,可以禁用此功能。
延迟起伏
延迟垂振功能可提高水文测量的精度。该算法利用历史数据校正相位误差,在长周期涌浪条件下能提供更优的性能。延迟垂振功能引入了固定的150秒输出延迟。输出消息包含时间戳,以确保数据时间标注的一致性。 我们建议在海底测绘中使用此模式,因为该模式无需实时运行。实时垂动功能仍可用于初步估算。若要进行完整操作,设备必须在测绘开始前和结束后各保持150秒的运行状态。
后处理中的竖向位移估算
后处理可产生最准确的升沉估计。Qinertia 等软件使用前向和后向分析重新计算升沉。合并处理可提高精度,超越实时或延迟方法。这种方法为水文测量作业提供了最高的准确度。
SBG Systems 提供先进的船舶运动测量解决方案,结合了实时输出、增强滤波、延迟算法和后处理改进。这些功能确保了在导航、水文测量和海上作业中的可靠性能。
