


Mesure des mouvements de navire
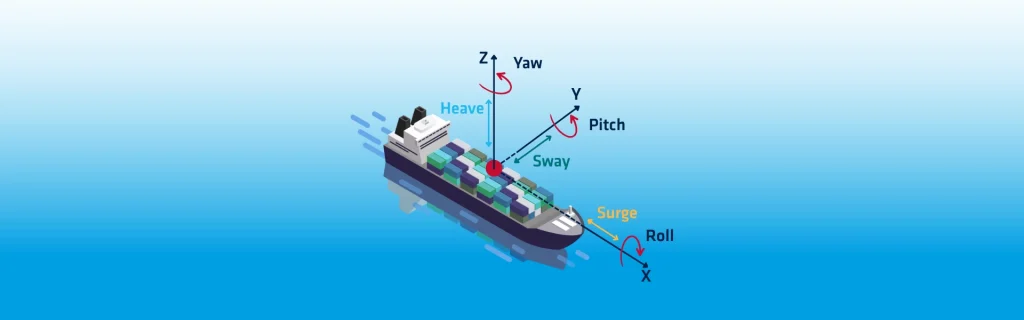
Les mesures des mouvements de navire sont essentielles pour les opérations maritimes nécessitant une navigation précise et une stabilité des levés. SBG Systems fournit des données de mouvement de navire en temps réel grâce à des capteurs inertiels avancés. Ces capteurs calculent les mouvements du navire à 50 Hz en intégrant deux fois les signaux des accéléromètres. La double intégration produit une dérive due aux erreurs d'orientation ou au biais des capteurs. Un filtre passe-haut stabilise la sortie en supprimant les composantes de mouvement constant. Un réglage automatique garantit que le filtre s'adapte aux conditions variables de l'état de la mer. Cette fonction prend en charge des périodes de houle allant jusqu'à 20 secondes dans l'estimation du pilonnement en temps réel. Par conséquent, les mesures des mouvements du navire restent précises et stables pendant les opérations.
La conception du filtre passe-haut garantit que le pilonnement, le cavalement et l'embardée reviennent à zéro dans des conditions statiques. La référence est toujours le centre de rotation du navire. Seules les unités de qualité marine fournissent une sortie de pilonnement. Le cavalement et l'embardée ne sont pas disponibles sur les unités de la série Ellipse. Le cavalement et l'embardée ne sont valables que dans des applications quasi-statiques telles que les bouées. Ces valeurs restent sensibles aux erreurs d'orientation. Les sorties sont rapportées strictement au point de mesure de l'IMU.
Référentiel des mouvements de navire
Les sorties de mouvement du navire suivent une définition de référentiel spécifique. L'origine du référentiel est située à la position du point de sortie. Le pilonnement est le déplacement vertical, positif vers le bas. Le cavalement est le déplacement longitudinal, positif vers la proue du navire. L'embardée est le déplacement transversal, positif vers tribord du navire. Ce référentiel cohérent assure une interprétation fiable pour différents types de navires.
La sortie de pilonnement présente une réponse en échelon lors de changements de mouvement soudains. Lorsqu'un échelon se produit, le pilonnement augmente puis revient en douceur à zéro. La récupération peut prendre plusieurs minutes en fonction de l'historique de l'état de la mer. La forme de la sortie reste cohérente malgré les différences environnementales. Les mesures de pilonnement n'incluent pas les contributions de la marée. La compensation de marée doit être appliquée séparément pour une détermination précise de l'altitude.
Le centre de rotation et le fonctionnement du pilonnement déporté
Le pilonnement est également influencé par la rotation du navire. Au centre de rotation, le pilonnement rotationnel s'annule complètement. À l'écart de ce point, le roulis et le tangage induisent des composantes de pilonnement dynamique. Les effets semi-statiques liés au vent, au lest ou au déséquilibre de la charge influencent également les résultats. Différents emplacements produisent des signaux de pilonnement aux formes et amplitudes variées.
Le placement du capteur affecte fortement les performances du pilonnement. Un montage proche du centre de rotation garantit une précision maximale. Les utilisateurs peuvent configurer un point de surveillance pour des équipements tels que les systèmes sonars. Seules les mesures de pilonnement peuvent être déportées vers ce point de surveillance. Le tangage longitudinal (surge) et le déplacement latéral (sway) doivent rester référencés à l'emplacement de l'IMU. Les bras de levier doivent être mesurés avec précision pour éviter les erreurs d'estimation. Même de petites inexactitudes dimensionnelles ou angulaires se propagent dans les résultats de pilonnement, de tangage longitudinal ou de déplacement latéral. Il est important de corriger tout désalignement entre l'IMU et le repère du navire, soit mécaniquement, soit par configuration logicielle.
Certaines versions antérieures ignoraient les bras de levier dans le calcul du pilonnement. Cela limitait la précision lors des mouvements du navire induits par le vent ou les courants. Les versions de firmware actuelles prennent en compte les bras de levier, améliorant l'estimation du pilonnement dans des conditions dynamiques.
Pilonnement à altitude améliorée (Heave Enhanced Altitude)
Les utilisateurs comparent souvent le pilonnement (heave) à l'altitude filtrée par filtre de Kalman. L'altitude RTK fournit des mesures absolues précises dans des conditions GNSS favorables. La compensation de marée est inutile lors de l'utilisation de l'altitude RTK. Cependant, l'altitude RTK peut se dégrader dans les environnements à signal GNSS perturbé.
L'algorithme de pilonnement fournit des mesures relatives précises sans dépendre du GNSS. Il nécessite une compensation de marée mais reste fiable en cas de coupure GNSS. Le mode d'altitude améliorée fusionne le pilonnement avec l'altitude RTK. Cette approche garantit une précision absolue même dans les environnements GNSS difficiles. L'altitude améliorée requiert des profils de mouvement marins et un positionnement RTK ou PPP précis. Cette fonctionnalité peut être désactivée si elle n'est pas nécessaire.
Pilonnement différé (Delayed Heave)
Le pilonnement différé (Delayed Heave) améliore la précision pour les levés hydrographiques. L'algorithme utilise les données passées pour corriger les erreurs de phase. Il offre de meilleures performances dans des conditions de houle à longue période. Le pilonnement différé introduit un retard de sortie fixe de 150 secondes. Les messages de sortie incluent des horodatages pour une datation cohérente des données. Nous recommandons ce mode pour la cartographie des fonds marins, car il ne nécessite pas de fonctionnement en temps réel. Le pilonnement en temps réel reste disponible pour les estimations préliminaires. Pour un fonctionnement complet, l'unité doit rester active 150 secondes avant et après les levés.
Estimation du pilonnement en post-traitement
Le post-traitement permet d'obtenir l'estimation du pilonnement la plus précise. Des logiciels tels que Qinertia recalculent le pilonnement à l'aide d'une analyse vers l'avant et vers l'arrière. Le traitement fusionné améliore la précision au-delà des méthodes en temps réel ou différé. Cette approche offre la plus haute précision pour les opérations de levés hydrographiques.
SBG Systems propose des solutions avancées de mesure des mouvements de navire combinant des sorties en temps réel, un filtrage amélioré, des algorithmes différés et des améliorations de post-traitement. Ces caractéristiques garantissent des performances fiables en navigation, en hydrographie et dans les opérations offshore.
