


Måling av skipets bevegelser
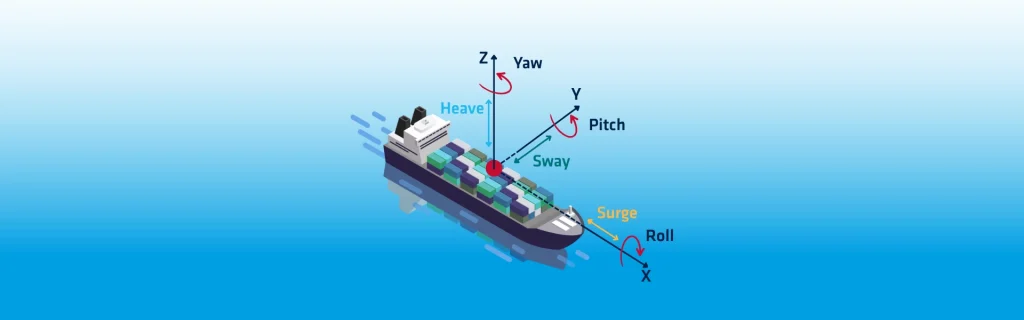
Målinger av skipets bevegelse er avgjørende for maritime operasjoner som krever presis navigasjon og stabilitet under kartlegging. « SBG Systems » leverer sanntidsdata om skipets bevegelse ved hjelp av avanserte treghetssensorer. Disse sensorene beregner skipets bevegelse med en frekvens på 50 Hz ved å foreta dobbel integrasjon av akselerometersignaler. Dobbel integrasjon fører til avvik på grunn av orienteringsfeil eller sensoravvik. Et høypassfilter stabiliserer utsignalet ved å fjerne konstante bevegelseskomponenter. Automatisk innstilling sikrer at filteret tilpasser seg varierende sjøforhold. Denne funksjonen støtter svellperioder på opptil 20 sekunder i sanntidsestimering av heving. Som et resultat forblir målingene av skipets bevegelse nøyaktige og stabile under operasjoner.
Utformingen av høypassefilteret sikrer at heving, fremdrift og svai går tilbake til null under statiske forhold. Referansepunktet er alltid fartøyets rotasjonssenter. Kun enheter som er godkjent for maritim bruk gir utdata for heving. Fremdrift og svai er ikke tilgjengelig på enheter i « Ellipse »-serien. Fremdrift og svai er kun gyldige i nær-statiske anvendelser, for eksempel på bøyer. Disse verdiene er fortsatt følsomme for orienteringsfeil. Utdataene rapporteres strengt tatt ved målepunktet « IMU ».
Referanseramme for skipets bevegelse
Utdataene for skipets bevegelser følger en spesifikk definisjon av referanserammen. Rammens opprinnelsespunkt ligger ved utdatapunktets posisjon. Heave er den vertikale forskyvningen, med positiv verdi nedover. Surge er den langsgående forskyvningen, med positiv verdi mot skipets baug. Svingning er den tverrgående forskyvningen, med positiv verdi mot skipets styrbordside. Dette konsistente referansesystemet sikrer pålitelig tolkning på tvers av flere skipstyper.
Heave-utdataene viser en trinnrespons ved plutselige bevegelsesendringer. Når et trinn oppstår, stiger heave og går deretter jevnt tilbake til null. Gjenopprettingen kan ta flere minutter, avhengig av tidligere sjøforhold. Utdataformen forblir konsistent til tross for miljømessige forskjeller. Heave-målingene inkluderer ikke tidevannspåvirkninger. Tidevannskompensasjon må brukes separat for nøyaktig høydebestemmelse.
Rotasjonssenteret og virkemåten til den utskjøvede hevebevegelsen
Heave påvirkes også av fartøyets rotasjon. I rotasjonssenteret opphever rotasjonsheaven hverandre fullstendig. Utenfor dette punktet forårsaker rulling og krengning dynamiske heave-komponenter. Semistatiske effekter fra vind, ballast eller ubalansert last påvirker resultatene ytterligere. Ulike plasseringer gir heave-signaler med varierende form og amplitude.
Plasseringen av sensoren har stor innvirkning på målenøyaktigheten for heave. Montering nær rotasjonssenteret sikrer maksimal nøyaktighet. Brukere kan konfigurere et overvåkingspunkt for utstyr som for eksempel sonarsystemer. Kun heave-målinger kan overføres til dette overvåkingspunktet. Surge og sway må fortsatt refereres til IMU -plasseringen. Vippearmene må måles nøyaktig for å unngå estimeringsfeil. Selv små dimensjons- eller vinkelunøyaktigheter påvirker resultatene for heave, surge eller sway. Det er viktig å korrigere eventuelle feiljusteringer mellom IMU og fartøyets skrog, enten mekanisk eller gjennom programvarekonfigurasjon.
Noen eldre versjoner ignorerte løftearmene i beregningen av heving. Dette begrenset nøyaktigheten under fartøybevegelser forårsaket av vind eller strøm. Nåværende firmwareversjoner tar hensyn til løftearmene, noe som forbedrer estimeringen av heving under dynamiske forhold.
Høyde med hevingseffekt
Brukere sammenligner ofte heave-data med Kalman-filtrert høyde. RTK-høyde gir presise absolutte målinger under gunstige GNSS forhold. Tidevannskompensasjon er unødvendig ved bruk av RTK-høyde. RTK-høyde kan imidlertid gi dårligere resultater i miljøer med GNSS utfordringer.
Heave-algoritmen gir presise relative målinger uten avhengighet av GNSS . Den krever tidevannskompensasjon, men forblir pålitelig selv ved GNSS utfall. Modusen «Enhanced Altitude» kombinerer heave med RTK-høyde. Denne tilnærmingen sikrer absolutt nøyaktighet selv i miljøer med dårlig GNSS . «Enhanced Altitude» krever bevegelsesprofiler for fartøy og presis RTK- eller PPP-posisjonering. Denne funksjonen kan deaktiveres hvis den ikke er nødvendig.
Forsinket heving
«Delayed Heave» forbedrer nøyaktigheten ved hydrografiske undersøkelser. Algoritmen bruker tidligere data til å korrigere fasefeil. Den gir bedre ytelse under forhold med langperiodisk dønning. «Delayed Heave» innfører en fast utgangsforsinkelse på 150 sekunder. Utgangsmeddelelsene inneholder tidsstempler for konsistent datadatering. Vi anbefaler denne modusen for kartlegging av havbunnen, da den ikke krever drift i sanntid. Sanntidsheving er fortsatt tilgjengelig for foreløpige estimater. For full drift må enheten være aktiv i 150 sekunder før og etter undersøkelsene.
Etterbehandling av heveestimering
Etterbehandling gir det mest nøyaktige estimatet av heving. Programvare som Qinertia beregner heving på nytt ved hjelp av fremover- og tilbake-analyse. Sammenslått behandling øker nøyaktigheten utover det som oppnås med sanntids- eller forsinkede metoder. Denne tilnærmingen gir den høyeste nøyaktigheten for hydrografiske kartleggingsoperasjoner.
SBG Systems tilbyr avanserte løsninger for måling av skipets bevegelse, som kombinerer sanntidsdata, forbedret filtrering, forsinkede algoritmer og forbedringer i etterbehandlingen. Disse funksjonene sikrer pålitelig ytelse innen navigasjon, hydrografi og offshore-operasjoner.
