


Misurazione del movimento della nave
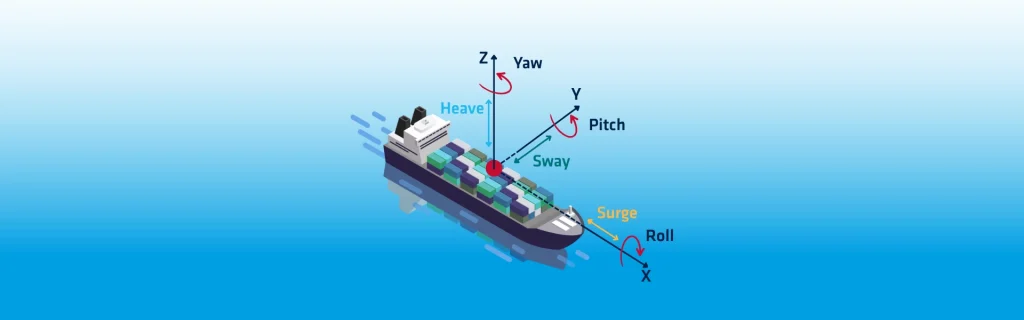
Le misurazioni del movimento della nave sono essenziali per le operazioni marittime che richiedono una navigazione precisa e la stabilità dei rilievi. SBG Systems fornisce dati sul movimento della nave in tempo reale utilizzando sensori inerziali avanzati. Questi sensori calcolano il movimento della nave a 50Hz mediante la doppia integrazione dei segnali degli accelerometri. La doppia integrazione genera deriva a causa di errori di orientamento o di offset del sensore. Un filtro passa-alto stabilizza l'uscita rimuovendo le componenti di movimento costante. La sintonizzazione automatica assicura che il filtro si adatti alle diverse condizioni dello stato del mare. Questa funzione supporta periodi di onda fino a 20 secondi nella stima del sussulto (heave) in tempo reale. Di conseguenza, le misurazioni del movimento della nave rimangono accurate e stabili durante le operazioni.
Il design del filtro passa-alto assicura che il sussulto (heave), l'avanzamento (surge) e lo scarroccio (sway) tornino a zero in condizioni statiche. Il riferimento è sempre il centro di rotazione del veicolo. Solo le unità qualificate per uso marino forniscono l'uscita del sussulto (heave). Avanzamento (surge) e scarroccio (sway) non sono disponibili sulle unità della serie Ellipse. Tali valori sono validi solo in applicazioni quasi statiche come le boe e rimangono sensibili agli errori di orientamento. Le uscite vengono riportate rigorosamente nel punto di misurazione dell'IMU.
Sistema di riferimento del moto della nave
Gli output del movimento della nave seguono una specifica definizione del sistema di riferimento. L'origine del sistema di riferimento è posizionata nel punto di output. Heave è lo spostamento verticale, positivo verso il basso. Surge è lo spostamento longitudinale, positivo verso la prua della nave. Sway è lo spostamento trasversale, positivo verso il lato di dritta della nave. Questo sistema di riferimento coerente garantisce un'interpretazione affidabile su diverse tipologie di imbarcazioni.
L'output di heave mostra una risposta a gradino in caso di improvvisi cambiamenti di movimento. Quando si verifica un gradino, l'heave aumenta per poi tornare dolcemente a zero. Il recupero può richiedere diversi minuti a seconda dello storico dello stato del mare. La forma dell'output rimane coerente nonostante le differenze ambientali. Le misurazioni di heave non includono i contributi della marea. La compensazione della marea deve essere applicata separatamente per una determinazione accurata dell'altitudine.
Il centro di rotazione e il funzionamento del sollevamento sfalsato
L'heave è influenzato anche dalla rotazione della nave. Al centro di rotazione, il beccheggio e il rollio dinamici dell'heave si annullano completamente. Lontano da questo punto, rollio e beccheggio inducono componenti di heave dinamico. Gli effetti semi-statici dovuti al vento, alla zavorra o allo sbilanciamento del carico influenzano ulteriormente i risultati. Posizioni diverse producono segnali di heave con forme e ampiezze variabili.
Il posizionamento del sensore influisce notevolmente sulle prestazioni dell'heave. Il montaggio vicino al centro di rotazione garantisce la massima precisione. Gli utenti possono configurare un punto di monitoraggio per apparecchiature come i sistemi sonar. Solo le misurazioni dell'heave possono essere deportate in questo punto di monitoraggio. Surge e sway devono rimanere referenziati nella posizione dell'IMU. I bracci di leva devono essere misurati con precisione per evitare errori di stima. Anche piccole imprecisioni dimensionali o angolari si propagano nei risultati di heave, surge o sway. È importante correggere qualsiasi disallineamento tra l'IMU e il telaio della nave, meccanicamente o tramite configurazione software.
Alcune versioni precedenti ignoravano i bracci di leva nel calcolo dell'heave. Ciò limitava la precisione durante i movimenti della nave indotti da vento o corrente. Le attuali versioni del firmware tengono conto dei bracci di leva, migliorando la stima dell'heave in condizioni dinamiche.
Altitudine corretta per il sollevamento
Gli utenti spesso confrontano l'output dell'heave (beccheggio/rollio/spostamento verticale) con l'altitudine filtrata di Kalman. L'altitudine RTK fornisce misurazioni assolute precise in condizioni GNSS favorevoli. La compensazione della marea non è necessaria quando si utilizza l'altitudine RTK. Tuttavia, l'altitudine RTK può degradarsi in ambienti con segnale GNSS difficoltoso.
L'algoritmo di heave fornisce misurazioni relative precise senza dipendenza dal GNSS. Richiede la compensazione della marea ma rimane affidabile in caso di interruzioni del GNSS. La modalità di altitudine avanzata unisce l'heave all'altitudine RTK. Questo approccio garantisce l'accuratezza assoluta anche in ambienti GNSS difficili. L'altitudine avanzata richiede profili di movimento marino e un posizionamento RTK o PPP preciso. Questa funzione può essere disattivata se non necessaria.
Oscillazione ritardata
La funzione "Delayed Heave" migliora la precisione dei rilievi idrografici. L'algoritmo utilizza i dati storici per correggere gli errori di fase. Garantisce prestazioni migliori in presenza di mare mosso a lungo periodo. La funzione "Delayed Heave" introduce un ritardo fisso di 150 secondi nell'invio dei dati. I messaggi in uscita includono timestamp per una datazione coerente dei dati. Consigliamo questa modalità per la mappatura dei fondali marini, poiché non richiede un funzionamento in tempo reale. Il sollevamento in tempo reale rimane disponibile per le stime preliminari. Per il funzionamento completo, l’unità deve rimanere attiva 150 secondi prima e dopo i rilievi.
Stima del sollevamento mediante post-elaborazione
Il post-processing produce la stima del sussulto (heave) più accurata. Software come Qinertia ricalcolano il sussulto utilizzando un'analisi in avanti e all'indietro. L'elaborazione combinata migliora la precisione rispetto ai metodi in tempo reale o ritardati. Questo approccio offre la massima precisione per le operazioni di rilievo idrografico.
SBG Systems offre soluzioni avanzate di misurazione del movimento della nave che combinano output in tempo reale, filtraggio migliorato, algoritmi con ritardo e miglioramenti del post-processing. Queste caratteristiche garantiscono prestazioni affidabili nella navigazione, nell'idrografia e nelle operazioni offshore.
