


Pomiar ruchu statku
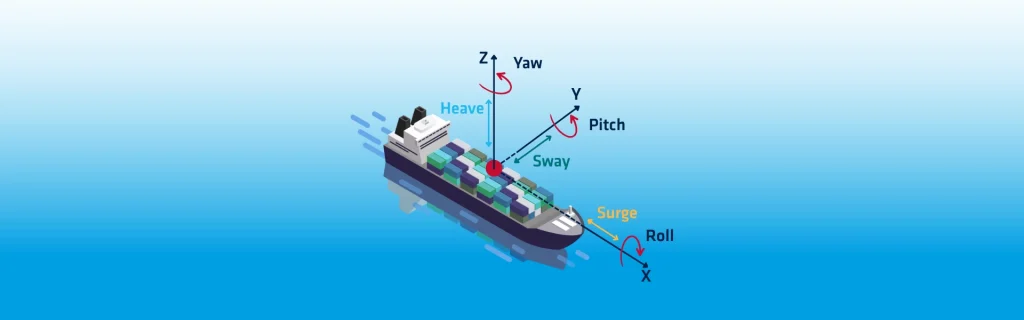
Pomiary ruchu statku są kluczowe dla operacji morskich wymagających precyzyjnej nawigacji i stabilności pomiarów. SBG Systems dostarcza dane o ruchu statku w czasie rzeczywistym, wykorzystując zaawansowane czujniki inercyjne. Czujniki te obliczają ruch statku z częstotliwością 50 Hz poprzez podwójne całonowanie sygnałów z akcelerometrów. Podwójne całonowanie powoduje powstawanie dryfu wynikającego z błędów orientacji lub błędu zerowego czujnika. Filtr górnoprzepuszczalny stabilizuje dane wyjściowe poprzez usuwanie stałych składowych ruchu. Automatyczne dostrajanie zapewnia, że filtr dopasowuje się do zmieniających się warunków stanu morza. Funkcja ta obsługuje okresy falowania do 20 sekund w szacowaniu kołysania wzdłużnego i poprzecznego w czasie rzeczywistym. W efekcie pomiary ruchu statku pozostają dokładne i stabilne podczas operacji.
Konstrukcja filtra górnoprzepuszczalnego gwarantuje, że kołysanie wzdłużne, poprzeczne i boczne powracają do zera w warunkach statycznych. Odniesieniem jest zawsze środek obrotu jednostki. Wyjście kołysania jest dostępne wyłącznie w wersjach z certyfikatem morskim. Kołysanie wzdłużne i boczne nie są dostępne w jednostkach serii Ellipse. Kołysanie wzdłużne i boczne są wiarygodne wyłącznie w aplikacjach niemal statycznych, takich jak boje. Wartości te pozostają wrażliwe na błędy orientacji. Wyniki są raportowane ściśle w punkcie pomiarowym IMU.
Układ odniesienia ruchu statku
Dane wyjściowe ruchu statku są zgodne z określoną definicją układu odniesienia. Początek układu odniesienia znajduje się w pozycji punktu wyjściowego. Kołysanie pionowe (Heave) to przemieszczenie pionowe, dodatnie w dół. Kołysanie wzdłużne (Surge) to przemieszczenie wzdłużne, dodatnie w kierunku dziobu statku. Kołysanie poprzeczne (Sway) to przemieszczenie poprzeczne, dodatnie w kierunku prawej burty statku. Ten spójny układ odniesienia zapewnia niezawodną interpretację dla wielu typów jednostek pływających.
Wyjście kołysania pionowego wykazuje odpowiedź skokową przy nagłych zmianach ruchu. Gdy wystąpi skok, kołysanie pionowe wzrasta, a następnie płynnie wraca do zera. Stabilizacja może wymagać kilku minut, w zależności od historii stanu morza. Kształt wyjścia pozostaje spójny pomimo różnic środowiskowych. Pomiary kołysania pionowego nie uwzględniają wpływu pływów. Kompensacja pływów musi być zastosowana oddzielnie dla dokładnego określenia wysokości.
Środek obrotu i działanie wysuniętego ruchu pionowego
Na ruch pionowy wpływa również rotacja statku. W środku obrotu, rotacyjny ruch pionowy zostaje całkowicie zniesiony. Z dala od tego punktu, roll i pitch wywołują dynamiczne składowe ruchu pionowego. Efekty półstatyczne od wiatru, balastu lub nierównowagi obciążenia dodatkowo wpływają na wyniki. Różne lokalizacje generują sygnały ruchu pionowego o różnych kształtach i amplitudach.
Umiejscowienie czujnika silnie wpływa na wydajność pomiaru ruchu pionowego. Montaż w pobliżu środka obrotu zapewnia maksymalną dokładność. Użytkownicy mogą skonfigurować punkt monitorowania dla urządzeń, takich jak systemy sonarowe. Tylko pomiary ruchu pionowego mogą być przekazywane do tego punktu monitorowania. Surge i sway muszą pozostać odniesione do lokalizacji IMU. Ramiona dźwigni muszą być mierzone precyzyjnie, aby uniknąć błędów estymacji. Nawet małe niedokładności wymiarowe lub kątowe propagują się na wyniki ruchu pionowego, surge lub sway. Ważne jest, aby skorygować wszelkie niezosiowości między IMU a ramą statku, mechanicznie lub poprzez konfigurację oprogramowania.
Niektóre starsze wersje ignorowały ramiona dźwigni w obliczeniach ruchu pionowego. To ograniczało dokładność podczas ruchów statku wywołanych wiatrem lub prądem. Obecne wersje firmware uwzględniają ramiona dźwigni, poprawiając estymację ruchu pionowego w warunkach dynamicznych.
Wysokość z uwzględnieniem siły grawitacyjnej
Użytkownicy często porównują dane dotyczące kołysania (heave) z wysokością filtrowaną filtrem Kalmana. Wysokość RTK zapewnia precyzyjne pomiary absolutne w sprzyjających warunkach GNSS. Kompensacja pływów nie jest konieczna przy korzystaniu z wysokości RTK. Jednak wysokość RTK może ulec pogorszeniu w środowiskach o utrudnionych warunkach GNSS.
Algorytm kołysania zapewnia precyzyjne pomiary względne bez uzależnienia od GNSS. Wymaga on kompensacji pływów, ale pozostaje niezawodny podczas przerw w działaniu GNSS. Tryb zwiększonej wysokości (Enhanced Altitude) łączy kołysanie z wysokością RTK. Podejście to zapewnia bezwzględną dokładność nawet w trudnych warunkach GNSS. Tryb Enhanced Altitude wymaga morskich profili ruchu oraz precyzyjnego pozycjonowania RTK lub PPP. Funkcję tę można wyłączyć, jeśli nie jest wymagana.
Opóźnione kołysanie
Funkcja „Delayed Heave” zwiększa dokładność pomiarów hydrograficznych. Algorytm wykorzystuje dane historyczne do korekcji błędów fazowych. Zapewnia lepszą wydajność w warunkach długookresowej fali. Funkcja „Delayed Heave” wprowadza stałe opóźnienie wysyłania danych wynoszące 150 sekund. Komunikaty wyjściowe zawierają sygnatury czasowe, co pozwala na spójną datację danych. Zalecamy ten tryb do mapowania dna morskiego, ponieważ nie wymaga on pracy w czasie rzeczywistym. Tryb „Real-time heave” pozostaje dostępny do wstępnych szacunków. Aby urządzenie mogło w pełni funkcjonować, musi pozostawać aktywne przez 150 sekund przed rozpoczęciem i po zakończeniu pomiarów.
Oszacowanie falowania w ramach obróbki końcowej
Post-processing zapewnia najdokładniejszą estymację kołysania. Oprogramowanie takie jak Qinertia, ponownie oblicza kołysanie wykorzystując analizę do przodu i do tyłu. Połączone przetwarzanie zwiększa precyzję w porównaniu z metodami działającymi w czasie rzeczywistym lub opóźnionymi. Takie podejście zapewnia najwyższą dokładność dla operacji hydrograficznych.
SBG Systems oferuje zaawansowane rozwiązania do pomiaru ruchu statków, łączące wyjścia w czasie rzeczywistym, ulepszone filtrowanie, algorytmy opóźnione i udoskonalenia post-processingu. Te funkcje zapewniają niezawodne działanie w nawigacji, hydrografii i operacjach offshore.
