


Meting van scheepsbewegingen
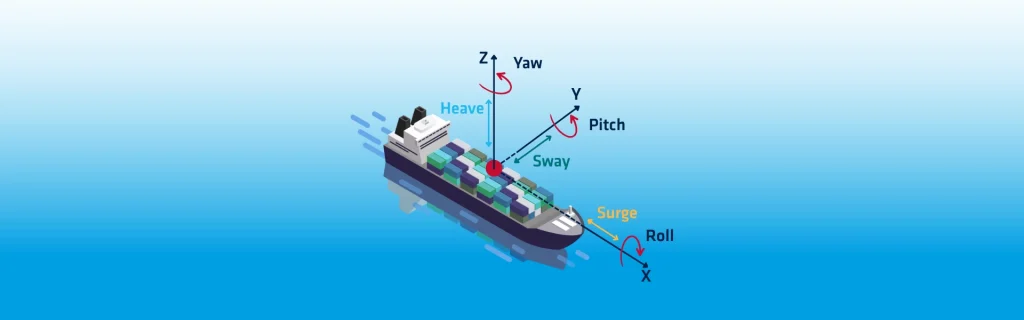
Metingen van de scheepsbewegingen zijn essentieel voor maritieme operaties waarbij nauwkeurige navigatie en stabiliteit bij metingen vereist zijn. Het ‘ SBG Systems ’ levert realtime gegevens over de scheepsbewegingen met behulp van geavanceerde inertiële sensoren. Deze sensoren berekenen de scheepsbewegingen met een frequentie van 50 Hz door de signalen van de versnellingsmeters dubbel te integreren. Dubbele integratie leidt tot afwijkingen als gevolg van oriëntatiefouten of sensorafwijkingen. Een hoogdoorlaatfilter stabiliseert de output door constante bewegingscomponenten te verwijderen. Automatische afstemming zorgt ervoor dat het filter zich aanpast aan wisselende omstandigheden op zee. Deze functie ondersteunt golfperioden tot 20 seconden bij realtime schommelingmetingen. Hierdoor blijven de metingen van de scheepsbewegingen nauwkeurig en stabiel tijdens operaties.
Het ontwerp van het hoogdoorlaatfilter zorgt ervoor dat heffing, stuwing en zwaaiing onder statische omstandigheden terugkeren naar nul. Het referentiepunt is altijd het rotatiecentrum van het vaartuig. Alleen voor maritieme toepassingen gekwalificeerde apparaten leveren een heffingsuitgangssignaal. Stuwing en zwaaiing zijn niet beschikbaar op apparaten uit de Ellipse -serie. Stuwing en zwaaiing zijn alleen geldig in bijna-statische toepassingen, zoals bij boeien. Deze waarden blijven gevoelig voor oriëntatiefouten. De uitgangssignalen worden strikt gerapporteerd op het meetpunt IMU .
Referentiekader voor scheepsbewegingen
De uitgangssignalen voor scheepsbewegingen volgen een specifieke definitie van het referentiekader. De oorsprong van het kader bevindt zich op de positie van het uitgangspunt. Heave is de verticale verplaatsing, waarbij de positieve richting naar beneden is. Surge is de longitudinale verplaatsing, waarbij de positieve richting naar de boeg van het schip is. De zwaai is de dwarsverplaatsing, waarbij de positieve richting naar stuurboord van het schip is. Dit consistente referentiekader zorgt voor een betrouwbare interpretatie voor verschillende scheepstypen.
De heffingsuitvoer vertoont een staprespons bij plotselinge bewegingsveranderingen. Wanneer er een stap plaatsvindt, stijgt de heffing en keert vervolgens soepel terug naar nul. Het herstel kan enkele minuten duren, afhankelijk van de eerdere toestand van de zee. De vorm van de uitvoer blijft consistent ondanks verschillen in de omgeving. Heffingsmetingen houden geen rekening met getijdeninvloeden. Voor een nauwkeurige hoogtebepaling moet de getijdencompensatie afzonderlijk worden toegepast.
Het draaipunt en de werking van de gedeporteerde heffing
De heffing wordt ook beïnvloed door de rotatie van het schip. In het rotatiecentrum heffen de rotatiegerelateerde heffingsbewegingen elkaar volledig op. Buiten dit punt veroorzaken rol- en stampbewegingen dynamische heffingscomponenten. Semi-statische effecten van wind, ballast of een ongelijkmatige belading beïnvloeden de resultaten bovendien. Verschillende locaties leveren heffingssignalen op met uiteenlopende vormen en amplitudes.
De plaatsing van de sensor heeft een grote invloed op de heffingsmetingen. Montage nabij het rotatiecentrum garandeert maximale nauwkeurigheid. Gebruikers kunnen een meetpunt configureren voor apparatuur zoals sonarsystemen. Alleen heffingsmetingen kunnen naar dit meetpunt worden doorgestuurd. Slag en zwaai moeten blijven worden gerefereerd aan de IMU locatie. Hefboomarmen moeten nauwkeurig worden gemeten om schattingsfouten te voorkomen. Zelfs kleine dimensionale of hoekafwijkingen werken door in de resultaten voor heffing, slag of zwaai. Het is belangrijk om eventuele afwijkingen tussen de IMU en het scheepsrompframe te corrigeren, hetzij mechanisch, hetzij via softwareconfiguratie.
Sommige oudere versies hielden geen rekening met hefboomarmen bij de berekening van de heffing. Dit beperkte de nauwkeurigheid bij door wind of stroming veroorzaakte scheepsbewegingen. De huidige firmwareversies houden wel rekening met hefboomarmen, waardoor de schatting van de heffing onder dynamische omstandigheden wordt verbeterd.
Hoogte met rekening houdend met de opwaartse kracht
Gebruikers vergelijken de heave-uitvoer vaak met de door een Kalman-filter bewerkte hoogte. RTK-hoogte levert nauwkeurige absolute metingen op bij gunstige GNSS omstandigheden. Getijdencompensatie is niet nodig bij gebruik van RTK-hoogte. De RTK-hoogte kan echter in kwaliteit achteruitgaan in omgevingen met GNSS problemen.
Het heave-algoritme levert nauwkeurige relatieve metingen op zonder GNSS afhankelijkheid. Het vereist getijdencompensatie, maar blijft betrouwbaar bij GNSS storingen. De modus ‘Verbeterde hoogte’ combineert heave met de RTK-hoogte. Deze aanpak garandeert absolute nauwkeurigheid, zelfs in omgevingen met slechte GNSS . Voor ‘Verbeterde hoogte’ zijn bewegingsprofielen van het vaartuig en nauwkeurige RTK- of PPP-positionering vereist. Deze functie kan worden uitgeschakeld indien deze niet nodig is.
Vertraagde op-en-neerbeweging
Delayed Heave verbetert de nauwkeurigheid bij hydrografische metingen. Het algoritme maakt gebruik van historische gegevens om fasefouten te corrigeren. Het levert betere prestaties bij golven met een lange periode. Delayed Heave introduceert een vaste uitvoervertraging van 150 seconden. Uitvoerberichten bevatten tijdstempels voor een consistente datering van de gegevens. Wij raden deze modus aan voor het in kaart brengen van de zeebodem, aangezien hiervoor geen realtime werking vereist is. Realtime heave blijft beschikbaar voor voorlopige schattingen. Voor volledige werking moet het apparaat 150 seconden voor en na de metingen actief blijven.
Schatting van de heffing na de verwerking
Nabewerking levert de meest nauwkeurige schatting van de heffing op. Software zoals Qinertia berekent de heffing opnieuw aan de hand van voorwaartse en achterwaartse analyse. Door gegevens te combineren wordt de nauwkeurigheid nog verder verbeterd ten opzichte van realtime- of vertraagde methoden. Deze aanpak biedt de hoogste nauwkeurigheid voor hydrografische meetwerkzaamheden.
SBG Systems biedt geavanceerde oplossingen voor het meten van scheepsbewegingen, waarbij realtime-uitvoer, verbeterde filtering, vertraagde algoritmen en verbeteringen in de nabewerking worden gecombineerd. Deze functies zorgen voor betrouwbare prestaties bij navigatie, hydrografie en offshore-activiteiten.
