


Mätning av fartygsrörelser
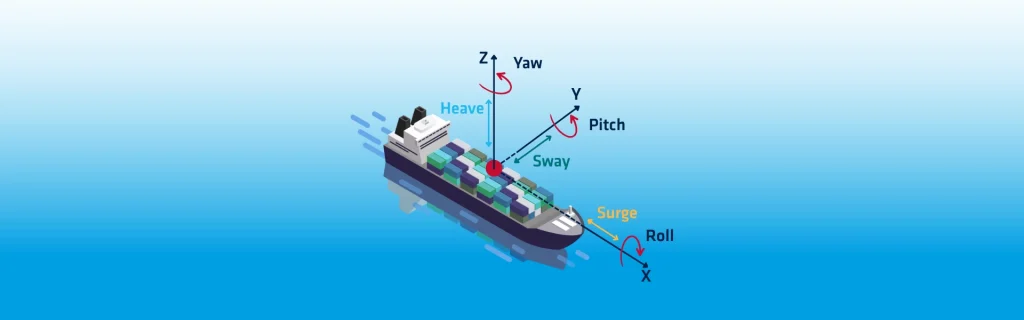
Mätning av fartygsrörelser är avgörande för marina operationer som kräver exakt navigering och mätstabilitet. SBG Systems tillhandahåller fartygsrörelsedata i realtid med hjälp av avancerade tröghetssensorer. Dessa sensorer beräknar fartygsrörelsen vid 50 Hz genom dubbelintegrering av accelerometersignaler. Dubbelintegrering skapar drift på grund av orienteringsfel eller sensorbias. Ett högpassfilter stabiliserar utsignalen genom att ta bort konstanta rörelsekomponenter. Automatisk kalibrering säkerställer att filtret anpassar sig till varierande sjötillstånd. Denna funktion stöder dyningsperioder på upp till 20 sekunder vid beräkning av heave i realtid. Som ett resultat förblir mätningarna av fartygsrörelser noggranna och stabila under drift.
Högpassfiltrets design säkerställer att heave, surge och sway återgår till noll under statiska förhållanden. Referensen är alltid fartygets rotationscentrum. Endast marinkvalificerade enheter ger heave-utdata. Surge och sway är inte tillgängliga på enheter i Ellipse-serien. Surge och sway är endast giltiga i nästan statiska tillämpningar som bojar, och dessa värden är fortsatt känsliga för orienteringsfel. Utsignalerna rapporteras strikt vid IMU-mätningspunkten.
Referenssystem för fartygsrörelser
Fartygsrörelsens utdata följer en specifik definition av referenssystemet. Ramens origo är belägen vid utdatapunktens position. Heave är den vertikala förskjutningen, positiv nedåt. Surge är den longitudinella förskjutningen, positiv mot fartygets stäv. Sway är den transversella förskjutningen, positiv mot fartygets styrbord. Detta konsekventa system säkerställer tillförlitlig tolkning över flera fartygstyper.
Heave-utdata uppvisar en stegrespons vid plötsliga rörelseförändringar. När ett steg inträffar stiger heave för att sedan mjukt återgå till noll. Återhämtningen kan ta flera minuter beroende på sjögångens historik. Utsignalens form förblir konsekvent trots miljömässiga skillnader. Heave-mätningar inkluderar inte tidvattenbidrag. Tidvattenkompensering måste tillämpas separat för noggrann bestämning av altitud.
Rotationscentrum och användning av fjärrstyrd heave (deported heave)
Heave påverkas också av fartygsrotation. Vid rotationscentrum tar rotationsbetingad heave ut sig helt. Bort från denna punkt skapar rullning och pitch dynamiska heave-komponenter. Semistatiska effekter från vind, barlast eller lastobalans påverkar resultaten ytterligare. Olika placeringar ger heave-signaler med varierande form och amplitud.
Sensorplaceringen påverkar heave-prestandan starkt. Montering nära rotationscentrum ger maximal noggrannhet. Användare kan konfigurera en övervakningspunkt för utrustning som sonarsystem. Endast heave-mätningar kan flyttas (deporteras) till denna övervakningspunkt. Surge och sway måste förbli refererade till IMU-positionen. Hävstångsarmar (lever arms) måste mätas noggrant för att undvika uppskattningsfel. Även små dimensions- eller vinkelavvikelser fortplantar sig till resultat för heave, surge eller sway. Det är viktigt att korrigera eventuell felinriktning mellan IMU och fartygsramen, antingen mekaniskt eller via mjukvarukonfiguration.
Vissa äldre versioner ignorerade hävstångsarmar vid beräkning av heave. Detta begränsade noggrannheten vid vind- eller strömorsakade fartygsrörelser. Nuvarande mjukvaruversioner tar hänsyn till hävstångsarmar, vilket förbättrar heave-beräkningen under dynamiska förhållanden.
Heave-förbättrad altitud (Heave Enhanced Altitude)
Användare jämför ofta heave-utdata med Kalman-filtrerad altitud. RTK-altitud ger exakta absoluta mätningar under gynnsamma GNSS-förhållanden. Tidvattenkompensering är onödig vid användning av RTK-altitud. RTK-altitud kan dock försämras i GNSS-utmanande miljöer.
Heave-algoritmen ger exakta relativa mätningar utan GNSS-beroende. Den kräver tidvattenkompensering men förblir tillförlitlig vid GNSS-bortfall. Läget "Enhanced Altitude" sammanfogar heave med RTK-altitud. Detta tillvägagångssätt säkerställer absolut noggrannhet även i dåliga GNSS-miljöer. Enhanced Altitude kräver marina rörelseprofiler och exakt RTK- eller PPP-positionering. Denna funktion kan inaktiveras om den inte behövs.
Fördröjd Heave (Delayed Heave)
Delayed Heave (fördröjd heave) förbättrar noggrannheten för hydrografiska mätningar. Algoritmen använder tidigare data för att korrigera fasfel. Den ger bättre prestanda under långperiodiga döningsförhållanden. Delayed Heave introducerar en fast utdatafördröjning på 150 sekunder. Utsignalsmeddelanden inkluderar tidsstämplar för konsekvent datummärkning. Vi rekommenderar detta läge för sjöbottenkartering, eftersom det inte kräver realtidsdrift. Reals-tid-heave förblir tillgängligt för preliminära uppskattningar. För full drift måste enheten förbli aktiv 150 sekunder före och efter mätningarna.
Heave-uppskattning vid efterbearbetning (post-processing)
Efterbearbetning ger den noggrannaste heave-beräkningen. Mjukvara som Qinertia beräknar om heave med hjälp av framåt- och bakåtriktad analys. Sammanfogad bearbetning ökar precisionen utöver realtidsmetoder eller fördröjda metoder. Detta tillvägagångssätt levererar den högsta noggrannheten för hydrografiska mätningar.
SBG Systems tillhandahåller avancerade lösningar för fartygsrörelsemätning som kombinerar realtidsutdata, förbättrad filtrering, fördröjda algoritmer och förbättringar vid efterbearbetning. Dessa funktioner säkerställer tillförlitlig prestanda inom navigering, hydrografi och offshore-verksamhet.
