


Messung der Schiffsbewegung
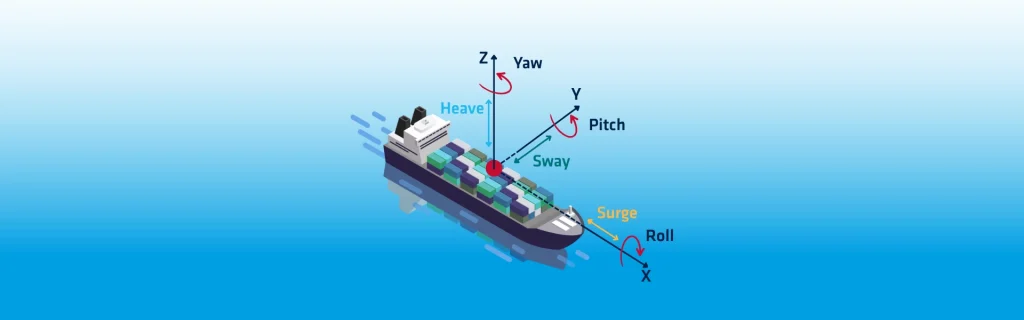
Schiffsbewegungsmessungen sind unerlässlich für maritime Einsätze, die eine präzise Navigation und Vermessungsstabilität erfordern. SBG Systems stellt Schiffsbe-wegungsdaten in Echtzeit mithilfe fortschrittlicher Inertialsensoren bereit. Diese Sensoren berechnen die Schiffsbewegung mit 50 Hz durch zweifache Integration der Beschleunigungsmessersignale. Eine doppelte Integration führt aufgrund von Orientierungsfehlern oder Sensor-Bias zu Drifts. Ein Hochpassfilter stabilisiert den Ausgang, indem er konstante Bewegungskomponenten entfernt. Eine automatische Anpassung sorgt dafür, dass sich der Filter an unterschiedliche Seegangsbedingungen anpasst. Diese Funktion unterstützt Dünungsperioden von bis zu 20 Sekunden bei der Echtzeit-Heave-Schätzung. Infolgedessen bleiben die Schiffsbewegungsmessungen während des Betriebs genau und stabil.
Das Design des Hochpassfilters stellt sicher, dass Heave, Surge und Sway unter statischen Bedingungen auf Null zurückkehren. Der Bezugspunkt ist stets das Rotationszentrum des Schiffes. Nur marinetaugliche Einheiten bieten einen Heave-Ausgang. Surge und Sway sind bei Einheiten der Ellipse-Serie nicht verfügbar. Surge und Sway sind nur in nahezu statischen Anwendungen wie Bojen gültig. Diese Werte reagieren empfindlich auf Orientierungsfehler. Die Messwerte werden ausschließlich am IMU-Messpunkt ausgegeben.
Bezugssystem für die Schiffsbewegung
Die Ausgangsdaten der Schiffsbewegung folgen einer spezifischen Bezugsrahmendefinition. Der Ursprung des Bezugsrahmens befindet sich an der Position des Ausgabepunkts. Stampfen ist die vertikale Verschiebung, positiv nach unten. Tauchen ist die longitudinale Verschiebung, positiv in Richtung des Schiffsvorsteven. Schwojen ist die transversale Verschiebung, positiv in Richtung der Steuerbordseite des Schiffes. Dieser konsistente Bezugsrahmen gewährleistet eine zuverlässige Interpretation über verschiedene Schiffstypen hinweg.
Die Stampfausgabe zeigt eine Sprungantwort bei plötzlichen Bewegungsänderungen. Wenn ein Sprung auftritt, steigt das Stampfen an und kehrt dann sanft auf Null zurück. Die Erholung kann mehrere Minuten dauern, abhängig von der Historie des Seegangs. Die Form der Ausgabe bleibt trotz unterschiedlicher Umgebungsbedingungen konsistent. Stampfmessungen beinhalten keine Gezeitenbeiträge. Die Gezeitenkompensation muss separat für eine genaue Höhenbestimmung angewendet werden.
Der Drehpunkt und die Funktionsweise der verschobenen Hebebewegung
Heave (Heben/Senken) wird zudem durch die Schiffsrotation beeinflusst. Im Rotationszentrum hebt sich die rotatorische Heave-Komponente vollständig auf. Abseits dieses Punktes induzieren Roll- und Nickbewegungen dynamische Heave-Komponenten. Semistatische Effekte durch Wind, Ballast oder Lastunwucht beeinflussen die Ergebnisse zusätzlich. Verschiedene Positionen erzeugen Heave-Signale mit unterschiedlichen Formen und Amplituden.
Die Sensorplatzierung beeinflusst die Heave-Leistung stark. Die Montage nahe dem Rotationszentrum gewährleistet maximale Genauigkeit. Benutzer können einen Überwachungspunkt für Ausrüstung wie Sonarsysteme konfigurieren. Ausschließlich Heave-Messungen können auf diesen Überwachungspunkt übertragen werden. Surge und Sway müssen weiterhin am IMU-Standort referenziert bleiben. Hebelarme müssen präzise gemessen werden, um Schätzfehler zu vermeiden. Selbst kleine Dimensions- oder Winkelungenauigkeiten pflanzen sich in die Heave-, Surge- oder Sway-Ergebnisse fort. Es ist wichtig, jegliche Fehlausrichtung zwischen der IMU und dem Schiffskoordinatensystem zu korrigieren – entweder mechanisch oder über die Softwarekonfiguration.
Einige ältere Versionen ignorierten Hebelarme bei der Heave-Berechnung. Dies schränkte die Genauigkeit bei durch Wind oder Strömung induzierten Schiffsbewegungen ein. Aktuelle Firmware-Versionen berücksichtigen Hebelarme und verbessern so die Heave-Schätzung unter dynamischen Bedingungen.
Durch Auftrieb erhöhte Höhe
Anwender vergleichen den Heave-Ausgang häufig mit der über Kalman-Filter ermittelten Höhe. Die RTK-Höhe liefert präzise absolute Messungen bei günstigen GNSS-Bedingungen. Bei Verwendung der RTK-Höhe ist keine Gezeitenkompensation erforderlich. Allerdings kann sich die RTK-Höhe in GNSS-kritischen Umgebungen verschlechtern.
Der Heave-Algorithmus liefert präzise relative Messungen ohne GNSS-Abhängigkeit. Er erfordert eine Gezeitenkompensation, bleibt aber bei GNSS-Ausfällen zuverlässig. Der Modus „Erweiterte Höhe“ (Enhanced Altitude) führt den Heave mit der RTK-Höhe zusammen. Dieser Ansatz gewährleistet absolute Genauigkeit selbst in schlechten GNSS-Umgebungen. Enhanced Altitude erfordert marine Bewegungsprofile und eine präzise RTK- oder PPP-Positionierung. Diese Funktion kann deaktiviert werden, wenn sie nicht benötigt wird.
Verzögerte Hubbewegung
„Delayed Heave“ verbessert die Genauigkeit bei hydrografischen Vermessungen. Der Algorithmus nutzt historische Daten, um Phasenfehler zu korrigieren. Er bietet eine bessere Leistung unter Bedingungen mit langperiodischem Seegang. „Delayed Heave“ führt eine feste Ausgabeverzögerung von 150 Sekunden ein. Die Ausgabemeldungen enthalten Zeitstempel für eine einheitliche Datendatierung. Wir empfehlen diesen Modus für die Kartierung des Meeresbodens, da hierfür kein Echtzeitbetrieb erforderlich ist. „Real-Time Heave“ steht weiterhin für vorläufige Schätzungen zur Verfügung. Für den vollen Betrieb muss das Gerät 150 Sekunden vor und nach den Vermessungen aktiv bleiben.
Schätzung der Hebebewegung in der Nachbearbeitung
Die Nachbearbeitung liefert die genaueste Heave-Schätzung. Software wie Qinertia berechnet den Heave mithilfe einer Vorwärts- und Rückwärtsanalyse neu. Die fusionierte Verarbeitung erhöht die Präzision über Echtzeit- oder verzögerte Methoden hinaus. Dieser Ansatz bietet die höchste Genauigkeit für hydrografische Vermessungseinsätze.
SBG Systems bietet fortschrittliche Lösungen zur Schiffsbewegungsmessung, die Echtzeitausgaben, verbesserte Filterung, verzögerte Algorithmen und Optimierungen bei der Nachbearbeitung kombinieren. Diese Funktionen gewährleisten eine zuverlässige Leistung in der Navigation, Hydrografie und bei Offshore-Einsätzen.
