


Вимірювання руху судна
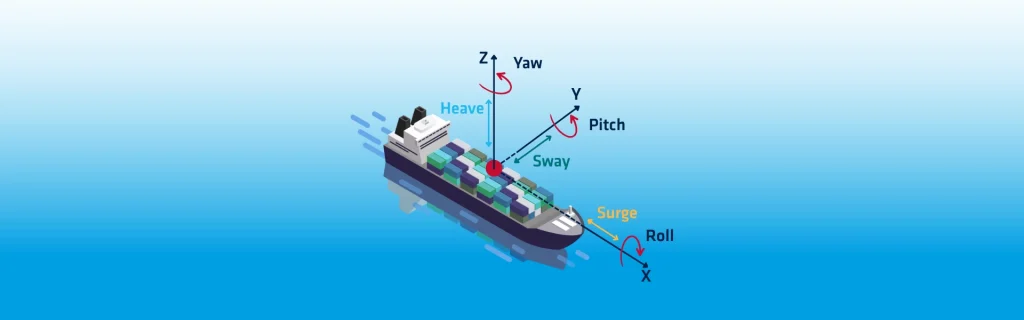
Вимірювання рухів судна мають важливе значення для морських операцій, які потребують точної навігації та стабільності під час зйомки. SBG Systems надає дані про рух судна в реальному часі за допомогою вдосконалених інерціальних датчиків. Ці датчики обчислюють рух судна з частотою 50 Гц шляхом подвійного інтегрування сигналів акселерометра. Подвійне інтегрування створює дрейф через похибки орієнтації або зміщення датчика. Фільтр високих частот стабілізує вихідний сигнал, видаляючи постійні складові руху. Автоматичне налаштування гарантує адаптацію фільтра до різних умов стану моря. Ця функція підтримує періоди swell до 20 секунд під час оцінки heave в реальному часі. У результаті вимірювання рухів судна залишаються точними та стабільними під час операцій.
Конструкція фільтра високих частот гарантує, що heave, surge та sway повертаються до нуля в статичних умовах. Опорною точкою завжди є центр обертання судна. Вихідний сигнал heave доступний лише на пристроях морського класу. Surge та sway недоступні на пристроях серії Ellipse. Surge та sway дійсні лише в майже статичних додатках, таких як буї. Ці значення залишаються чутливими до похибок орієнтації. Вихідні дані передаються суворо в точці вимірювання IMU.
Система відліку руху судна
Дані про рух судна відповідають визначеній системі відліку. Початок координат системи відліку розташований у точці вимірювання. Підйом — це вертикальне переміщення, позитивне вниз. Хвилювання — це поздовжнє переміщення, позитивне у напрямку до носа судна. Похит — це поперечне зміщення, позитивне у напрямку правого борту судна. Ця узгоджена система координат забезпечує надійну інтерпретацію даних для різних типів суден.
Вихідні дані датчика « heave » демонструють східчасту реакцію на раптові зміни руху. При виникненні сходинки показник « heave » зростає, а потім плавно повертається до нуля. Відновлення може зайняти кілька хвилин залежно від історії стану моря. Форма вихідного сигналу залишається незмінною, незважаючи на відмінності в умовах навколишнього середовища. Вимірювання підйому не враховують вплив припливів. Для точного визначення висоти над рівнем моря необхідно окремо застосовувати компенсацію припливів.
Центр обертання та робота депортованих heave
Heave також зазнає впливу обертання судна. У центрі обертання ротаційний heave повністю нівелюється. На відстані від цієї точки roll і pitch викликають динамічні компоненти heave. Напівстатичні ефекти від вітру, баласту чи дисбалансу навантаження додатково впливають на результати. У різних точках створюються сигнали heave різної форми та амплітуди.
Розміщення датчика сильно впливає на продуктивність heave. Встановлення поблизу центру обертання забезпечує максимальну точність. Користувачі можуть налаштувати точку моніторингу для такого обладнання, як гідролокаційні системи. Тільки вимірювання heave можуть бути перенесені в цю точку моніторингу. Surge і sway повинні залишатися прив'язаними до місця розташування IMU. Плеча важелів необхідно вимірювати точно, щоб уникнути помилок оцінки. Навіть невеликі розмірні чи кутові неточності поширюються на результати heave, surge або sway. Важливо усунути будь-яке зміщення між IMU та корпусом судна, механічно або за допомогою конфігурації програмного забезпечення.
Деякі старі версії ігнорували плеча важелів під час обчислення heave. Це обмежувало точність під час рухів судна, викликаних вітром або течією. Поточні версії мікропрограми враховують плеча важелів, покращуючи оцінку heave в динамічних умовах.
Висота з урахуванням підйому
Користувачі часто порівнюють значення heave із висотою, відфільтрованою фільтром Калмана. RTK-висота забезпечує точні абсолютні вимірювання за сприятливих умов GNSS. Компенсація припливів не потрібна під час використання RTK-висоти. Проте RTK-висота може погіршуватися в умовах зі складним прийманням GNSS.
Алгоритм heave забезпечує точні відносні вимірювання незалежно від GNSS. Він вимагає компенсації припливів, але залишається надійним у разі збоїв GNSS. Режим покращеної висоти (Enhanced Altitude) поєднує heave з RTK-висотою. такий підхід гарантує абсолютну точність навіть у несприятливих умовах GNSS. Режим покращеної висоти вимагає морських профілів руху та точного позиціонування RTK або PPP. Цю функцію можна вимкнути, якщо вона не потрібна.
Затримка підйому
Функція «Delayed Heave» підвищує точність гідрографічних досліджень. Алгоритм використовує дані минулого періоду для корекції фазових похибок. Він забезпечує кращі результати в умовах довгоперіодних swell . Функція «Delayed Heave» передбачає фіксовану затримку виведення даних у 150 секунд. Вихідні повідомлення містять мітки часу для узгодженої датизації даних. Ми рекомендуємо цей режим для картографування морського дна, оскільки він не вимагає роботи в режимі реального часу. Функція « heave » у режимі реального часу залишається доступною для попередніх оцінок. Для повноцінної роботи прилад повинен залишатися активним протягом 150 секунд до та після проведення досліджень.
Пост-обробка оцінки методом « heave »
Постобробка забезпечує найточнішу оцінку heave. Програмне забезпечення, таке як Qinertia, перераховує heave за допомогою прямого та зворотного аналізу. Об'єднана обробка підвищує точність порівняно з методами в реальному часі або із затримкою. Цей підхід забезпечує найвищу точність для гідрографічних знімальних робіт.
SBG Systems пропонує передові рішення для вимірювання рухів судна, які поєднують результати в реальному часі, вдосконалену фільтрацію, алгоритми із затримкою та покращення в результаті постобробки. Ці функції забезпечують надійну роботу в навігації, гідрографії та морських операціях.
