


船舶の揺れ測定
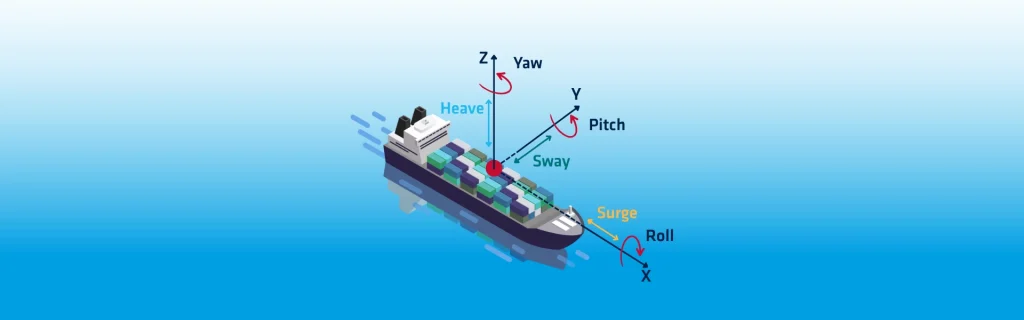
船舶の動揺計測は、高精度な航行と調査の安定性が求められる海洋業務において不可欠です。SBG Systemsは、高度な慣性センサーを使用してリアルタイムの船舶動揺データを提供します。これらのセンサーは、加速度計の信号を2回積分することにより、50Hzで船舶の動きを計算します。2回積分を行うと、姿勢の誤差やセンサーのバイアスに起因するドリフトが発生します。ハイパスフィルターは、定常的な運動成分を除去することで出力を安定させます。自動チューニングにより、フィルターがさまざまな海象条件に適応します。この機能により、リアルタイムのヒーブ推定において最大20秒のうねり周期に対応します。その結果、船舶の動揺計測は運用中も正確かつ安定した状態を維持します。
ハイパスフィルターの設計により、静止状態ではヒーブ、サージ、スウェイがゼロに戻ります。基準は常に船体の回転中心です。ヒーブの出力は、船舶用認定を受けたユニットでのみ提供されます。サージおよびスウェイは、Ellipseシリーズのユニットでは利用できません。サージおよびスウェイは、ブイなどの準静的な用途でのみ有効です。これらの値は、姿勢誤差に対して敏感なままであります。出力は厳密にIMUの計測点で取得されます。
船舶の運動座標系
船舶の運動出力は、特定の参照座標系定義に準拠しています。座標系の原点は、出力点の位置に設定されます。ヒーブは鉛直変位であり、下向きを正とします。サージは縦方向変位であり、船首方向を正とします。スウェイは横方向変位であり、船の右舷方向を正とします。この一貫した座標系により、複数の種類の船舶で信頼性の高い解釈が保証されます。
ヒーブ出力は、急激な運動変化時にステップ応答を示します。ステップが発生すると、ヒーブは上昇し、その後緩やかにゼロに戻ります。回復には、海象履歴に応じて数分を要する場合があります。出力形状は、環境条件の違いにかかわらず一貫しています。ヒーブ測定値には、潮汐成分は含まれません。正確な高度決定のためには、潮汐補償を別途適用しなければなりません。
回転中心とデポート・ヒーブの動作
ヒーブ(上下動)は船舶の回転の影響も受けます。回転の中心では、回転によるヒーブは完全に相殺されます。この点から離れるにつれて、ロールとピッチが動的なヒーブ成分を誘発します。風、バラスト、または荷重の不均衡による準静的効果が、結果にさらに影響を与えます。場所によって、さまざまな形状と振幅を持つヒーブ信号が生成されます。
センサーの配置は、ヒーブのパフォーマンスに強く影響します。回転の中心の近くに取り付けることで、最大の精度が確保されます。ユーザーは、ソナーシステムなどの機器用の監視ポイントを構成できます。ヒーブ測定のみをこの監視ポイントにエクスポートできます。サージとスウェイは、IMUの場所を基準としたままでなければなりません。推定誤差を回避するために、レバーアームを正確に測定する必要があります。わずかな寸法や角度の不正確さでも、ヒーブ、サージ、またはスウェイの結果に伝播します。機械的またはソフトウェアの設定により、IMUと船体フレームの間のずれを修正することが重要です。
一部の古いバージョンでは、ヒーブの計算においてレバーアームが無視されていました。これにより、風や潮流によって誘発された船舶の動きの際の精度が制限されていました。現在のファームウェアバージョンではレバーアームが考慮されており、動的な条件下でのヒーブ推定が改善されています。
浮揚補正高度
ユーザーは、ヒーブ出力とカルマンフィルタリングされた高度を比較することがよくあります。RTK高度は、良好なGNSS環境下で正確な絶対測定値を提供します。RTK高度を使用する場合、潮位補正は不要です。ただし、RTK高度はGNSSが困難な環境では精度が低下する可能性があります。
ヒーブアルゴリズムは、GNSSに依存せずに正確な相対測定値を提供します。潮位補正が必要ですが、GNSSが途切れた状況でも信頼性を維持します。拡張高度モードは、ヒーブとRTK高度を統合します。このアプローチにより、劣悪なGNSS環境でも絶対的な精度が確保されます。拡張高度には、海洋モーションプロファイルと正確なRTKまたはPPP測位が必要です。この機能は、不要な場合は無効にできます。
遅延ヒープ
「遅延ヒープ」機能は、水路測量の精度を向上させます。このアルゴリズムは、過去のデータを用いて位相誤差を補正します。長周期のうねりが発生している状況下でも、優れた性能を発揮します。「遅延ヒープ」機能では、150秒の固定出力遅延が導入されています。出力メッセージには、データの日付管理を統一するためにタイムスタンプが含まれます。 このモードは、リアルタイムでの動作を必要としないため、海底マッピングに推奨されます。予備的な推定には、リアルタイムのヒューブ機能を引き続き利用できます。完全な動作を行うには、測量開始の150秒前から終了後150秒間、装置を稼働させたままにしておく必要があります。
後処理によるヘイブ推定
ポストプロセッシング(後処理)により、最も精度の高いヒーブ推定が実現します。Qinertiaなどのソフトウェアは、前方および後方解析を用いてヒーブを再計算します。マージ処理により、リアルタイム処理や遅延処理を超える精度が向上します。このアプローチにより、水路測量業務において最高の精度がもたらされます。
SBG Systemsは、リアルタイム出力、高度なフィルタリング、遅延アルゴリズム、ポストプロセッシングの改良を組み合わせた、高度な船舶動揺計測ソリューションを提供します。これらの機能により、航海、水路測量、海洋開発における信頼性の高いパフォーマンスが保証されます。
