


Інерціальна позиція
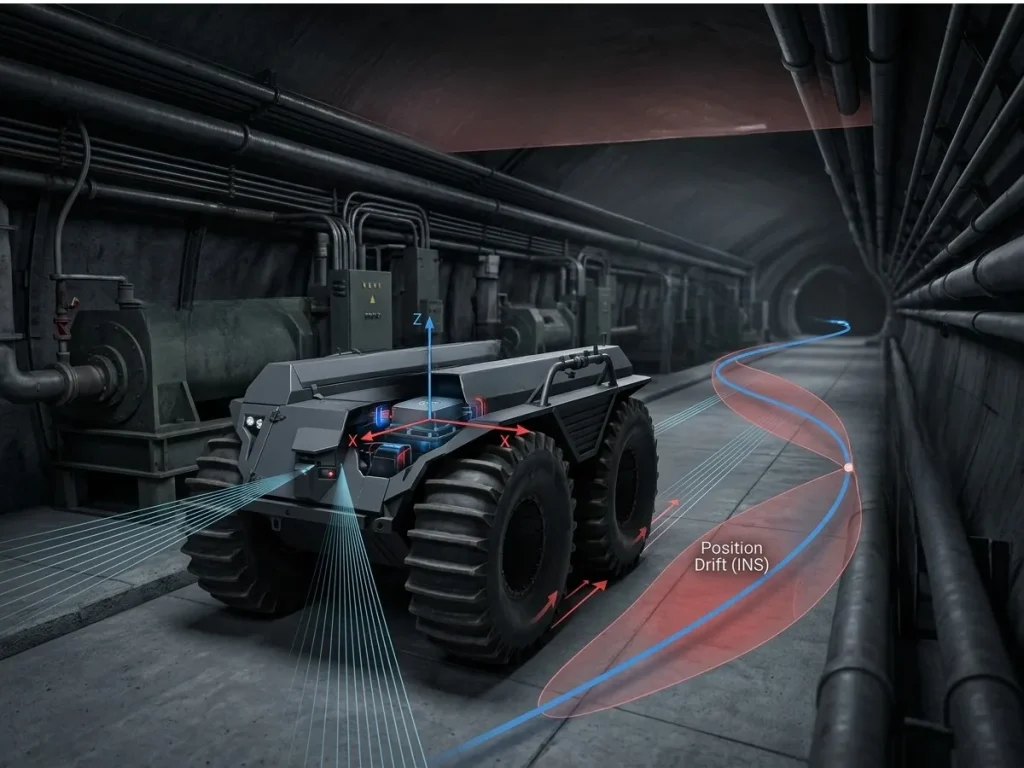
Інерціальна позиція — це оціночне тривимірне положення рухомого тіла, обчислене виключно на основі інерціальних вимірювань. Інерціальна навігаційна система (INS) визначає цю позицію шляхом безперервного інтегрування вимірювань прискорення від інерціального вимірювального блока (IMU) з одночасною компенсацією просторового положення транспортного засобу та обертання Землі. Оскільки обчислення спирається виключно на бортові датчики, інерціальна позиція залишається доступною в середовищах, де глобальні навігаційні супутникові системи (GNSS) недоступні або ненадійні.
Процес оцінювання починається з вимірювань питомої сили, зібраних тривісними акселерометрами в зв'язаній системі координат. INS перетворює ці вимірювання в навігаційну систему координат за допомогою матриці орієнтації , отриманих від гіроскопів або системи визначення орієнтації та курсу (AHRS). Потім відновлюється гравітація для отримання істинного лінійного прискорення:
де — це виміряне питоме зусилля, а — це вектор місцевої гравітації.
Швидкість обчислюється методом чисельного інтегрування:
Положення випливає з другого інтегрування:
Ці оновлення механізації виконуються в реальному часі з частотою вибірки, що зазвичай становить від 100 Гц до понад 4000 Гц, щоб фіксувати високочастотну динаміку транспортного засобу та мінімізувати похибку чисельного інтегрування.
Акселерометр із похибкою зсуву створює похибки швидкості, які зростають лінійно з часом, та похибки положення, що зростають квадратично.
Гіроскоп із похибкою зсуву вносить похибки орієнтації, які хибно проектують гравітацію, створюючи додаткові похибки прискорення та прискорюючи дрейф положення. В результаті інерціальне положення поступово відхиляється від істинної траєкторії під час автономної роботи.
Зсув положення
Щоб обмежити зсув положення під час тривалих операцій, у сучасних навігаційних системах використовуються розширені фільтри Калмана (EKF), фільтри Калмана без запаху (UKF) або алгоритми згладжування графа положення. Фільтр оцінює вектори похибок повного стану (положення, швидкість, орієнтацію, похибки датчиків та коефіцієнти масштабування) шляхом об’єднання даних механізації з високою частотою, отриманих за допомогою системи « INS », з даними абсолютних спостережень з нижчою частотою, отриманими від допоміжних датчиків, таких як:
- Глобальні навігаційні супутникові системи (GNSS): завдяки використанню двох високоточних методів корекції, RTK та PPP, які зменшують цю похибку до сантиметрів або навіть міліметрів.
- Акустичні/швидкісні датчики: доплерівські логарітми швидкості (DVL), колісні одометри.
- Датчики сприйняття: LiDAR Odometry (LOAM), Visual-Inertial Odometry (VIO).
Під час збоїв GNSS інтегрований фільтр поширює оцінки стану через механізацію INS у режимі dead-reckoning. Він використовує моделі залишків датчиків для обмеження зростання похибок до повернення зовнішніх опорних сигналів.
Високопродуктивні волоконно-оптичні гіроскопи (FOG), лазерні кільцеві гіроскопи (RLG) та тактичні MEMS INS підтримують точне інерціальне положення протягом тривалого часу. Інерціальне положення забезпечує безперервне навігаційне рішення шляхом інтегрування динаміки руху. Його довгострокова точність залежить від продуктивності інерціального датчика та зовнішніх вимірювань корекції.
