


관성 위치
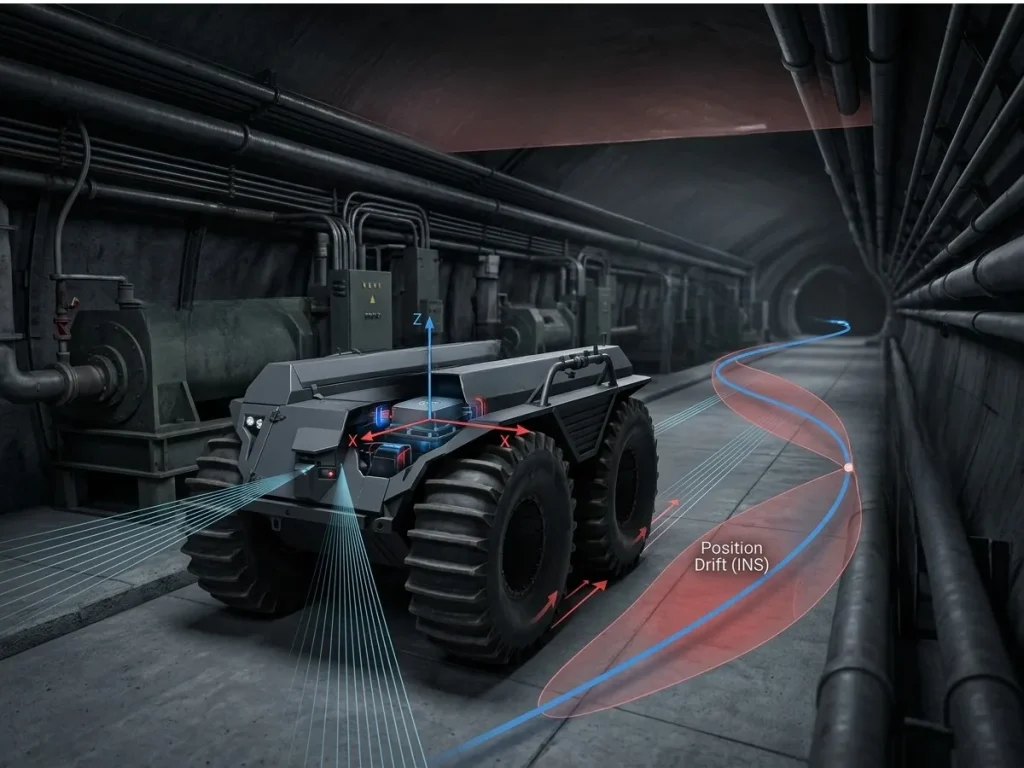
관성 위치는 오직 관성 측정값만을 기반으로 계산된 이동체의 추정 3차원 위치입니다. INS(Inertial Navigation System)는 차량의 자세와 지구 자전을 보정하면서 IMU(Inertial Measurement Unit)의 가속도 측정값을 지속적으로 적분하여 이 위치를 결정합니다. 이 연산은 온보드 센서에만 의존하므로, GNSS(Global Navigation Satellite Systems)를 사용할 수 없거나 신뢰할 수 없는 환경에서도 관성 위치를 계속해서 파악할 수 있습니다.
추정 과정은 동체 좌표계(body frame)의 3축 가속도계가 수집한 비가속도(specific force) 측정값으로 시작됩니다. INS는 자세 행렬(attitude matrix)을 사용하여 이러한 측정값을 항법 좌표계(navigation frame)로 변환합니다. 은 자이로스코프 또는 자세 방위 참조 장치(AHRS)에서 파생됩니다. 그런 다음 중력이 복원되어 진정한 선형 가속도를 회복합니다:
여기서 는 측정된 비력(specific force)이며, 은 국소 중력 벡터입니다.
속도는 수치 적분을 통해 얻어집니다:
위치는 두 번째 적분을 통해 도출됩니다:
이러한 메커니제이션 업데이트는 고주파 차량 동역학을 포착하고 수치 적분 오차를 최소화하기 위해 일반적으로 100 Hz에서 4000 Hz 이상의 샘플링 속도로 실시간 실행됩니다.
가속도계 바이어스는 시간에 따라 선형적으로 증가하는 속도 오차와 2차 곡선으로 증가하는 위치 오차를 발생시킵니다.
자이로스코프 바이어스는 중력을 잘못 투영하는 자세 오차를 유발하여 추가적인 가속도 오차를 발생시키고 위치 표류를 가속화합니다. 결과적으로 독립 작동 중에 관성 위치는 실제 궤적에서 점차 벗어나게 됩니다.
위치 편차
장시간 운용 중 발생하는 위치 표류(position drift)를 제한하기 위해, 현대 항법 시스템은 확장 칼만 필터(EKF), 무향 칼만 필터(UKF) 또는 포즈 그래프 평활화 알고리즘을 채택합니다. 이 필터는 고주파수 INS 메커니이제이션과 보조 센서로부터의 저주파수 절대 관측값을 융합하여 전체 상태 오차 벡터(위치, 속도, 자세, 센서 바이어스 및 스케일 팩터)를 추정합니다. 보조 센서의 예는 다음과 같습니다:
- 위성항법시스템(GNSS): 오류를 센티미터 또는 밀리미터 단위까지 줄여주는 두 가지 고정밀 보정 기술인 RTK와 PPP를 사용합니다.
- 음파/속도 센서: 도플러 속도 로그(DVL), 휠 오도미터.
- 지각 센서: LiDAR 오도메트리(LOAM), 비전-관성 오도메트리(VIO).
GNSS 중단 시, 통합 필터는 추측 항법(dead-reckoning) 모드의 INS 메커니제이션을 통해 상태 추정값을 전파합니다. 외부 기준 신호가 돌아올 때까지 잔여 센서 모델을 사용하여 오차 증가를 억제합니다.
고성능 광섬유 자이로스코프(FOG), 링 레이저 자이로스코프(RLG), 그리고 전술 등급 MEMS INS는 장기간 정확한 관성 위치를 유지합니다. 관성 위치는 운동 역학을 통합하여 지속적인 항법 솔루션을 제공합니다. 그 장기적 정확도는 관성 센서 성능 및 외부 보조 측정값에 따라 달라집니다.
