


Posizione inerziale
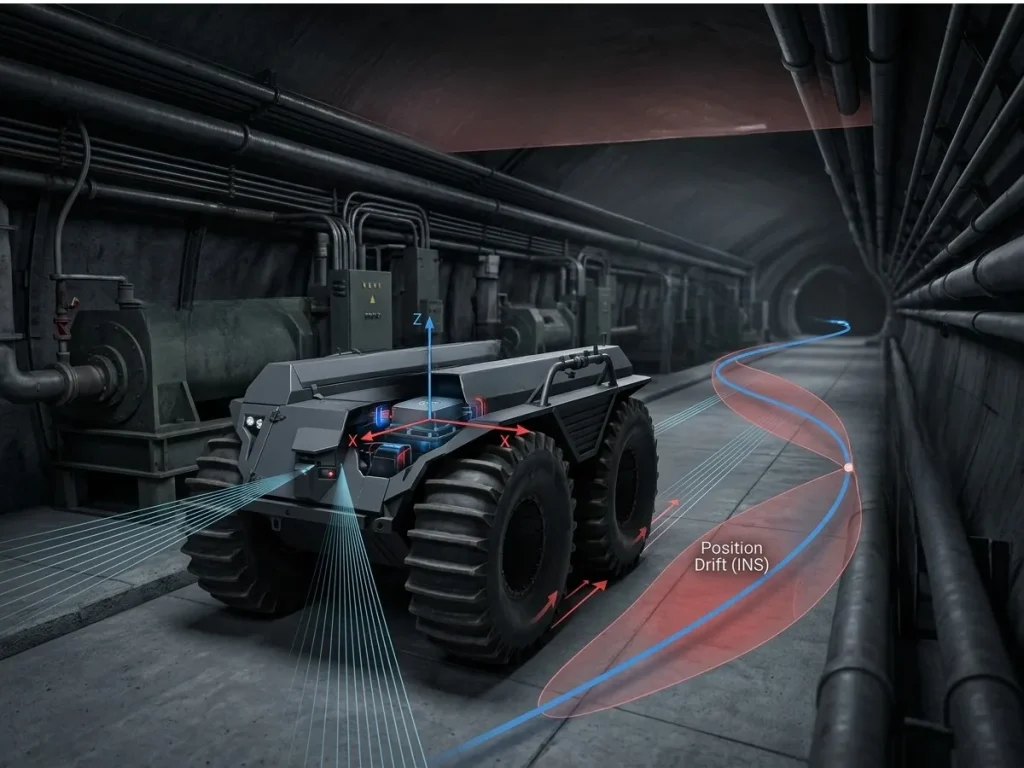
La posizione inerziale è la posizione tridimensionale stimata di un corpo in movimento calcolata esclusivamente da misurazioni inerziali. Un sistema di navigazione inerziale (INS) determina questa posizione integrando continuamente le misurazioni dell'accelerazione da un'unità di misura inerziale (IMU), compensando al contempo l'assetto del veicolo e la rotazione terrestre. Poiché il calcolo si basa esclusivamente su sensori di bordo, la posizione inerziale rimane disponibile in ambienti in cui i sistemi globali di navigazione satellitare (GNSS) non sono disponibili o non sono affidabili.
Il processo di stima ha inizio con misurazioni specifiche della forza raccolte da accelerometri triassiali nel sistema di riferimento del corpo. L’ INS e trasforma queste misurazioni nel sistema di riferimento di navigazione utilizzando la matrice di assetto , derivato dai giroscopi o da un Attitude and Heading Reference System (AHRS). La gravità viene quindi ripristinata per recuperare la vera accelerazione lineare:
dove è la forza specifica misurata e è il vettore di gravità locale.
La velocità si ottiene tramite integrazione numerica:
La posizione si ricava da una seconda integrazione:
Questi aggiornamenti di meccanizzazione vengono eseguiti in tempo reale a frequenze di campionamento che generalmente vanno da 100 Hz a oltre 4000 Hz per catturare la dinamica del veicolo ad alta frequenza e ridurre al minimo l'errore di integrazione numerica.
Il bias dell'accelerometro produce errori di velocità che aumentano linearmente con il tempo ed errori di posizione che crescono quadraticamente.
Il bias del giroscopio introduce errori di assetto che proiettano erroneamente la gravità, generando ulteriori errori di accelerazione e accelerando la deriva della posizione. Di conseguenza, la posizione inerziale diverge gradualmente dalla traiettoria reale durante il funzionamento autonomo.
Deriva della posizione
Per limitare la deriva di posizione durante le operazioni prolungate, i moderni sistemi di navigazione utilizzano filtri di Kalman estesi (EKF), filtri di Kalman non profumati (UKF) o algoritmi di smussamento del grafico di posa. Il filtro stima i vettori di errore dello stato completo (posizione, velocità, assetto, bias dei sensori e fattori di scala) fondendo la meccanizzazione ad alta frequenza INS con osservazioni assolute a frequenza inferiore provenienti da sensori ausiliari, quali:
- Sistemi Satellitari di Navigazione Globale (GNSS): attraverso l'impiego di due tecniche di correzione ad alta precisione, RTK e PPP, che riducono tale errore a pochi centimetri o persino millimetri.
- Sensori acustici/di velocità: misuratori di velocità Doppler (DVL), contachilometri a ruota.
- Sensori percettivi: Odometria LiDAR (LOAM), Odometria Visivo-Inerziale (VIO).
Durante le interruzioni del GNSS, il filtro integrato propaga le stime dello stato attraverso la meccanizzazione INS in modalità di stima dead-reckoning. Utilizza modelli di sensori residui per limitare la crescita dell'errore fino al ritorno dei segnali di riferimento esterni.
Giroscopi a fibra ottica (FOG) ad alte prestazioni, giroscopi laser a risonanza anulare (RLG) e INS MEMS di grado tattico mantengono una posizione inerziale accurata per periodi prolungati. La posizione inerziale fornisce una soluzione di navigazione continua integrando la dinamica del movimento. La sua precisione a lungo termine dipende dalle prestazioni dei sensori inerziali e dalle misurazioni di ausilio esterno.
